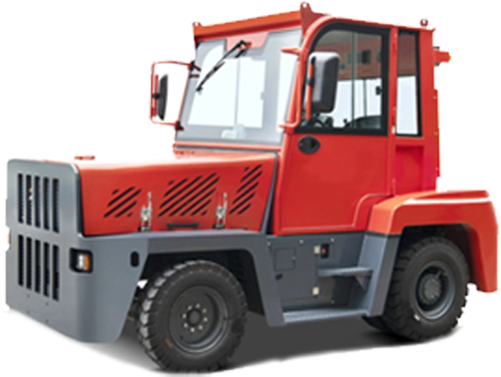
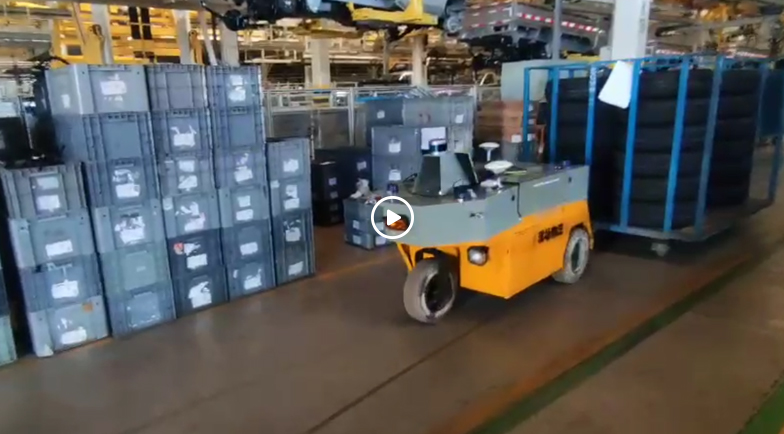
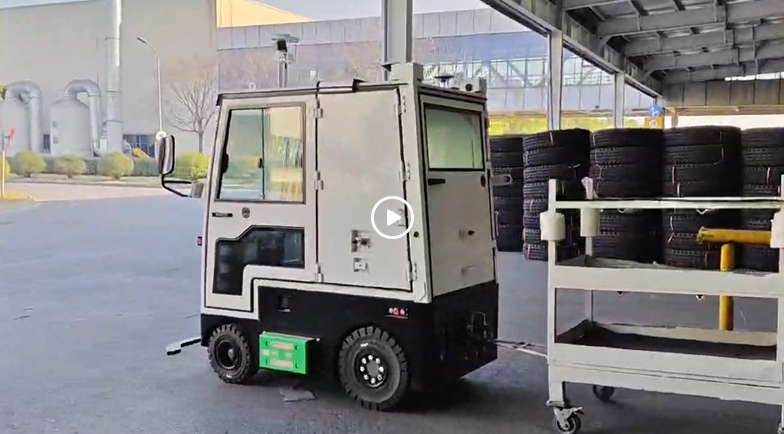
牵引式物流机器人
核心功能
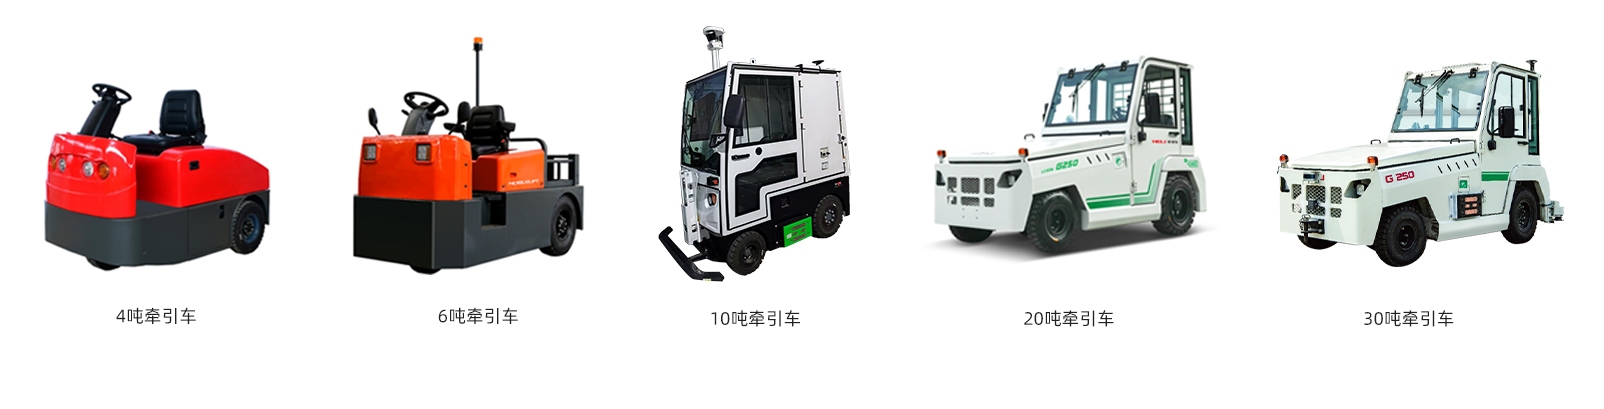
长距离牵引运输、
封闭场景自主导航
工厂跨车间原料转运、
物流园区货物牵引
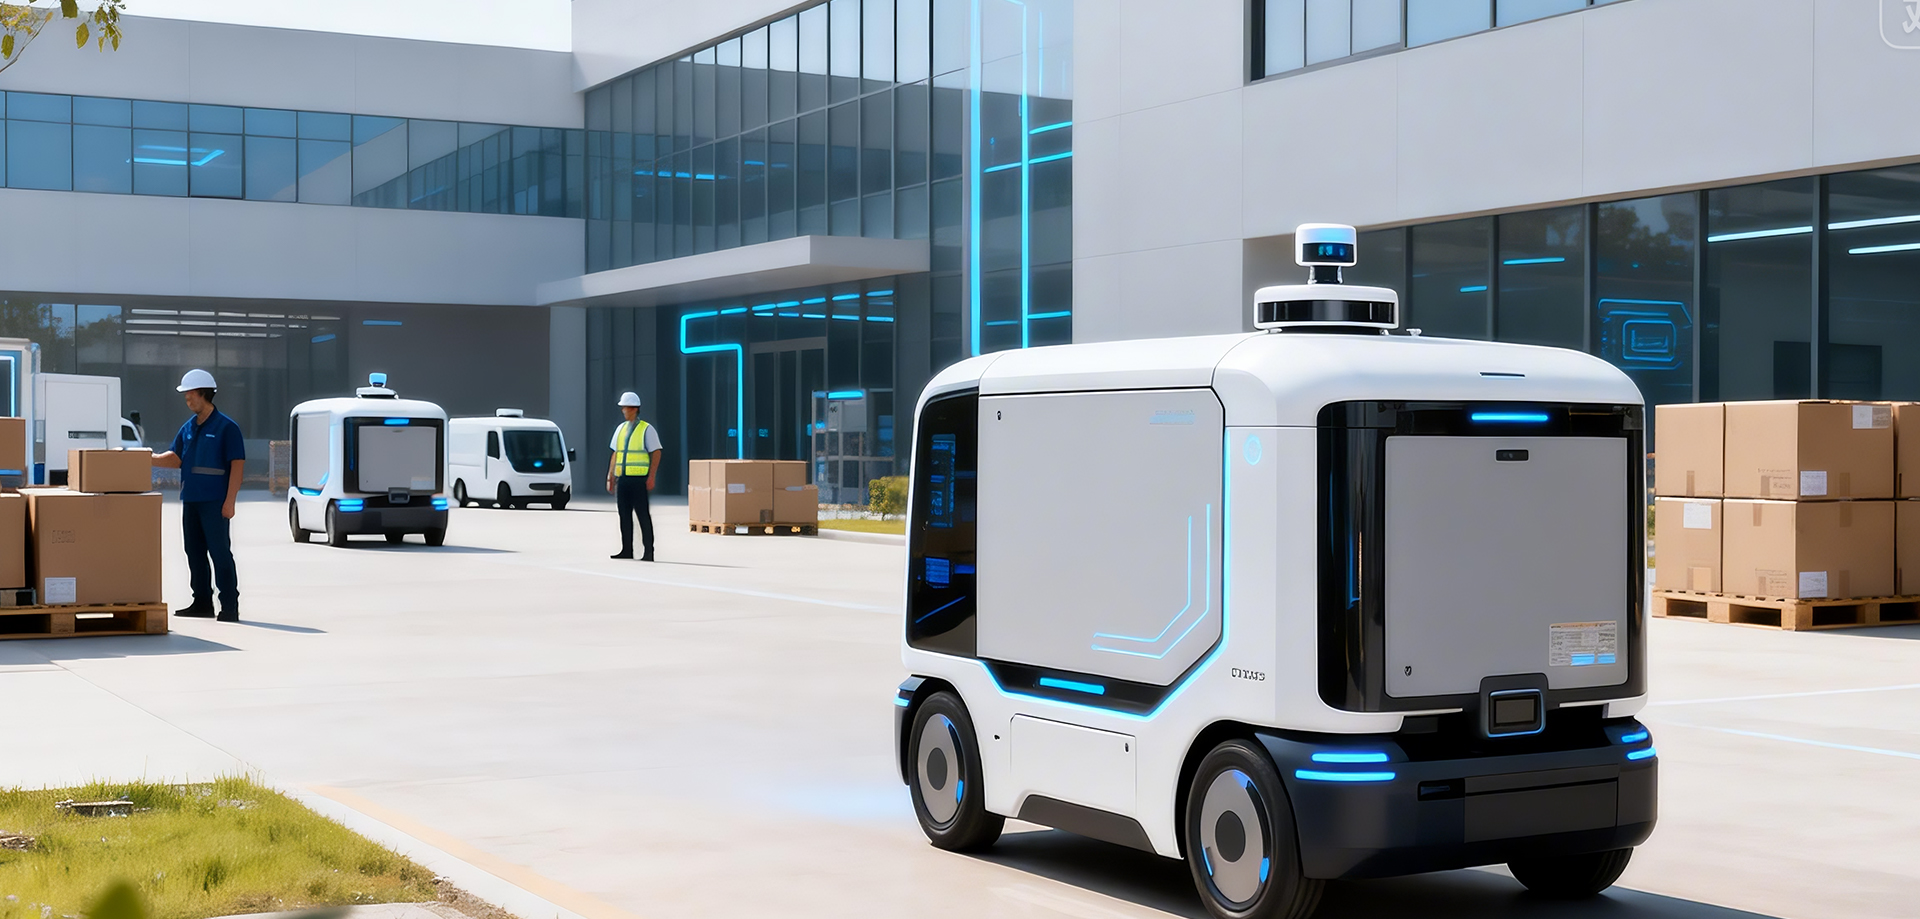
- 人工备料/取料
- 人工脱挂钩/自动脱挂钩
- 启动时检测周围障碍物
- 缓速行驶(5km/h)
- 缓速行驶(5km/h)
- 检测侧方障碍物
- 正常速度行驶(≤25km/h)
- 检测车辆路径前方障碍物
- 路段管理模式,在试运行中
- 检测指定范围内的障碍物
- 物体运动趋势预测
- 智能快速通行
- 接收调度指令停车避让
- 接收调度指令恢复驾驶
- 突破单次只能通过一辆车
- 检测人行道范围的障碍物
- 智能快速通行
- 缓速行驶(5km/h)
- 直行、转弯、掉头
- 室内快速启动
- 重复结构环境、环境多变场景等复
杂场景适应能力提升
- HMI:人性化人机
- 交互设计,线路录制
- 与在线编排
- 上坡时可根据坡度适应调节输出动力
- 下坡时通过电机减速(制动减速备份)
- 固定点快速启动
- 线路上启动
- 自动调度
可实现车辆资源共享
- 突破最小感知盲区≤30cm
- 最小感知障碍物高度≤15cm
- 实现绕障通行功能
长距离牵引运输、
封闭场景自主导航
工厂跨车间原料转运、
物流园区货物牵引
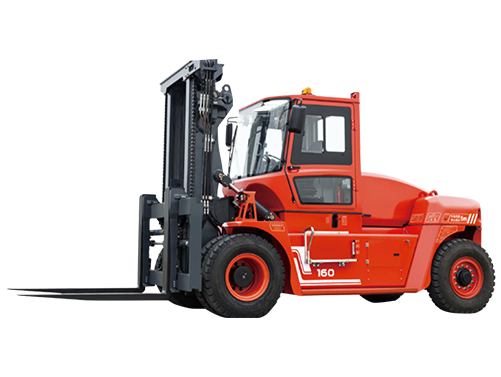
智能装卸、
高位堆垛、
精准定位
仓库货物堆垛、
物流中心装卸作业
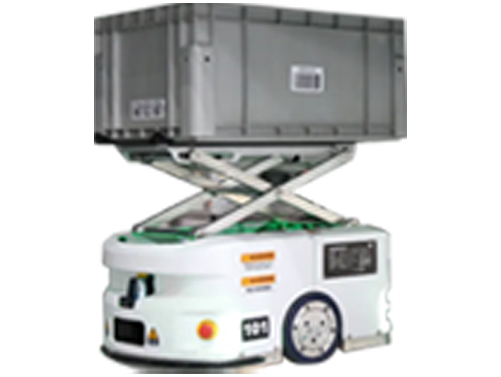
自动顶升搬运、
柔性路径规划
车间产线物料转运、
仓储货物上下架
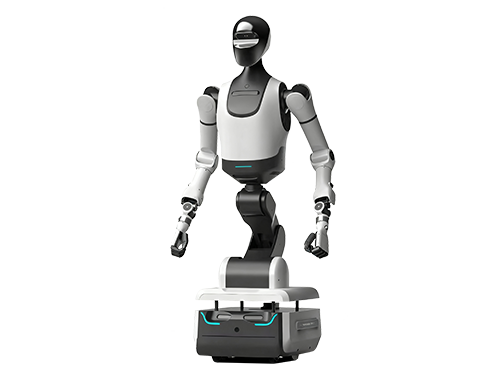
多任务协同(搬运+抓取+装配)、
人机协作
精密制造装配、
复杂物料分拣
增加6颗周视相机,增加BEV+OCC算法,融合激光雷达,覆盖车身,达到车身无盲区。
通过视觉传感器挂环上的标签实现对挂钩位置的检测与识别,并通过路径规划和瞄准,引导车辆按照该规划 路径运动以自动完成挂钩。
通过视觉传感器检测或者定位方案识别空闲站点位置,完成车辆自动充电。
当车辆出现故障时,上报故障信息,此时可在监控中心,对这台无人物流机器人进行远程3D环视视频监控。
OTA升级和开箱即用。
使用固态激光雷达(如E1R等)替换H16;替换INS570D等。
感知模块实现前向E1固态激光雷达和前视摄像头双模态融合感知,大幅提升3D目标检测指标。
局部规划 阶段一:在符合避障条件的情况下对障碍物可以进行设定规则的避障和绕行;阶段二:高效穿行。
架构调整后可适应到各个平台,资源占用大大降低。
将天准orin平替到其他平台(如RK3588等)。
部署决策大模型,让车更加智能化,能够灵活应对各种未知场景。
大语言模型搭建,支持人类自然语言下发指令和任务。
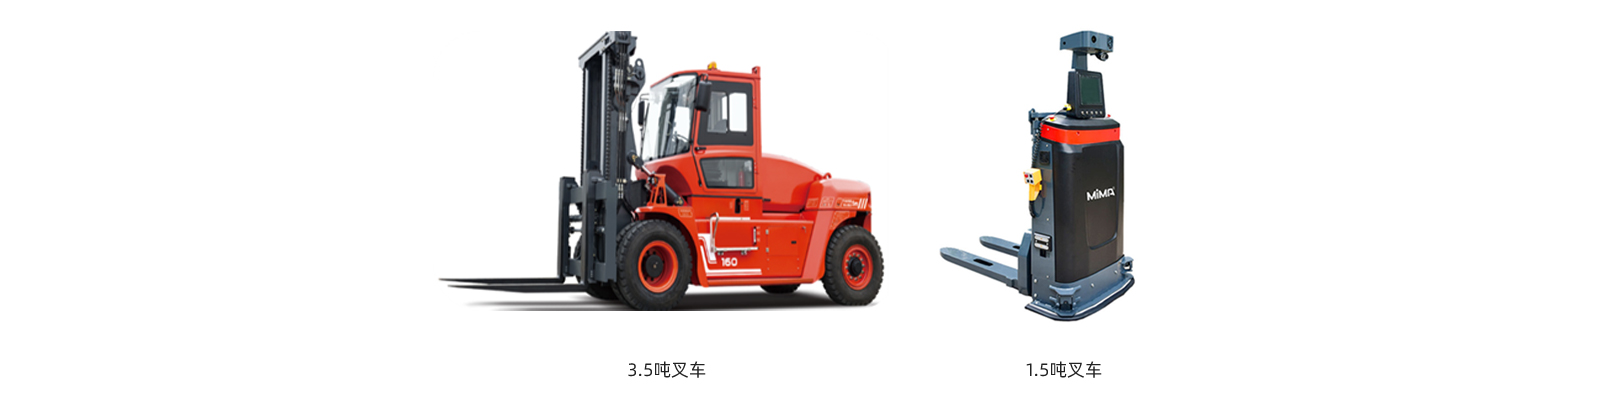
非标载具精准识别叉取,基于3D传感器,可实现货物检测、托盘插孔检测和目标区域检测。并 支持托盘插孔自动对准、目标区域动态对准等规划控制。
支持OTA升级。
基于视觉和激光雷达多传感器融合感知,能够进行设计路线上的障碍物检测、跟踪和轨迹预 测,能够实现对设计线路附近的可通行区域检测;支持设计线路上导航、避障、绕障运行。
无人叉车可在遥控驾驶模式进行建图和路线采集。
支持2cm精度范围内的高精度定位。
决策模块可执行标准任务规划,也支持接入大语言模型进行任务规划的架构。
 让每一次出行
北京办公地址: 北京市海淀区大柳树北富海国际港1407
深圳办公地址: 深圳市宝安区航城智谷·中城未来产业园1栋202
电话: 13911712961(周先生)


