3/4/5/6路鱼眼摄像头拼接成全景鸟瞰图显示
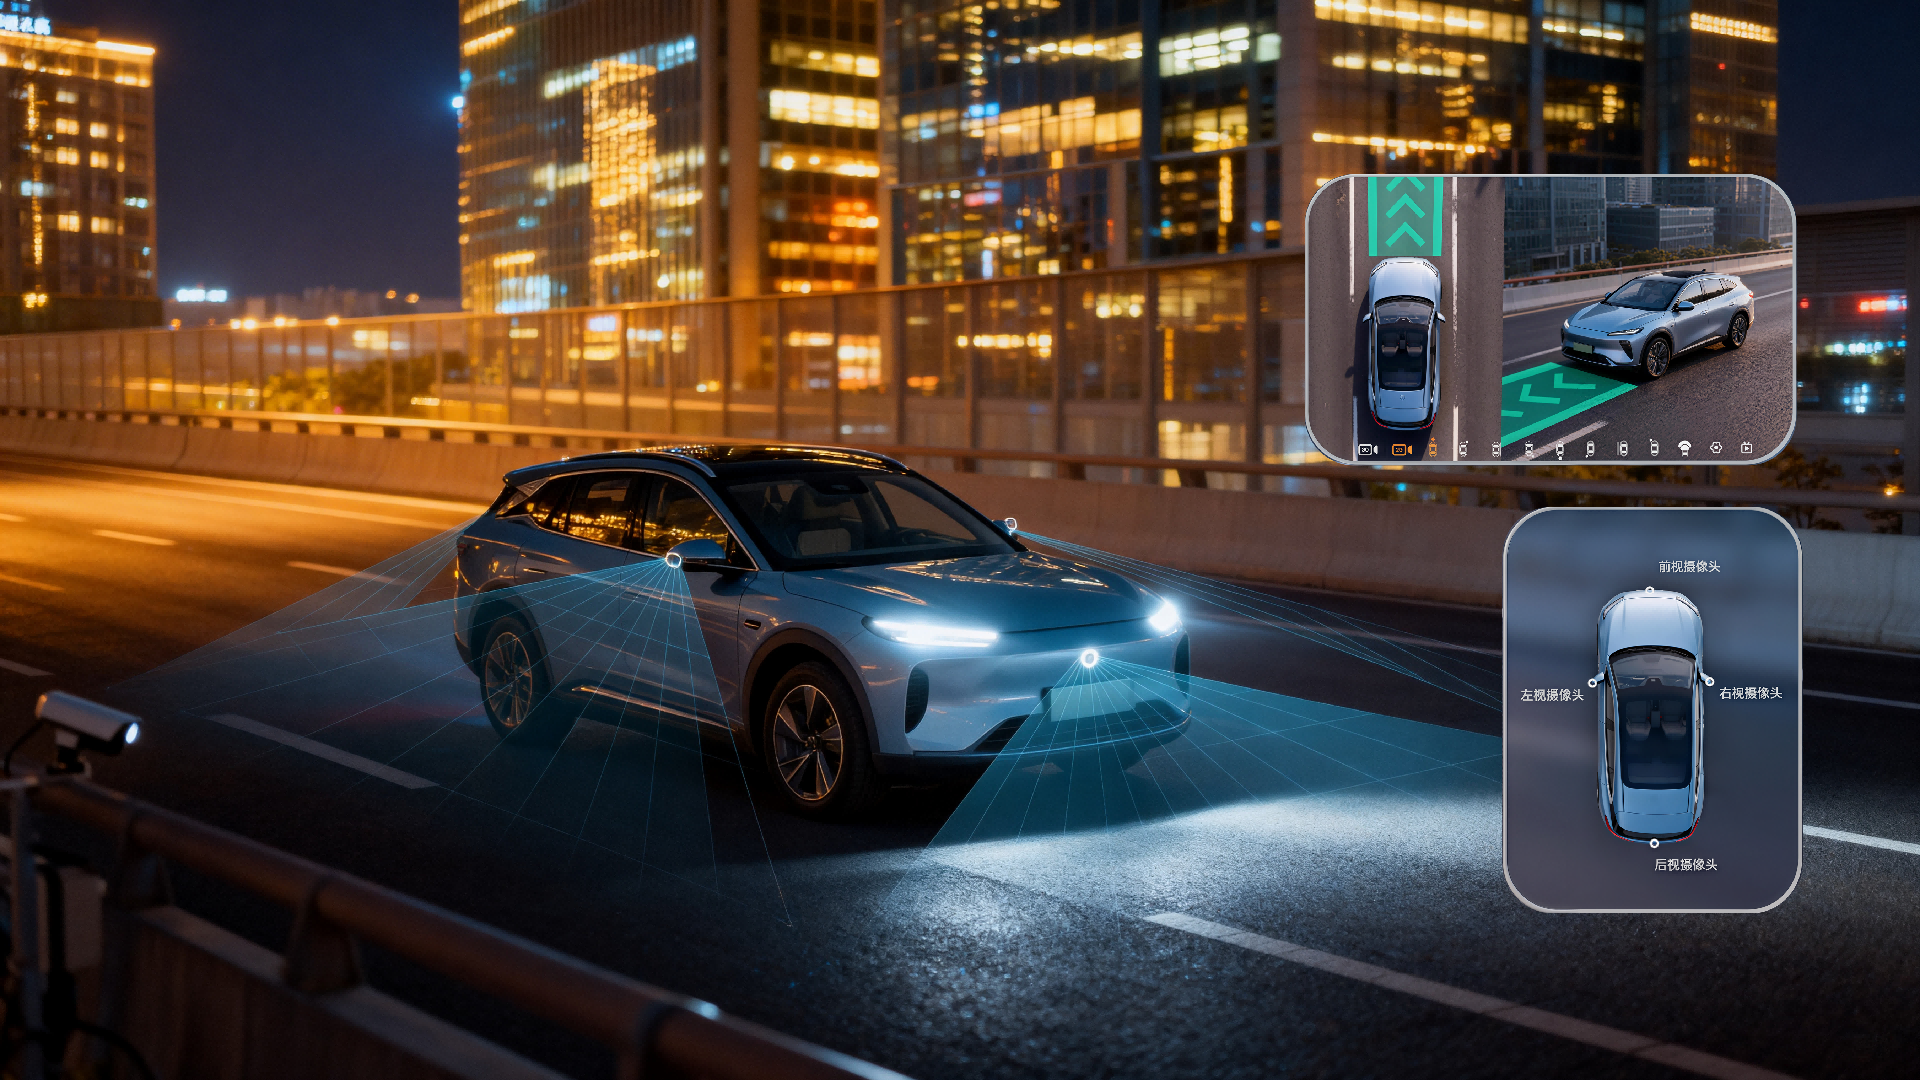
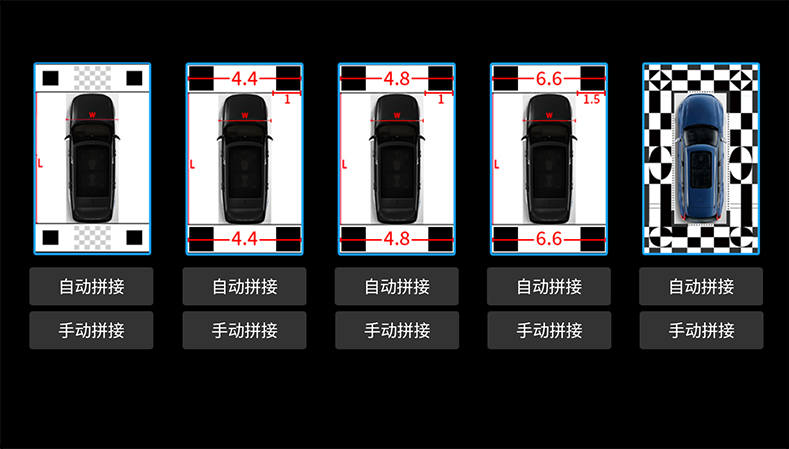
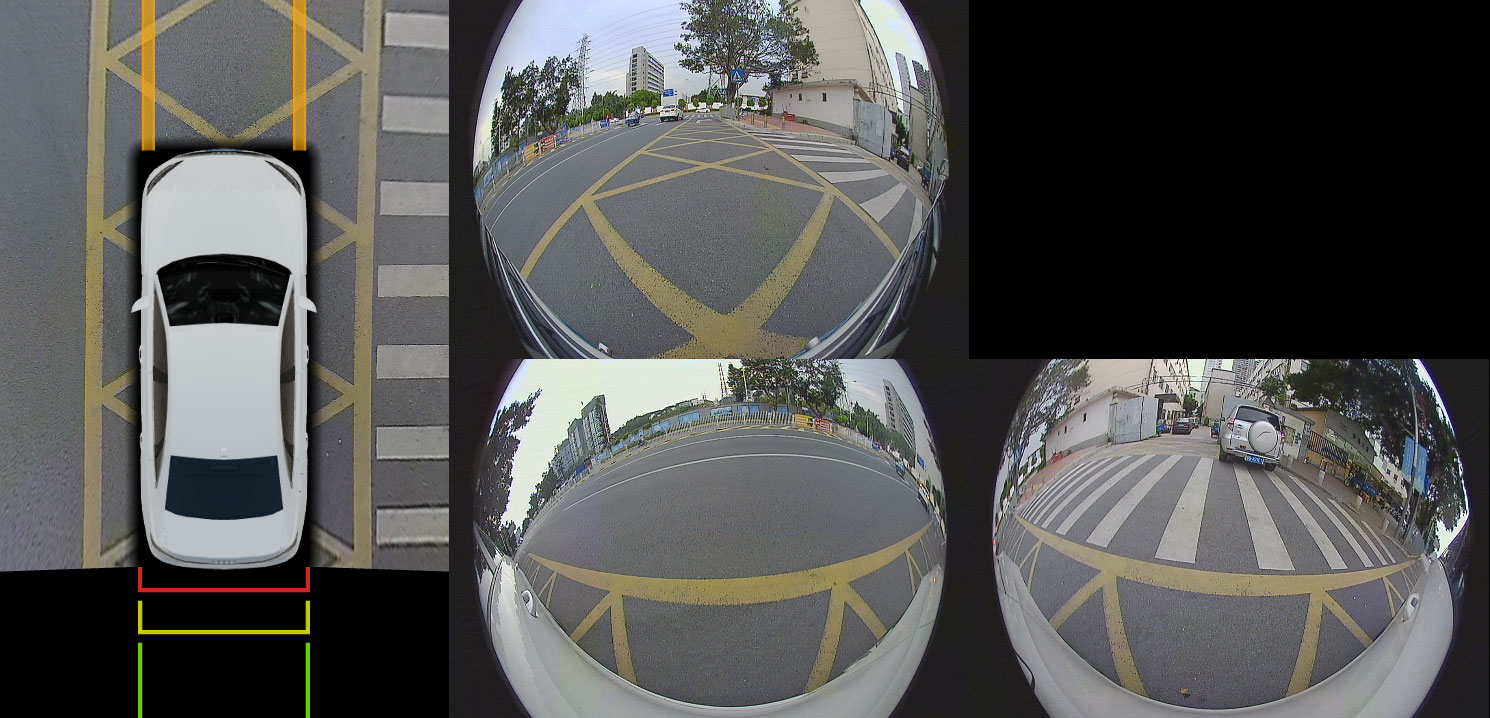
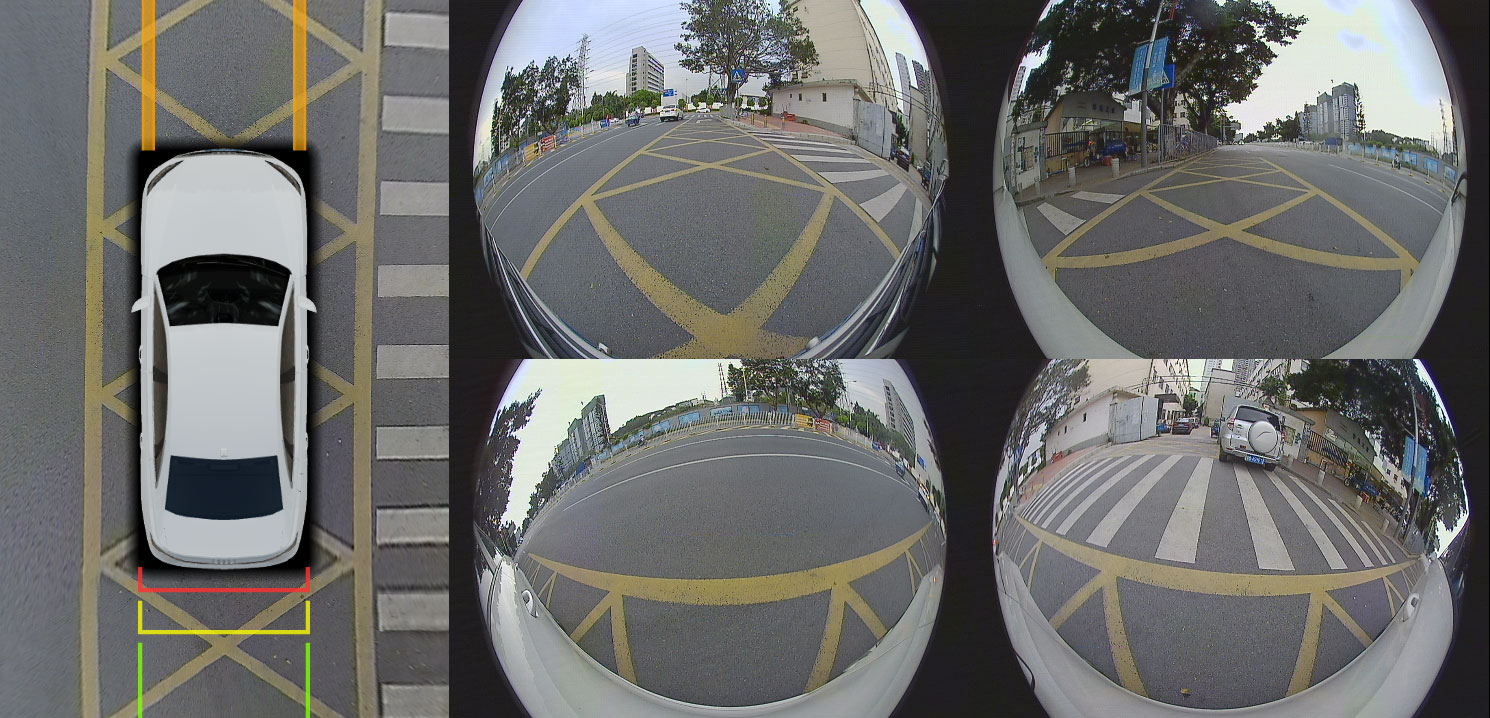
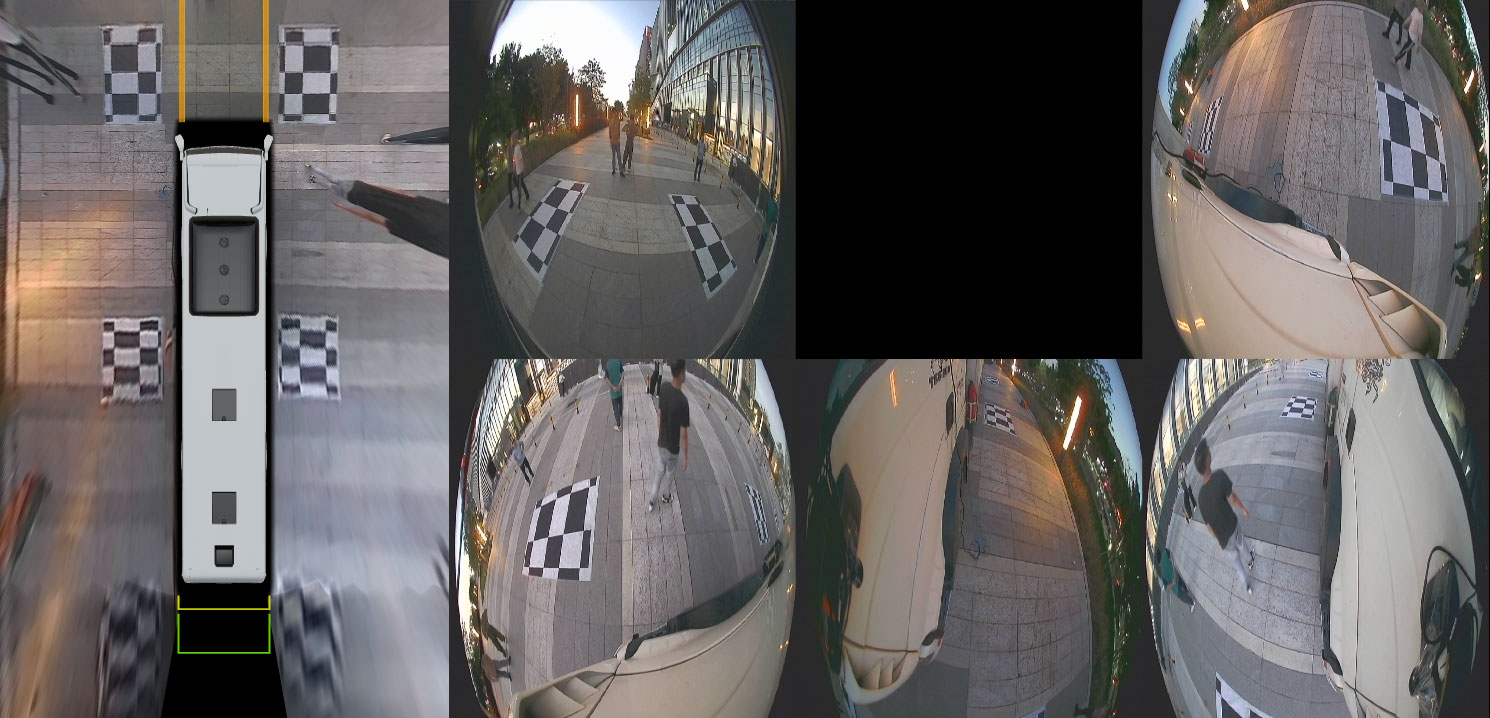
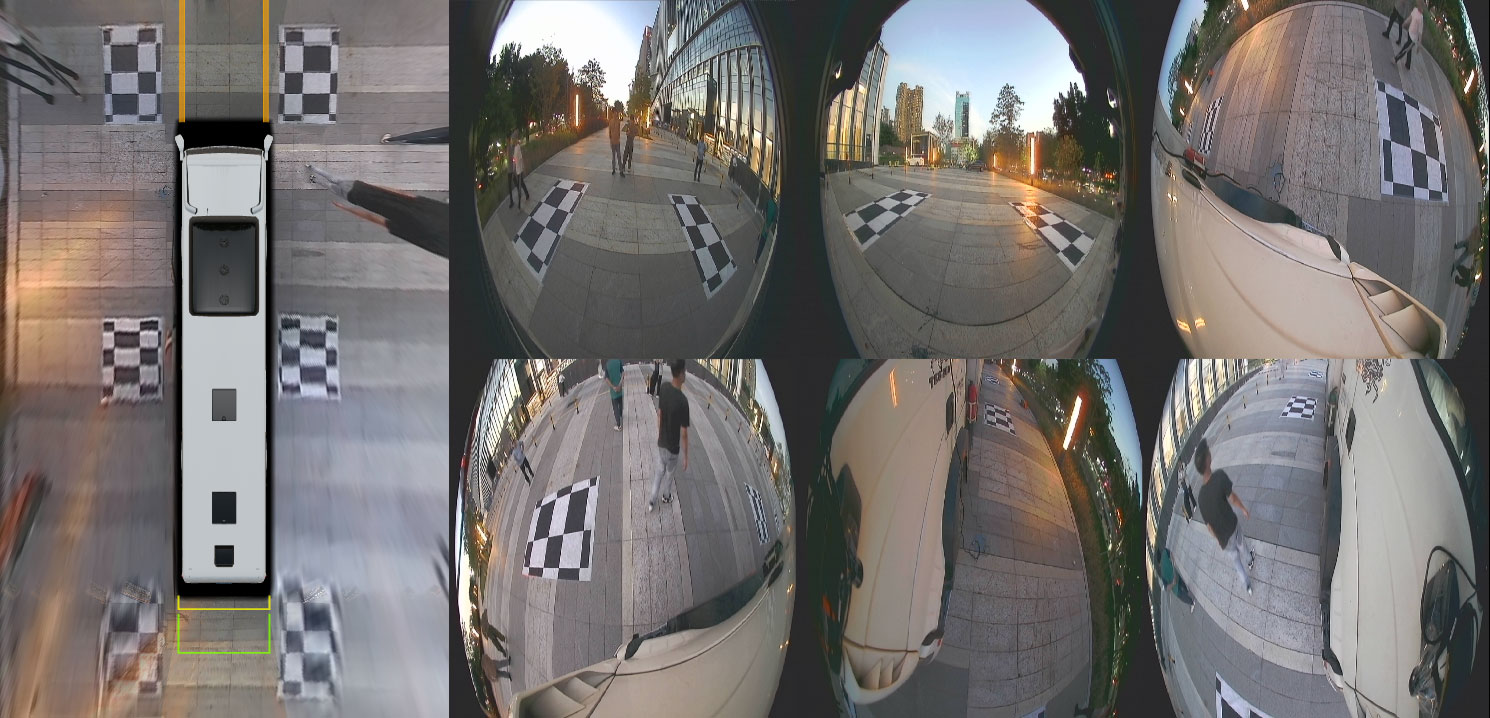
3/4/5/6路鱼眼摄像头拼接成全景鸟瞰图显示
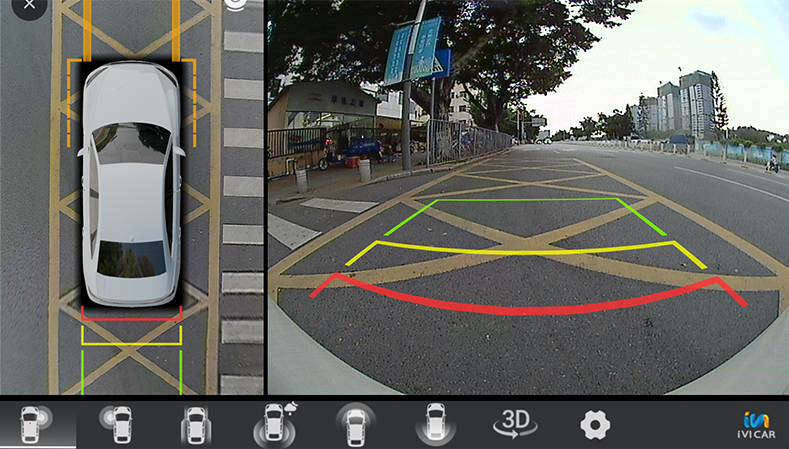
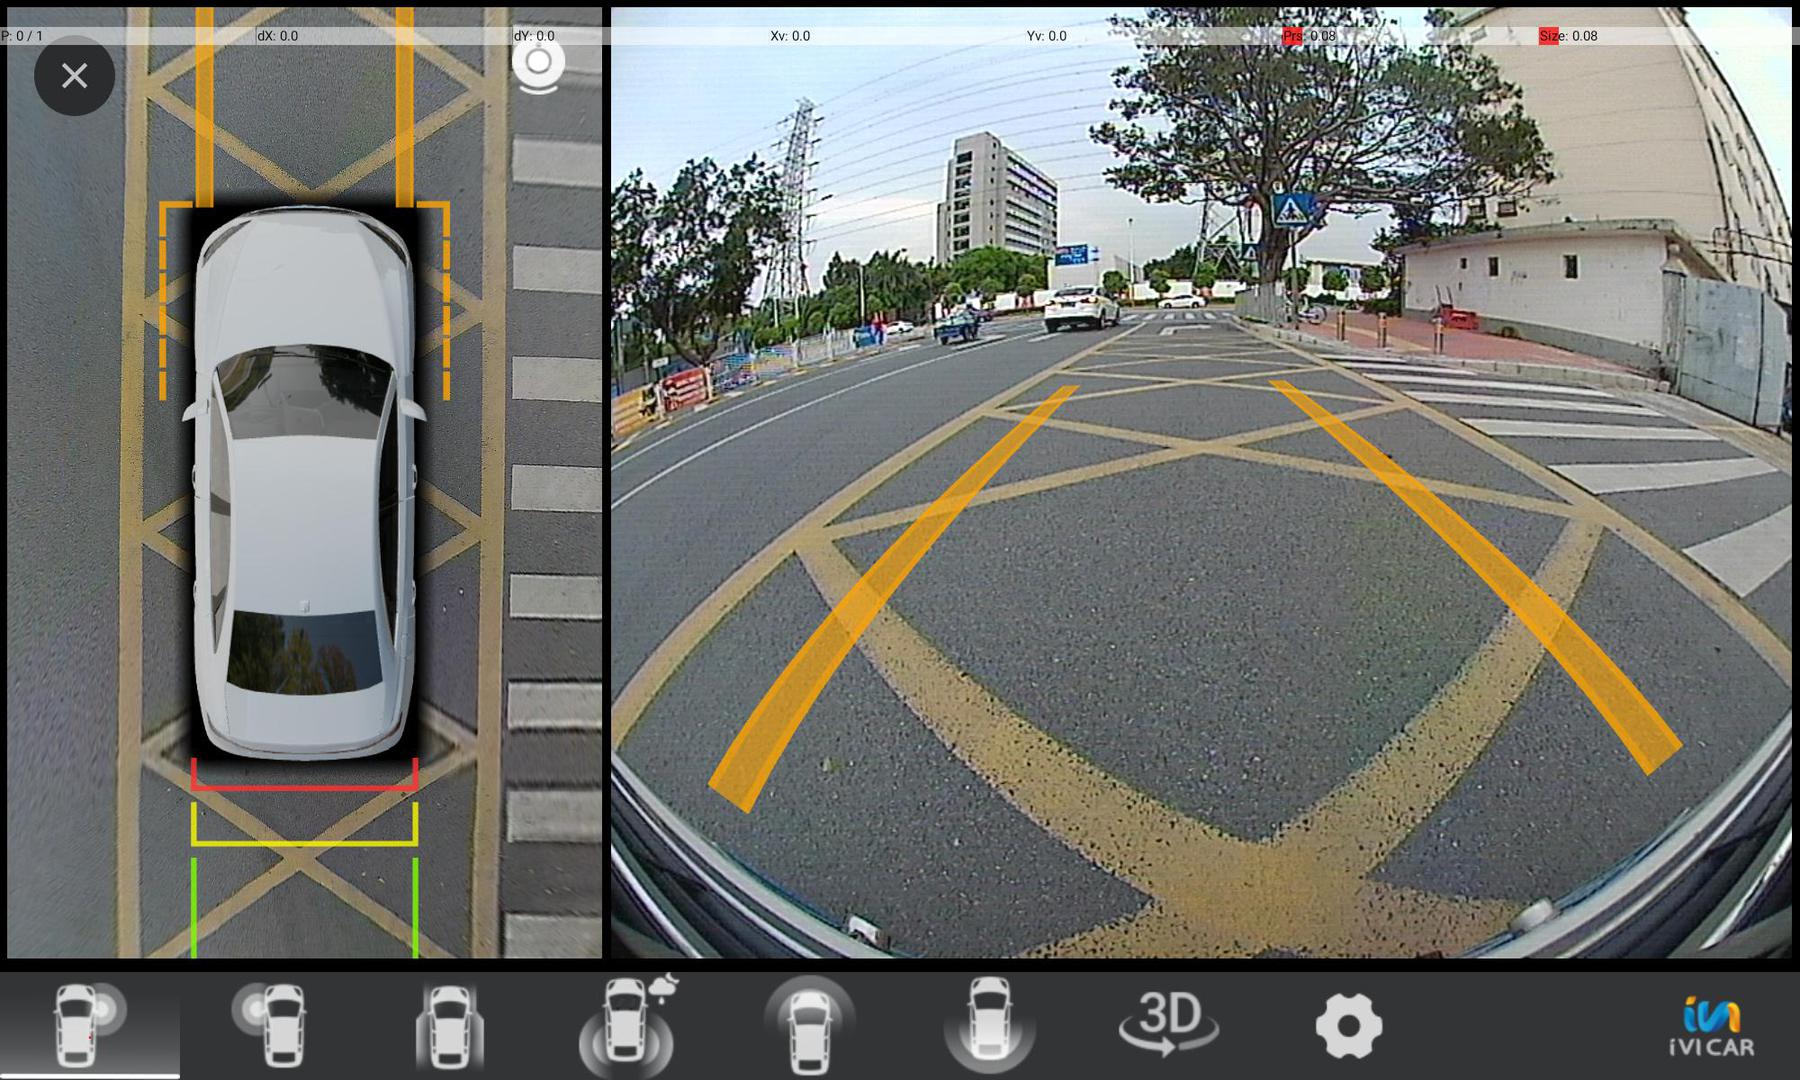
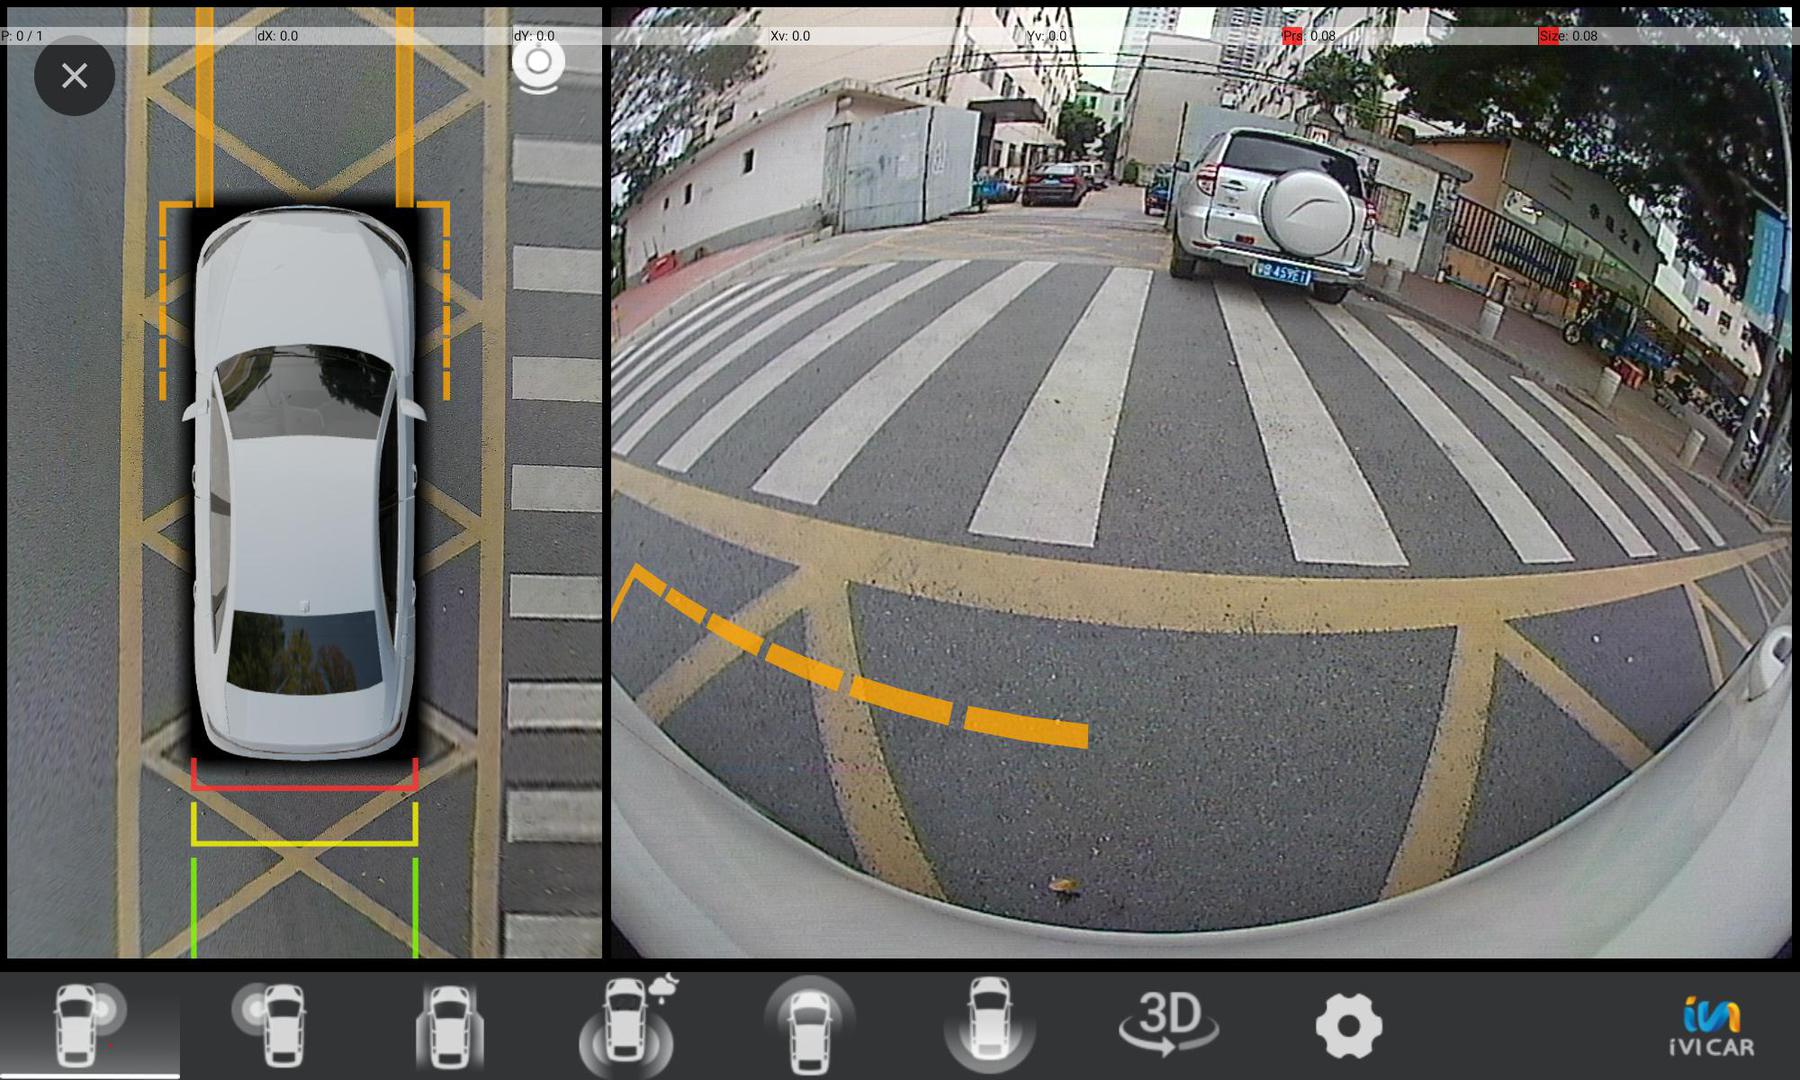
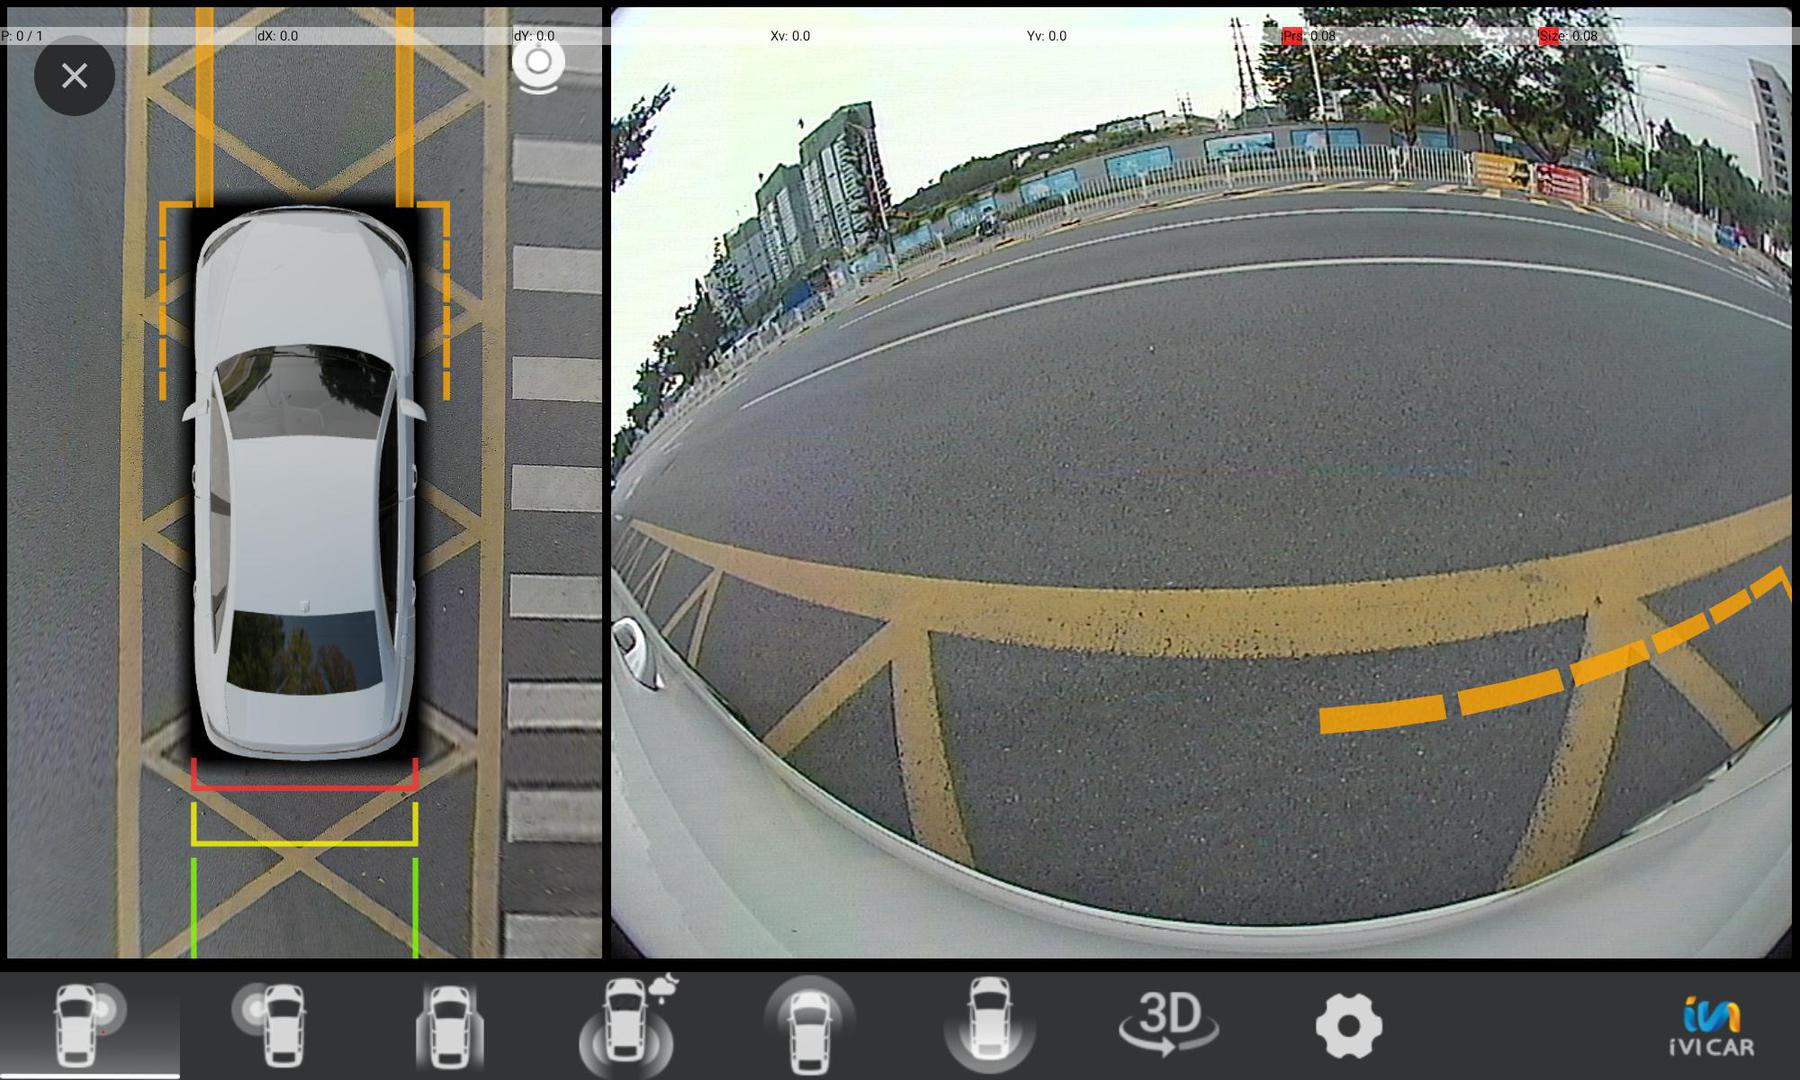
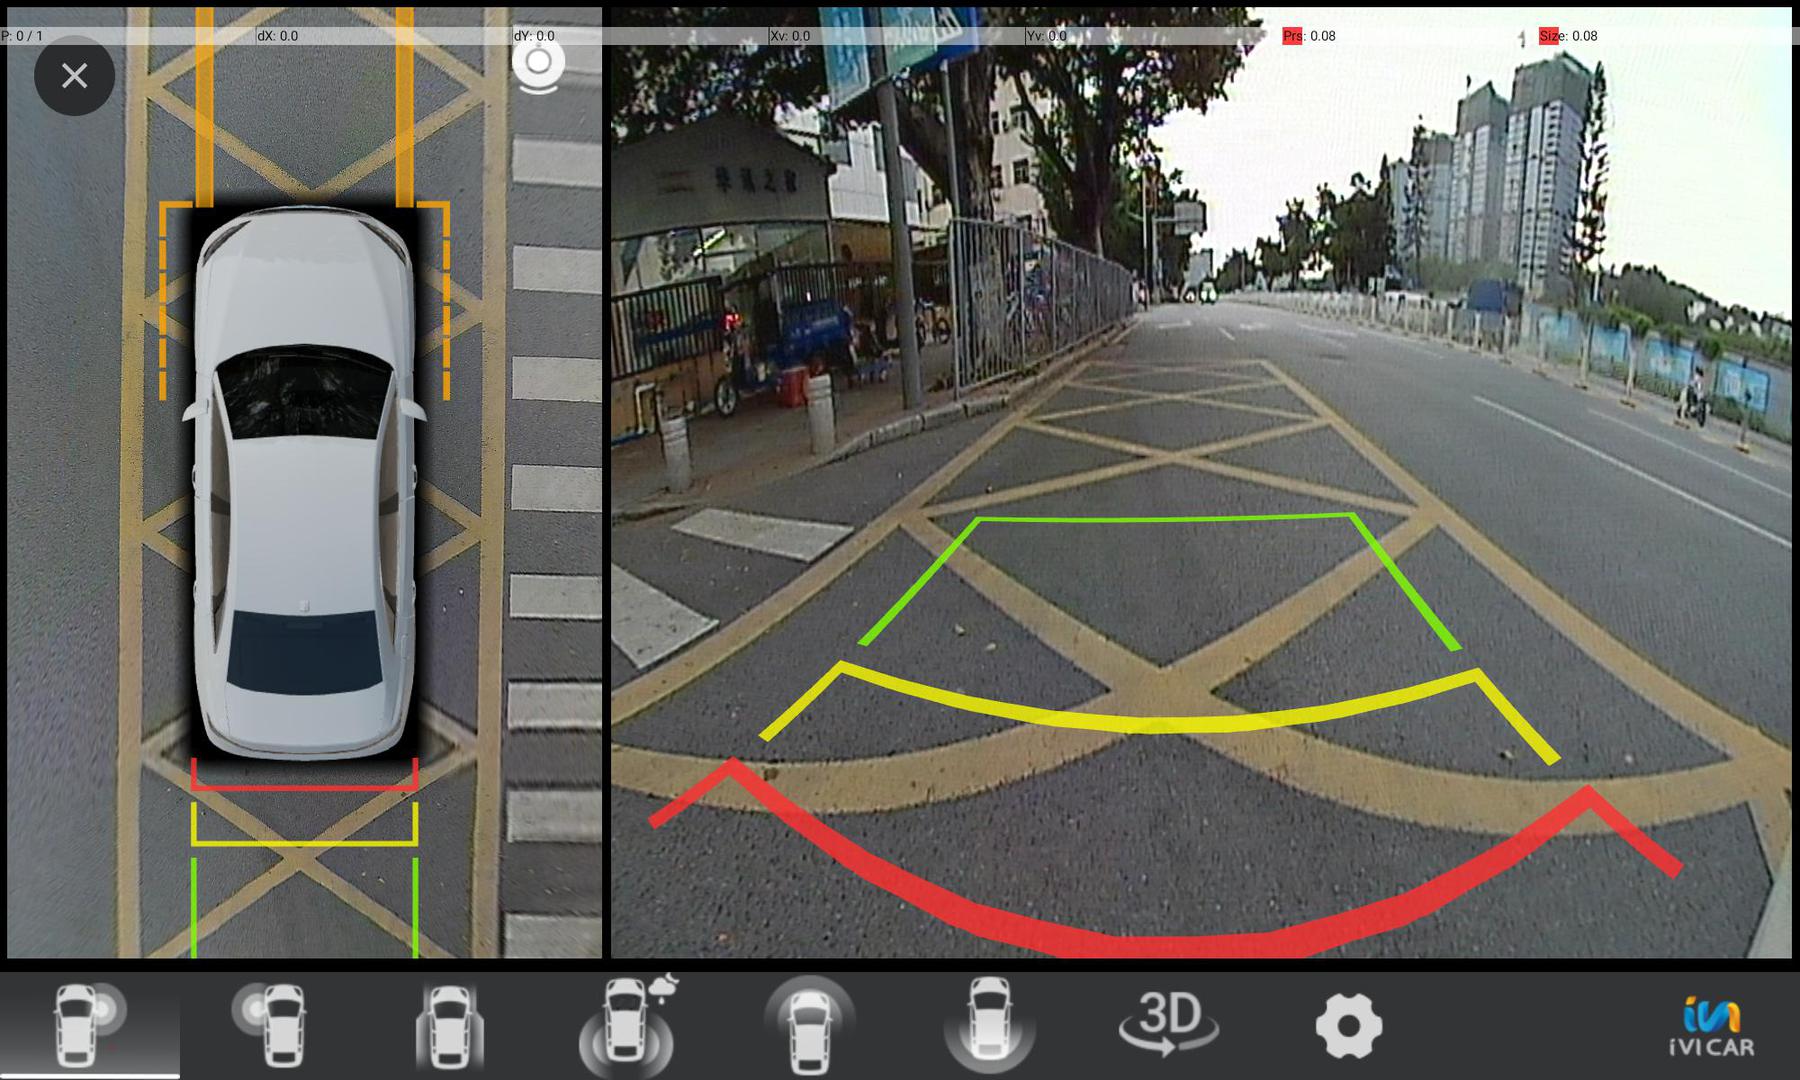
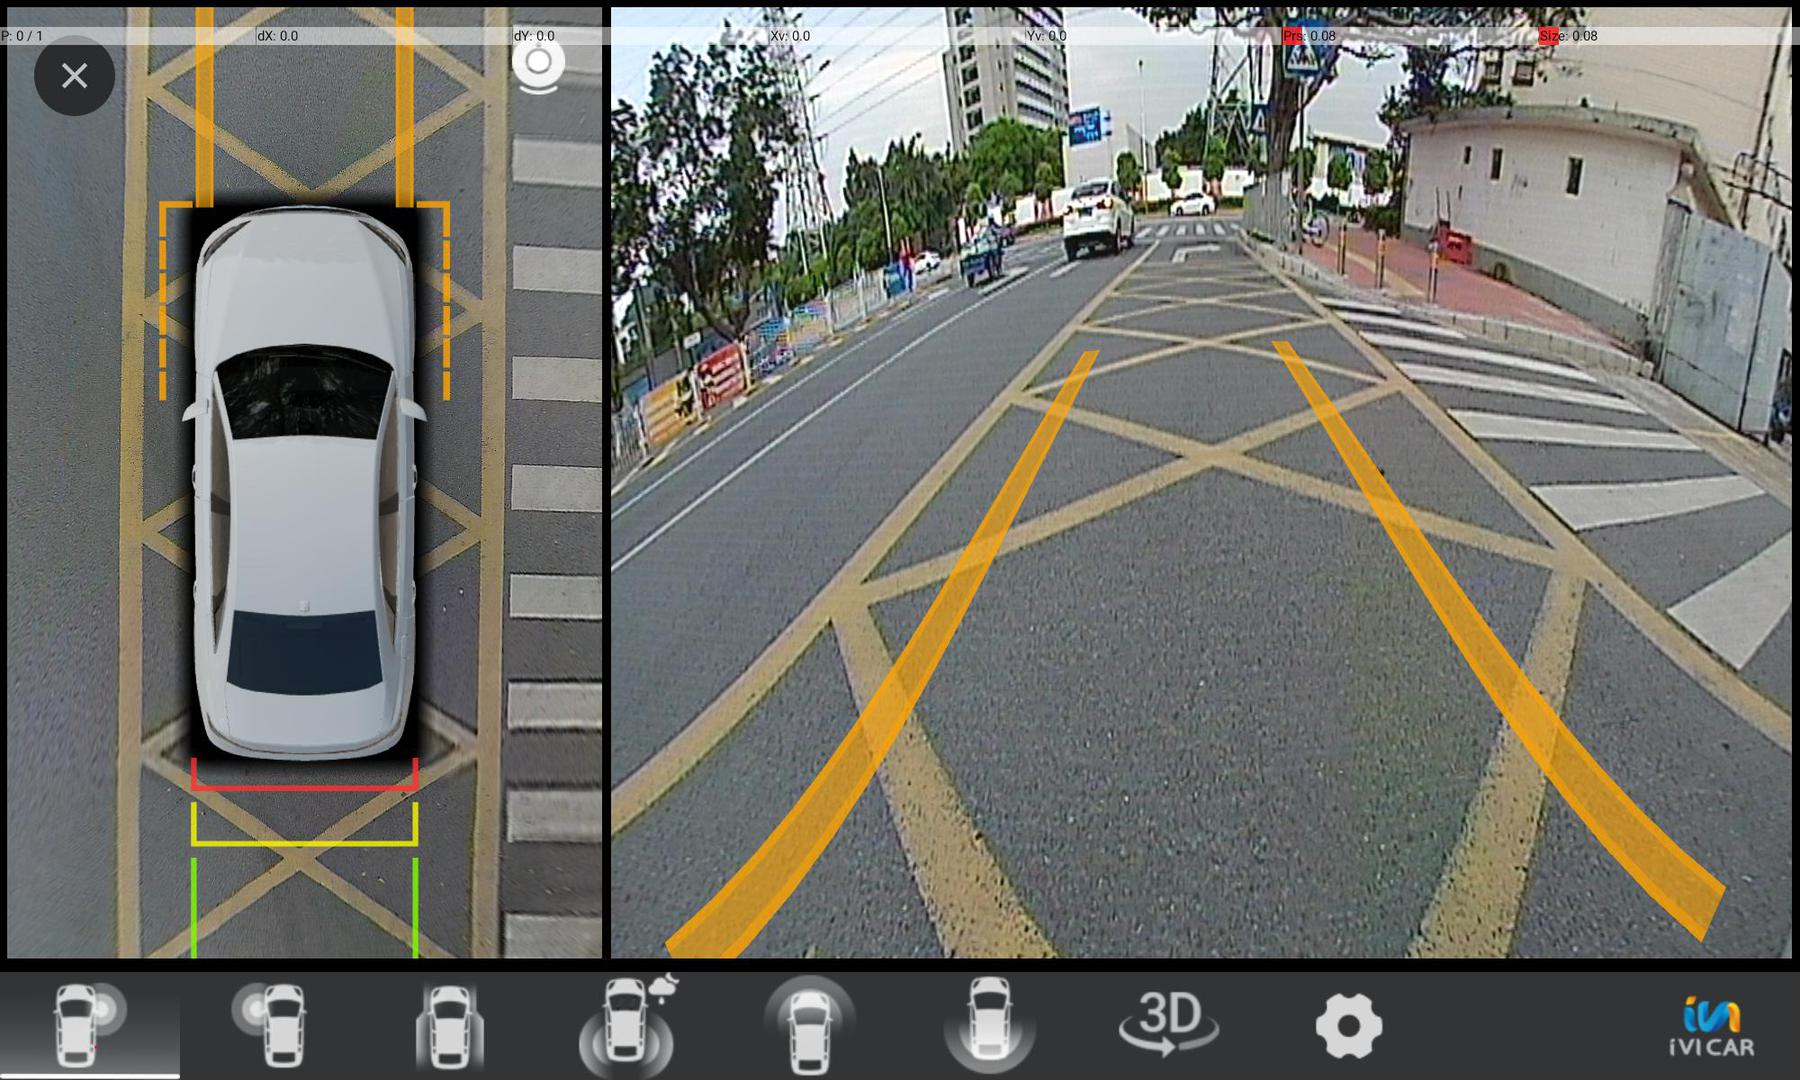
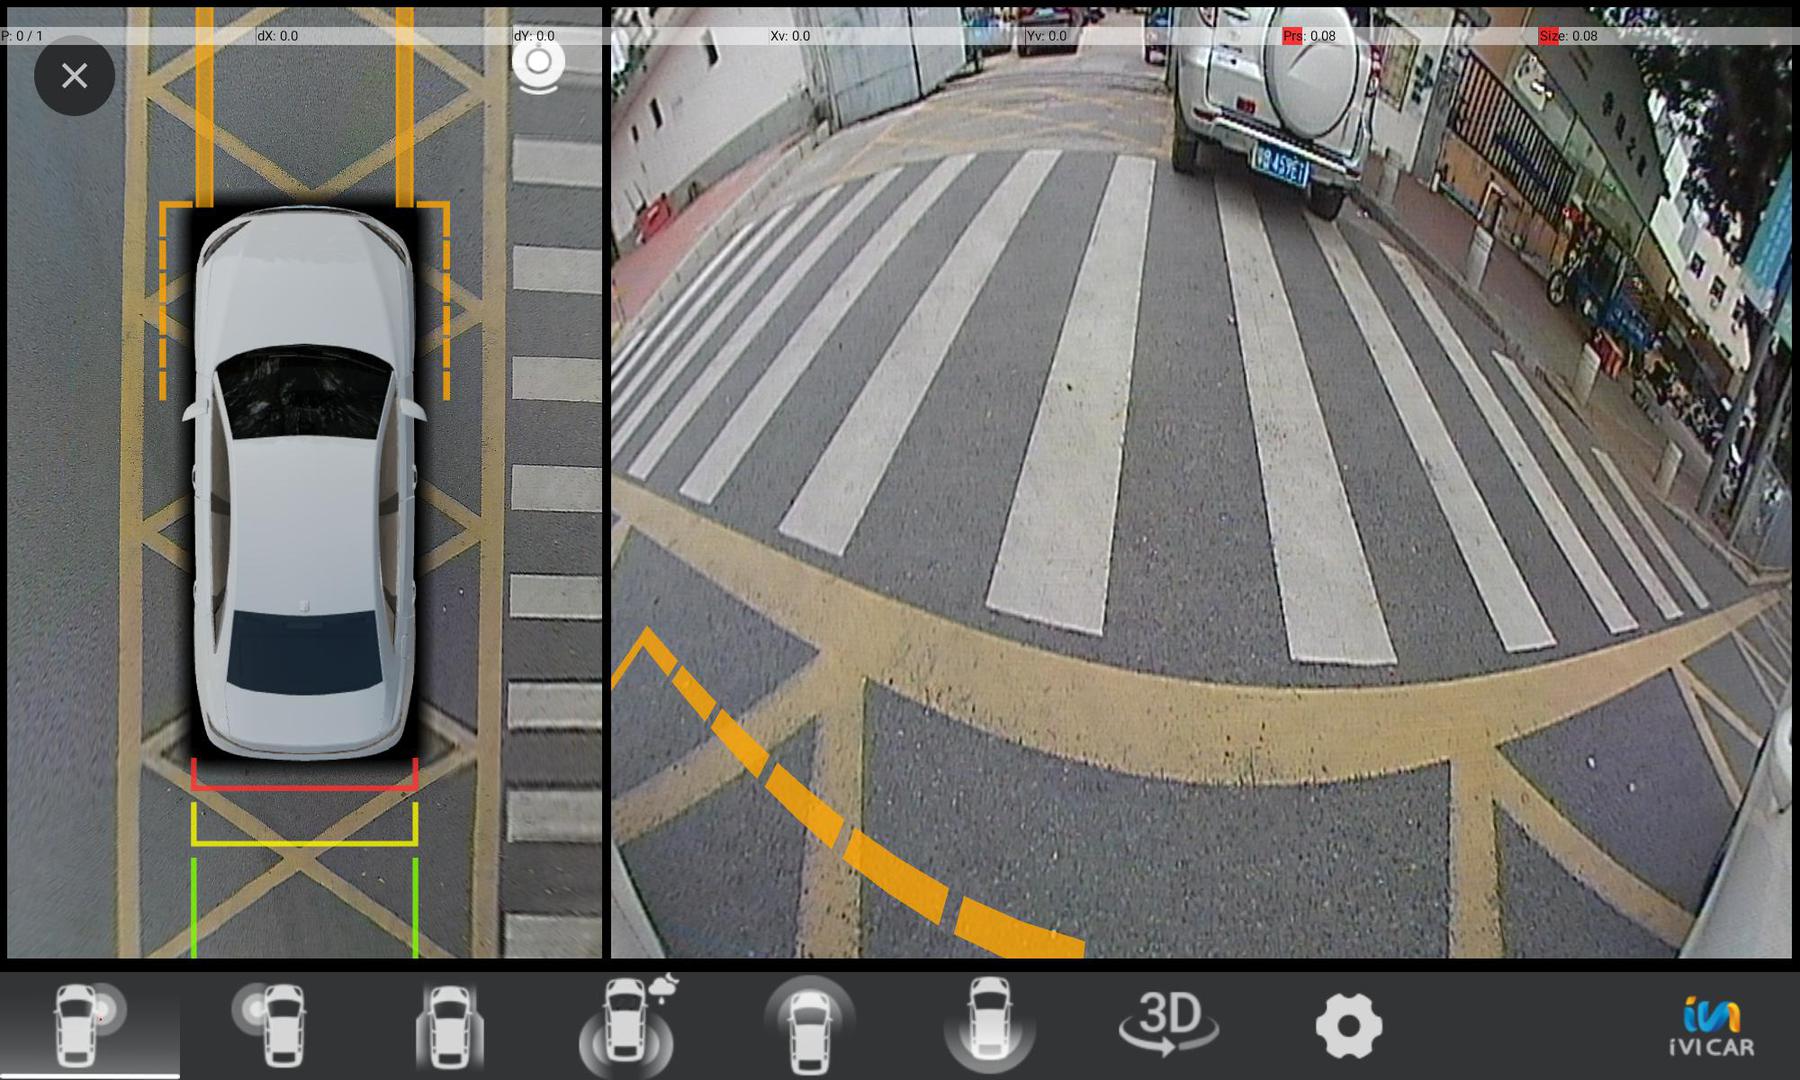
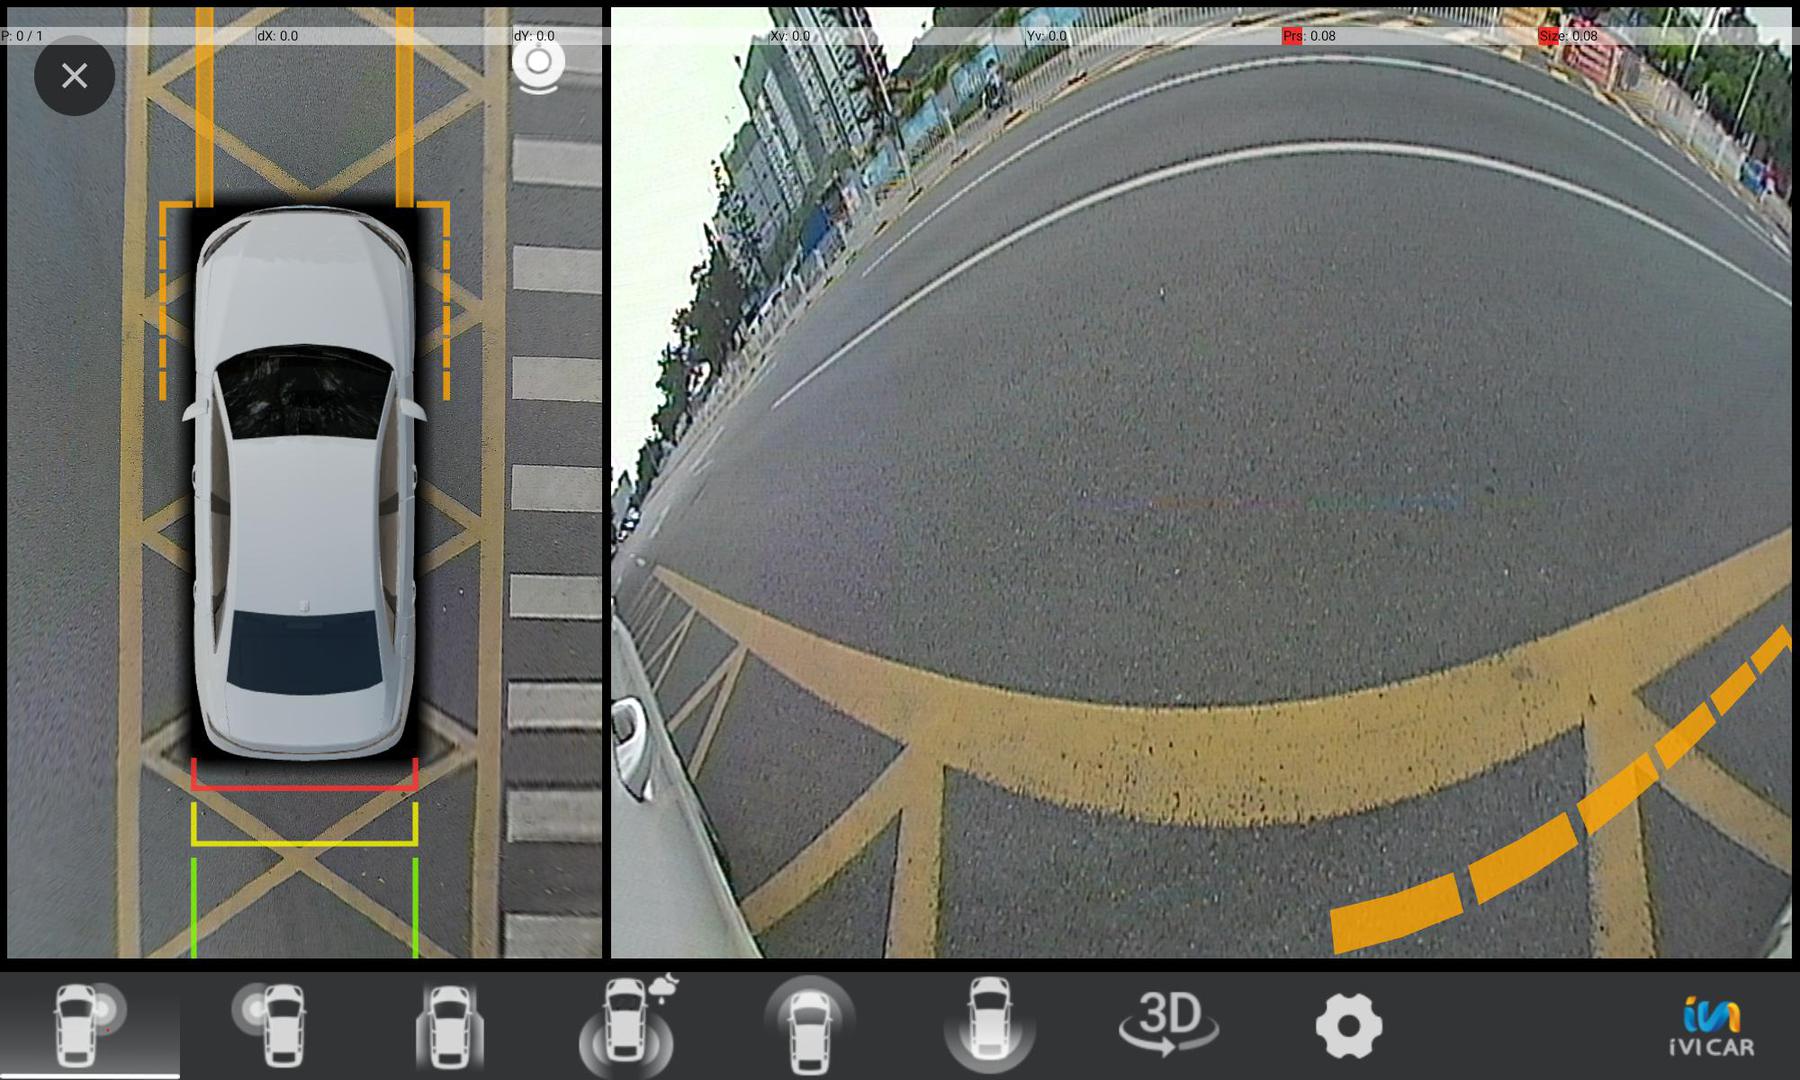
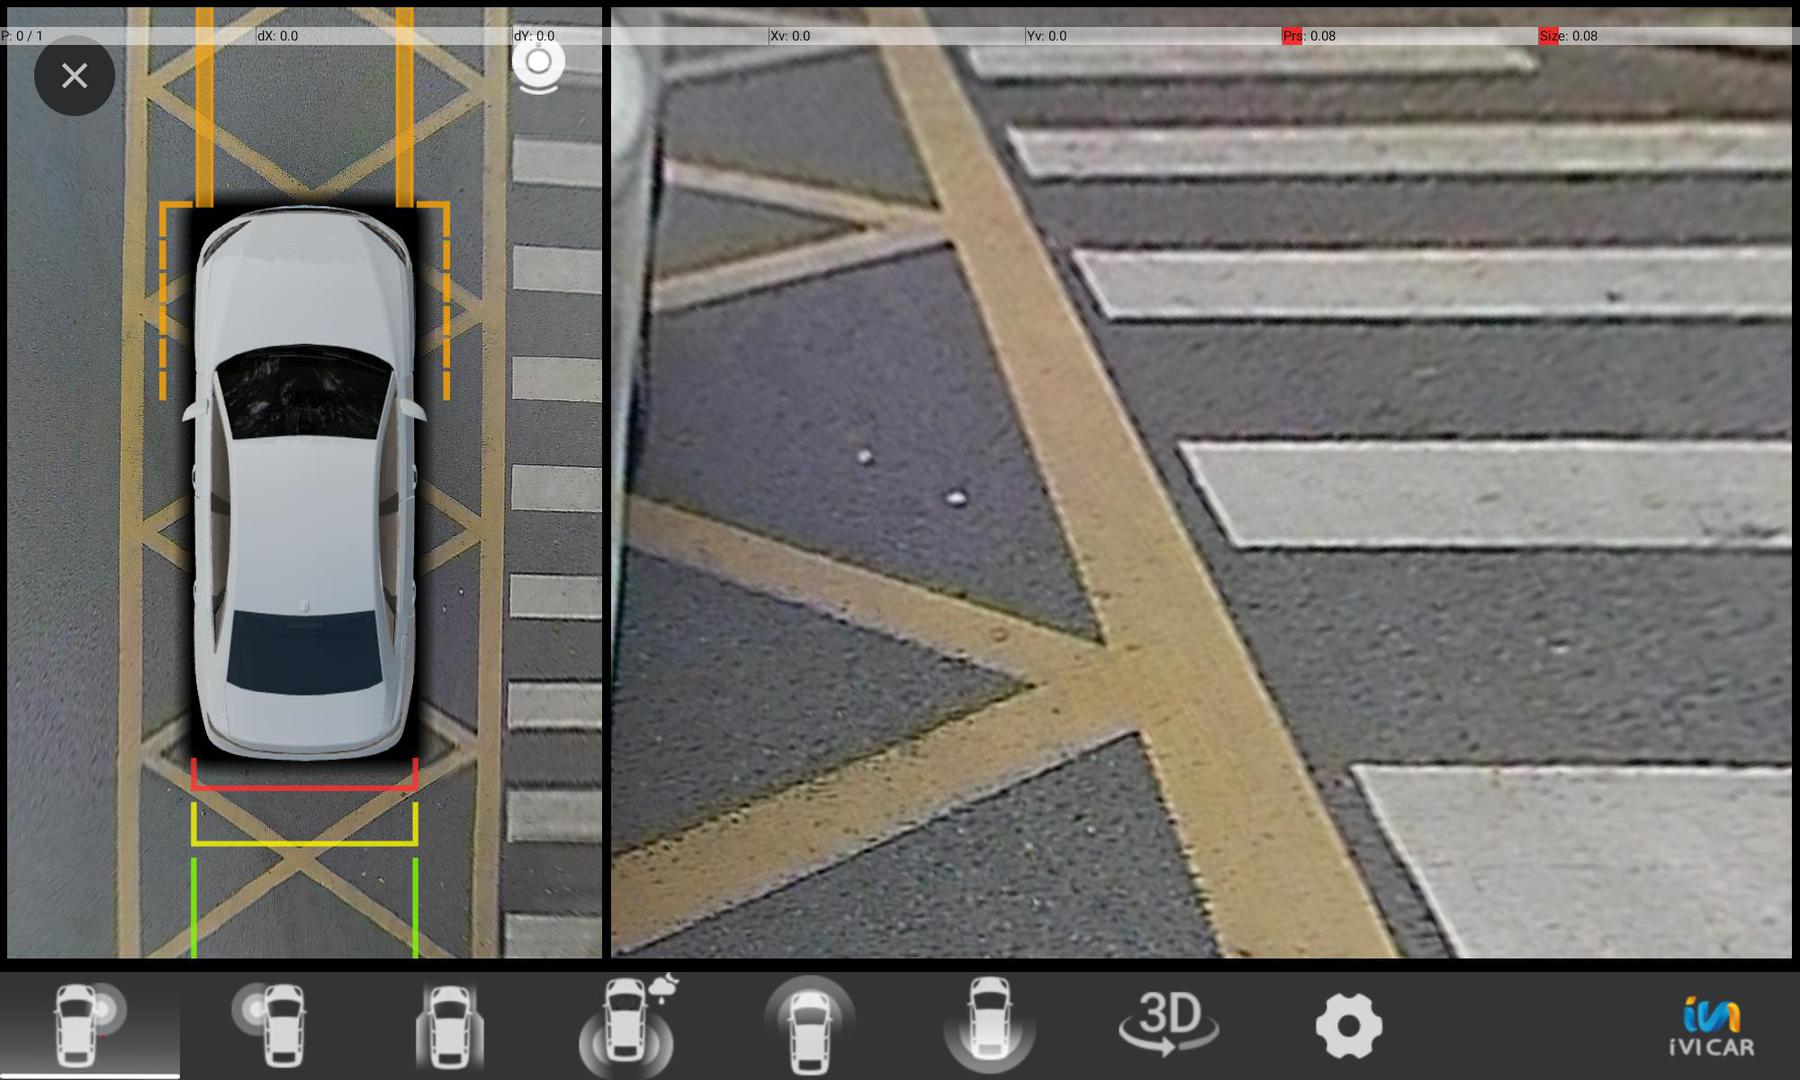
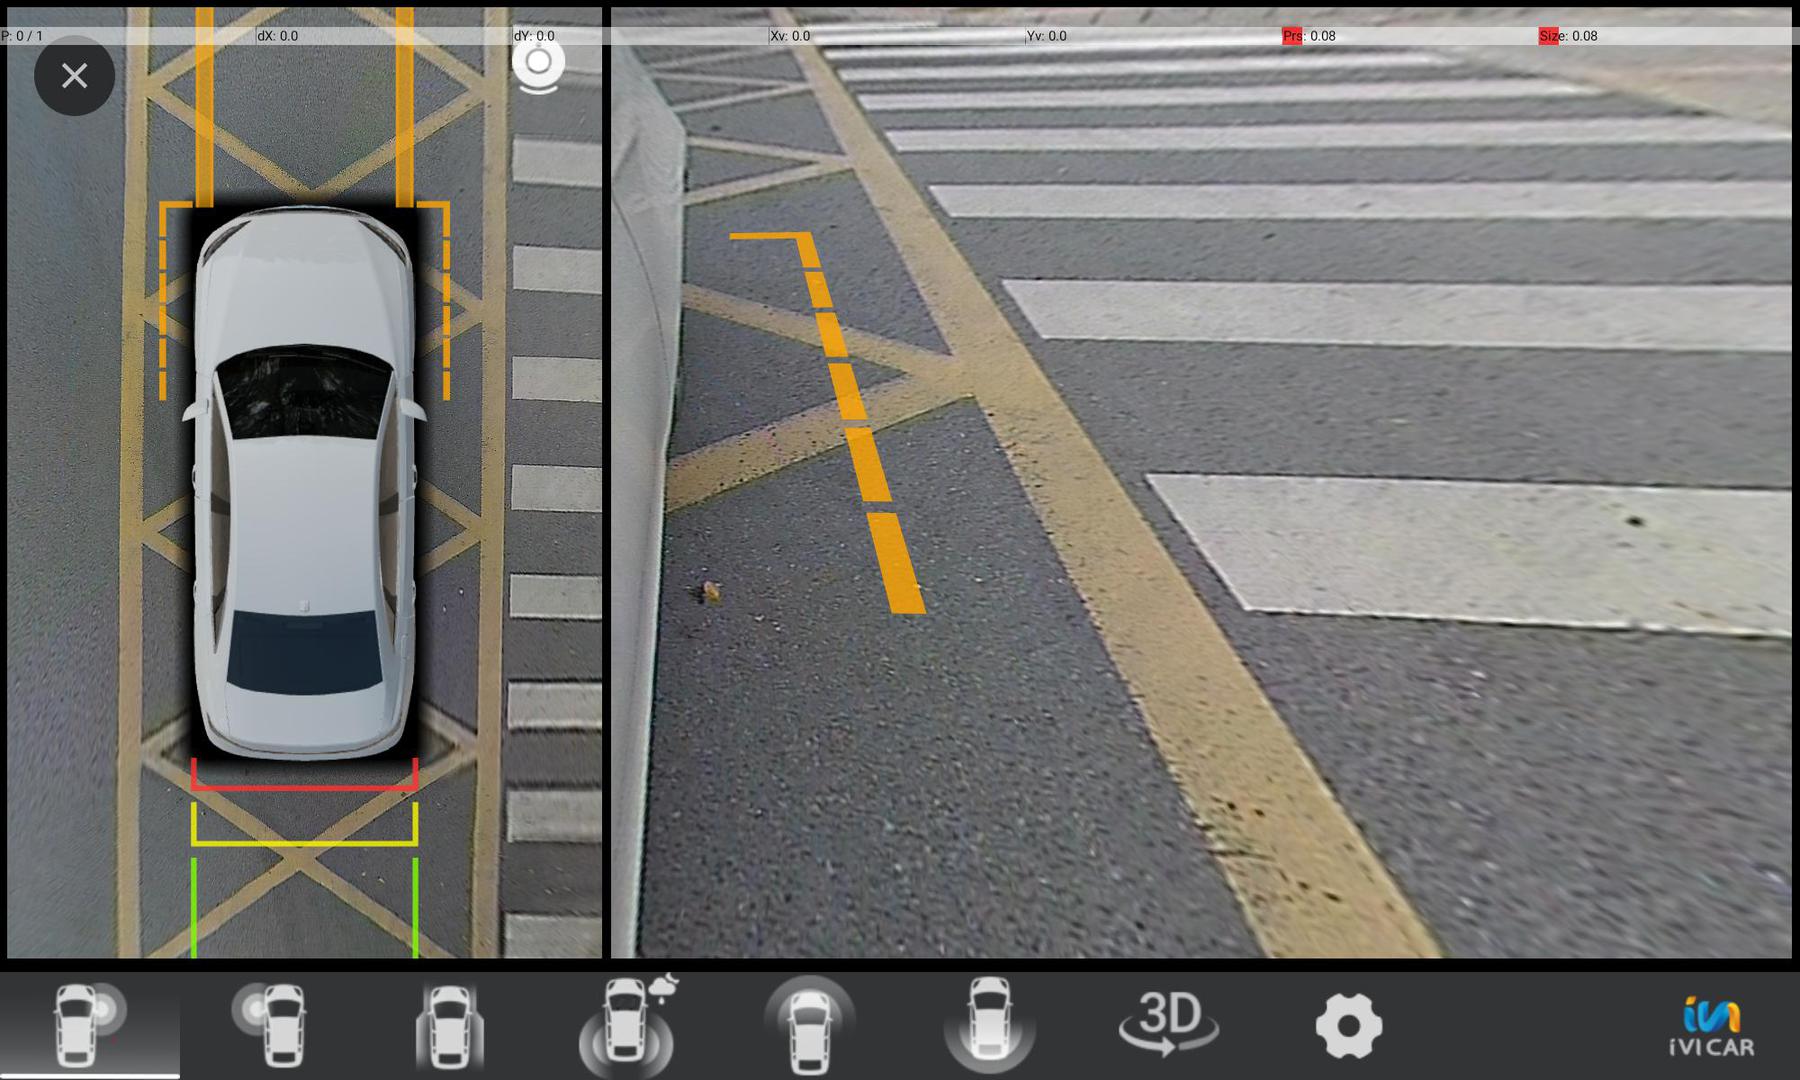
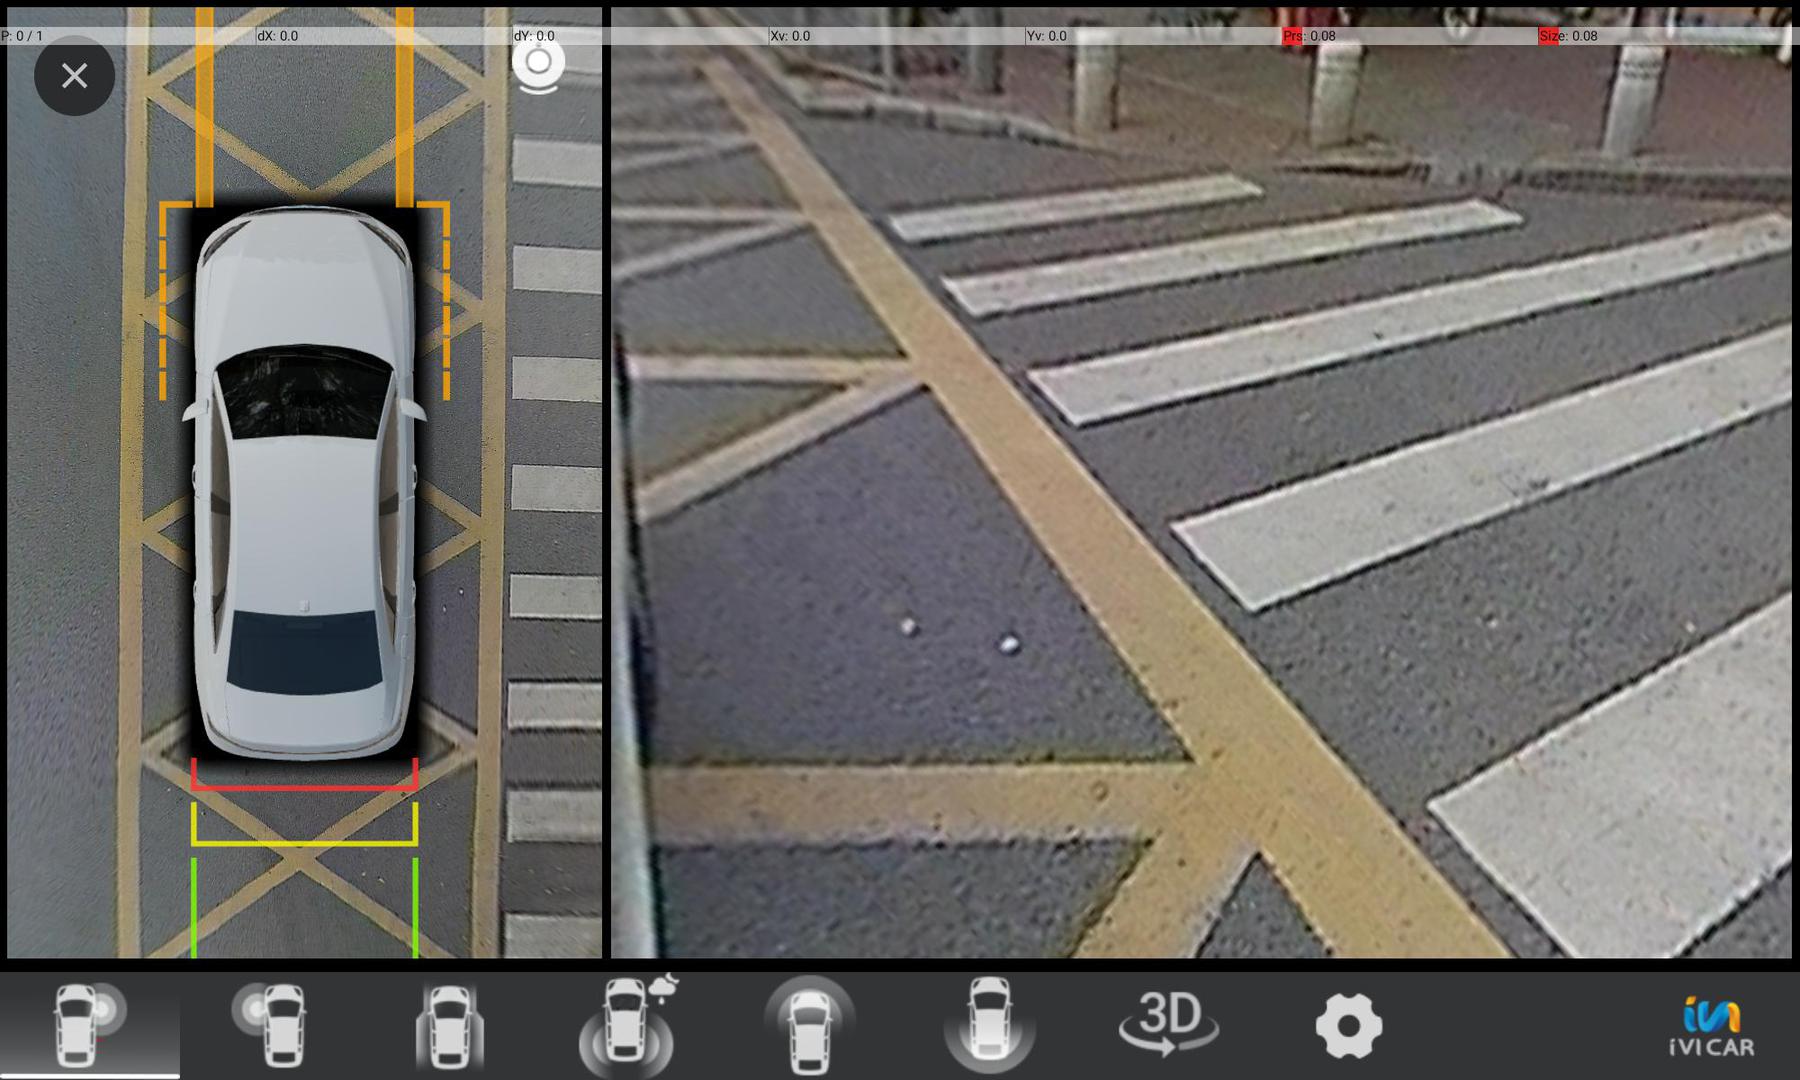
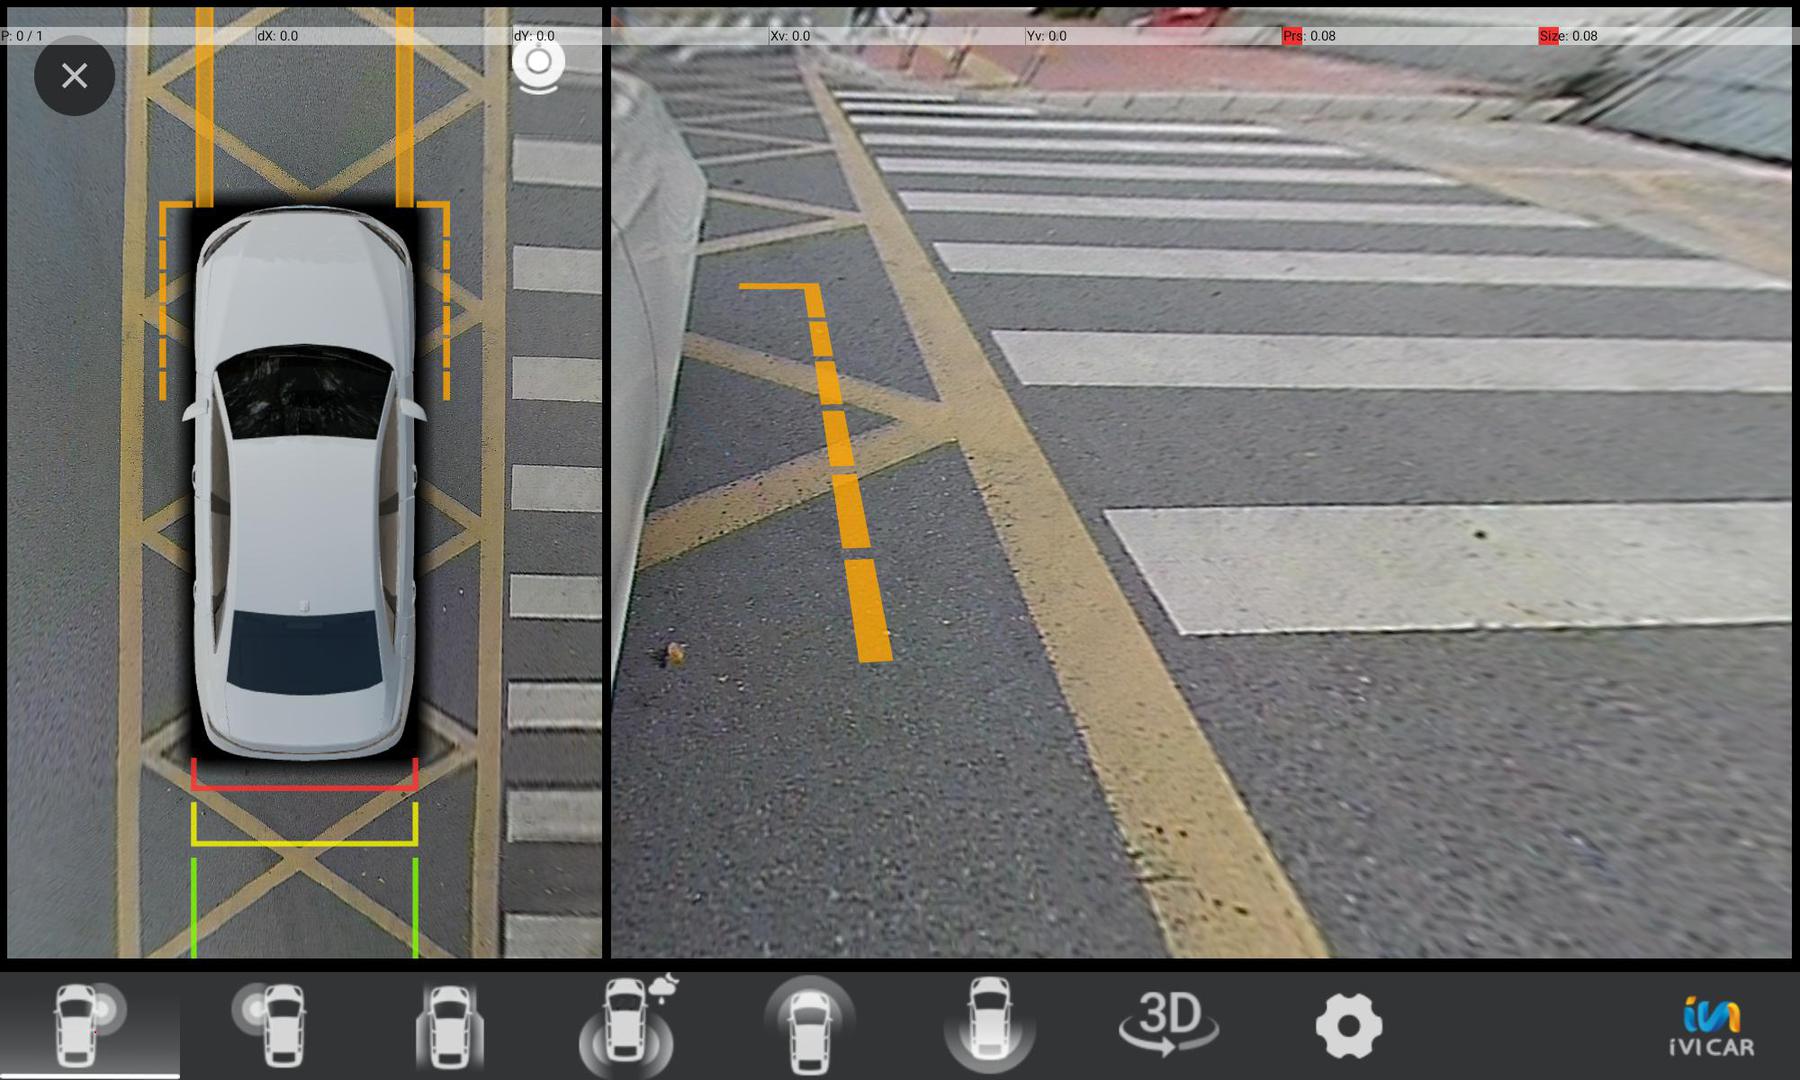
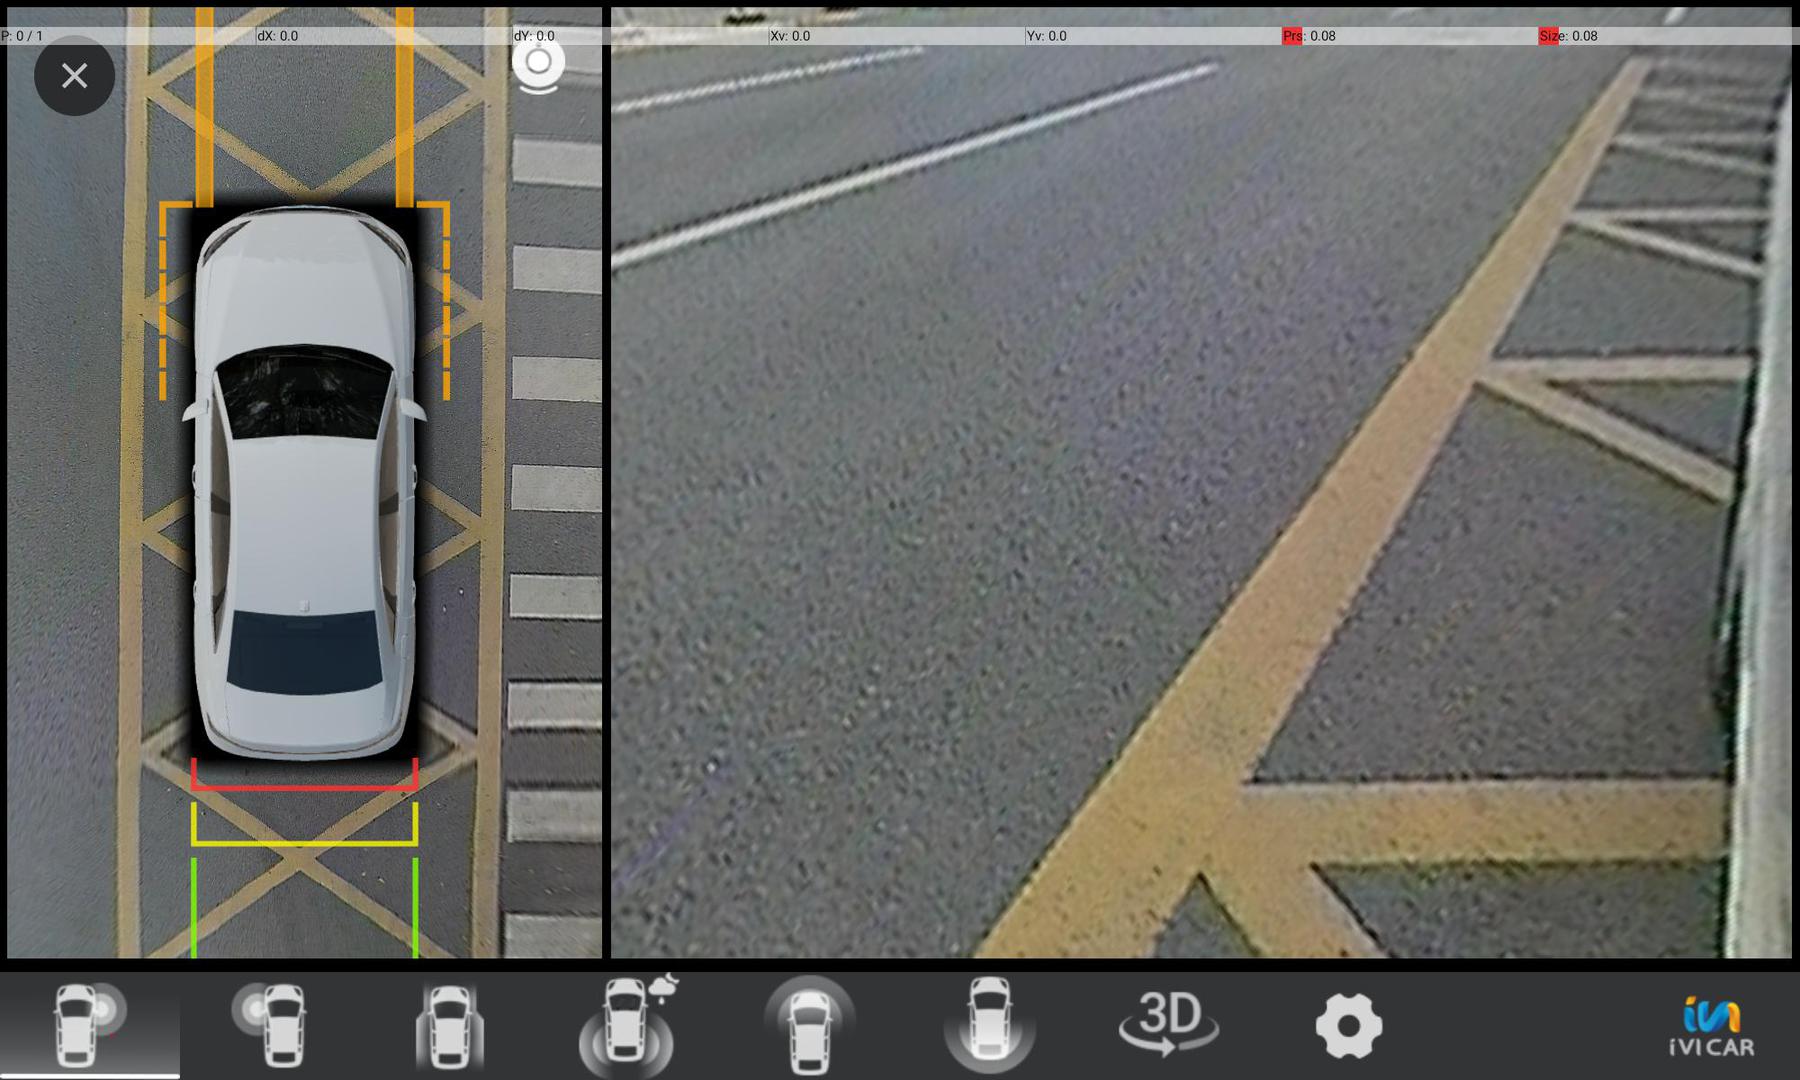
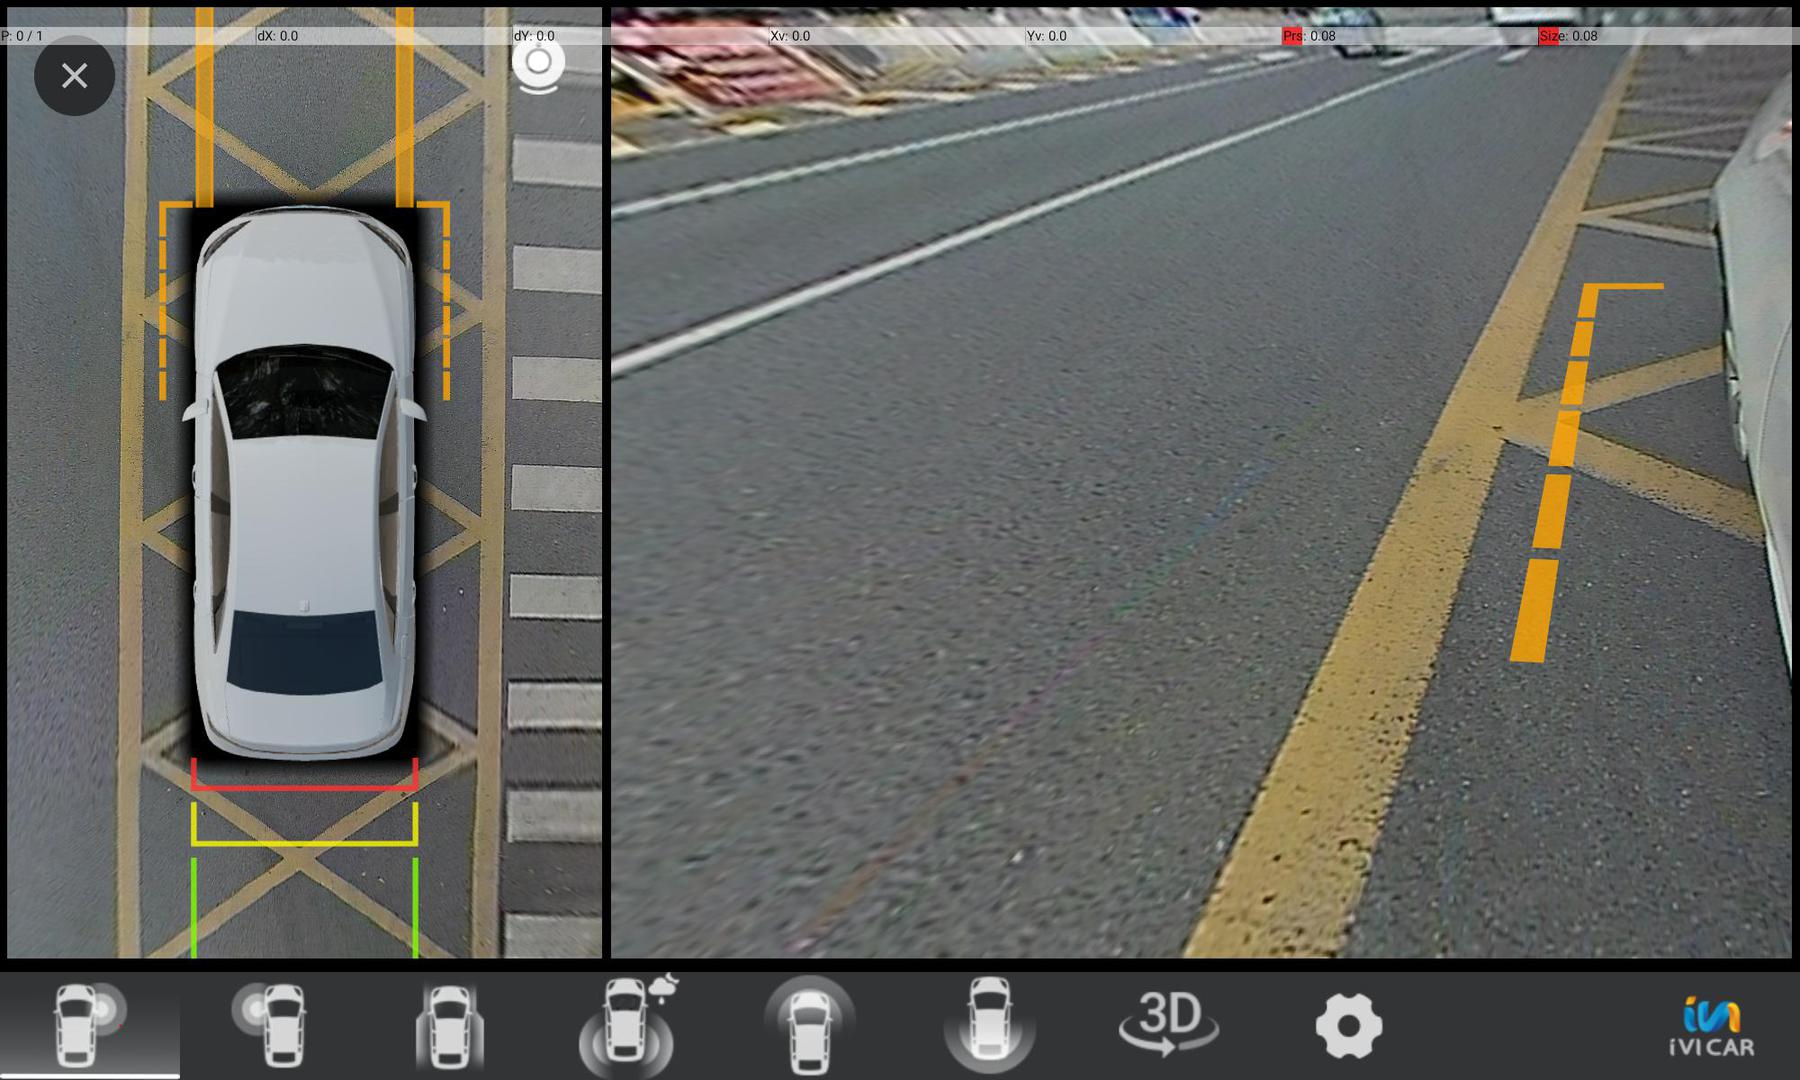
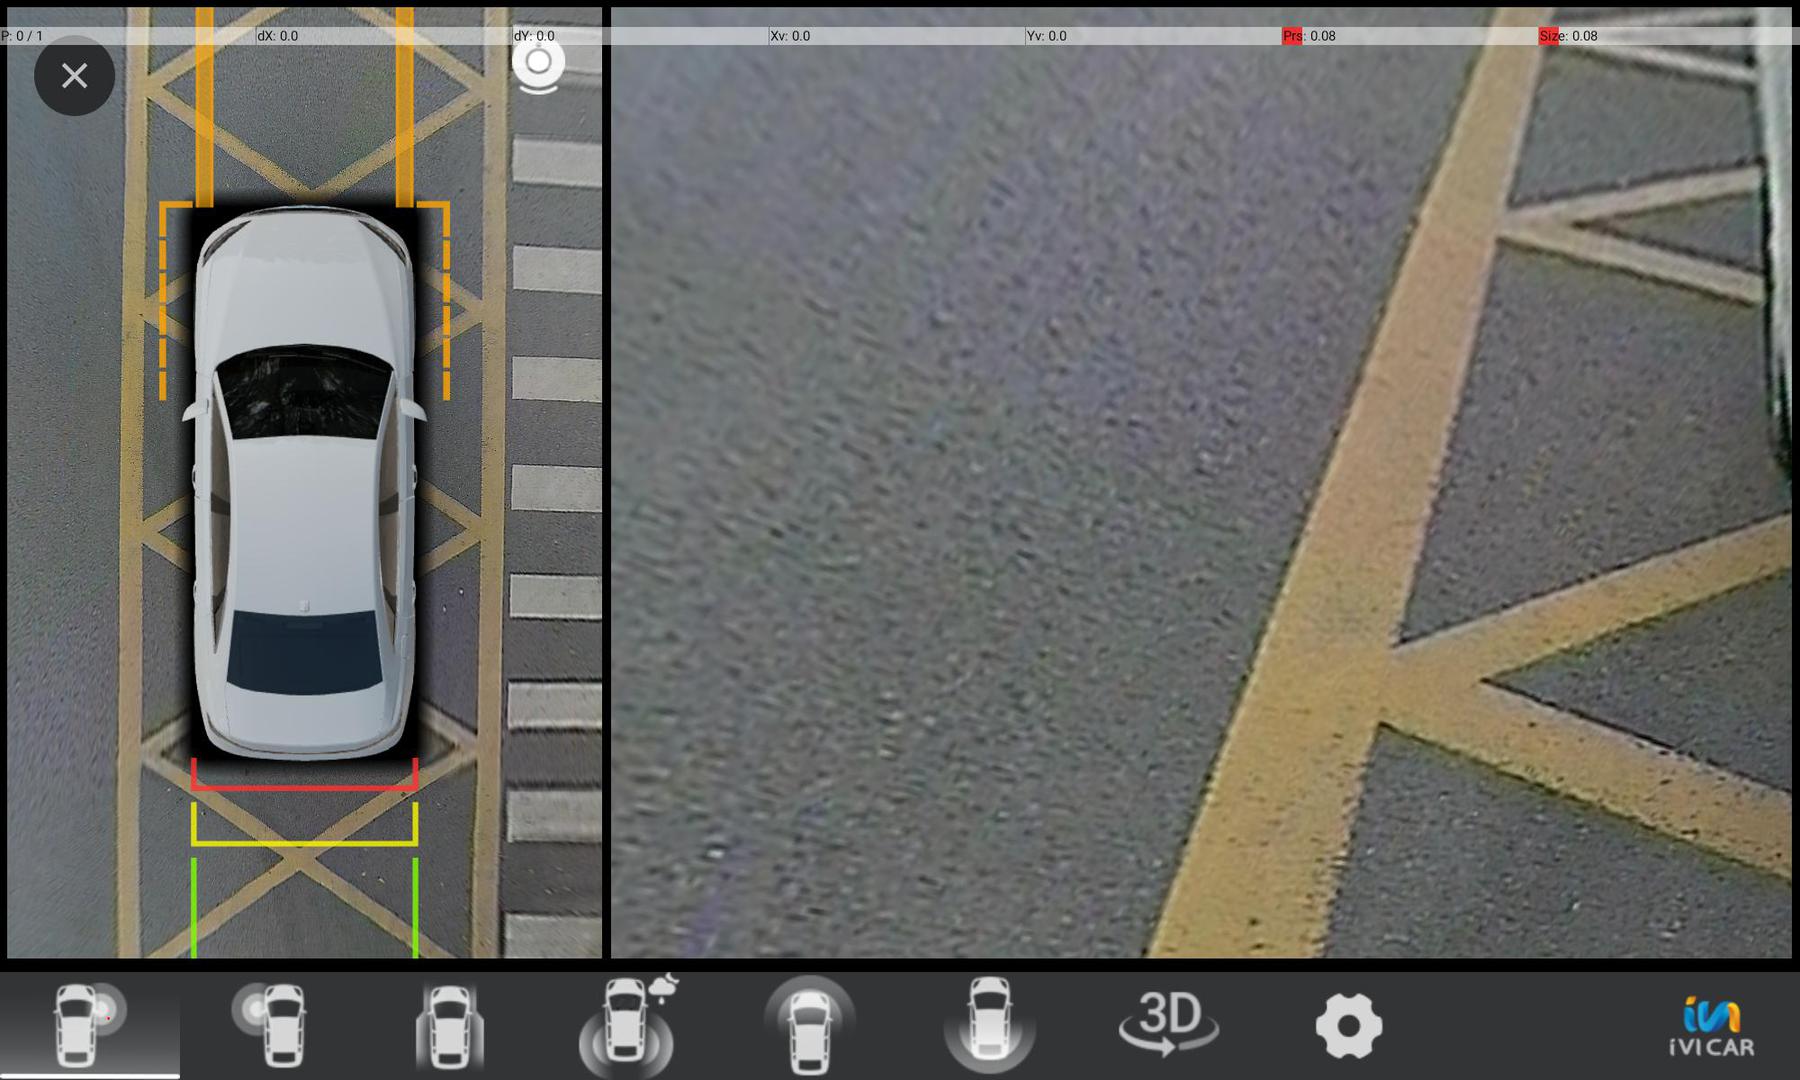
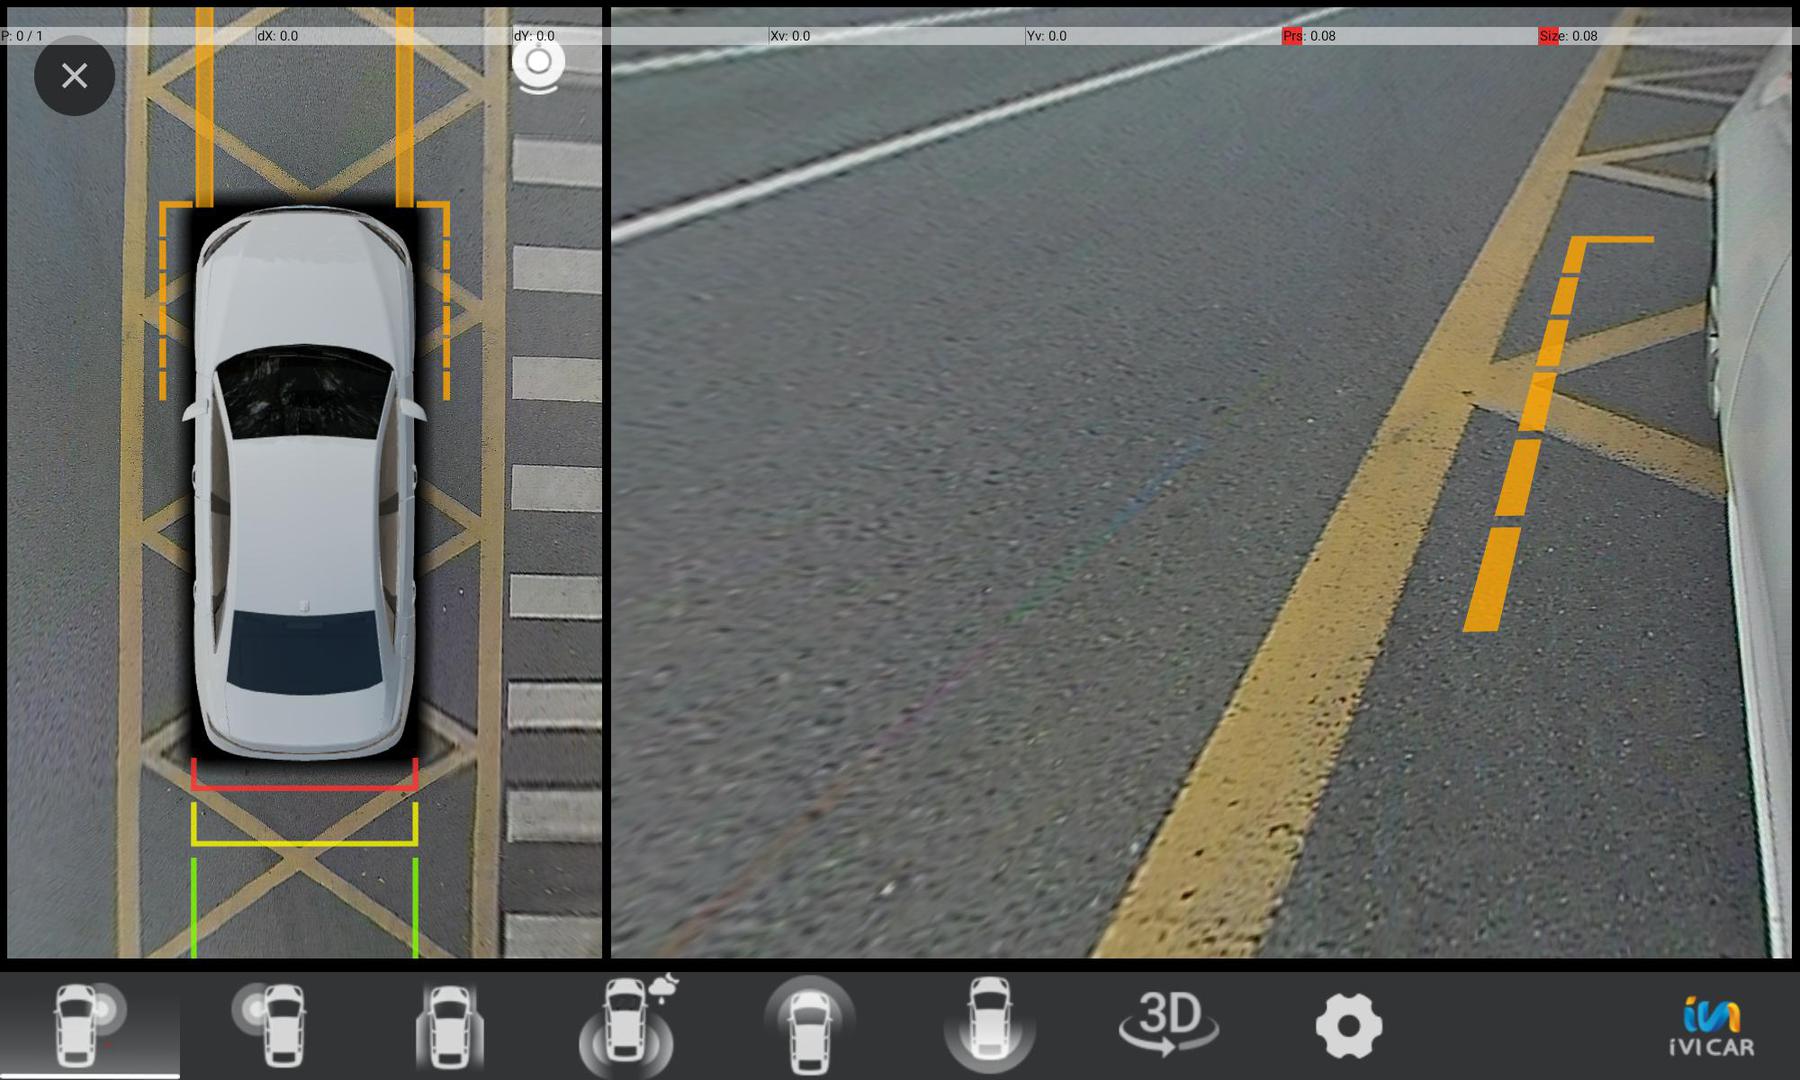
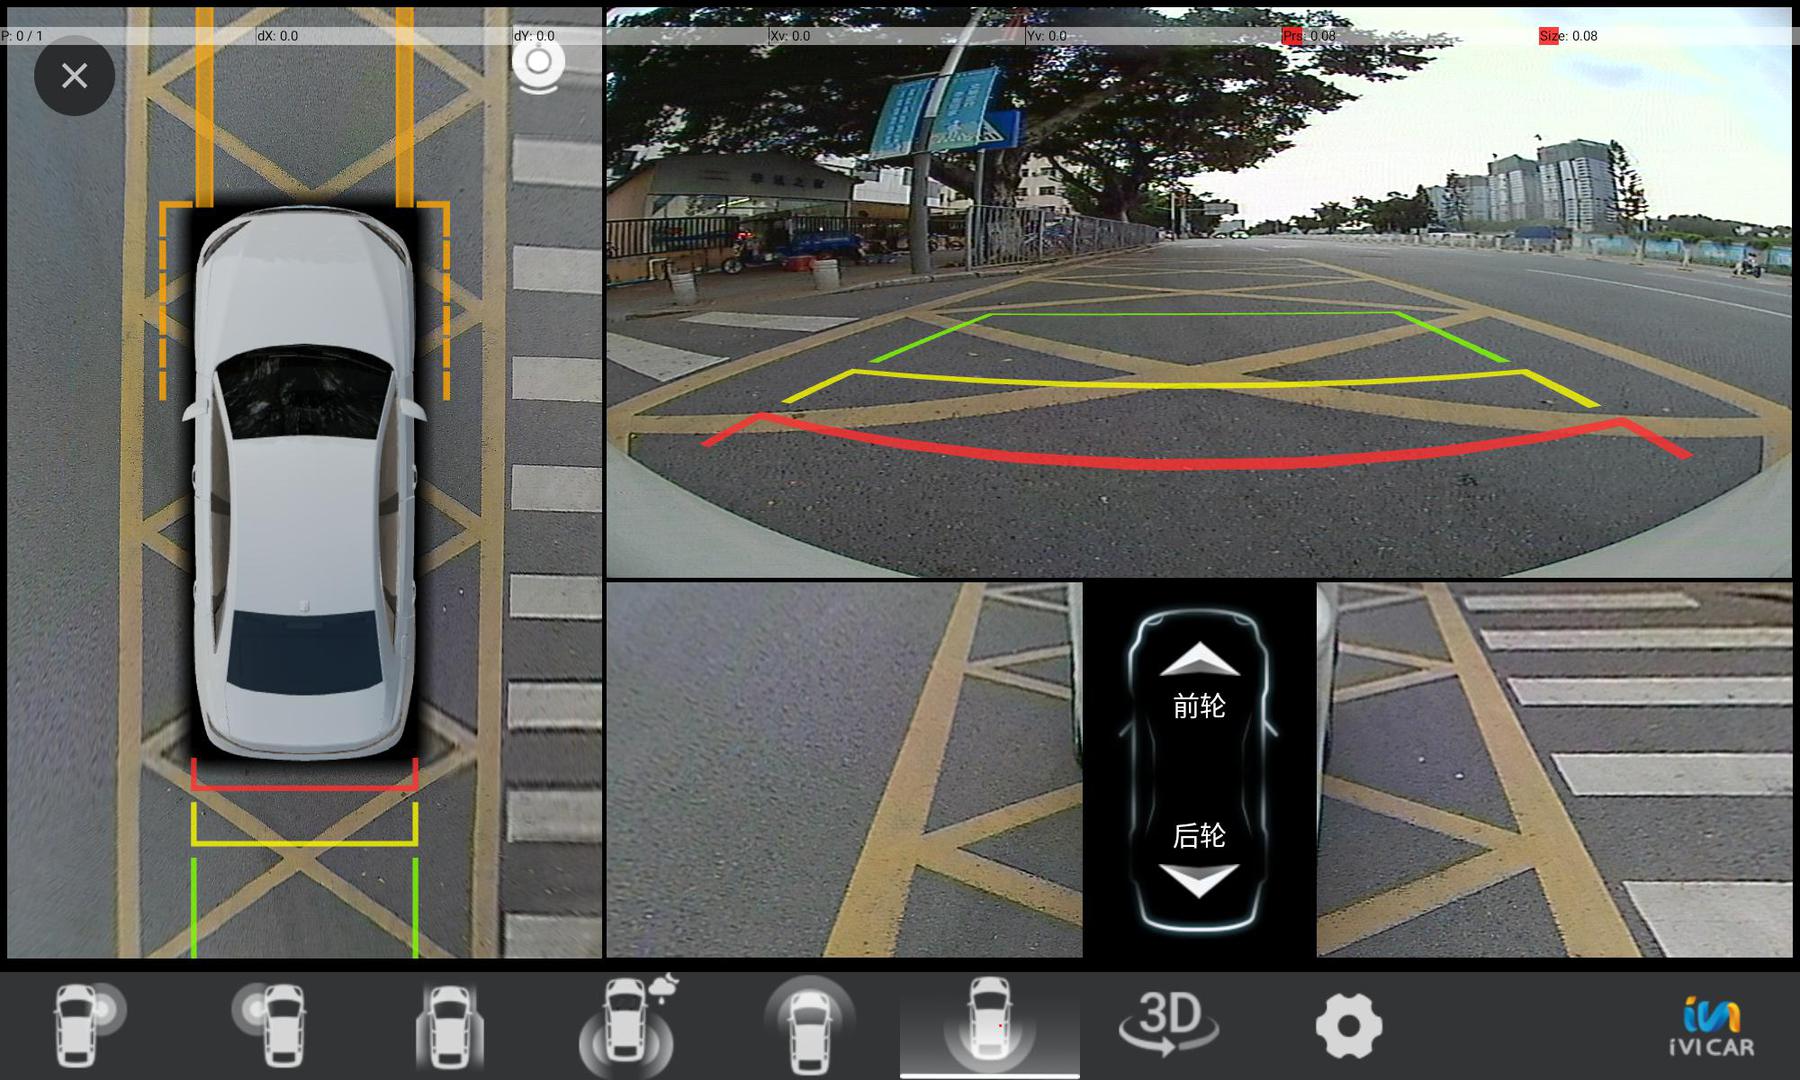
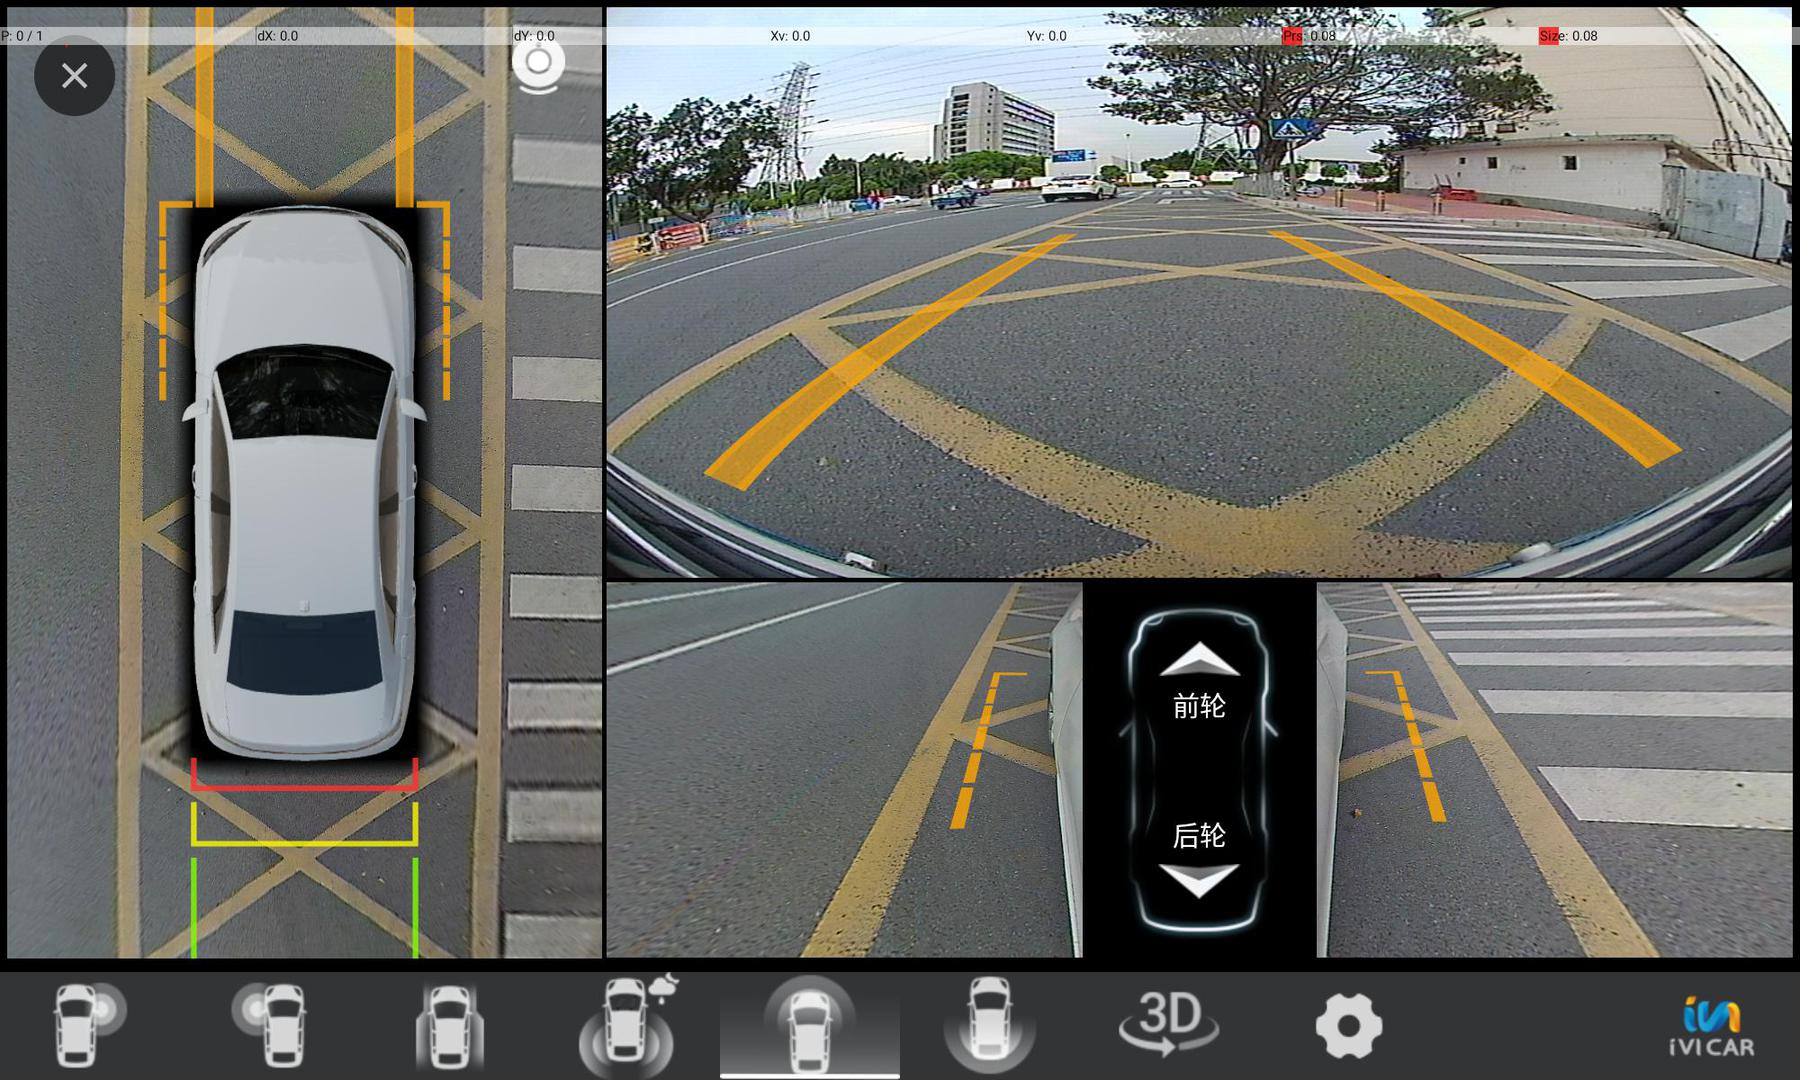
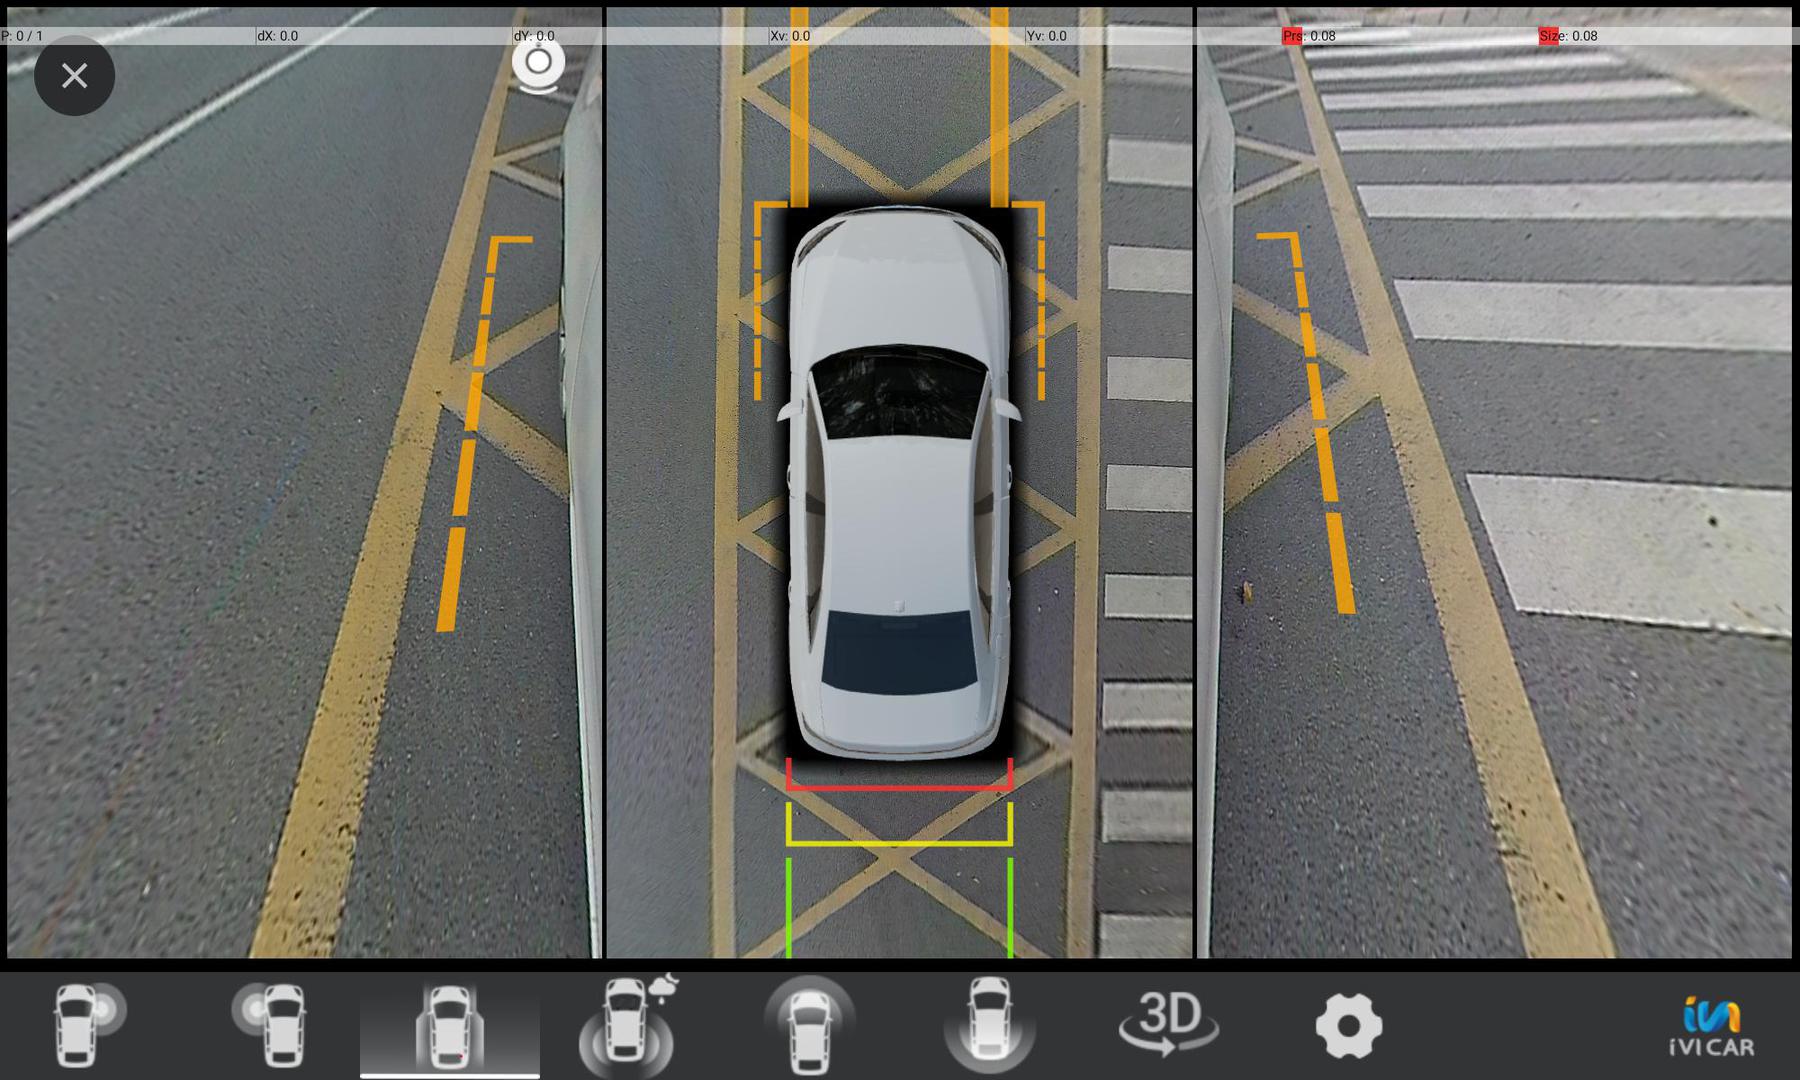
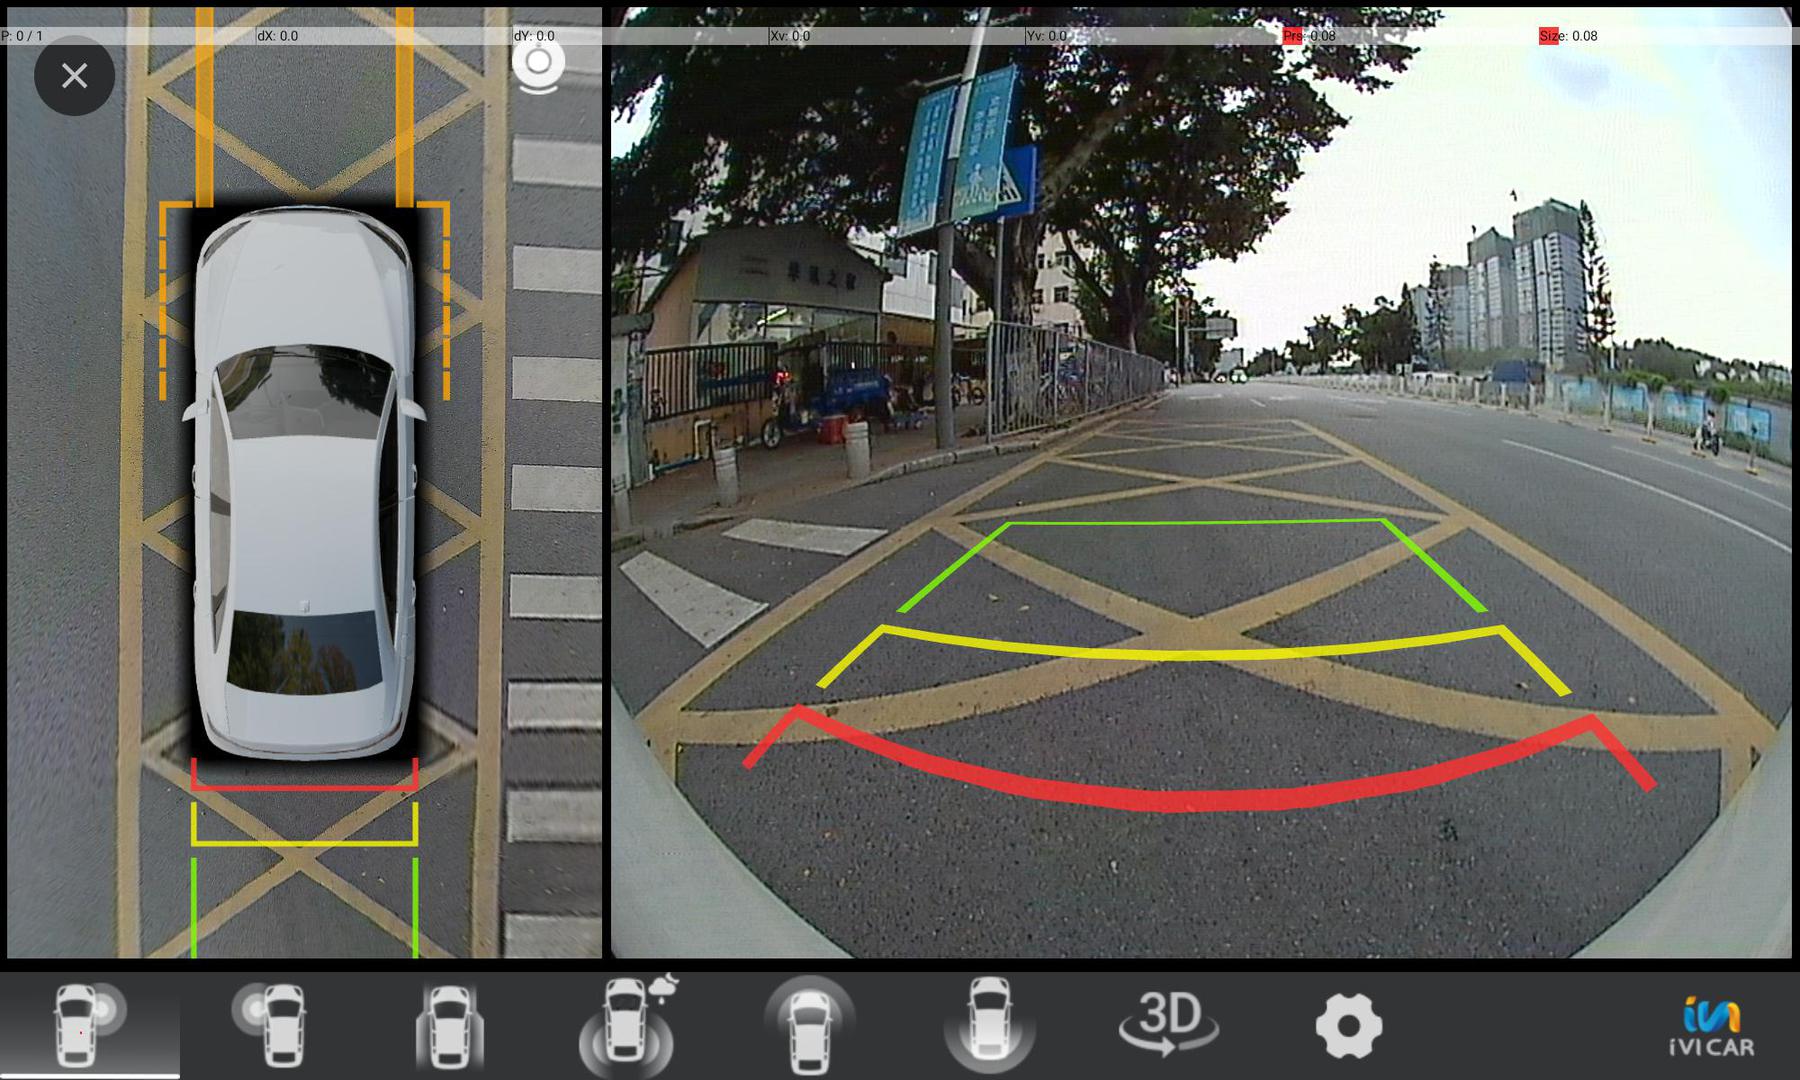
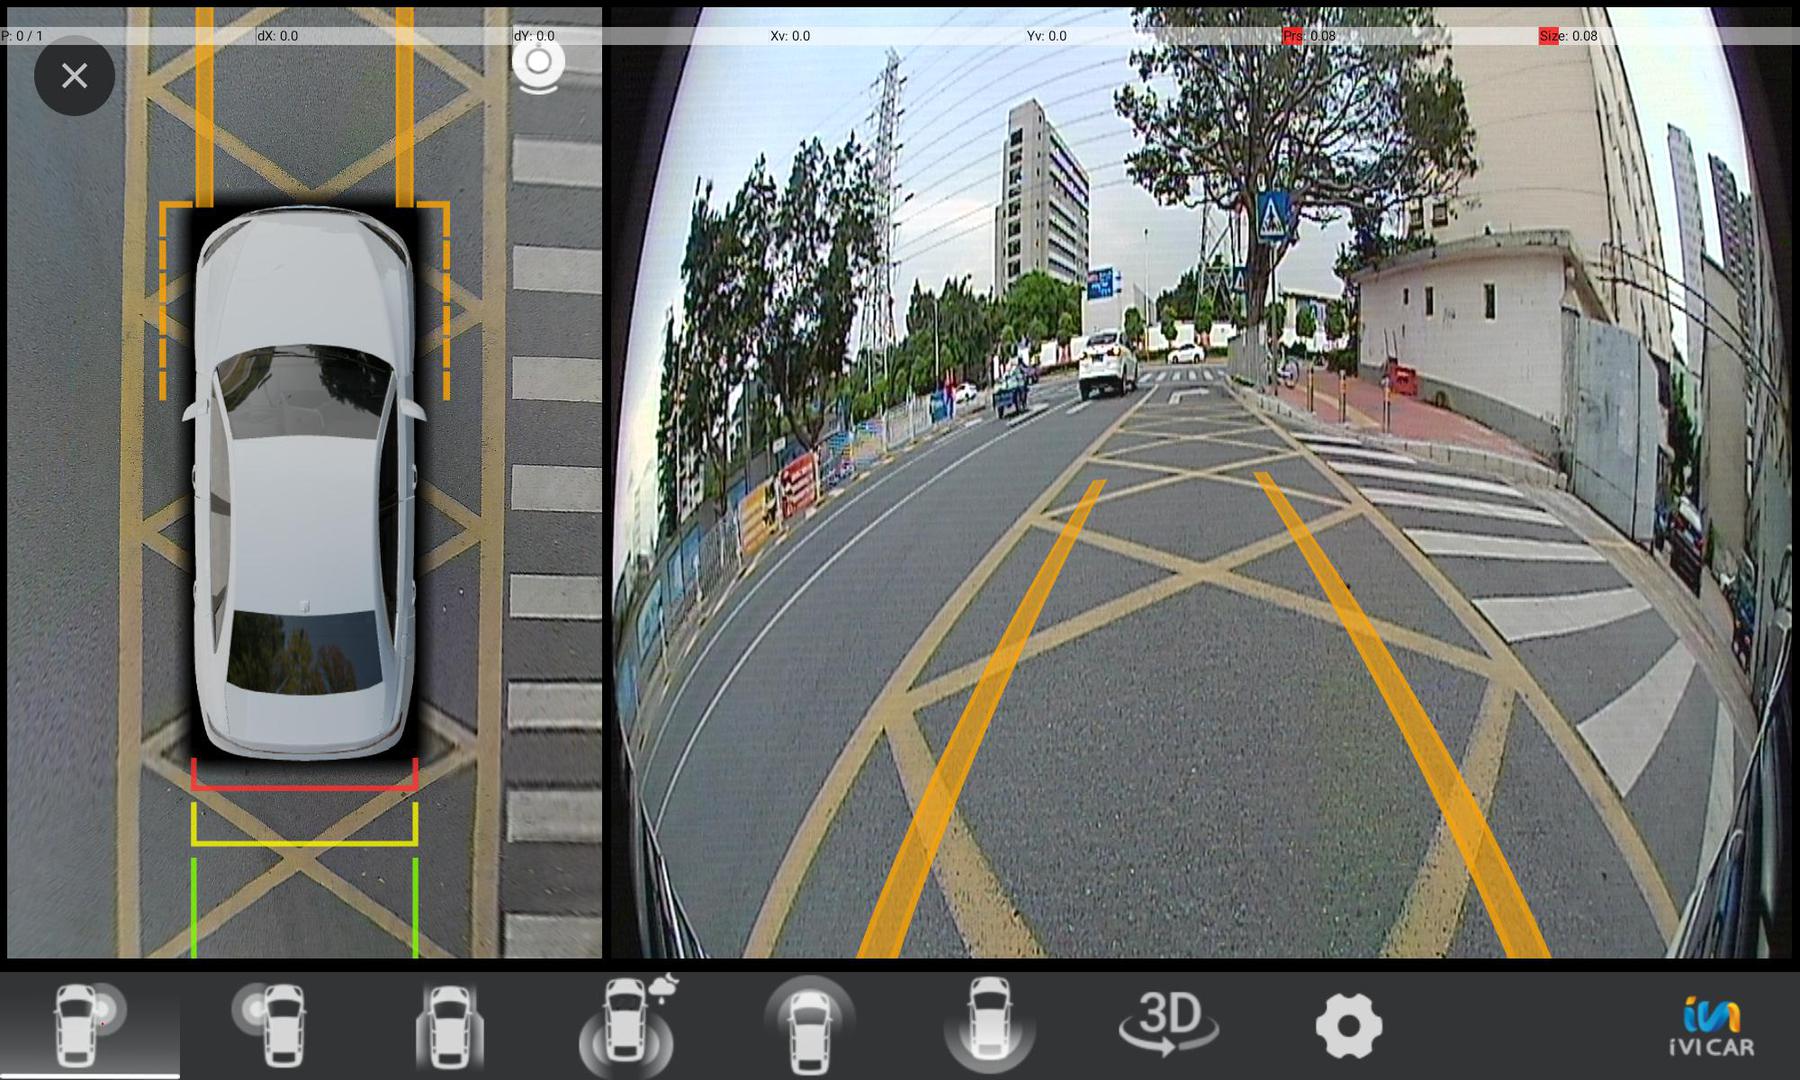
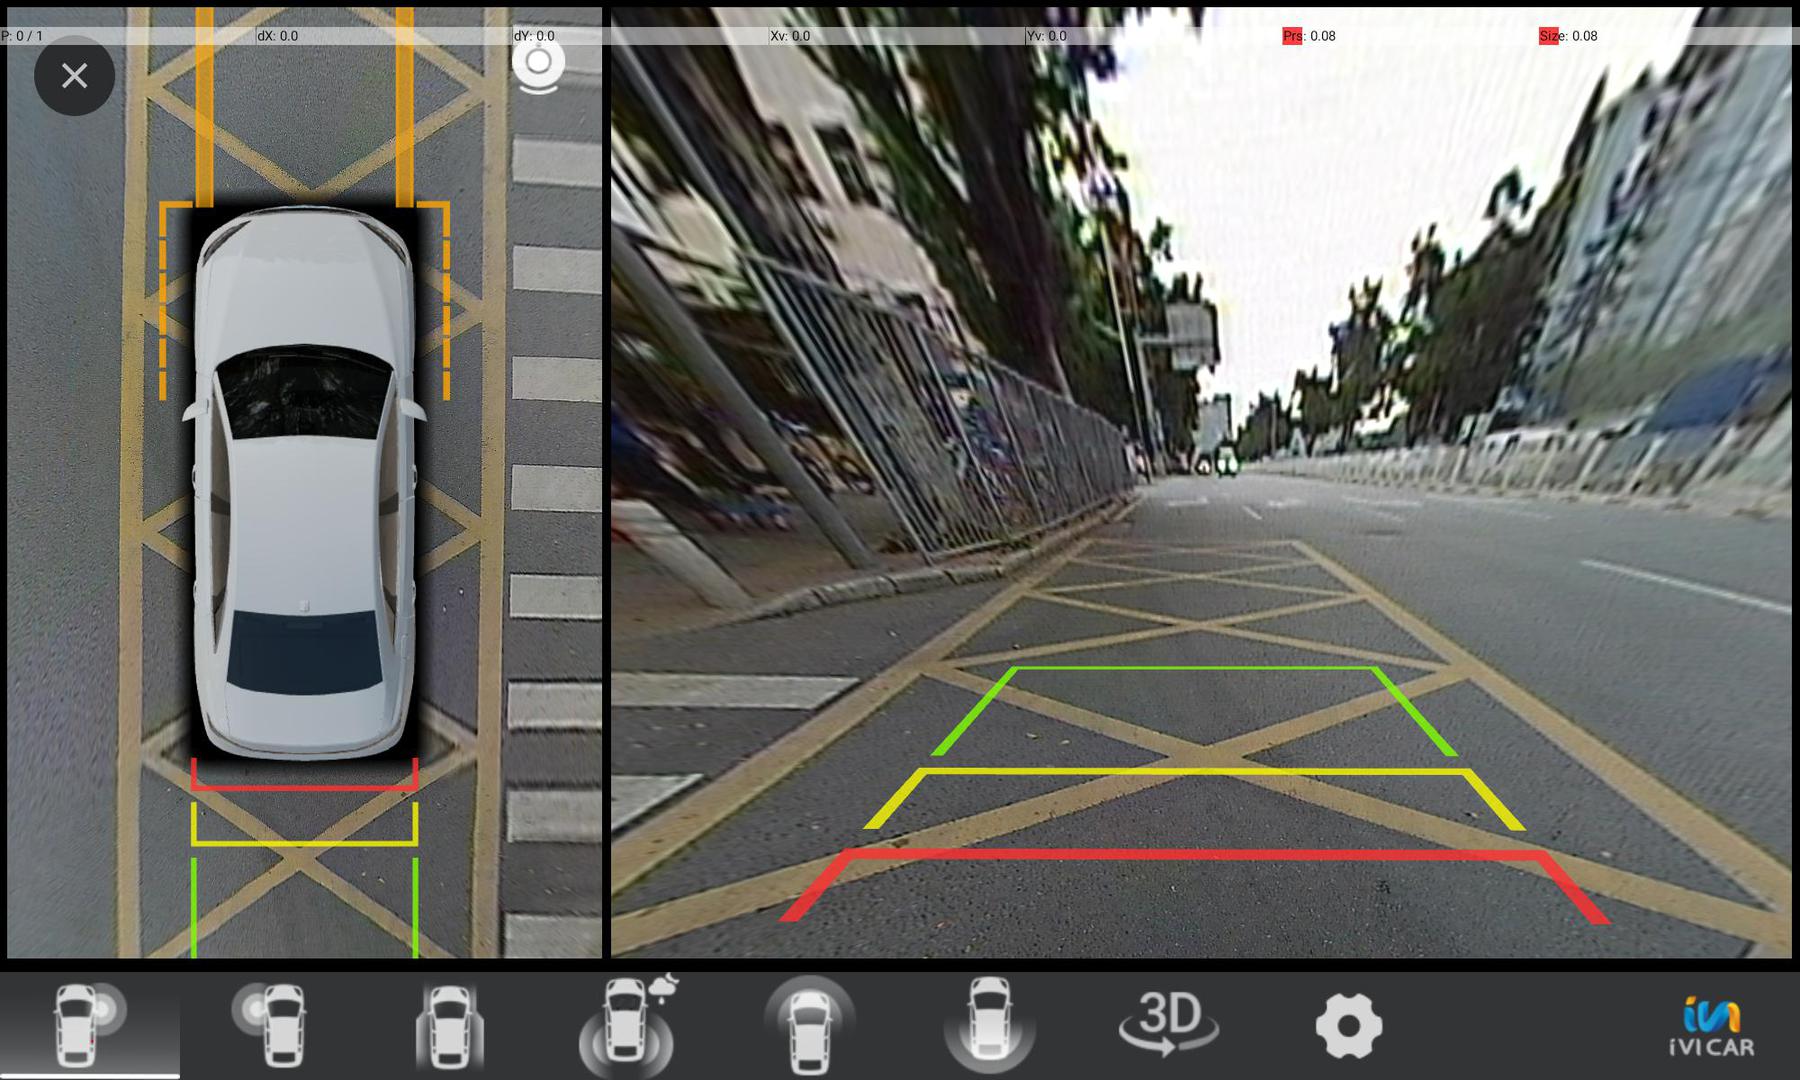
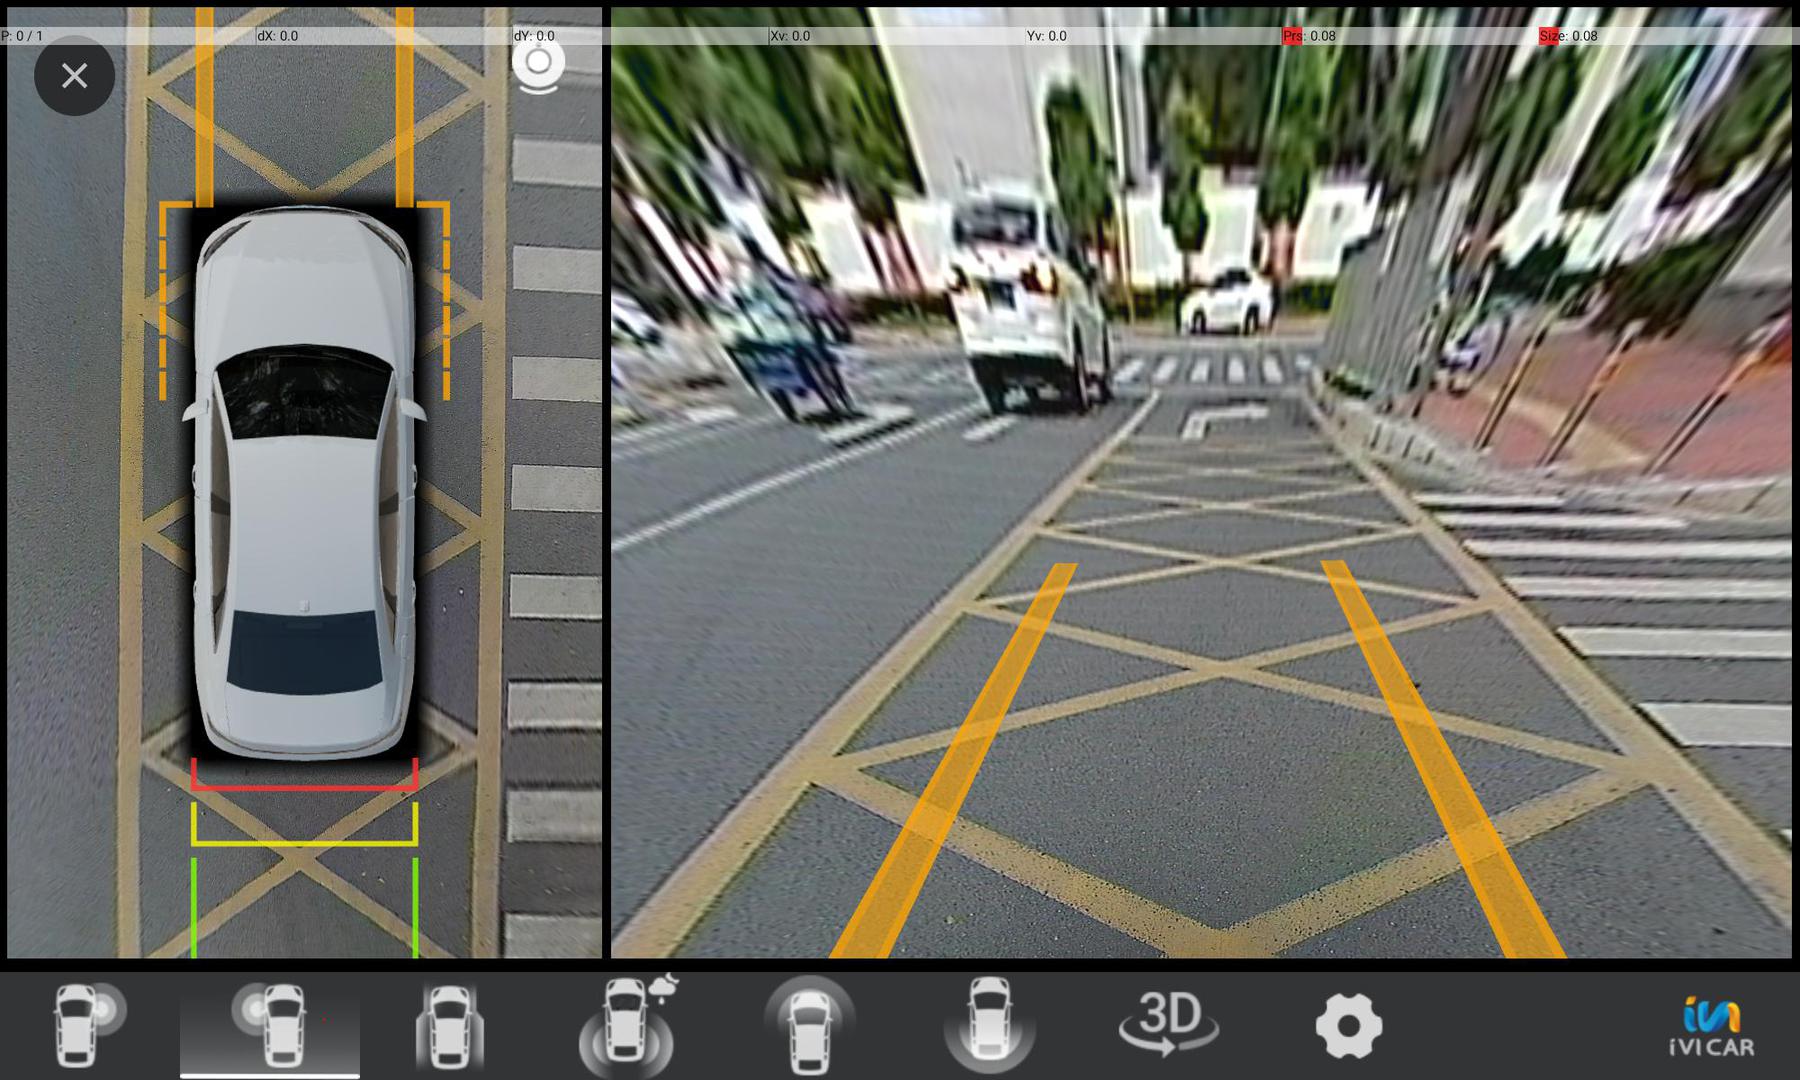
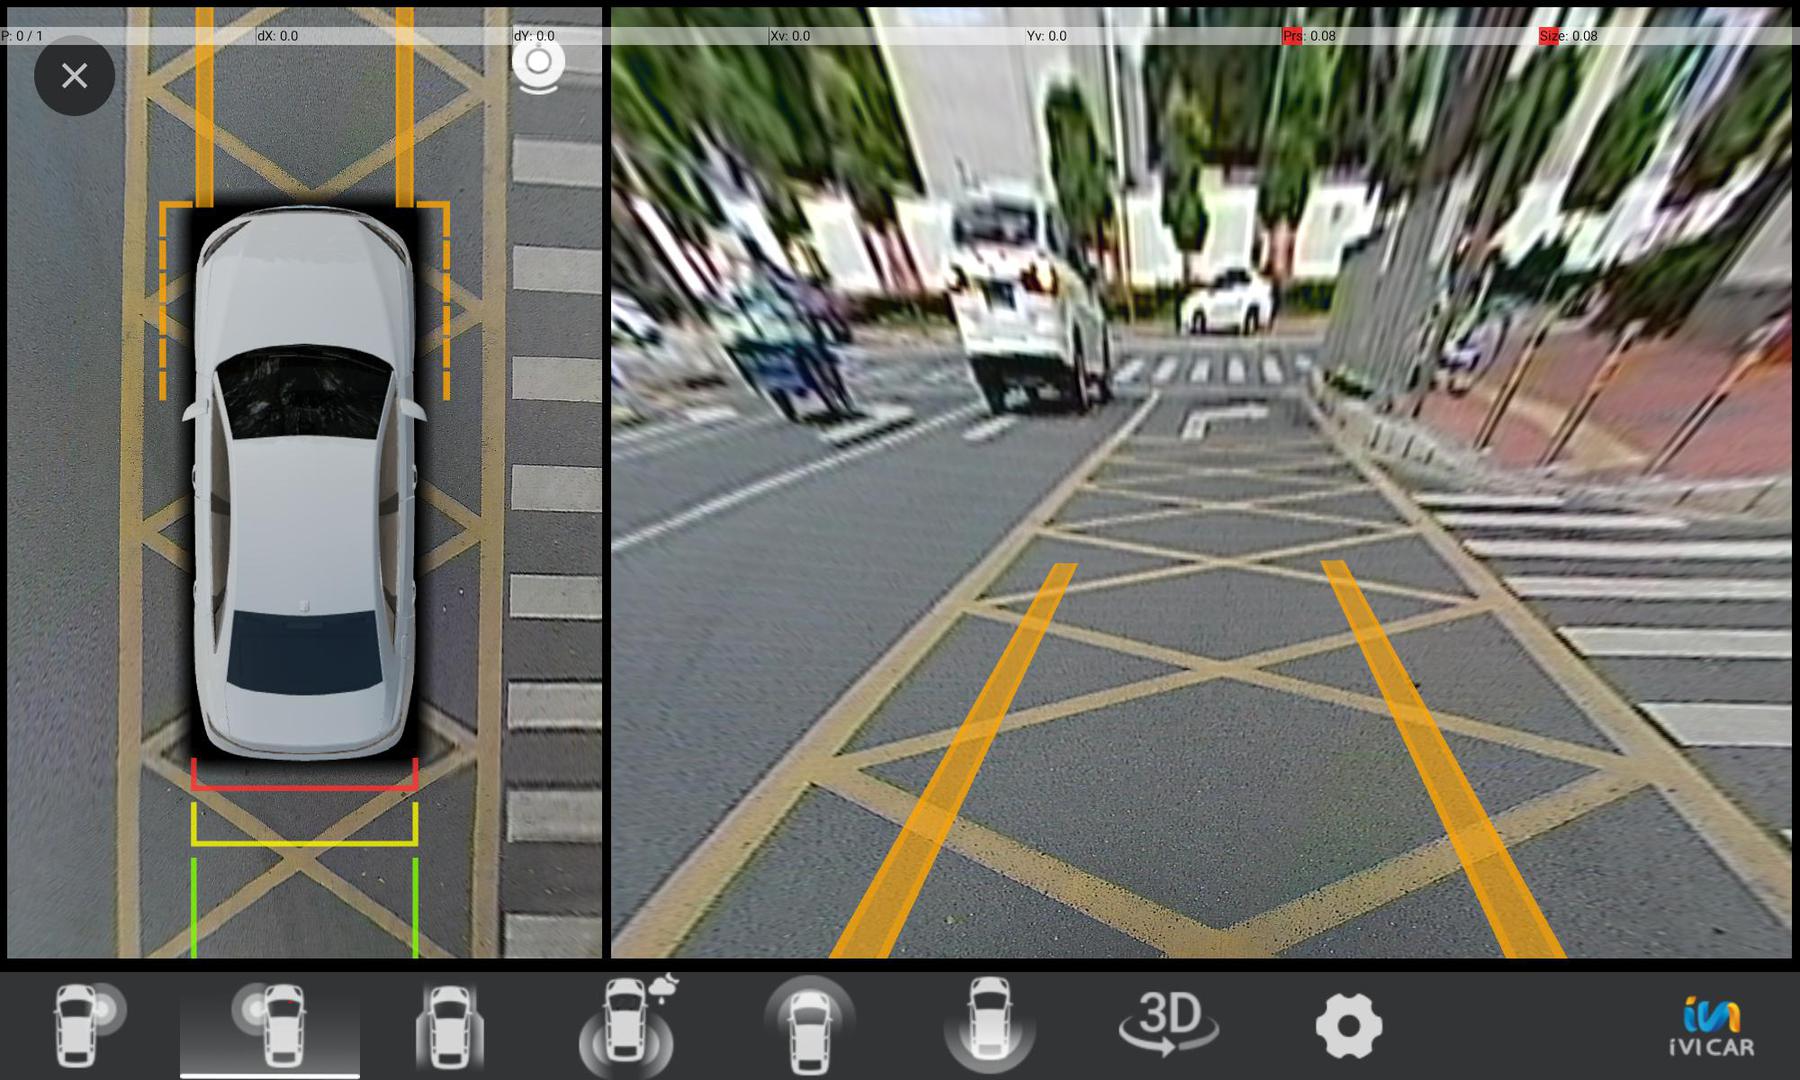
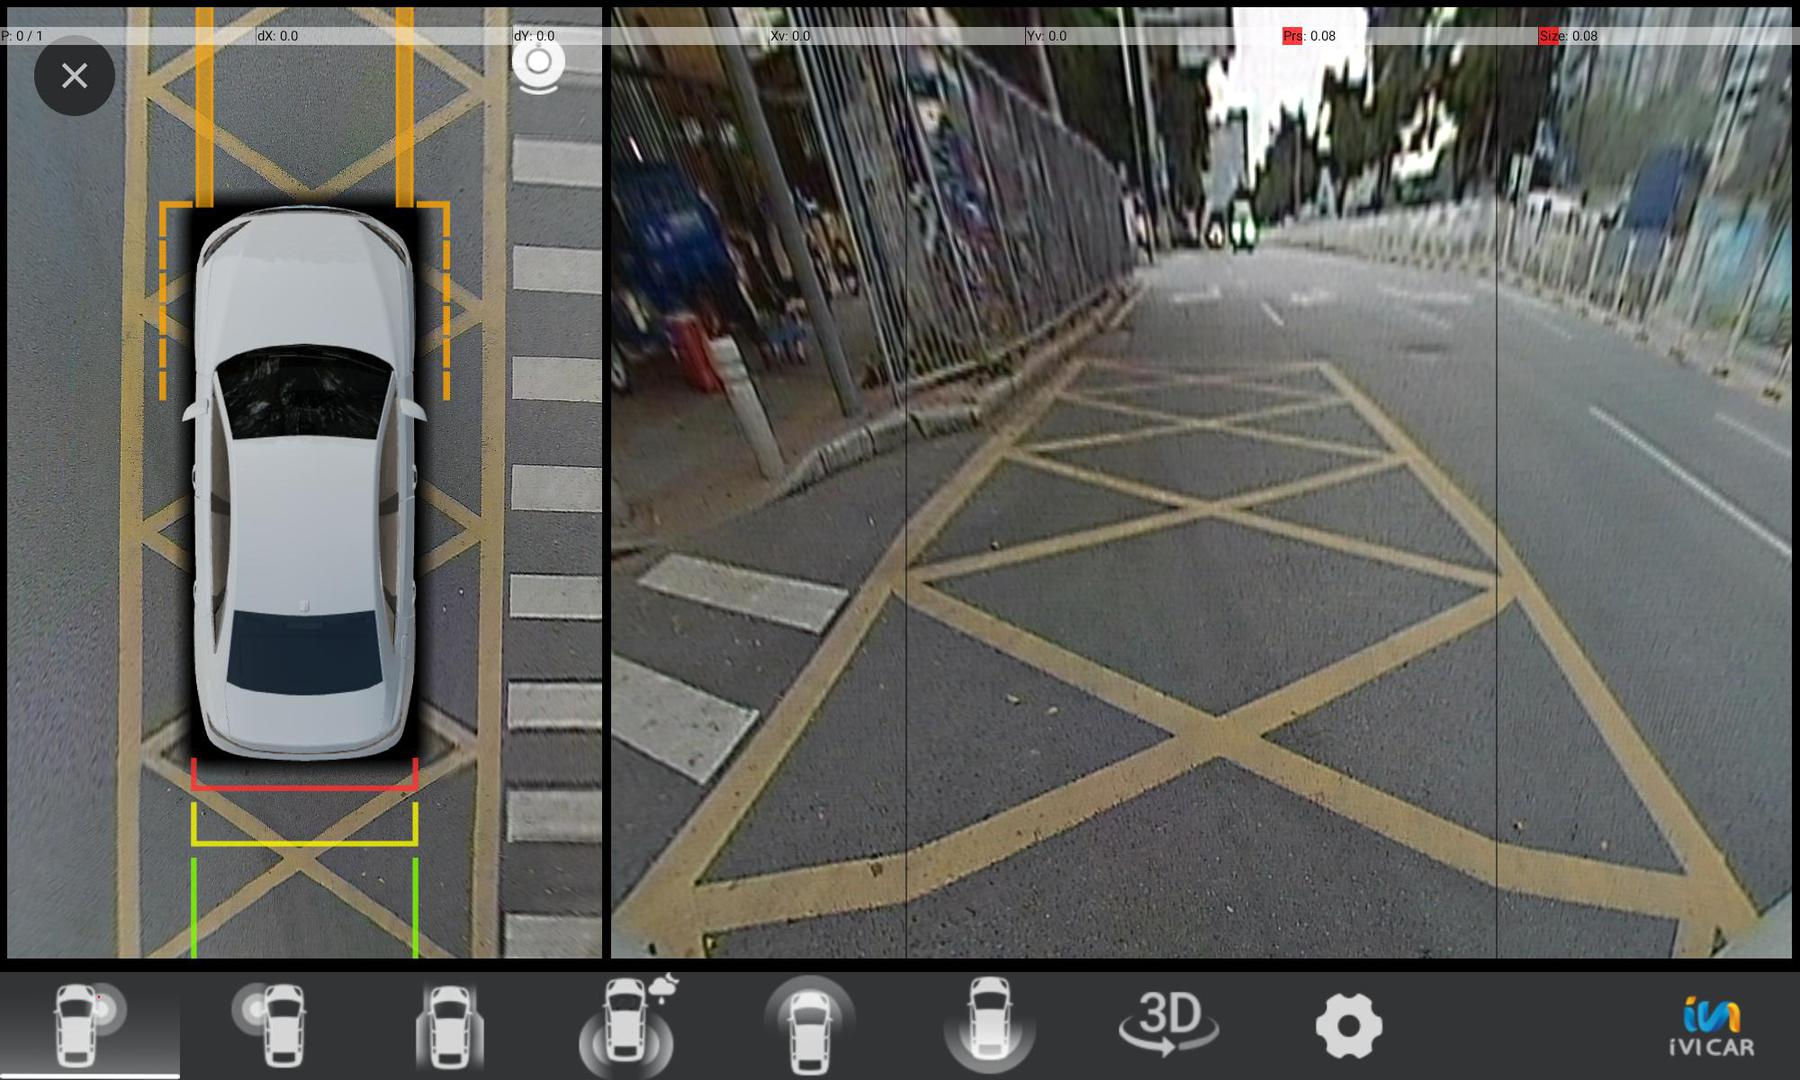
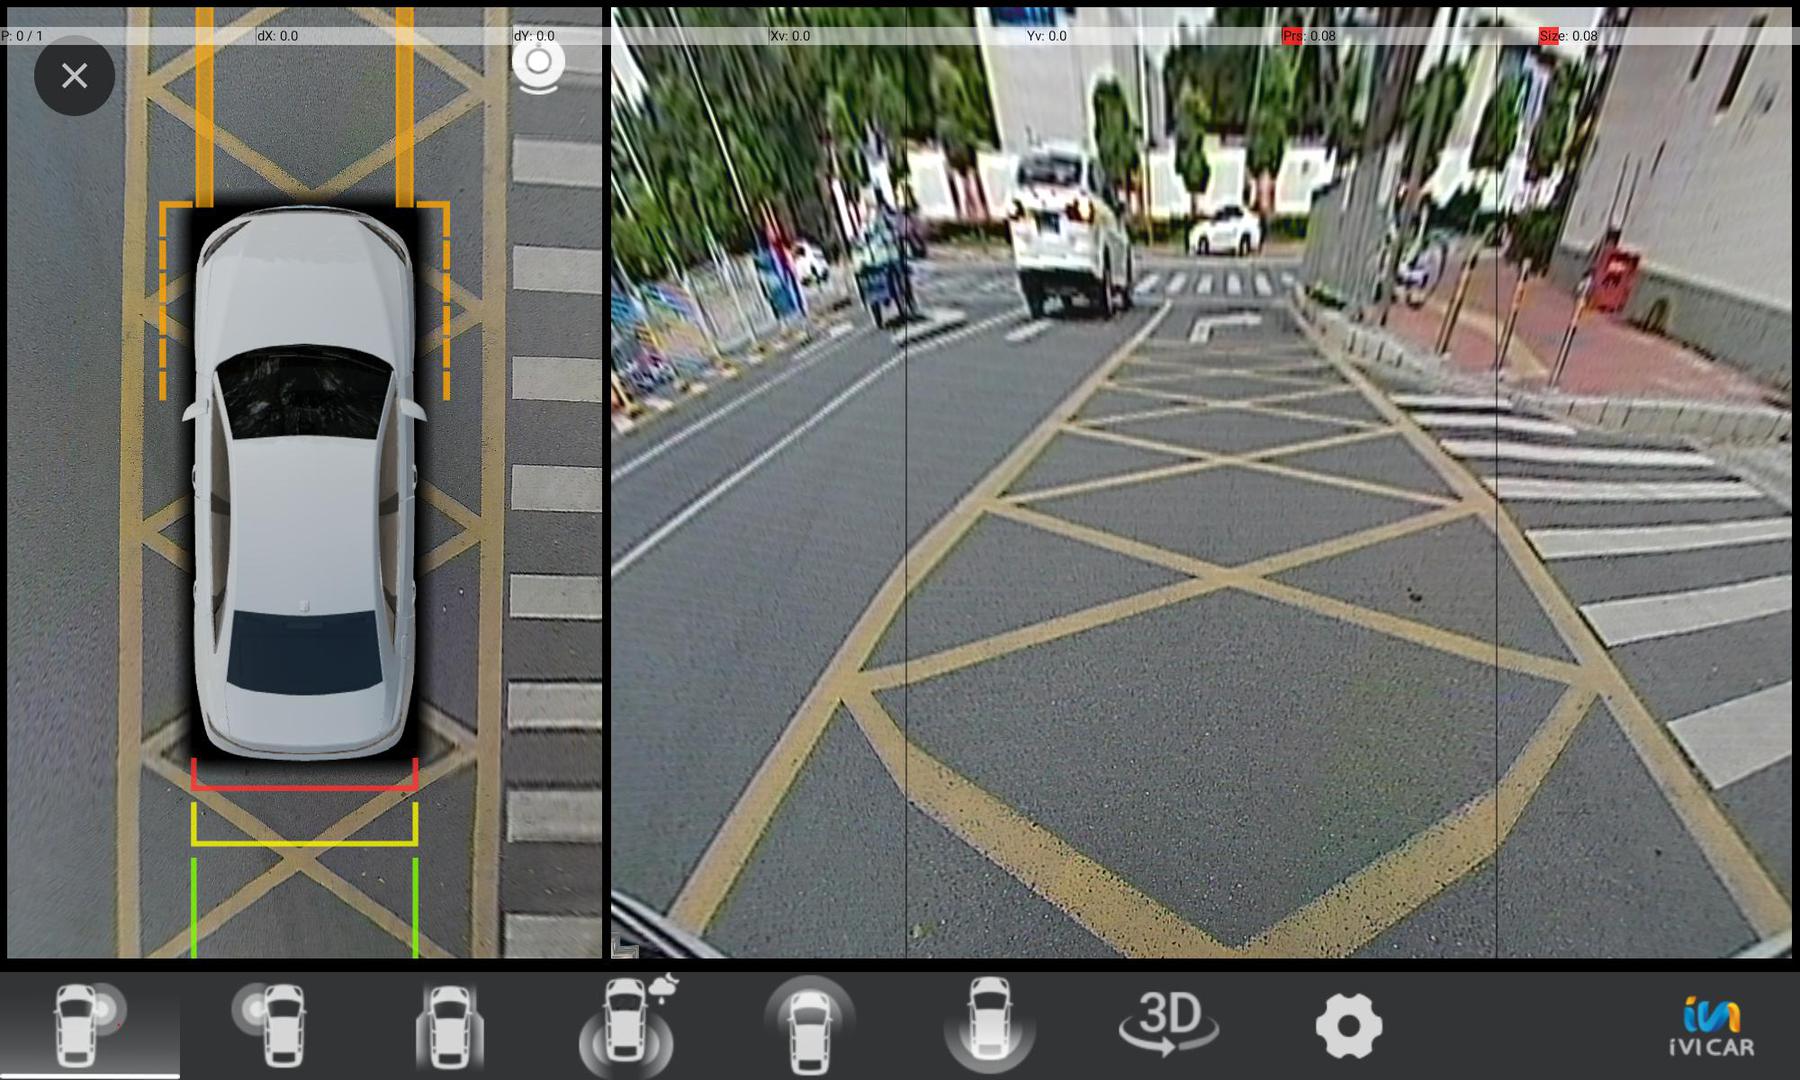
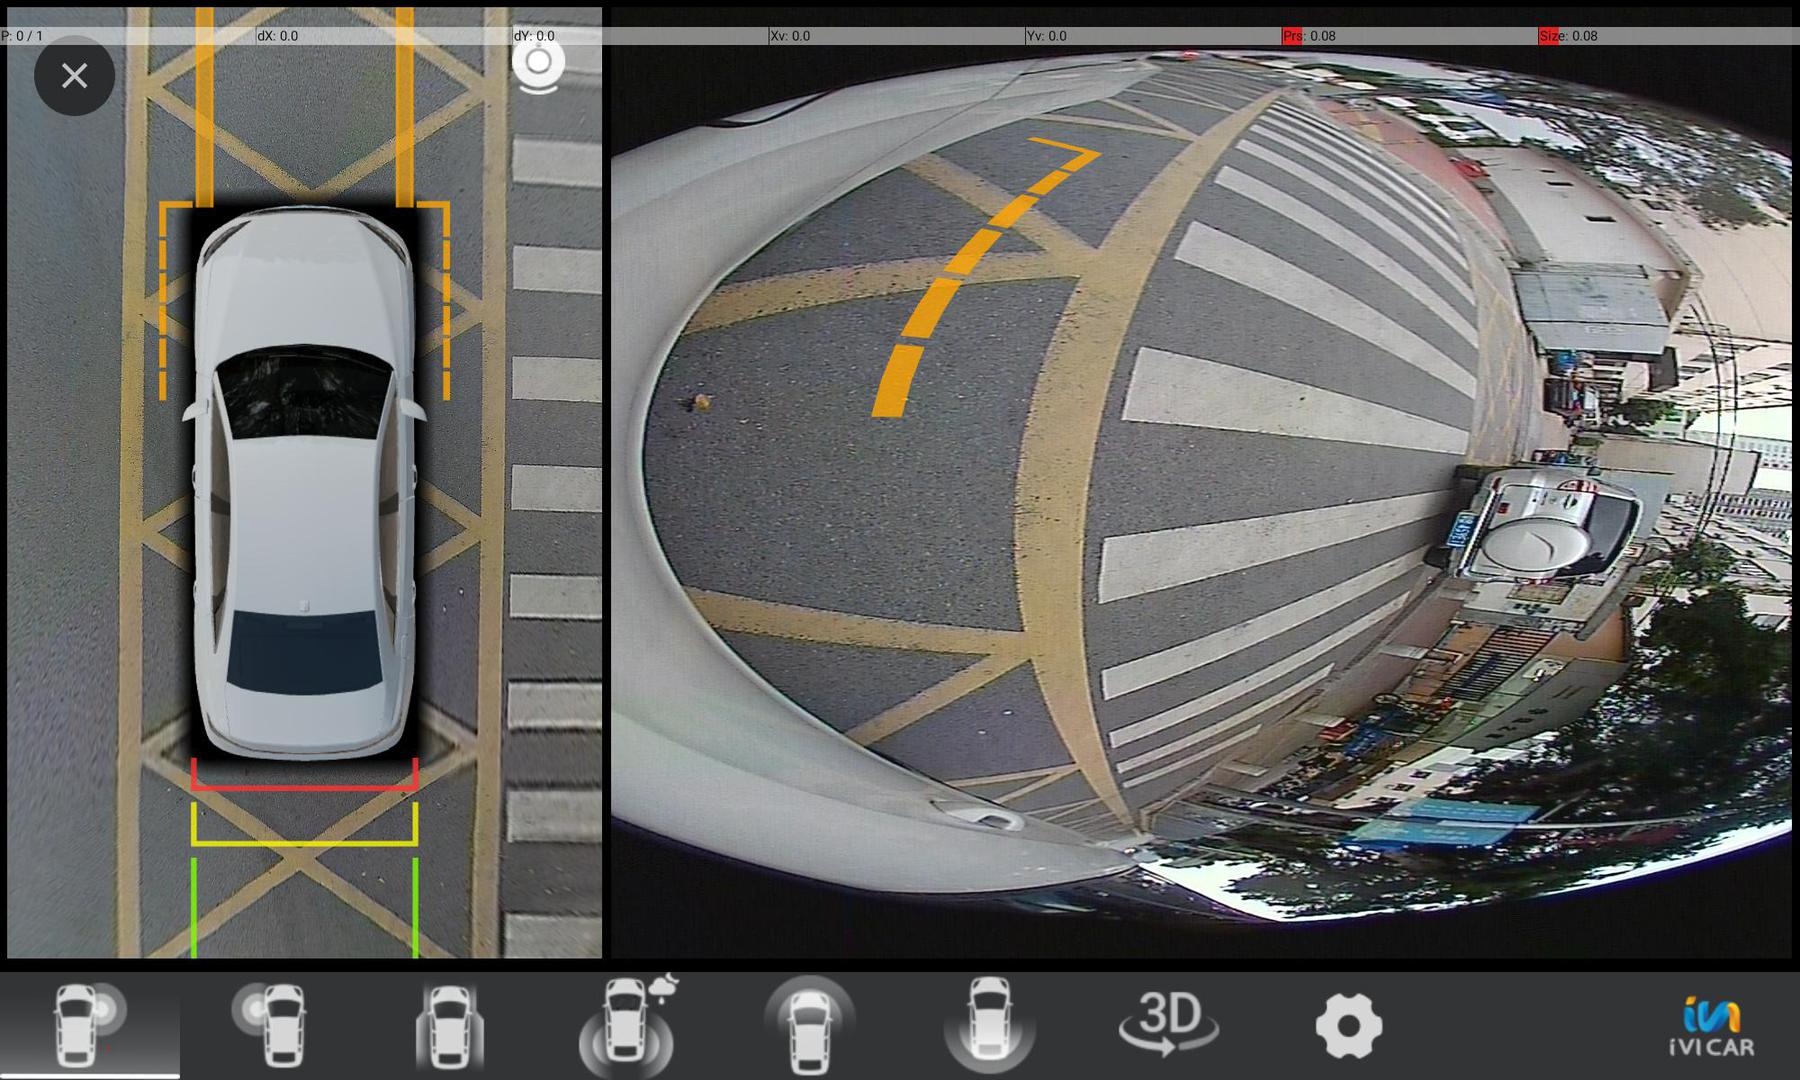
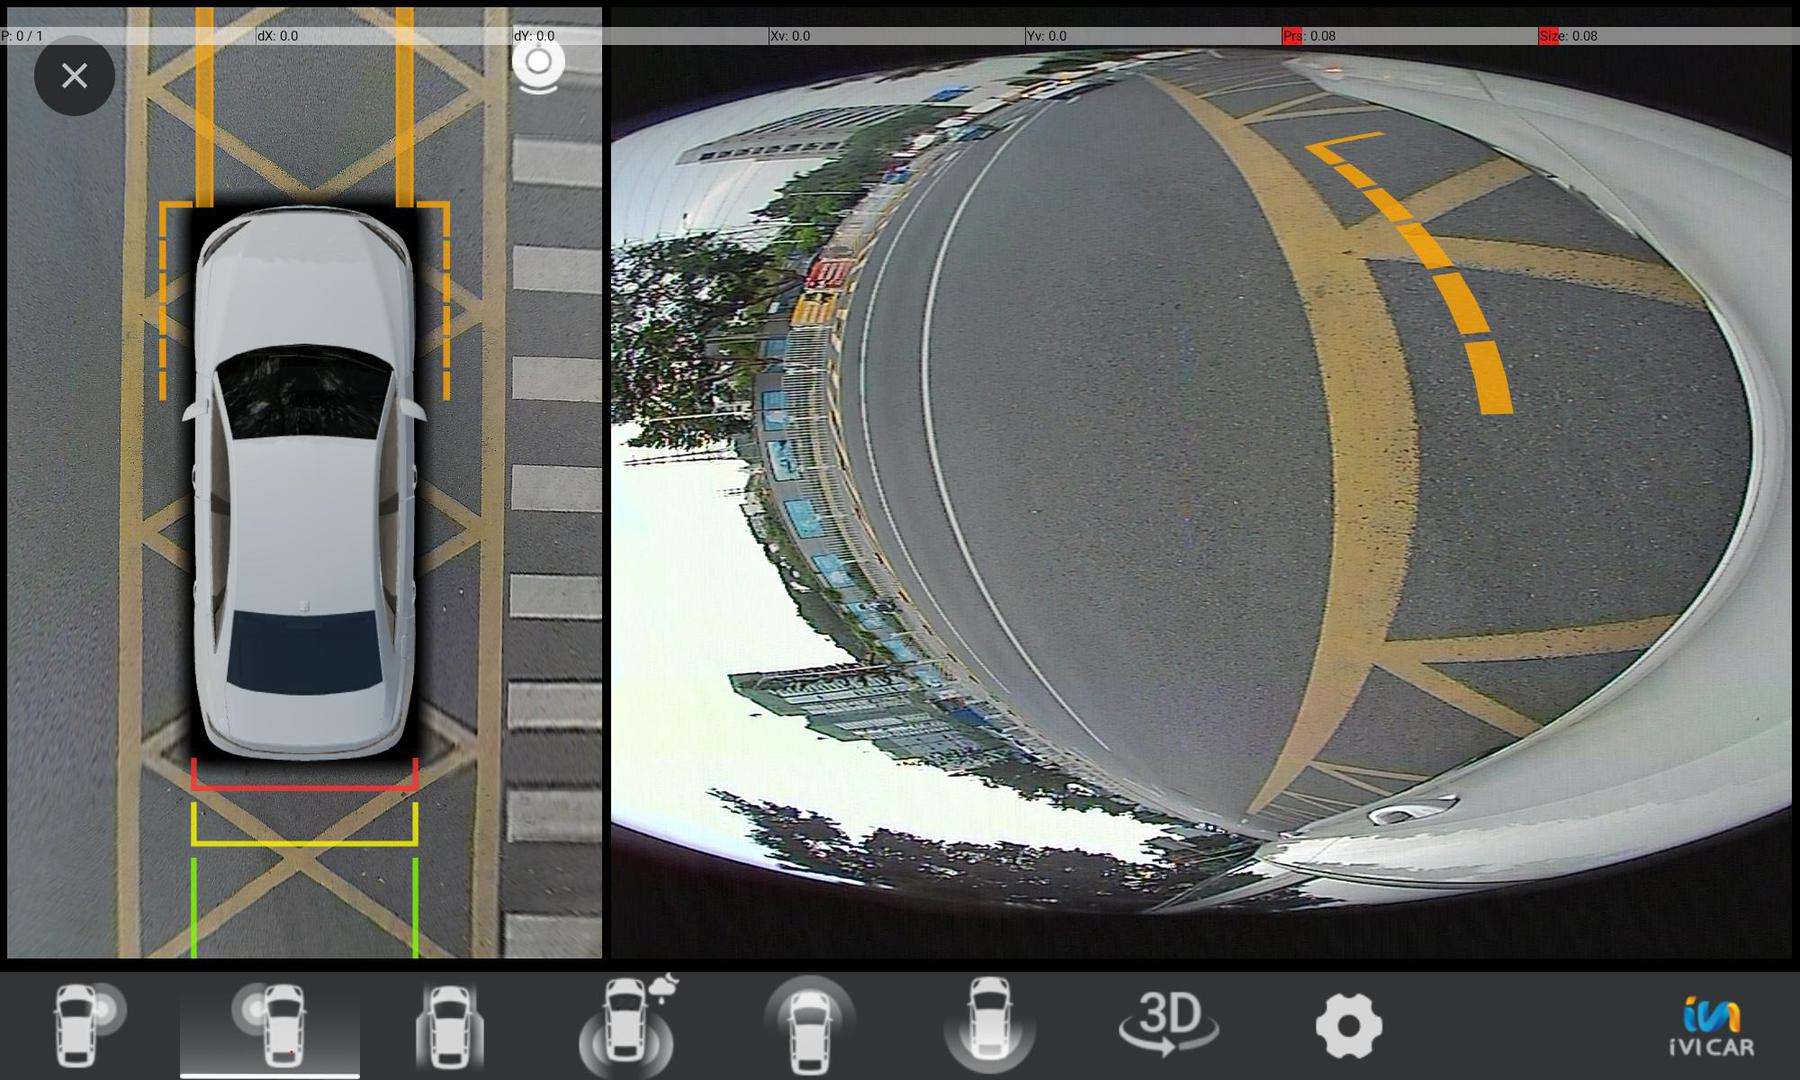
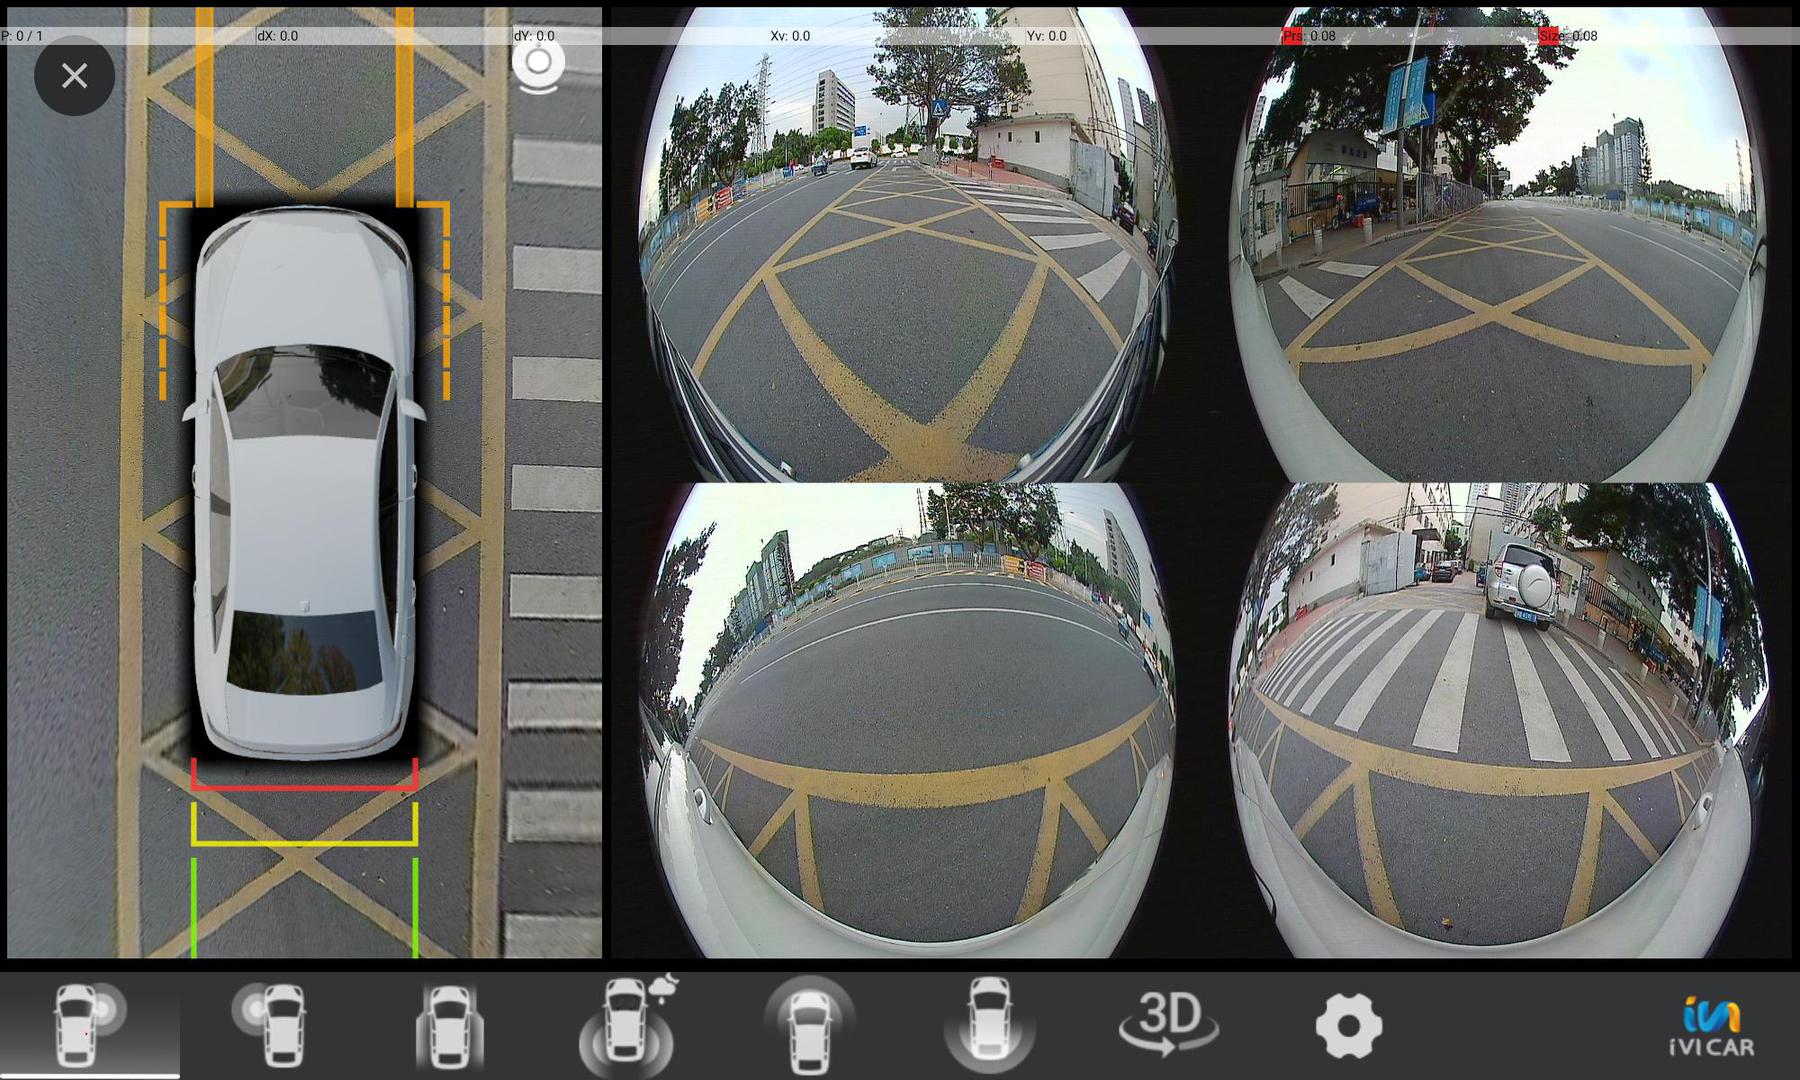
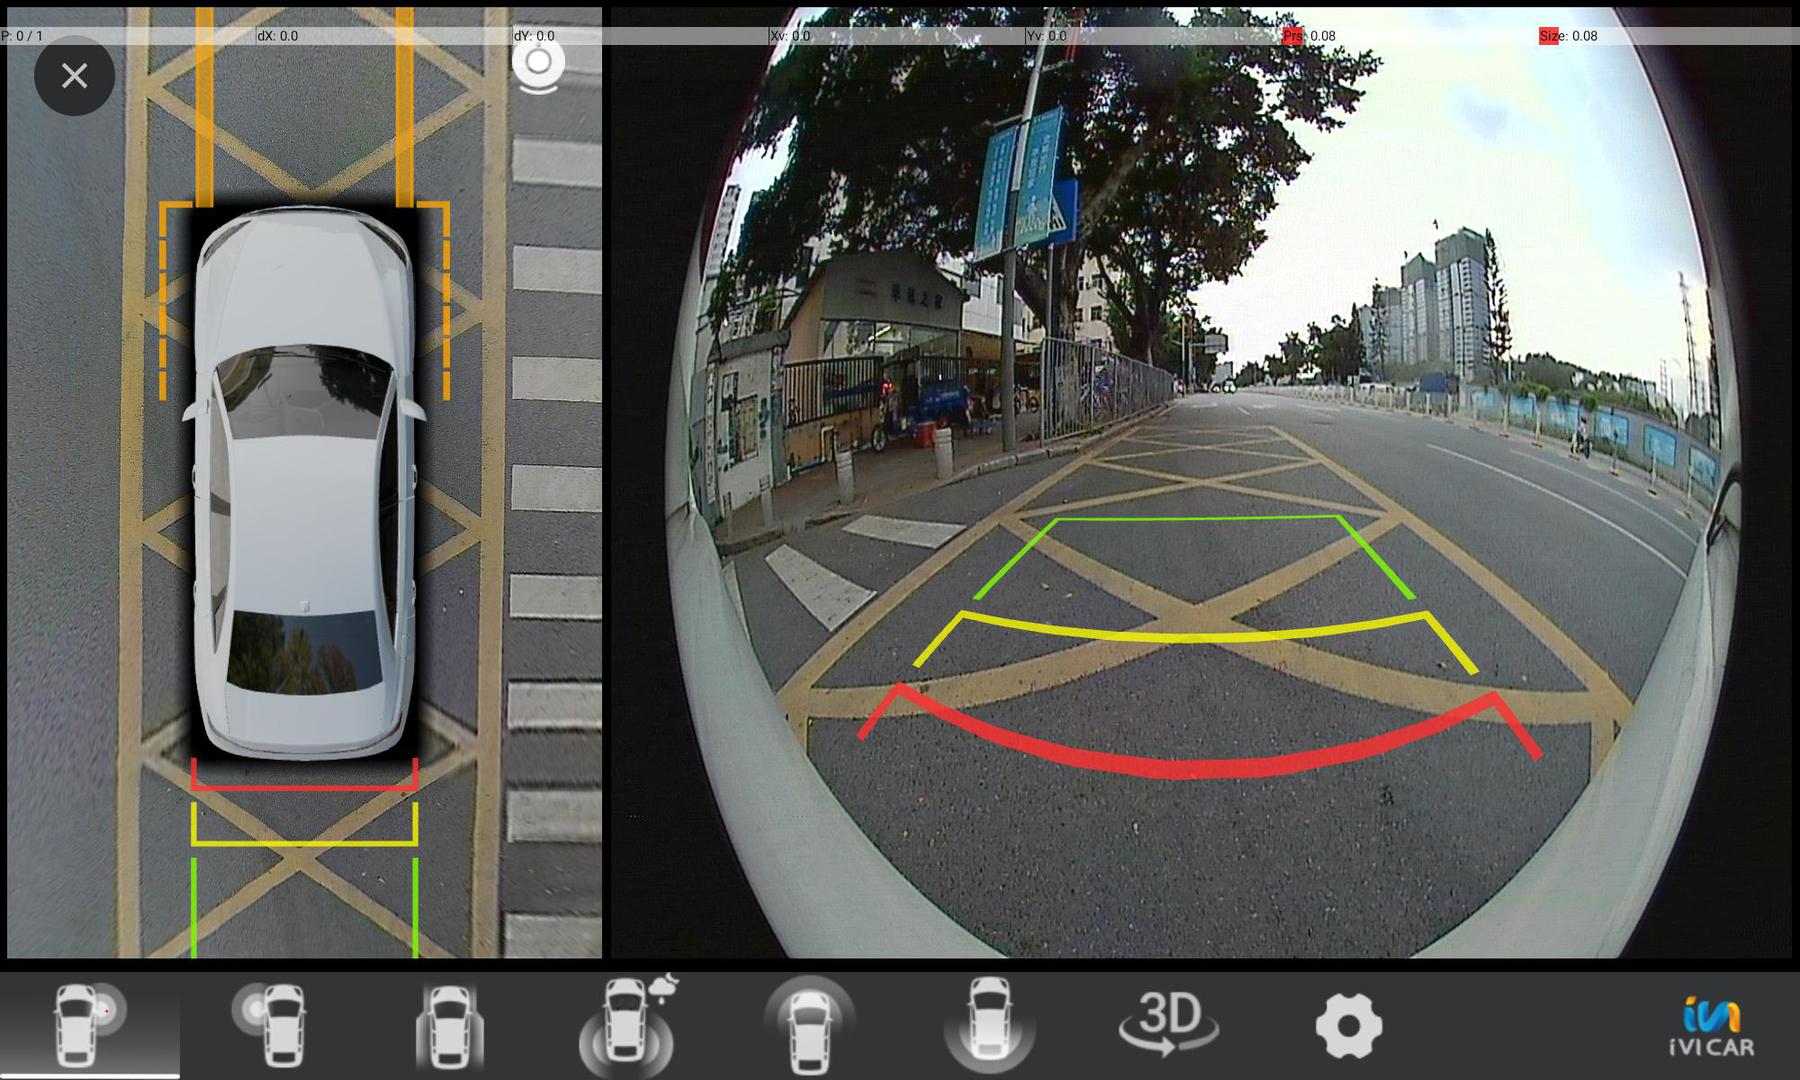
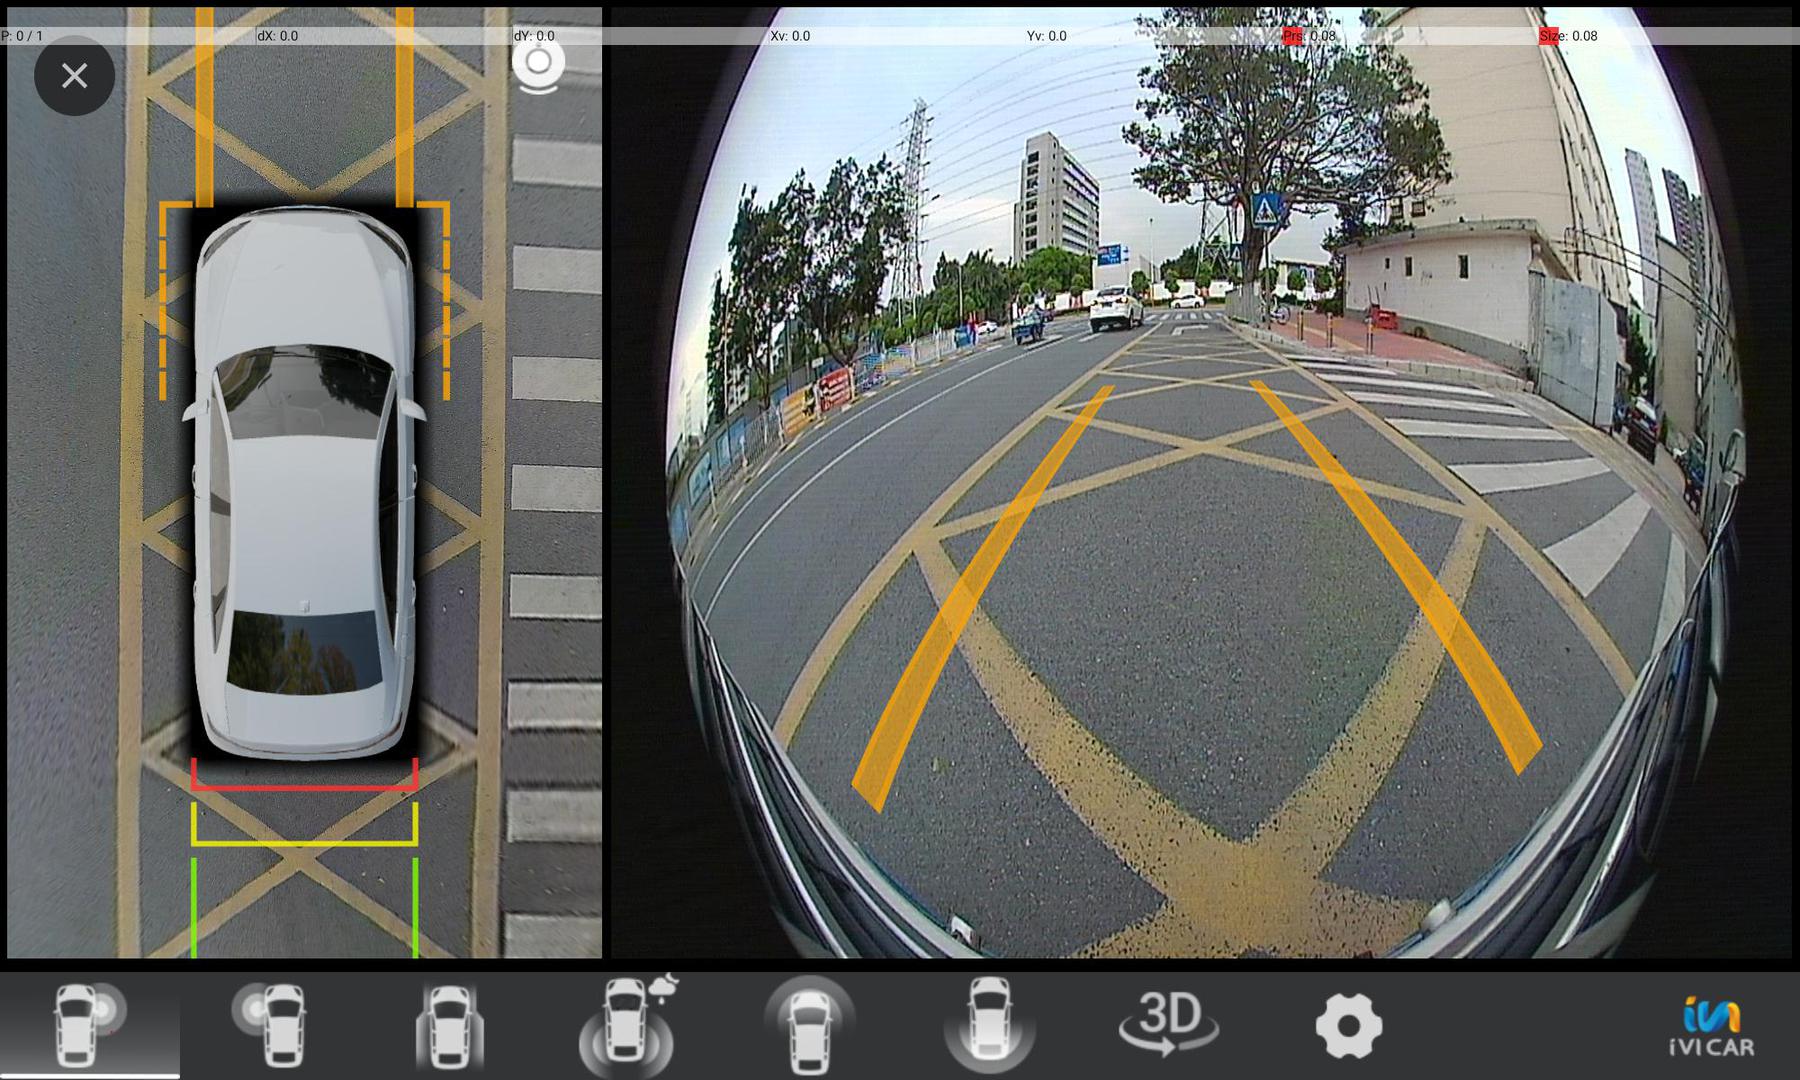
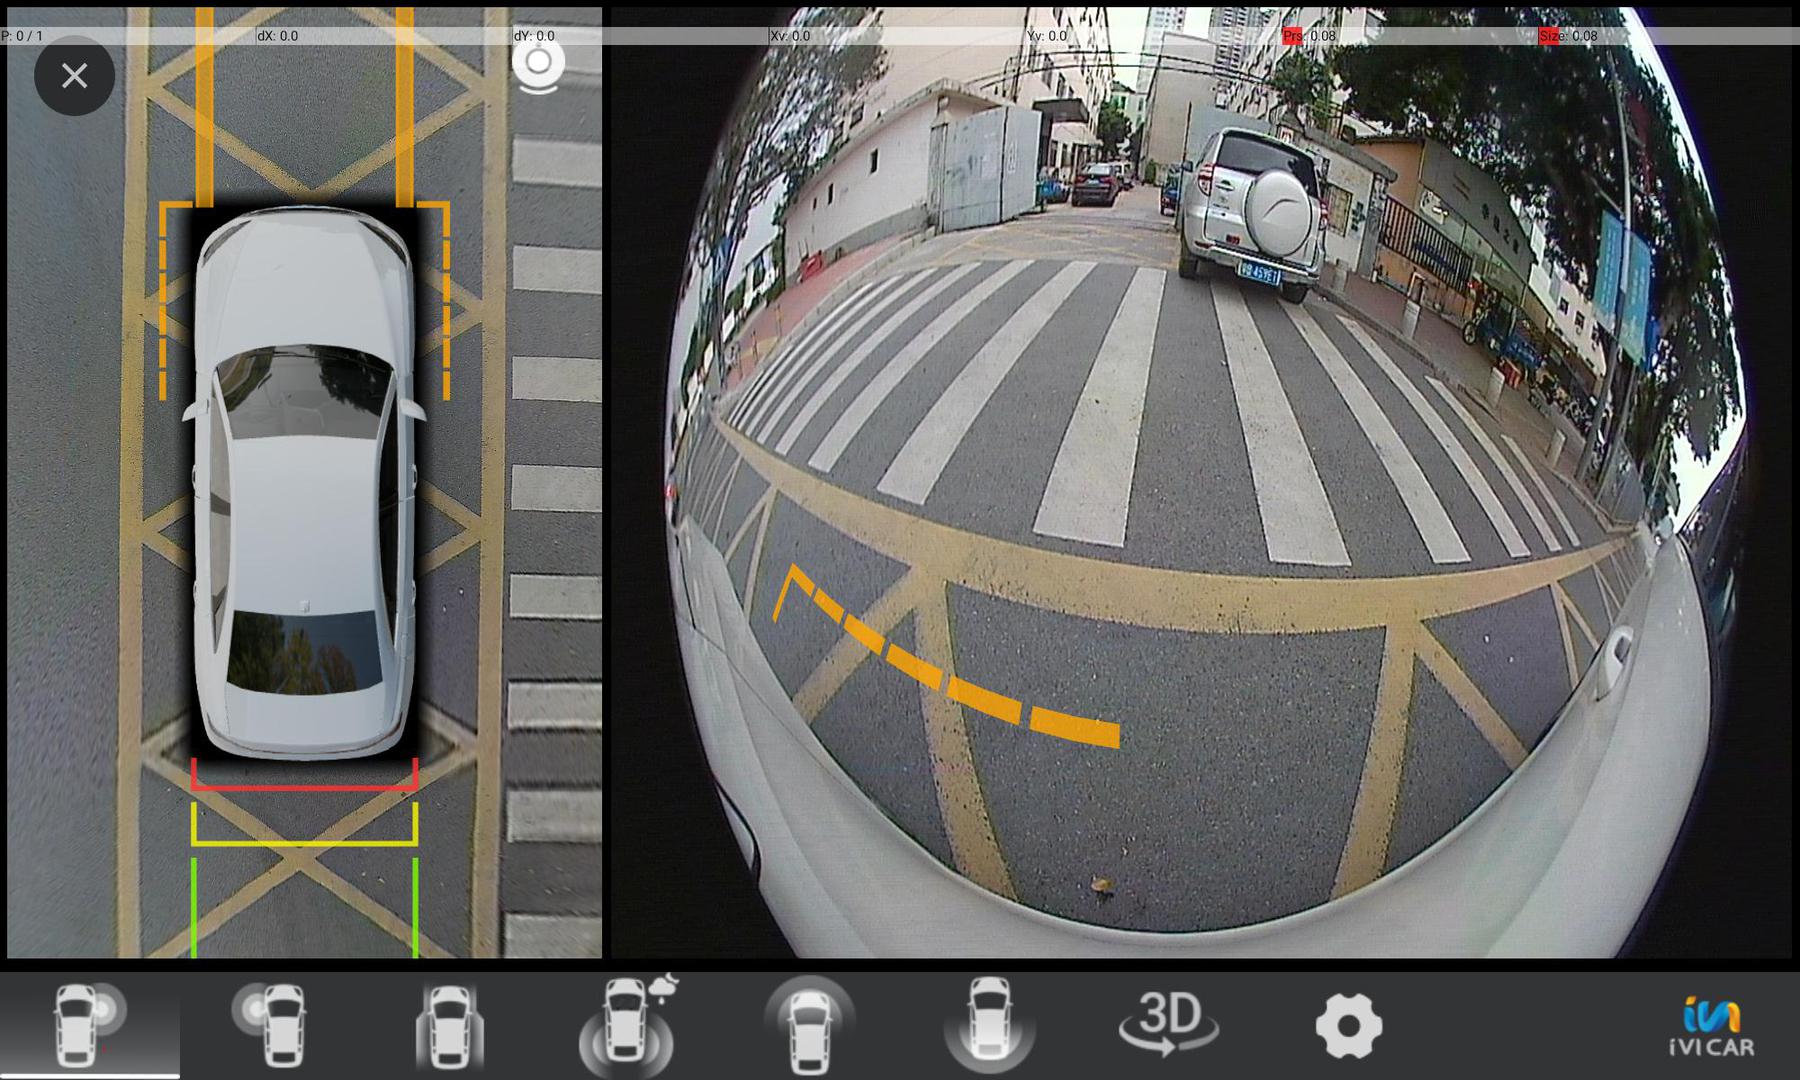
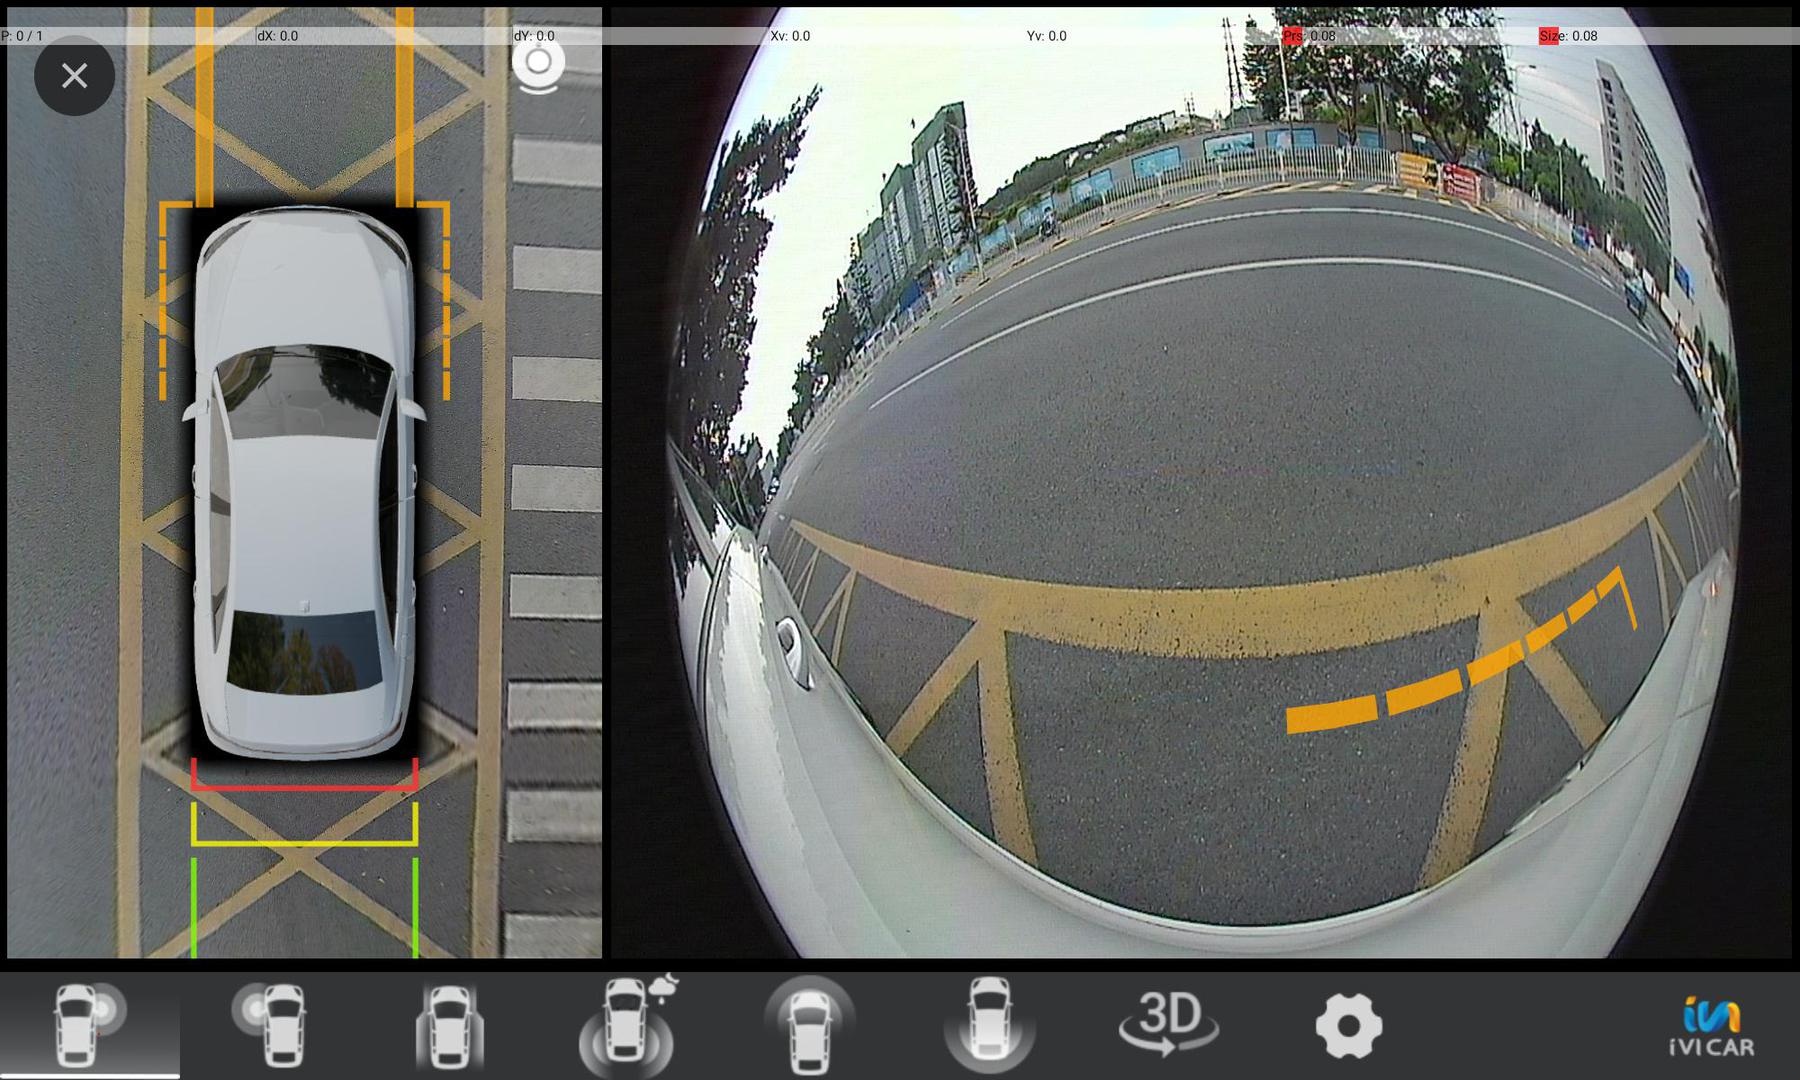
摄像头原始画面、畸变矫正画面、车轮视角等多种经过算法处理的画面显示。
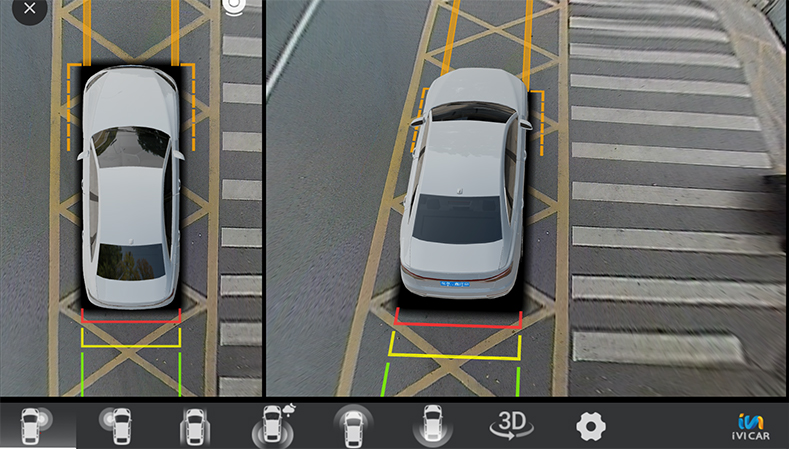
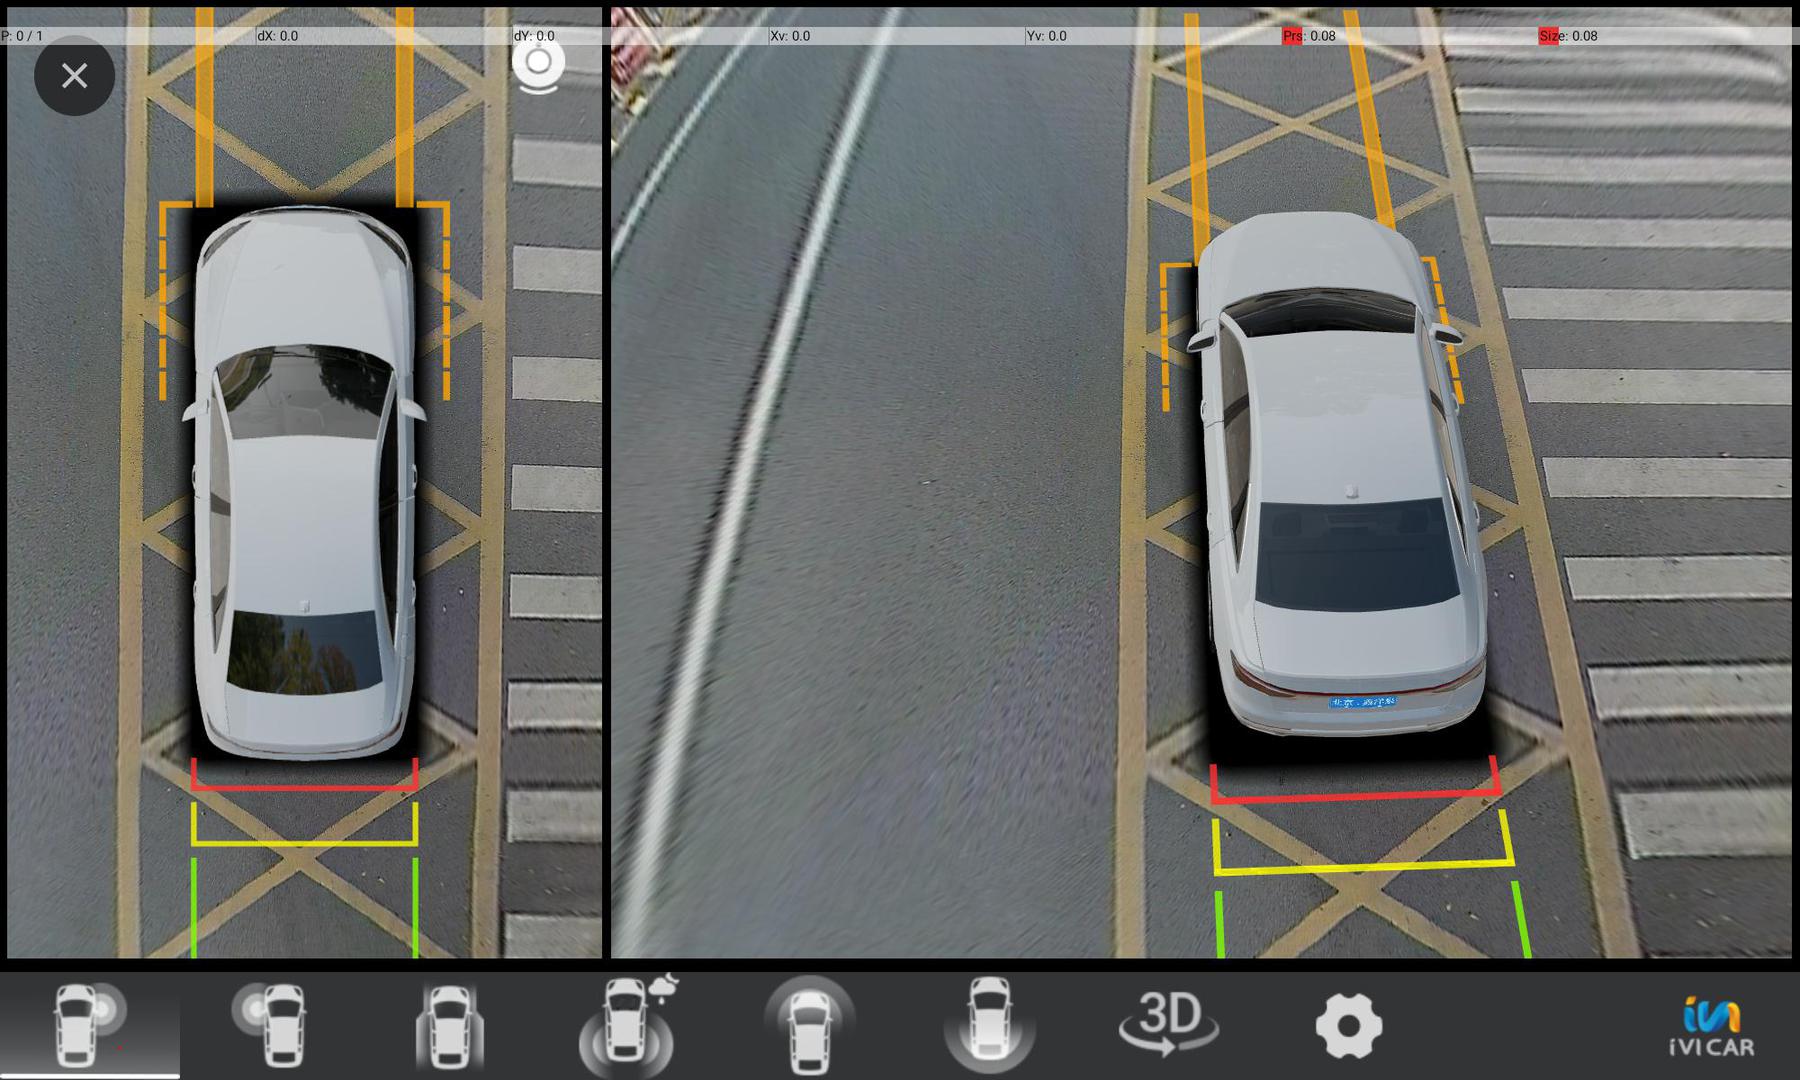
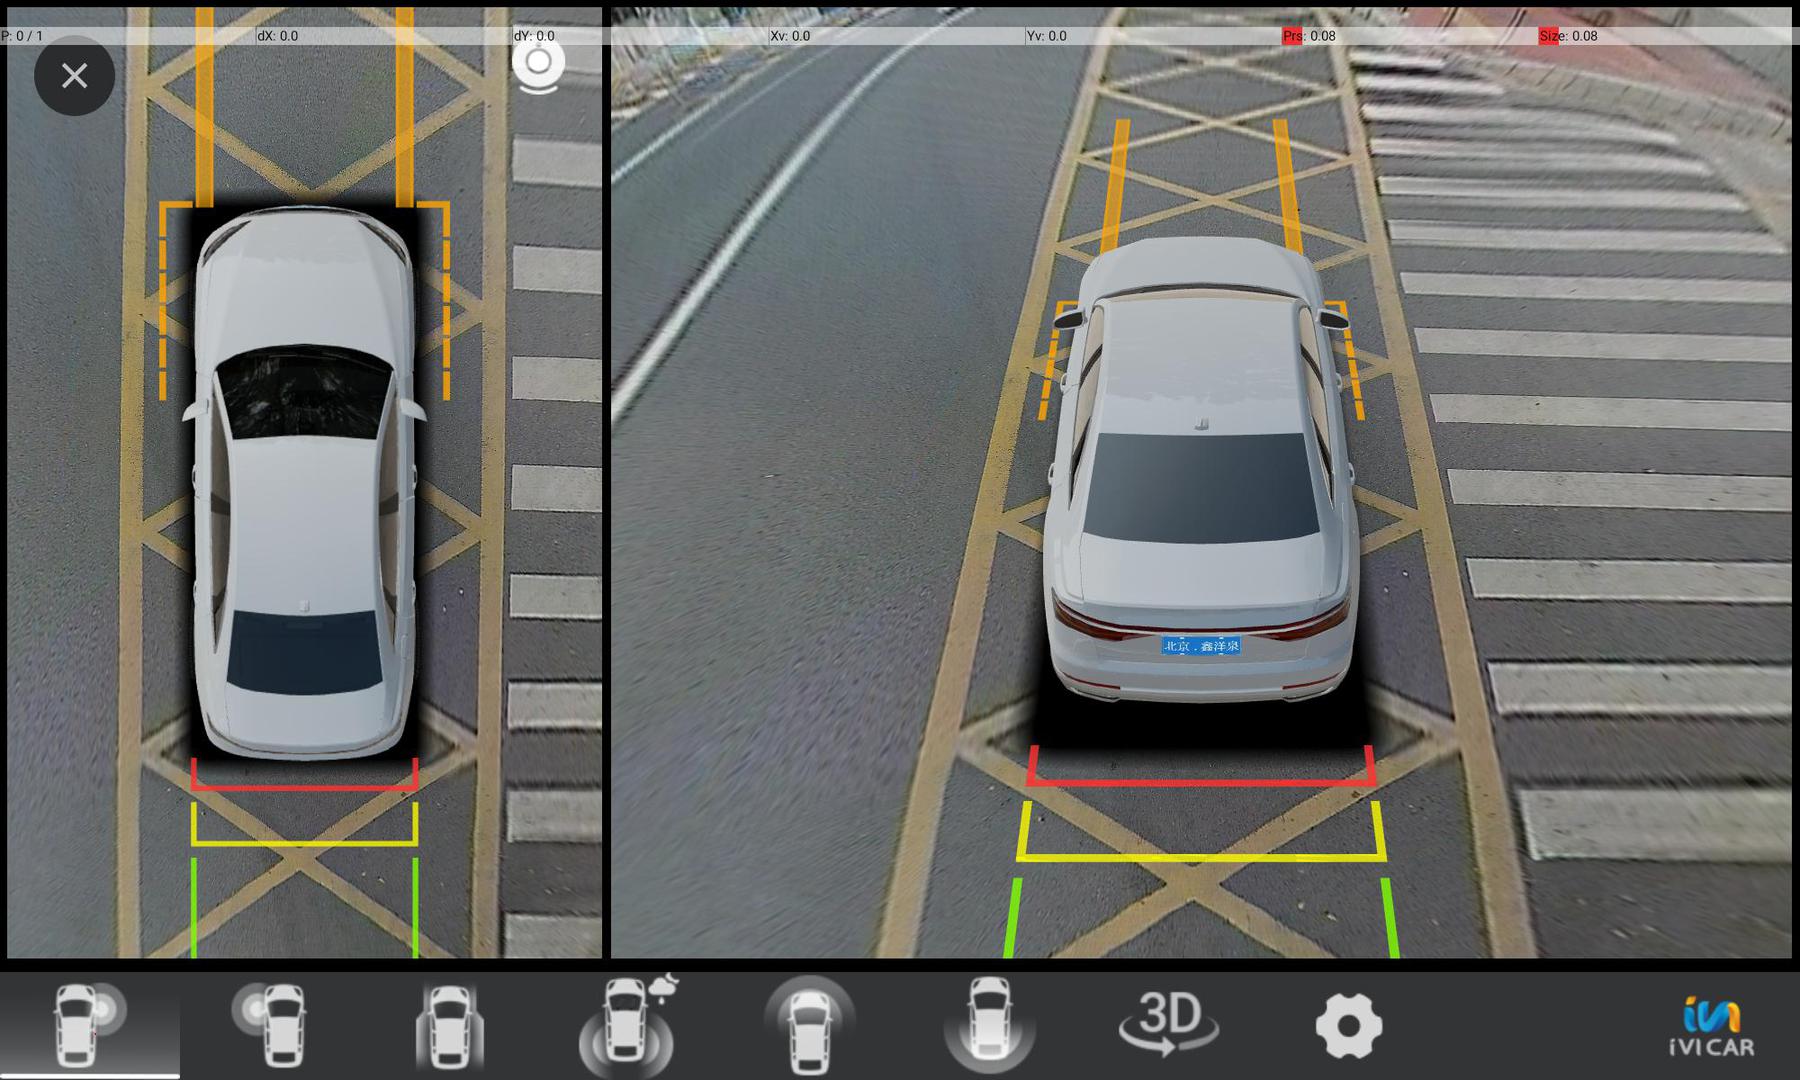
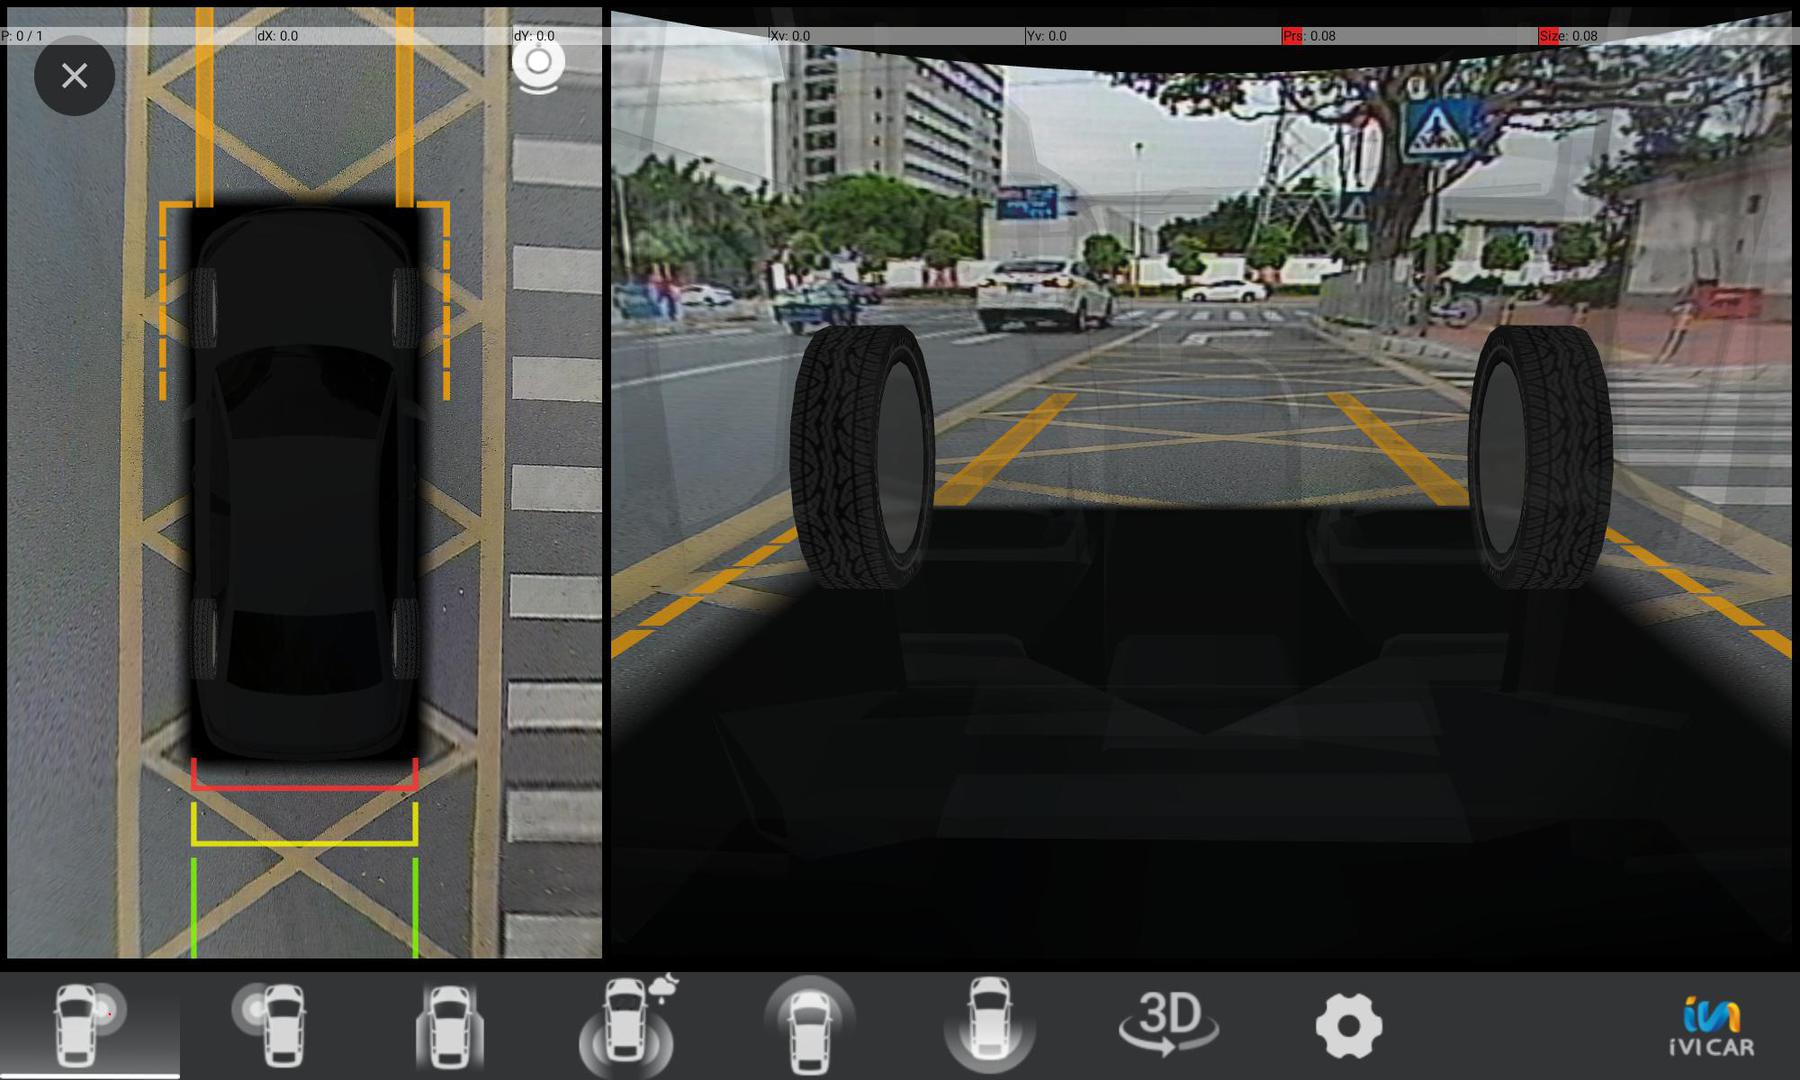
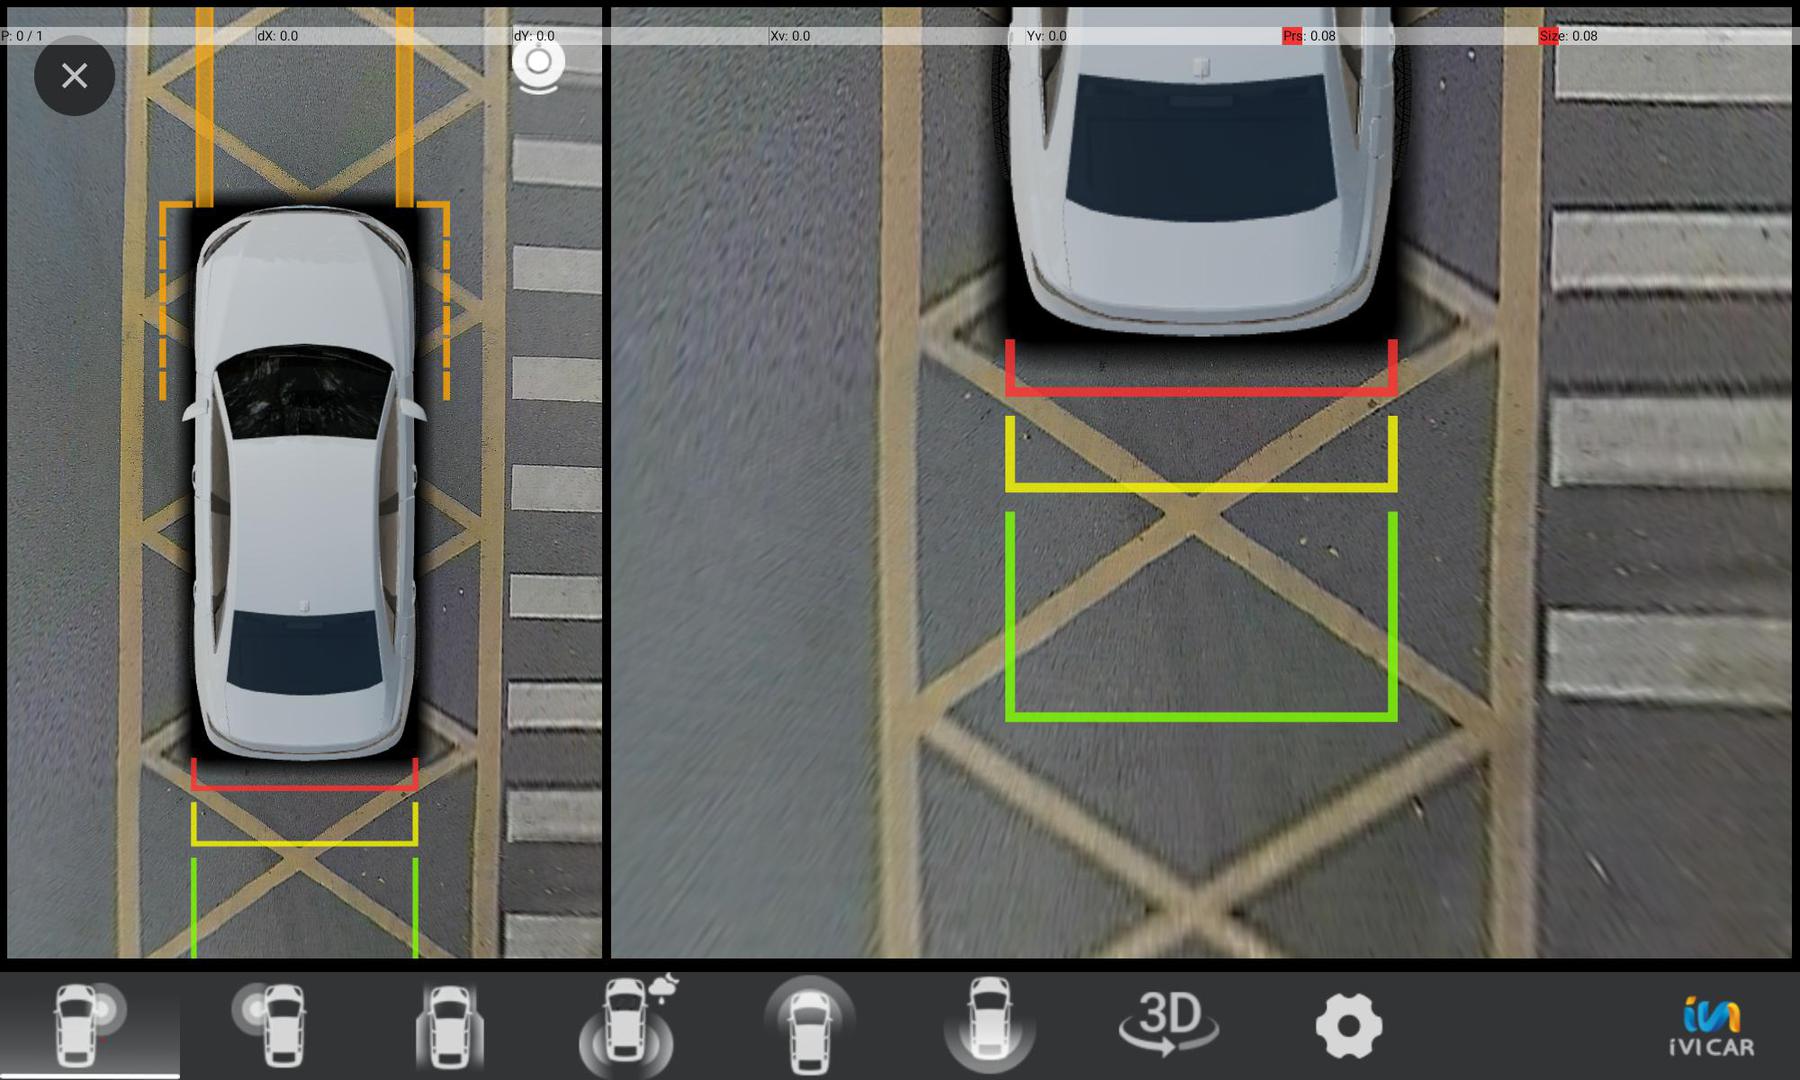
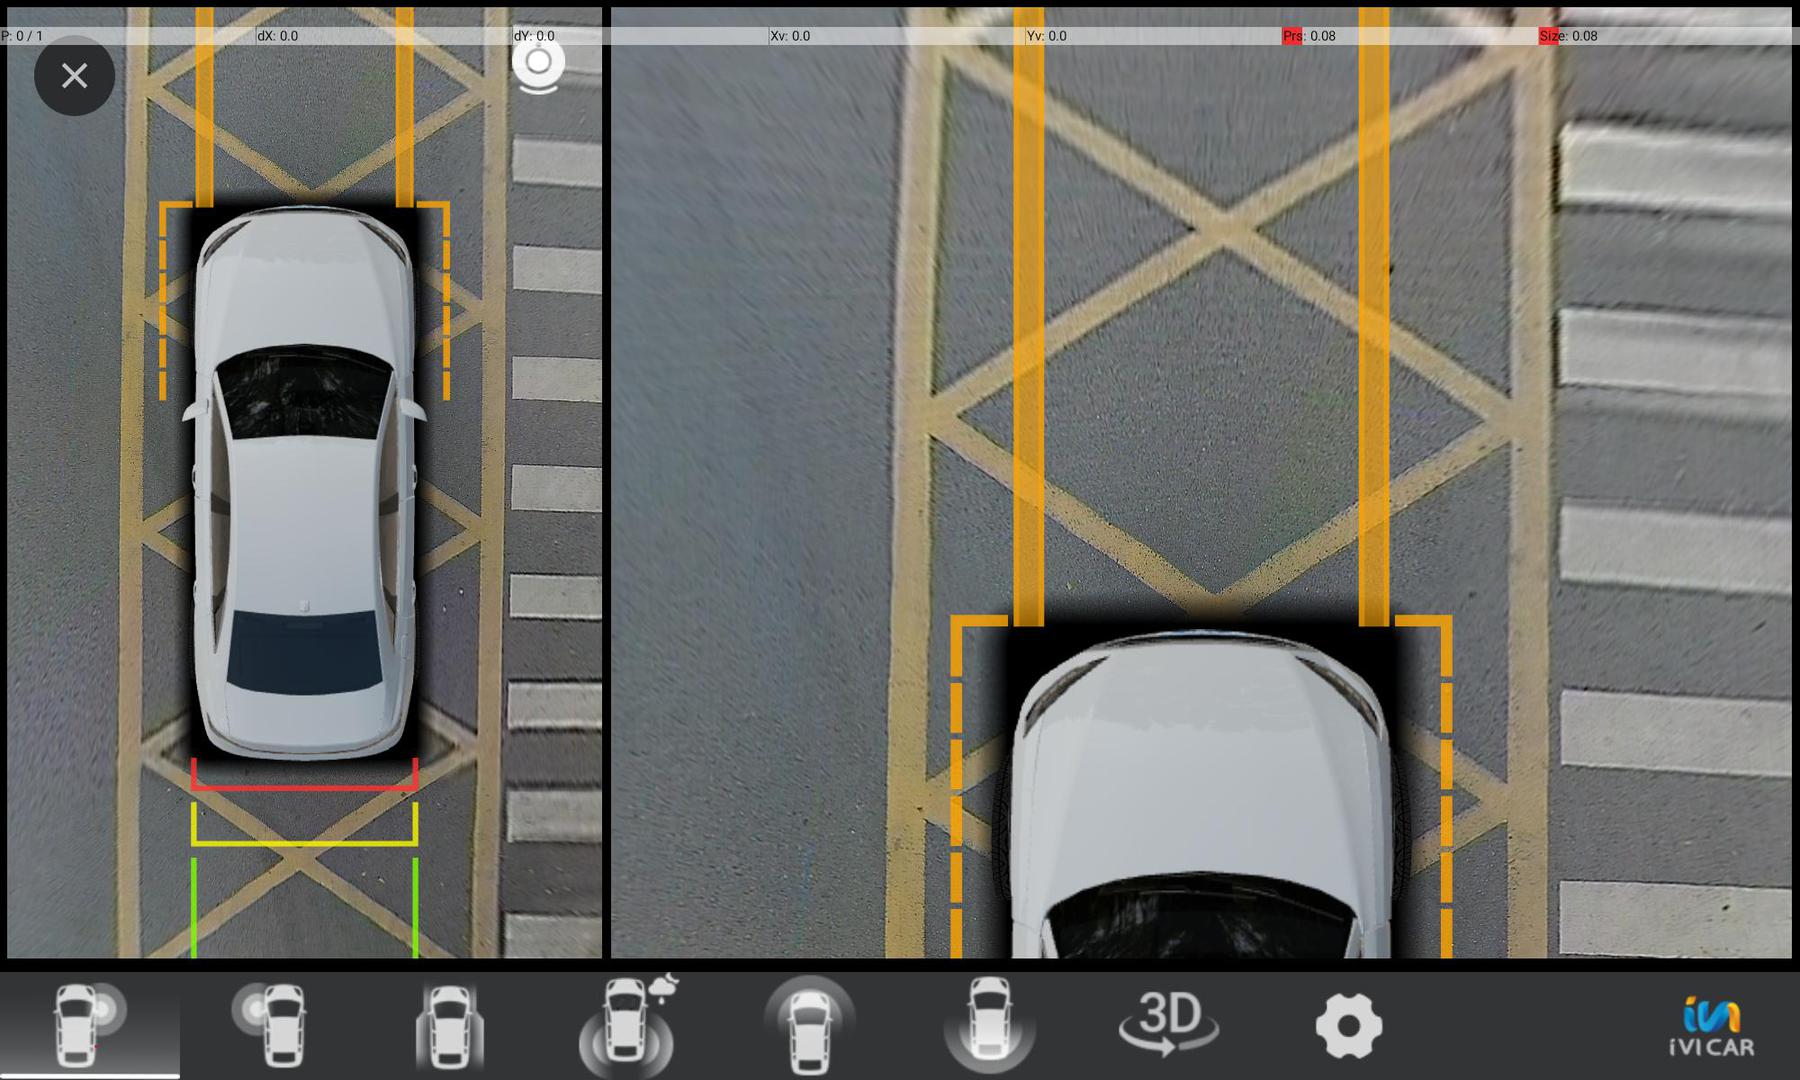
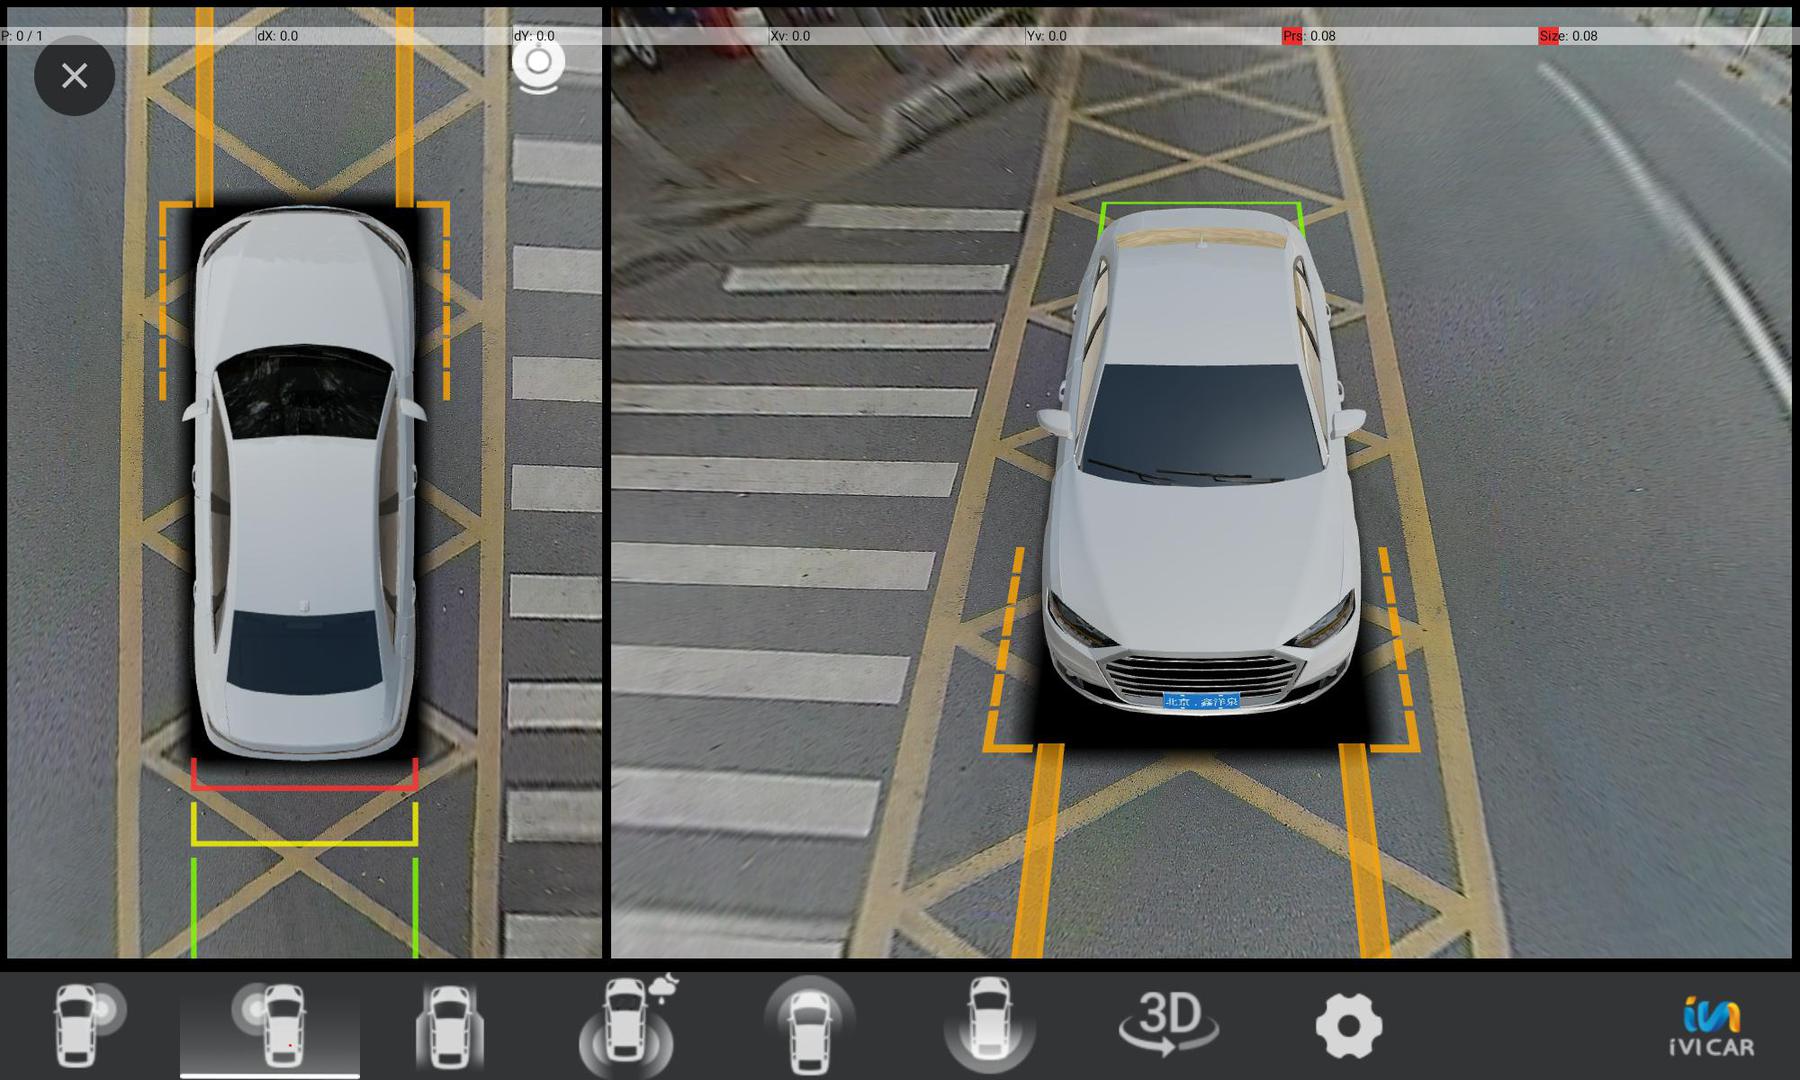
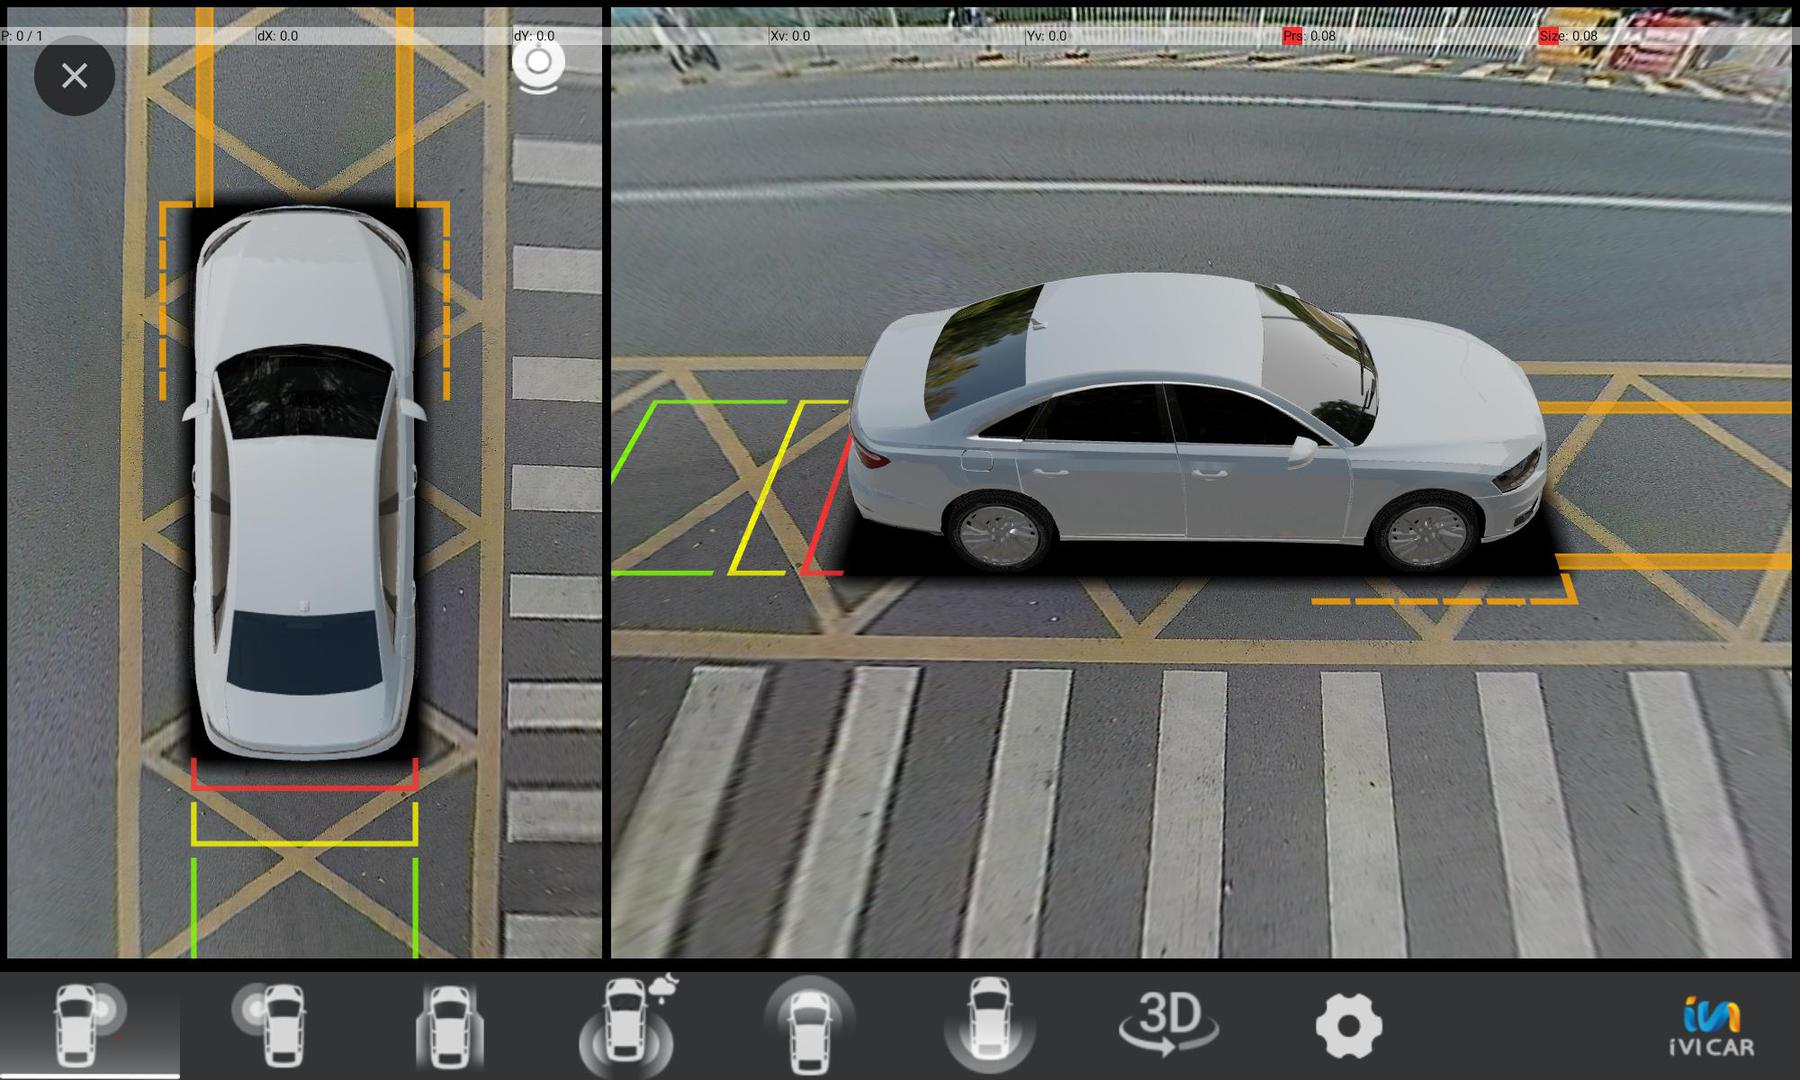
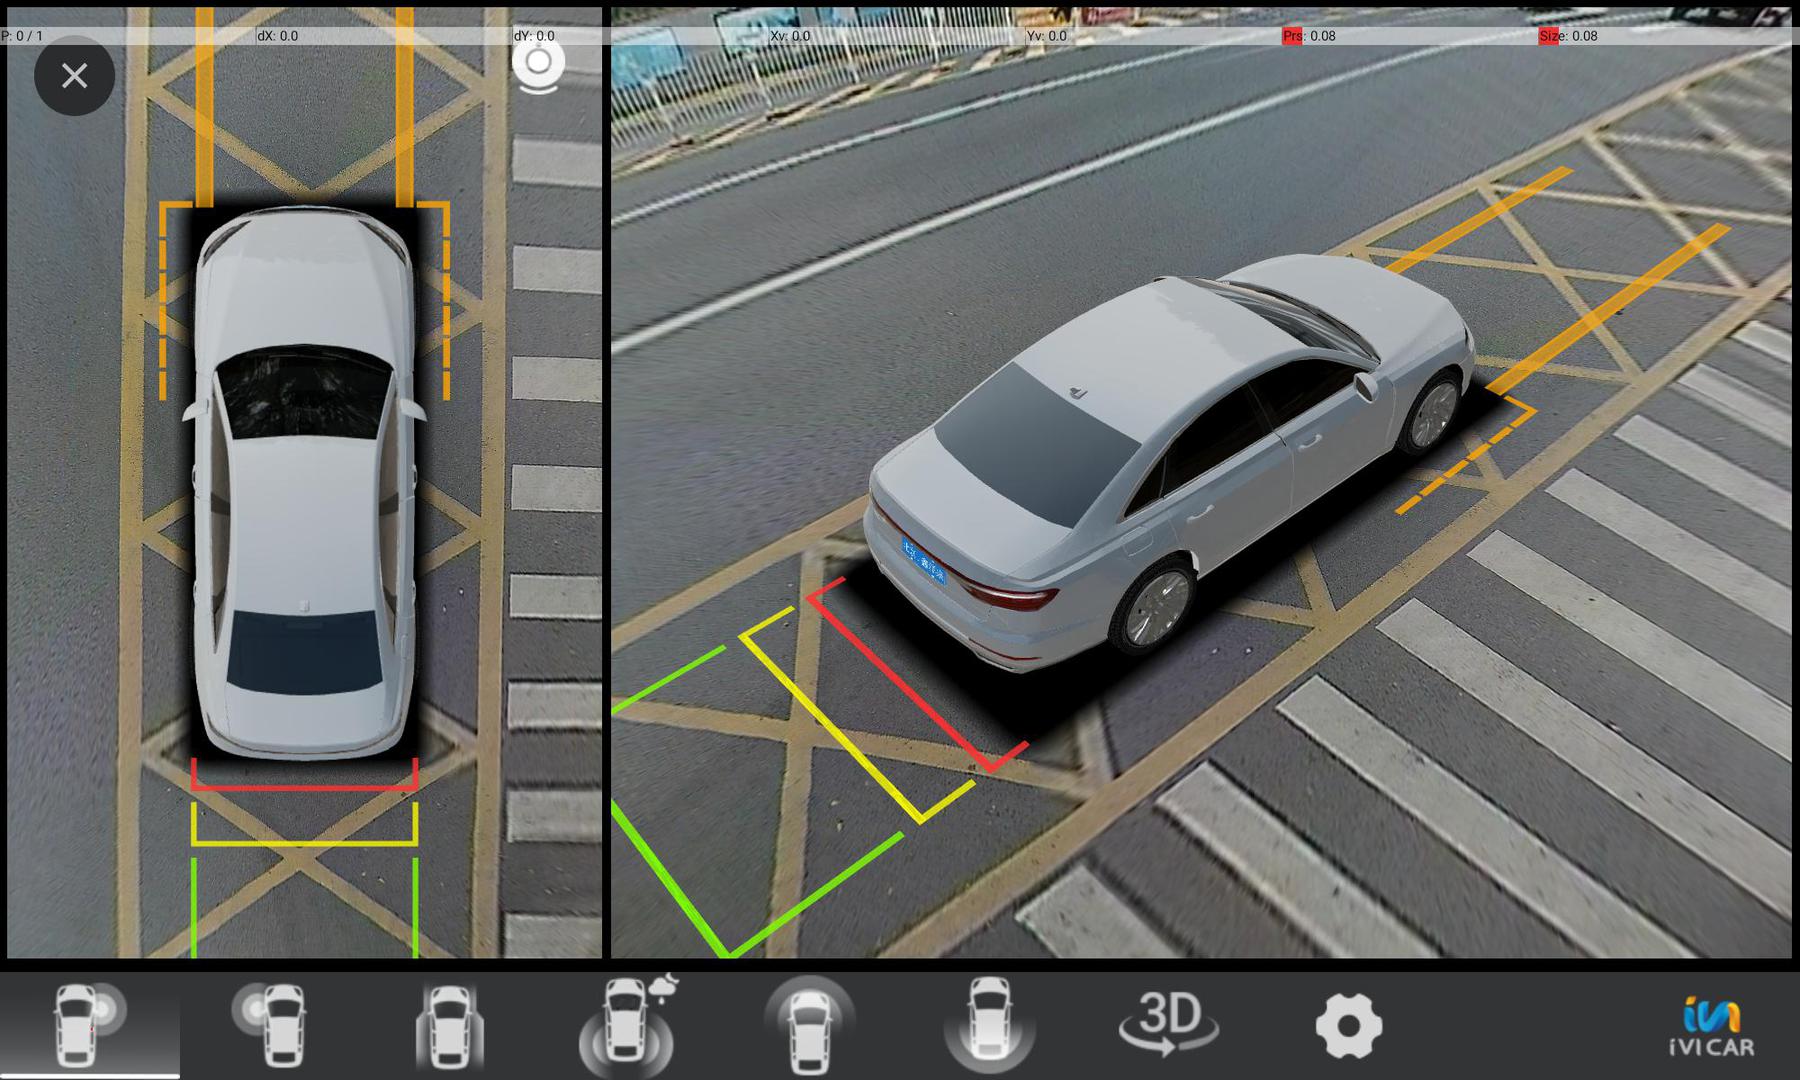
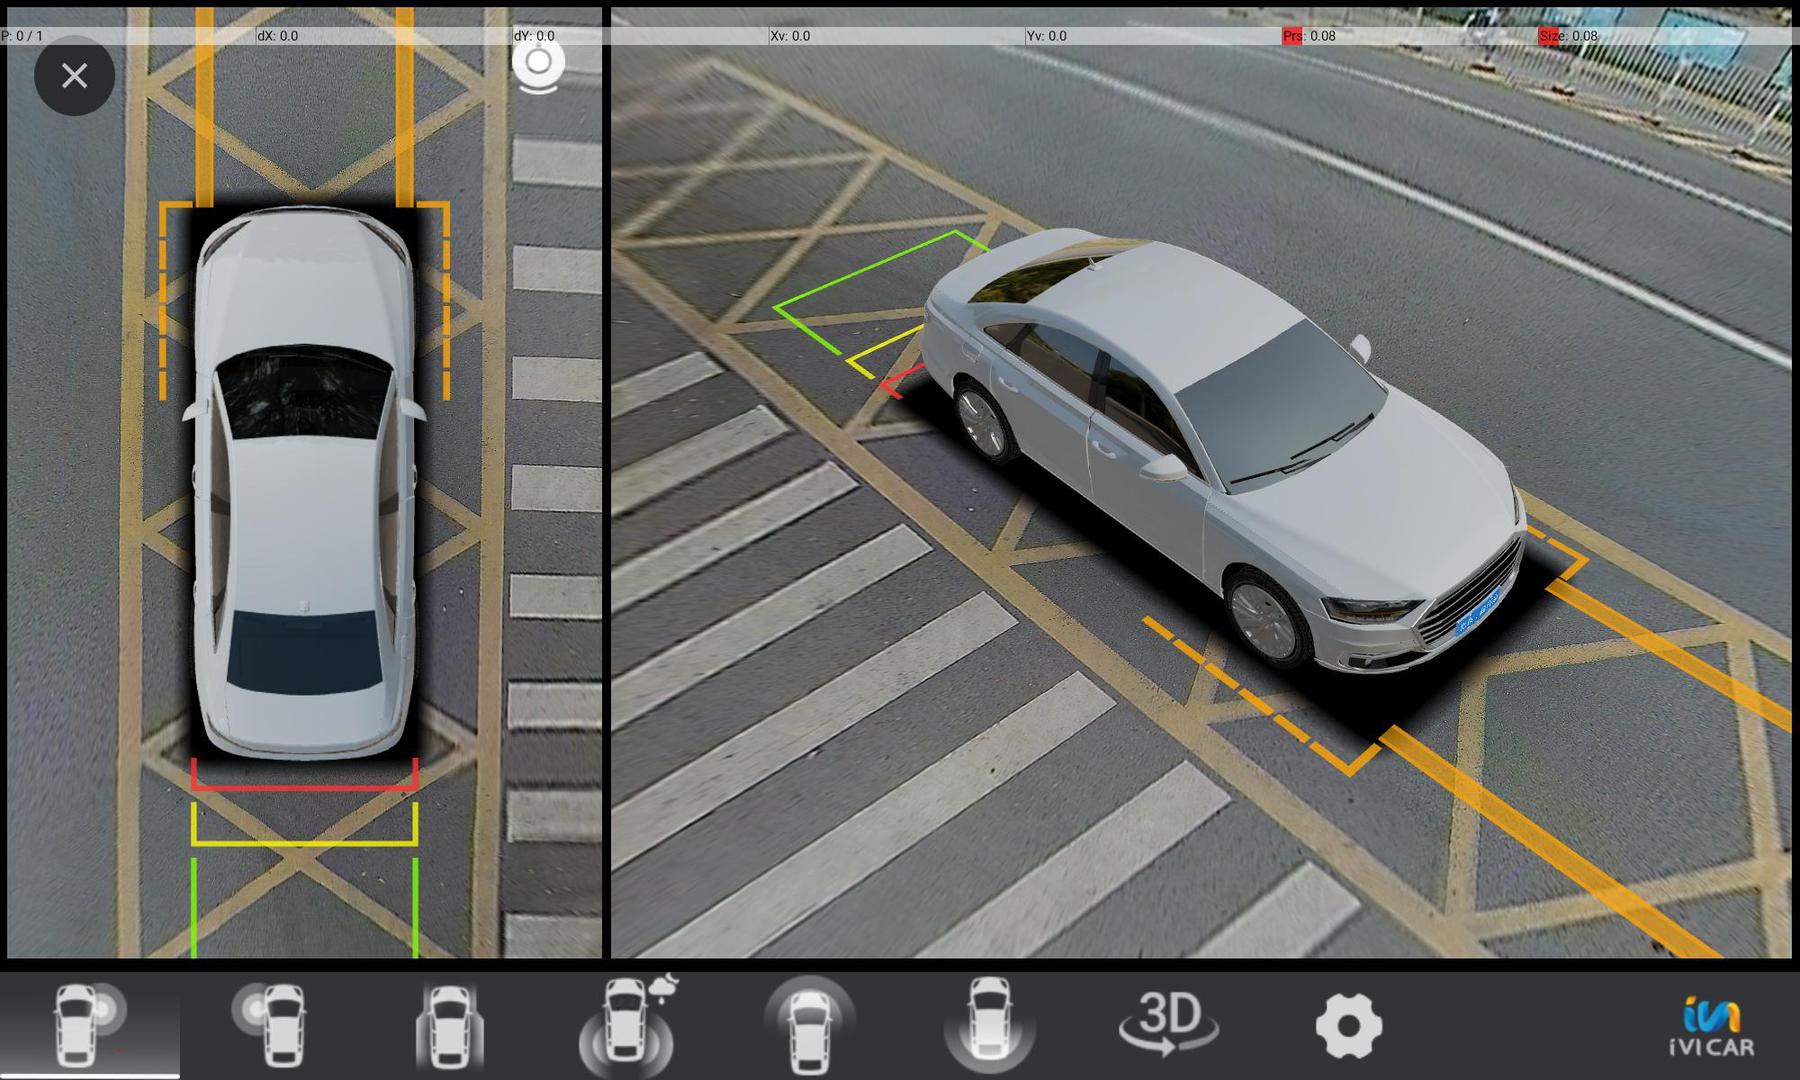
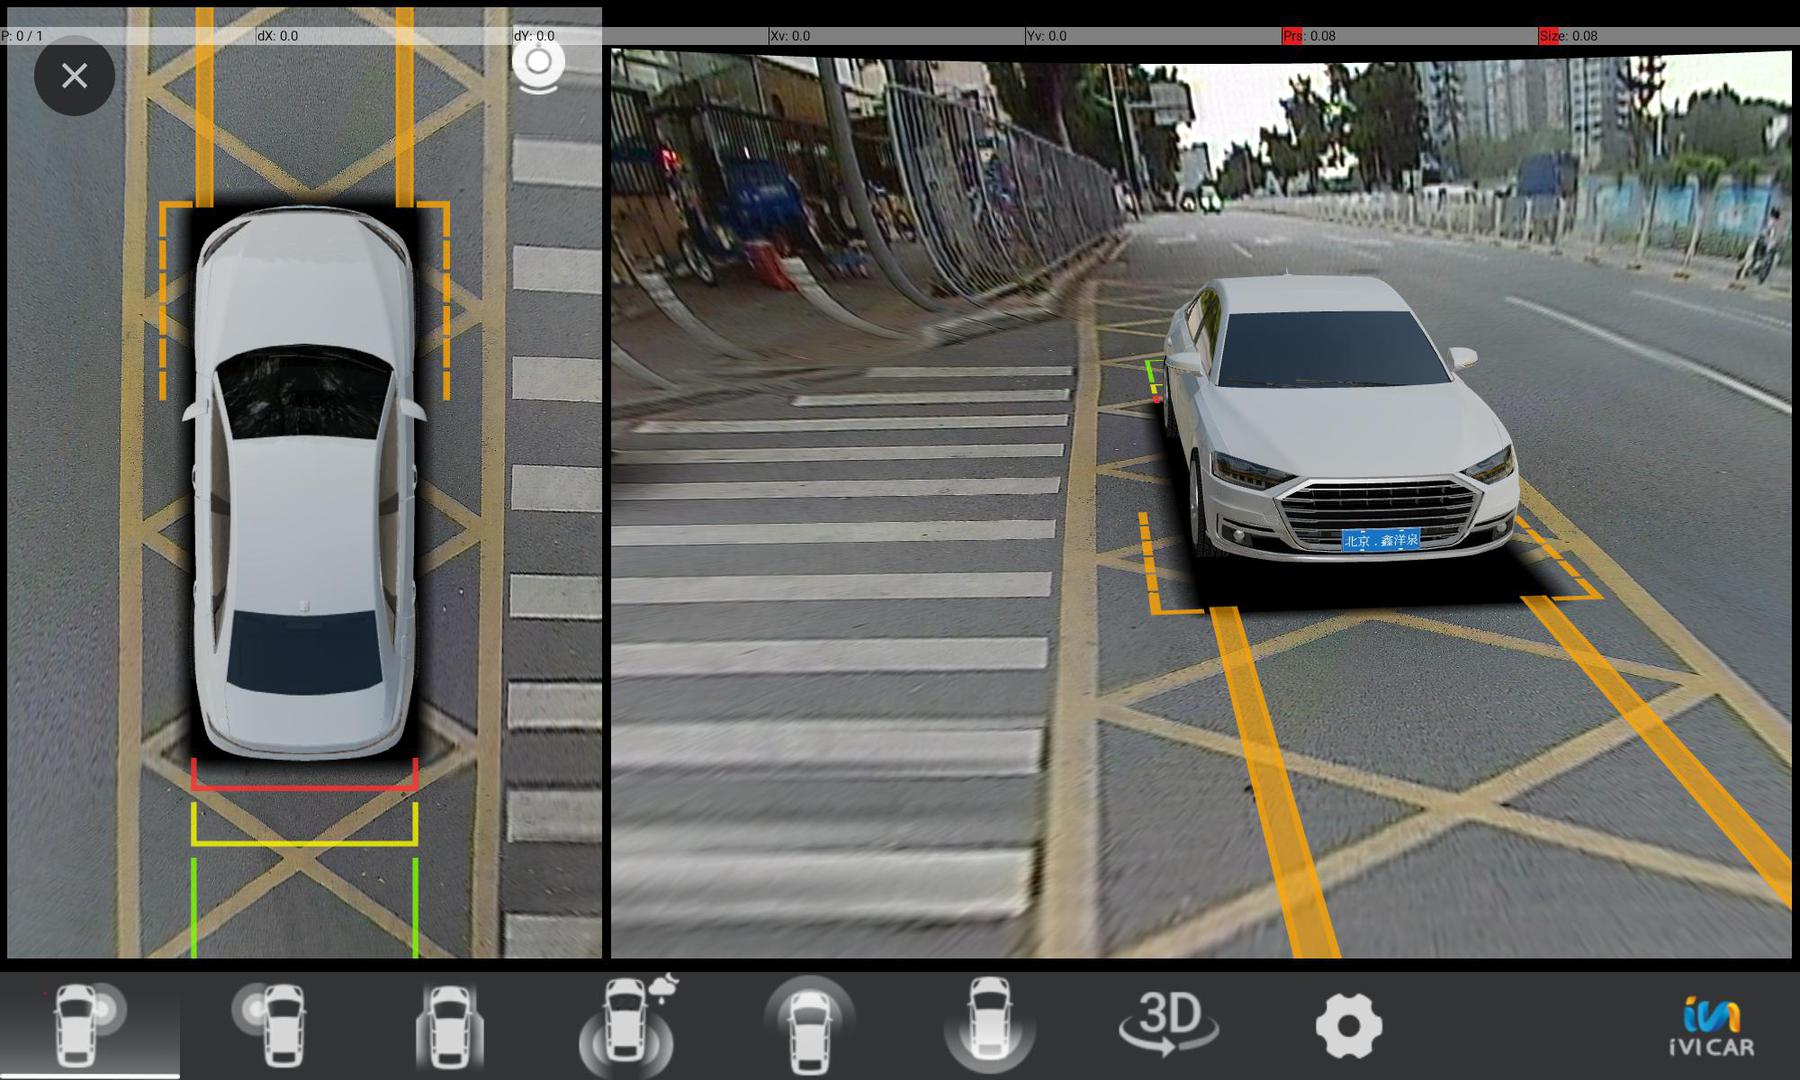
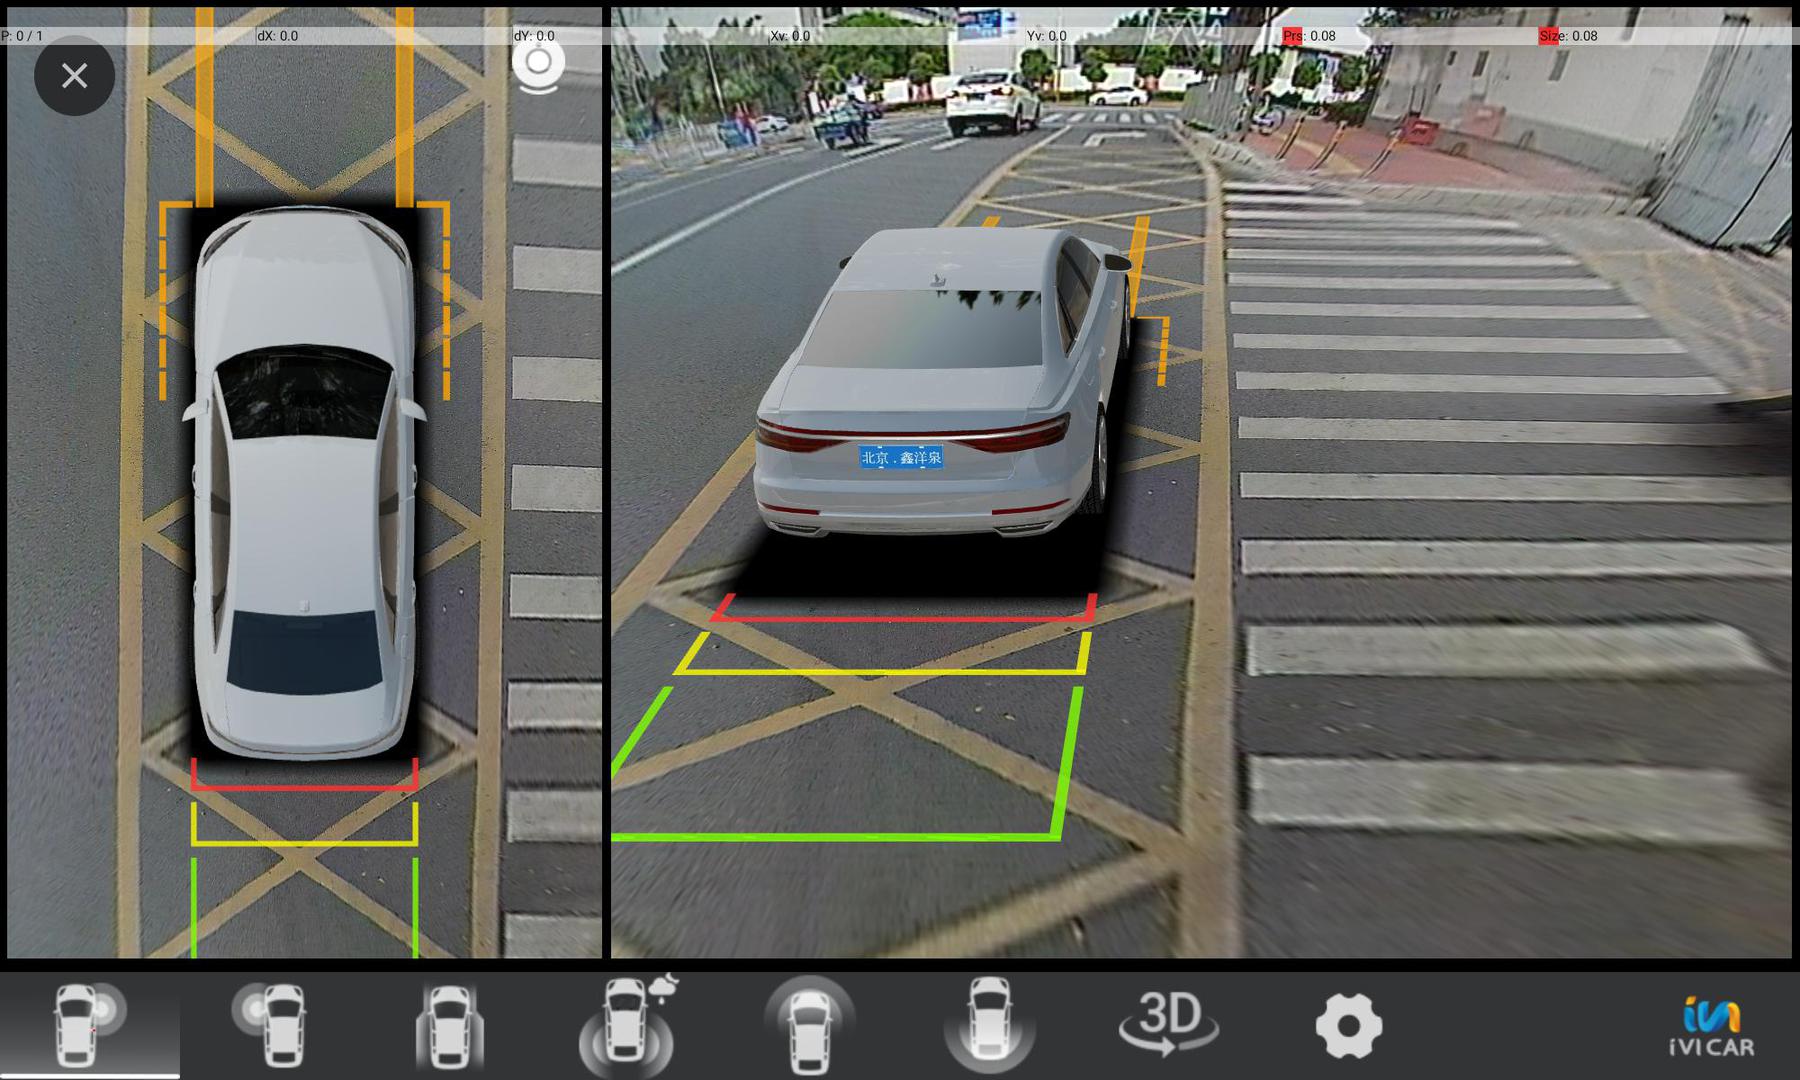
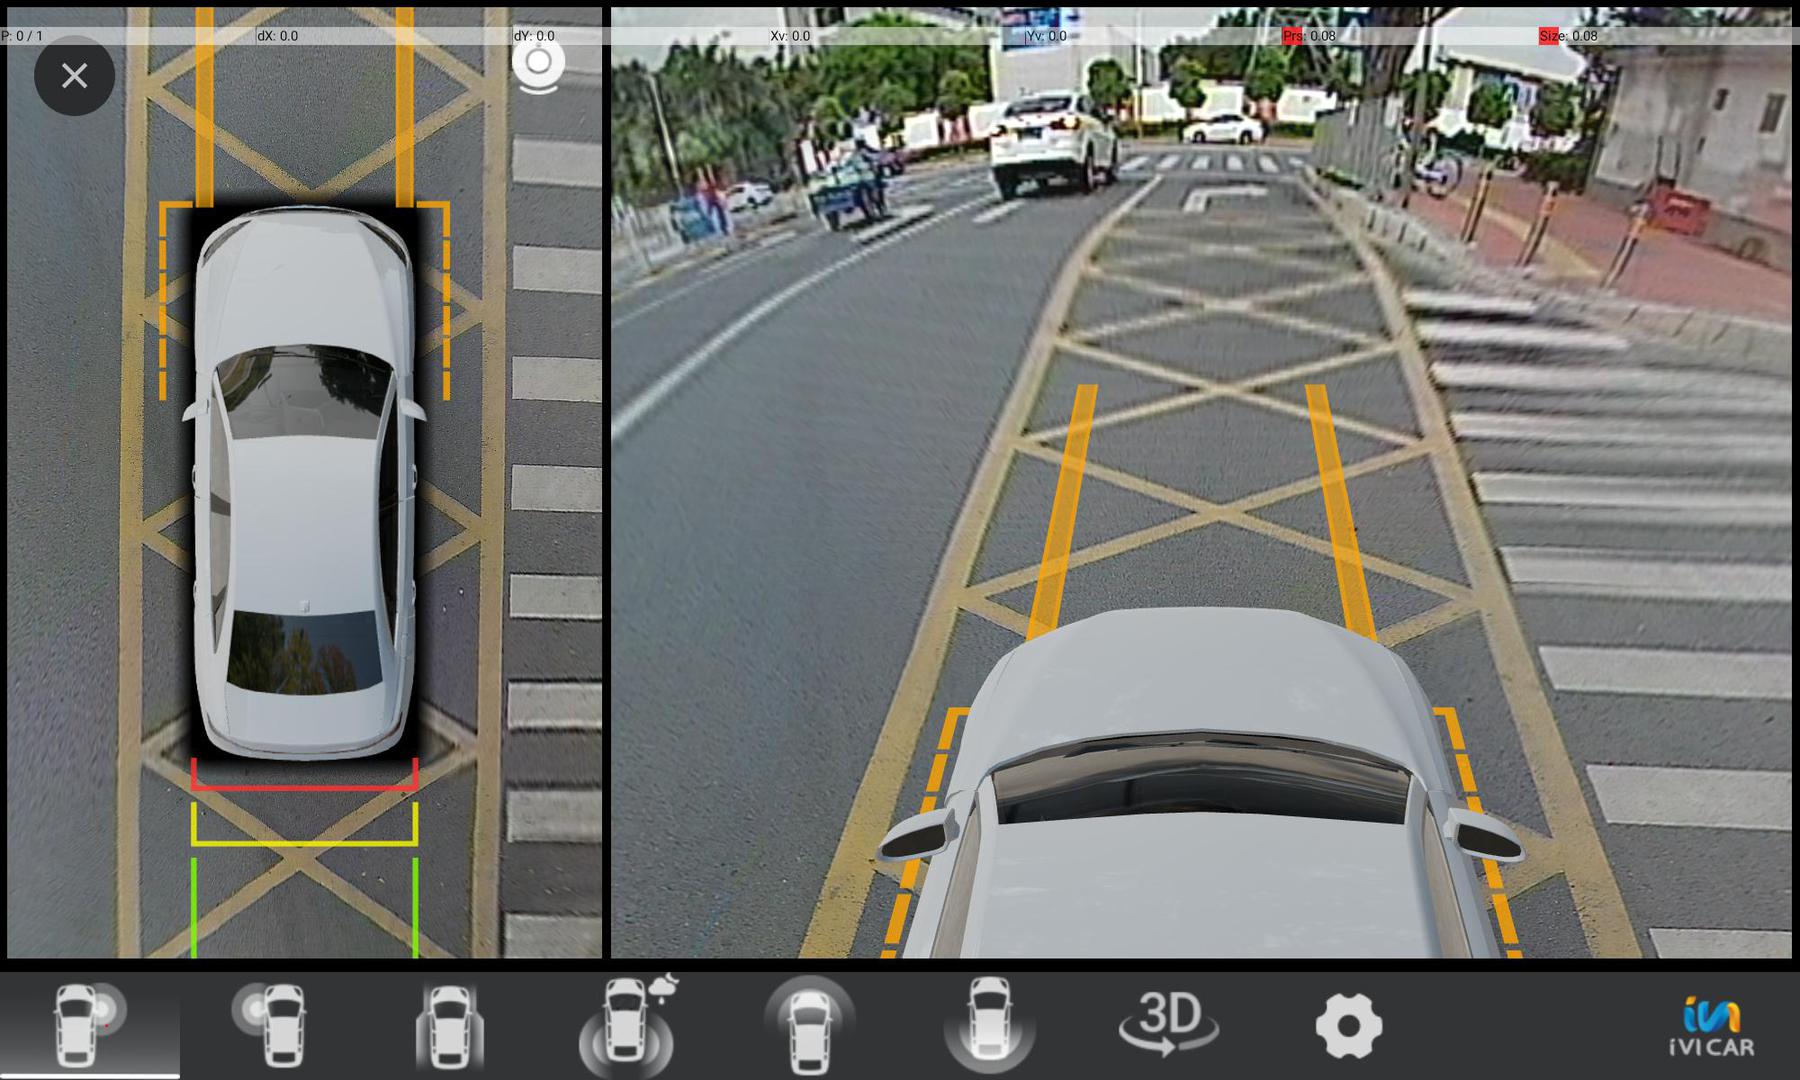
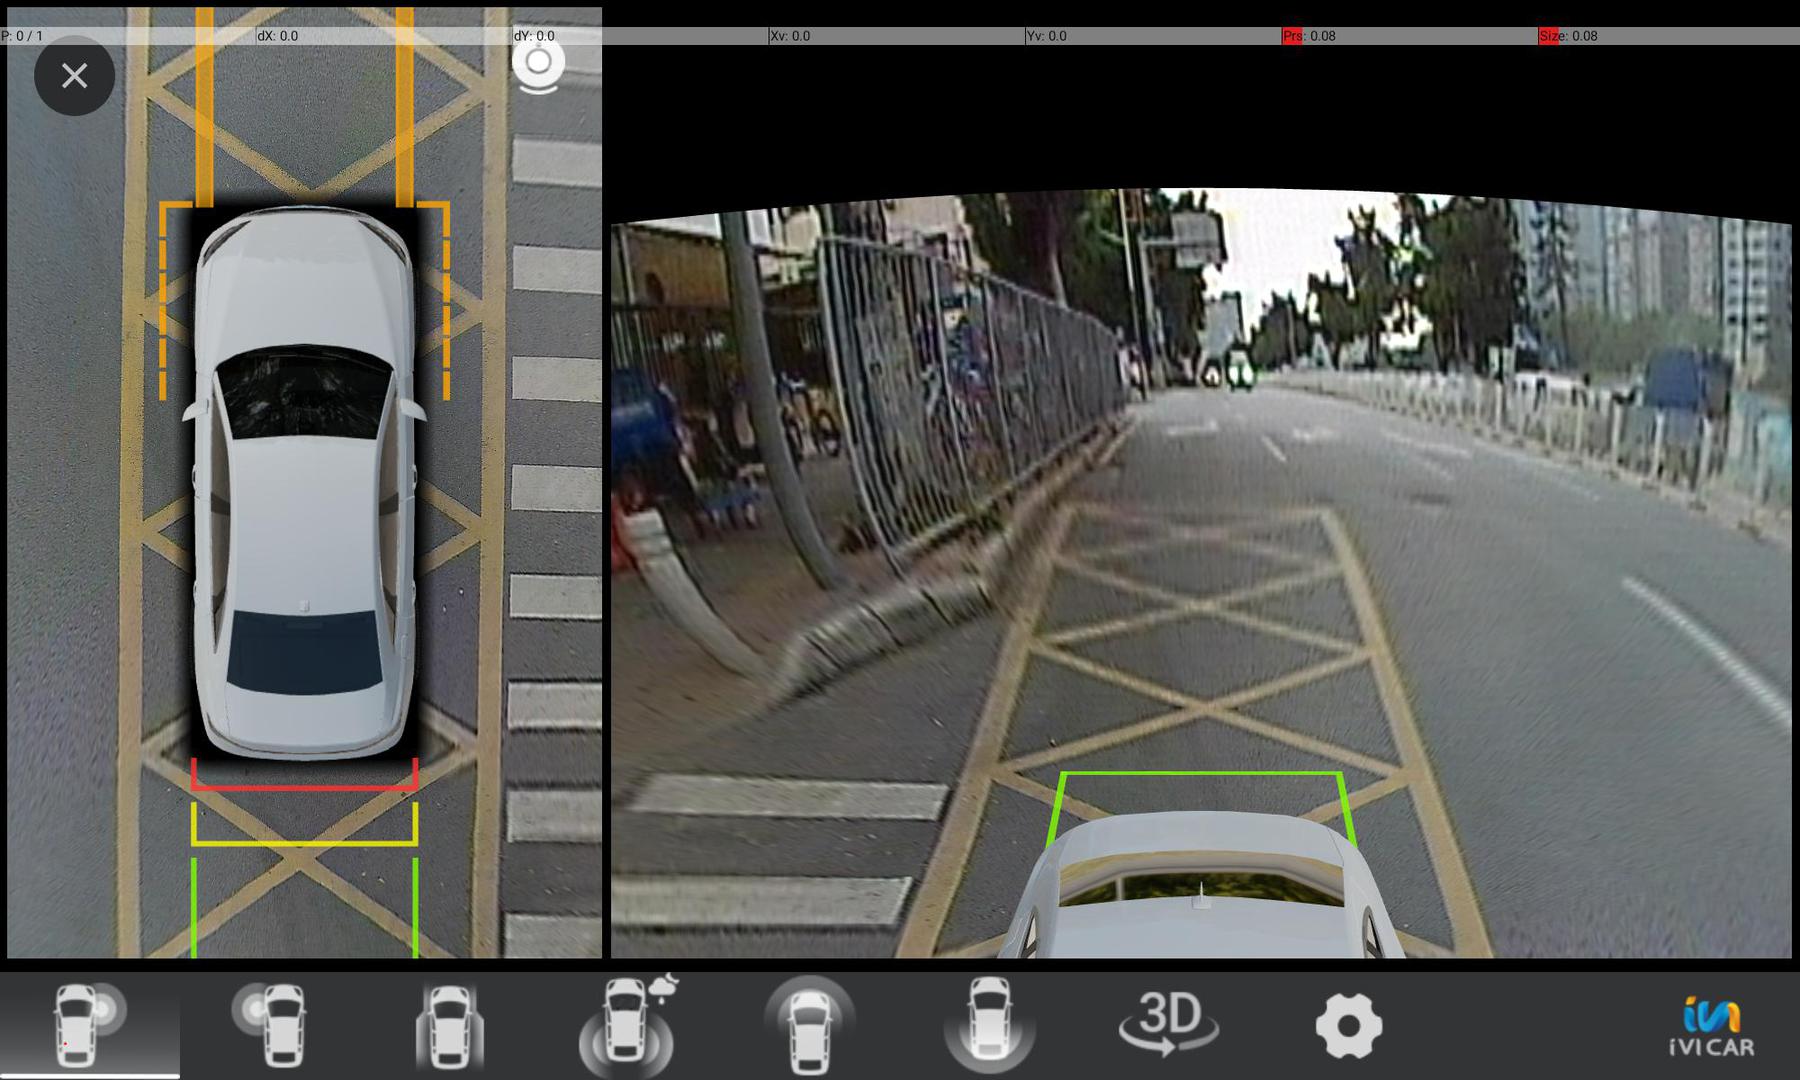
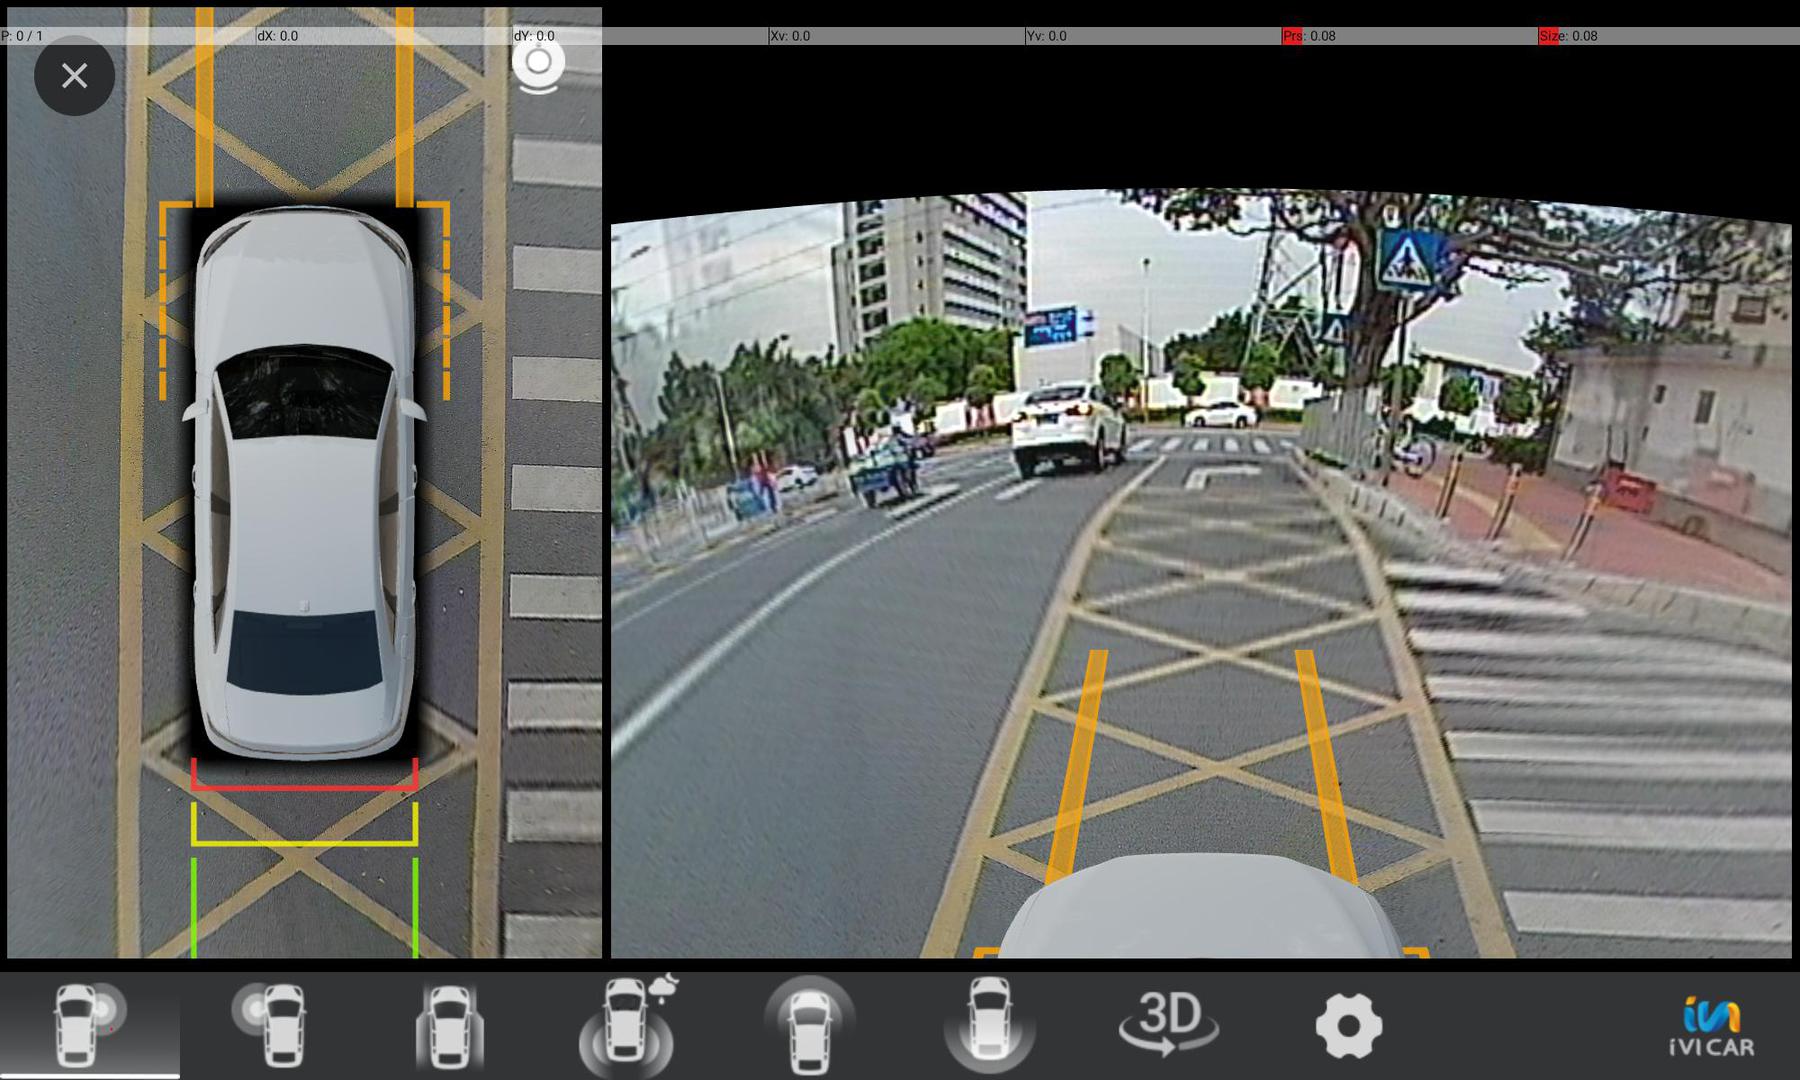
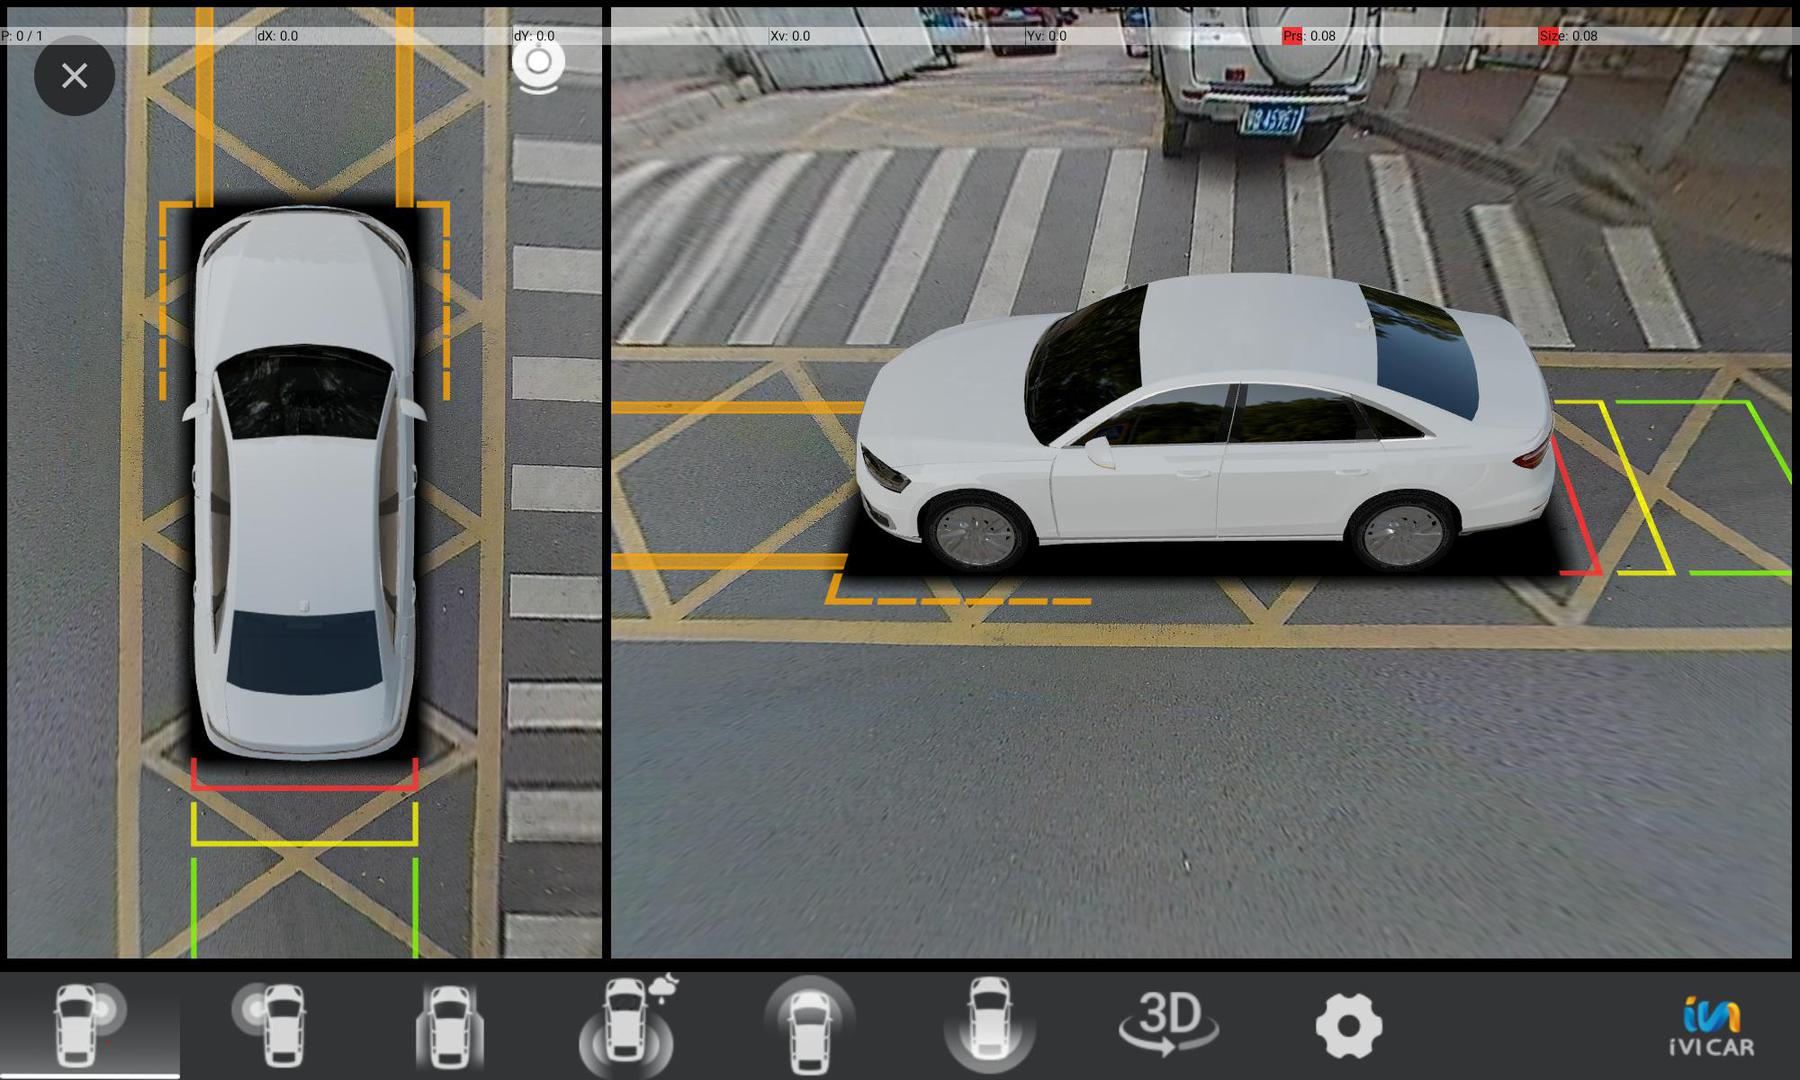
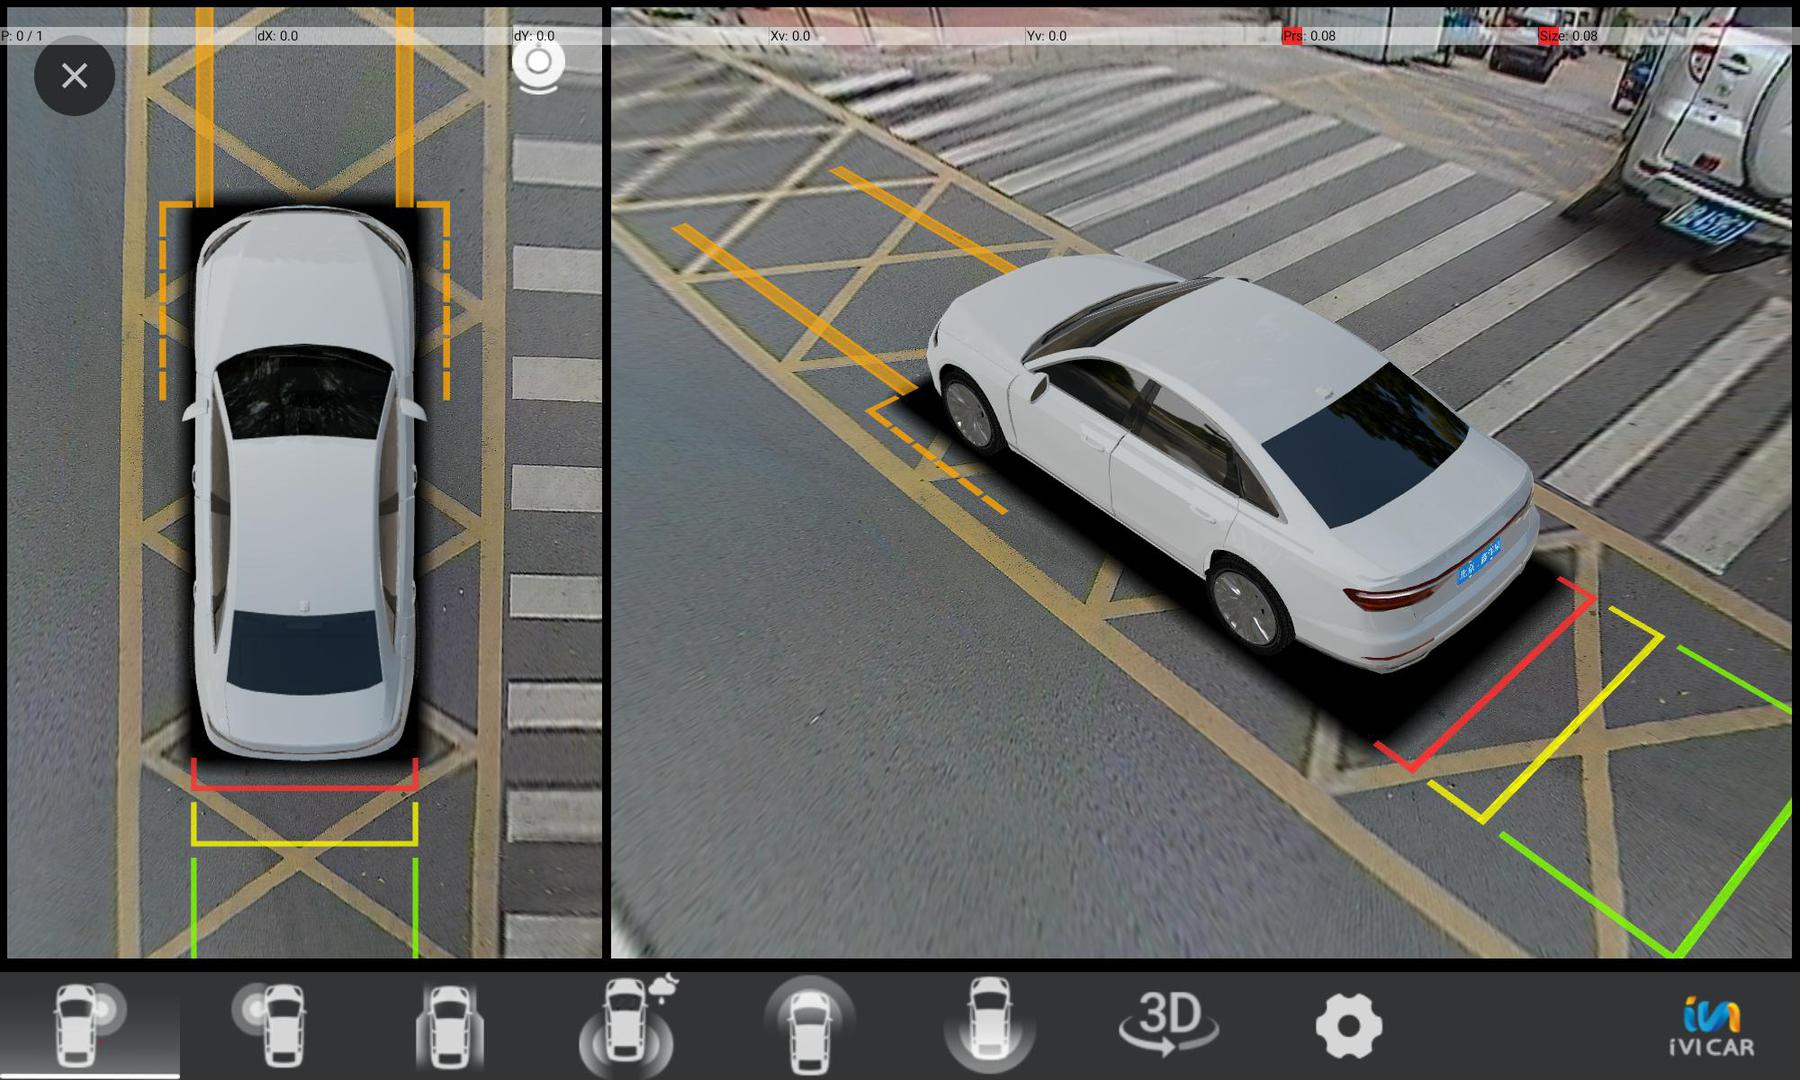
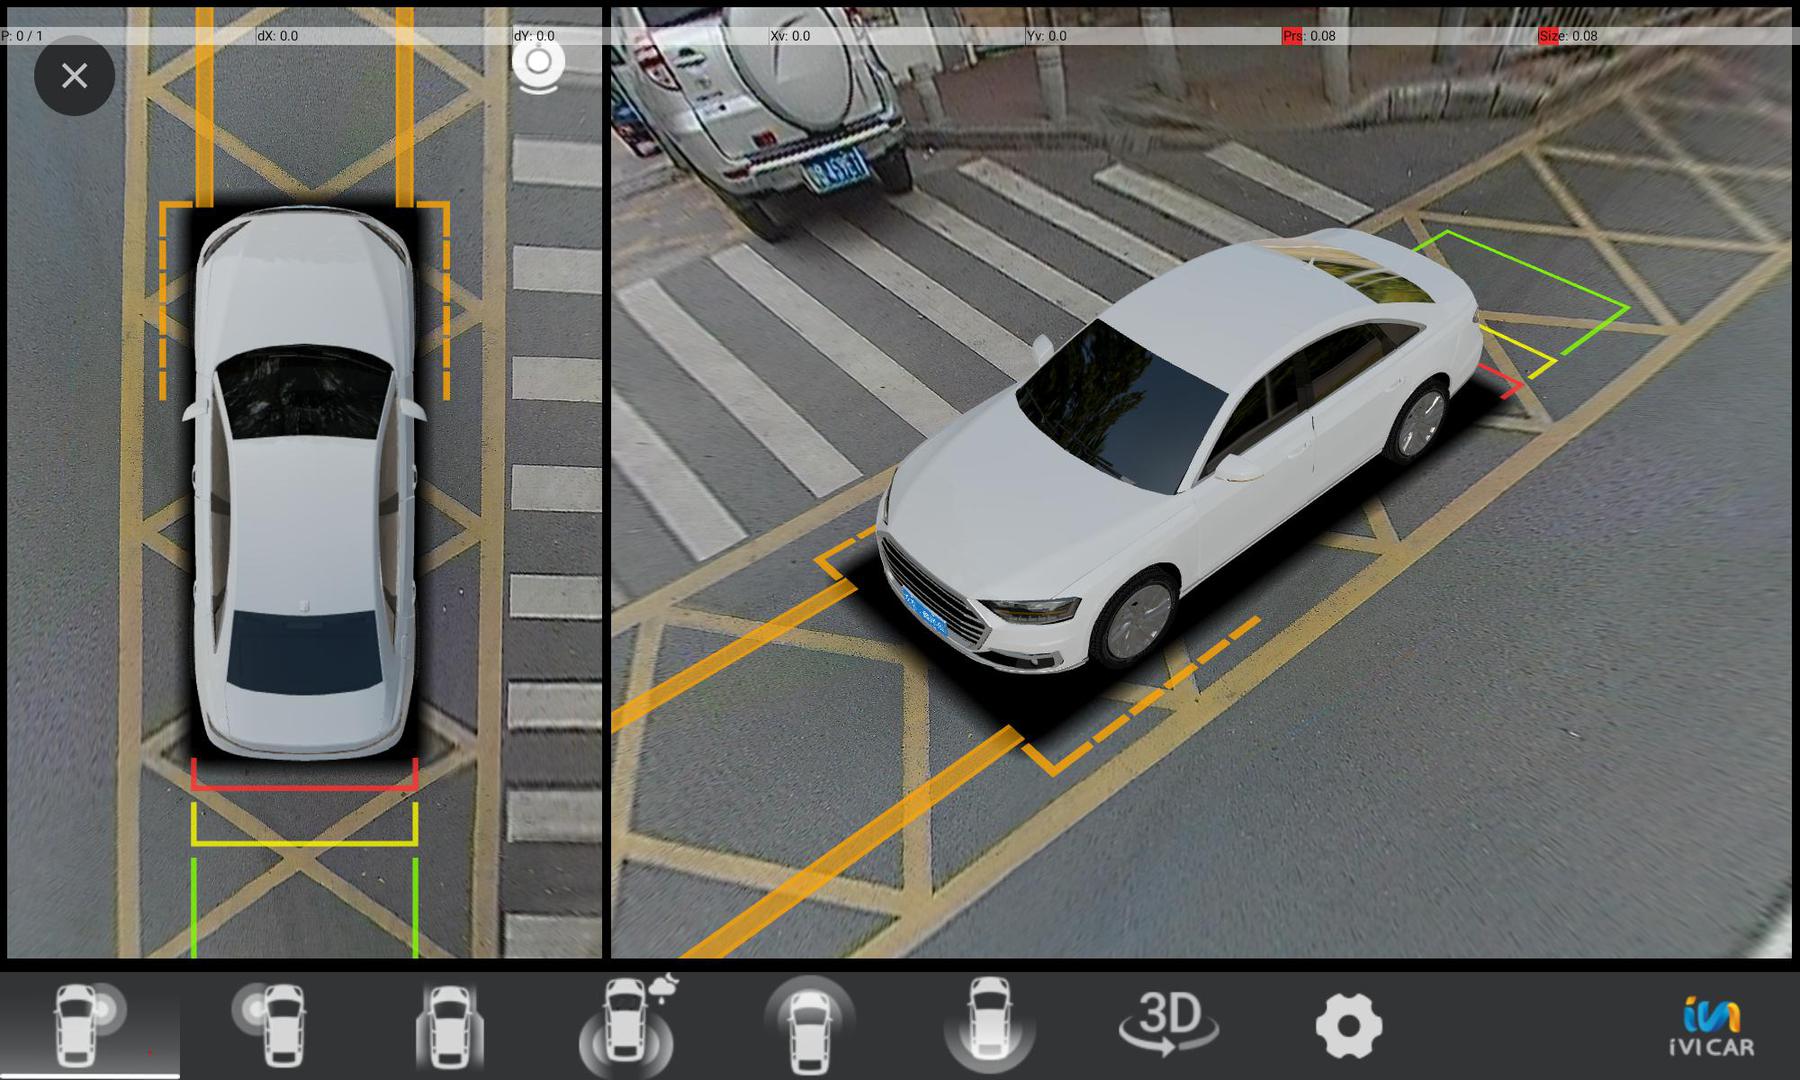
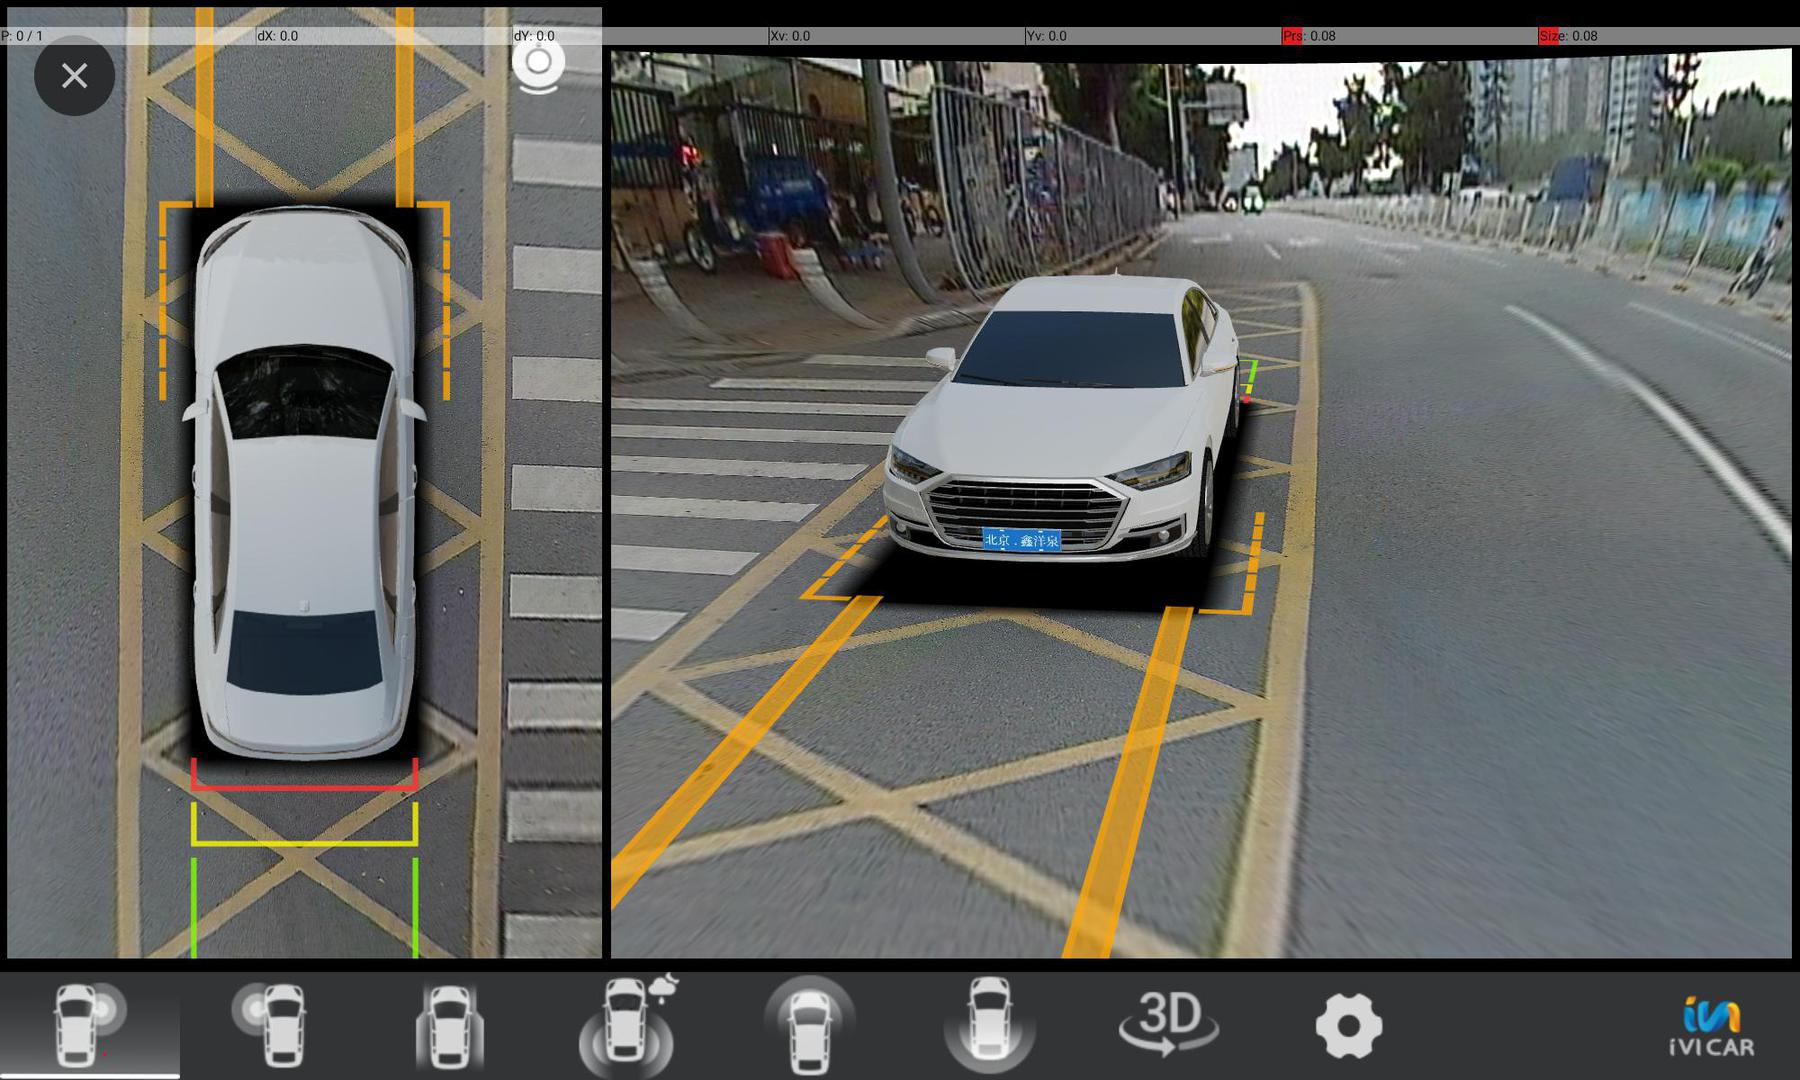
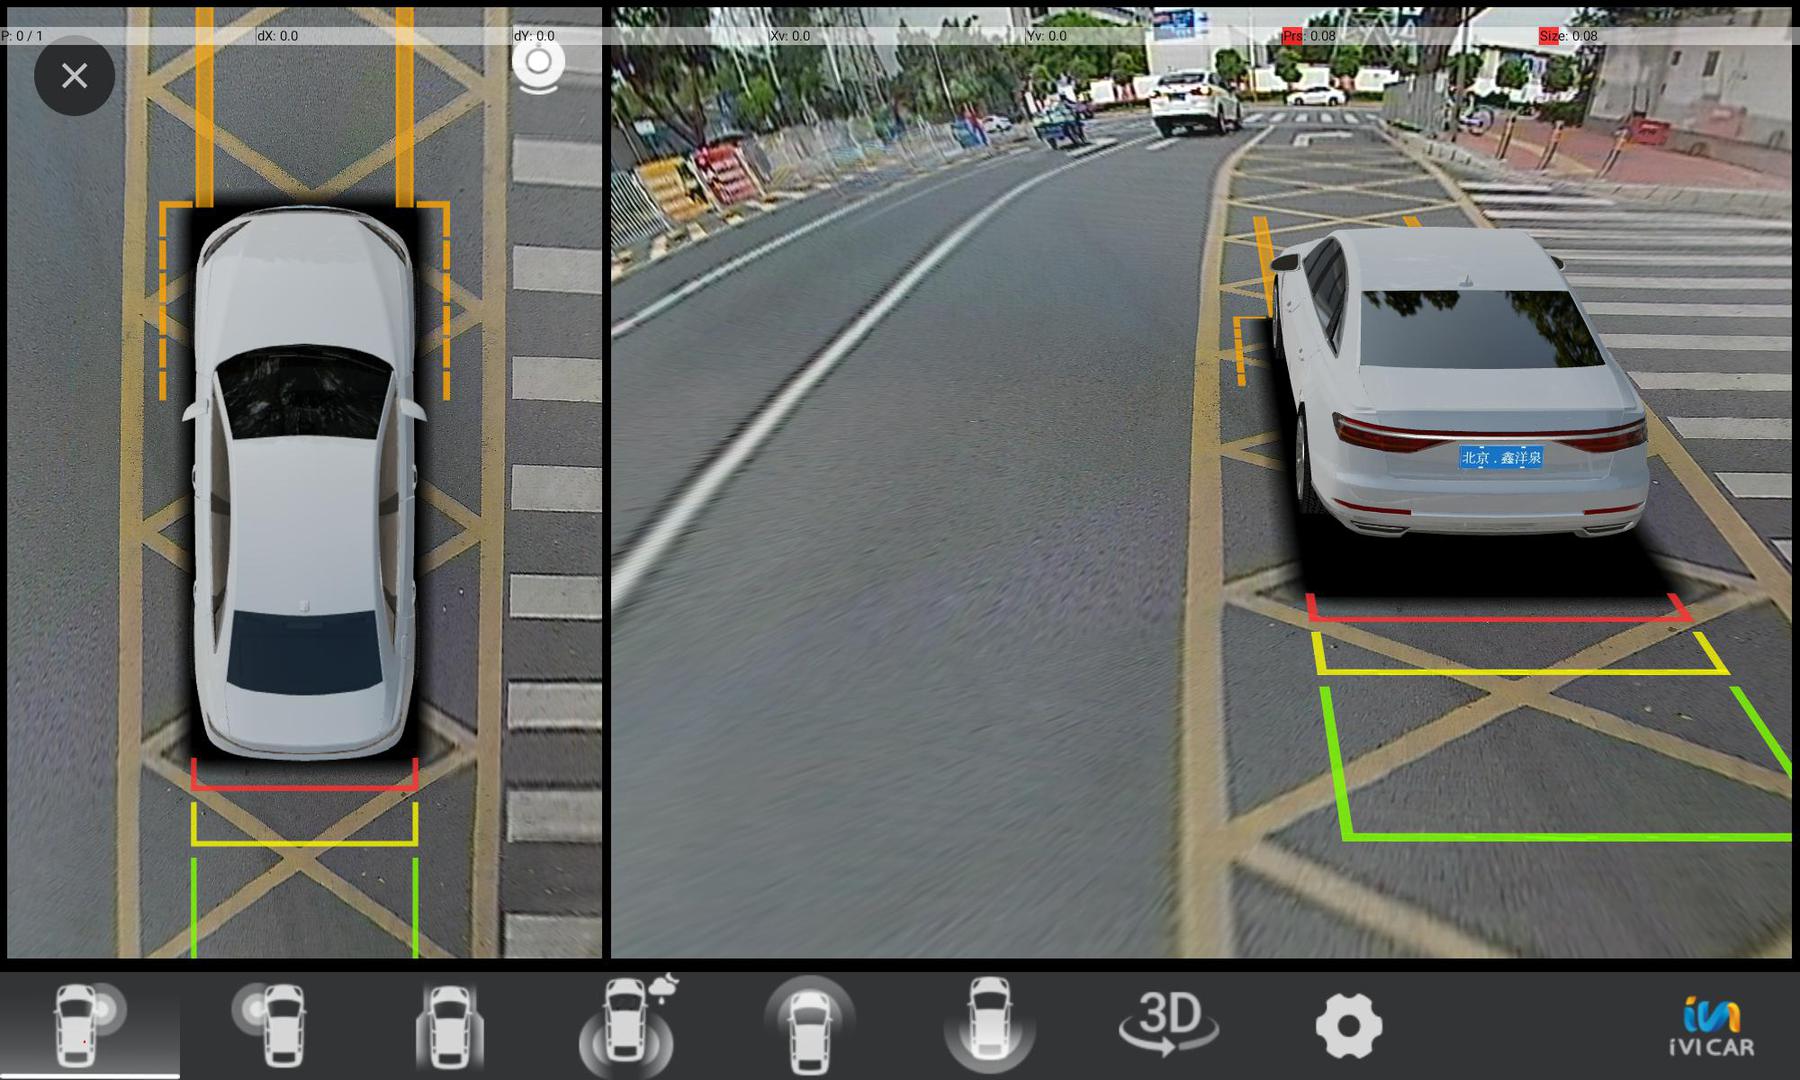
可自由旋转、缩放观察的3D车模视角,可自定多个观察位置
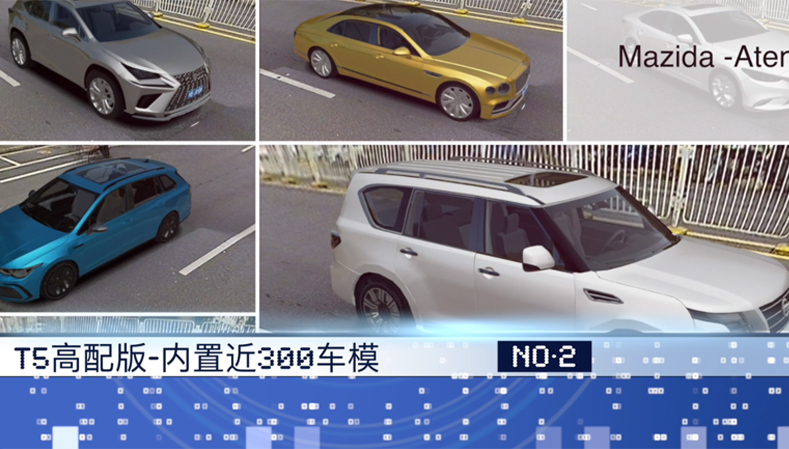
车轮会随方向盘和车速转动,有开门动画、支持引擎盖、后备箱、天窗、转向灯、刹车灯、行车灯等多种3D车模动画。500+当前可选车模,可定制不同车模款式。车模颜色、车模材质均可自由调整。
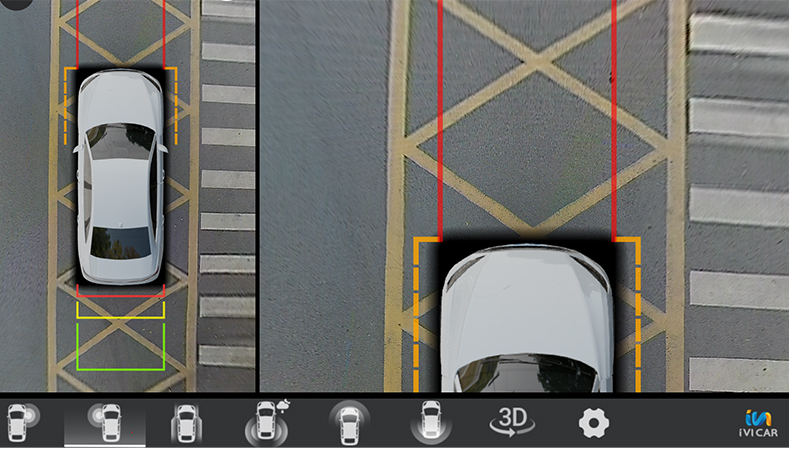
记忆车辆已行驶过的区域的视频信息,当车辆处于已行驶过的路面上方时,全景可以动态显示车辆下方的路面图像。
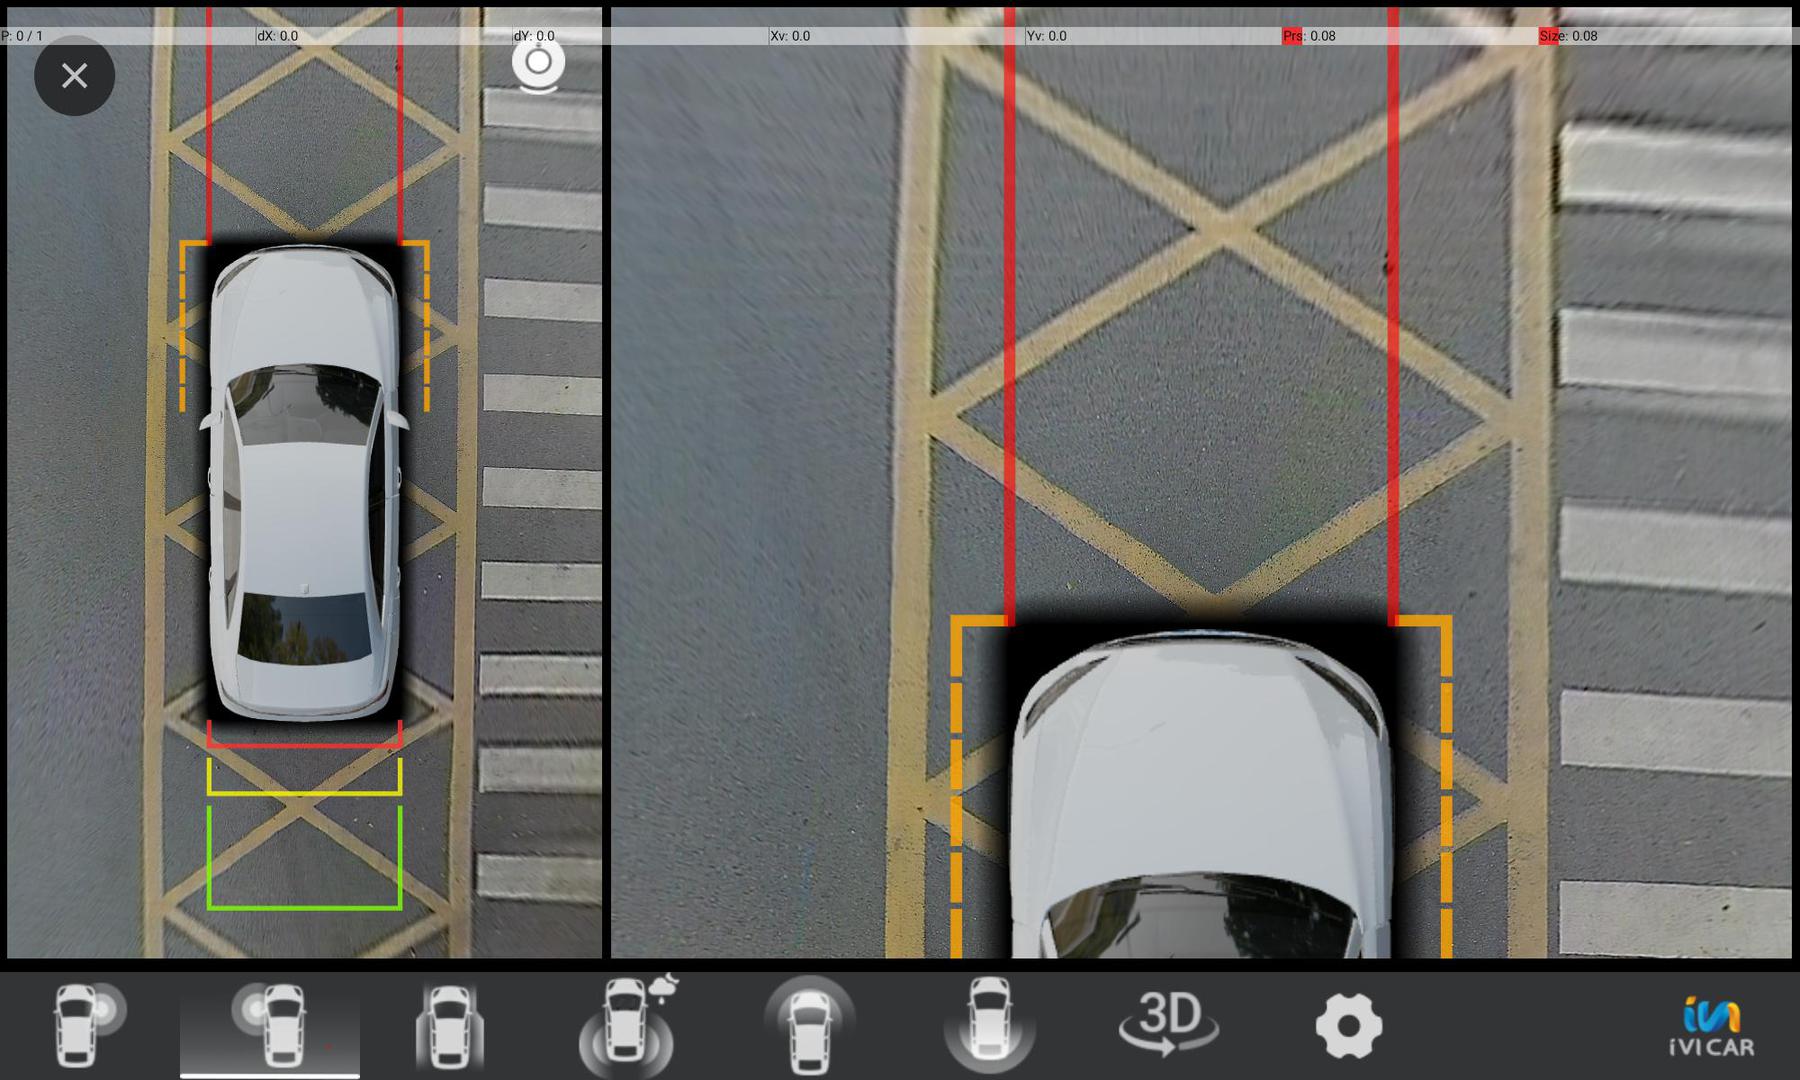
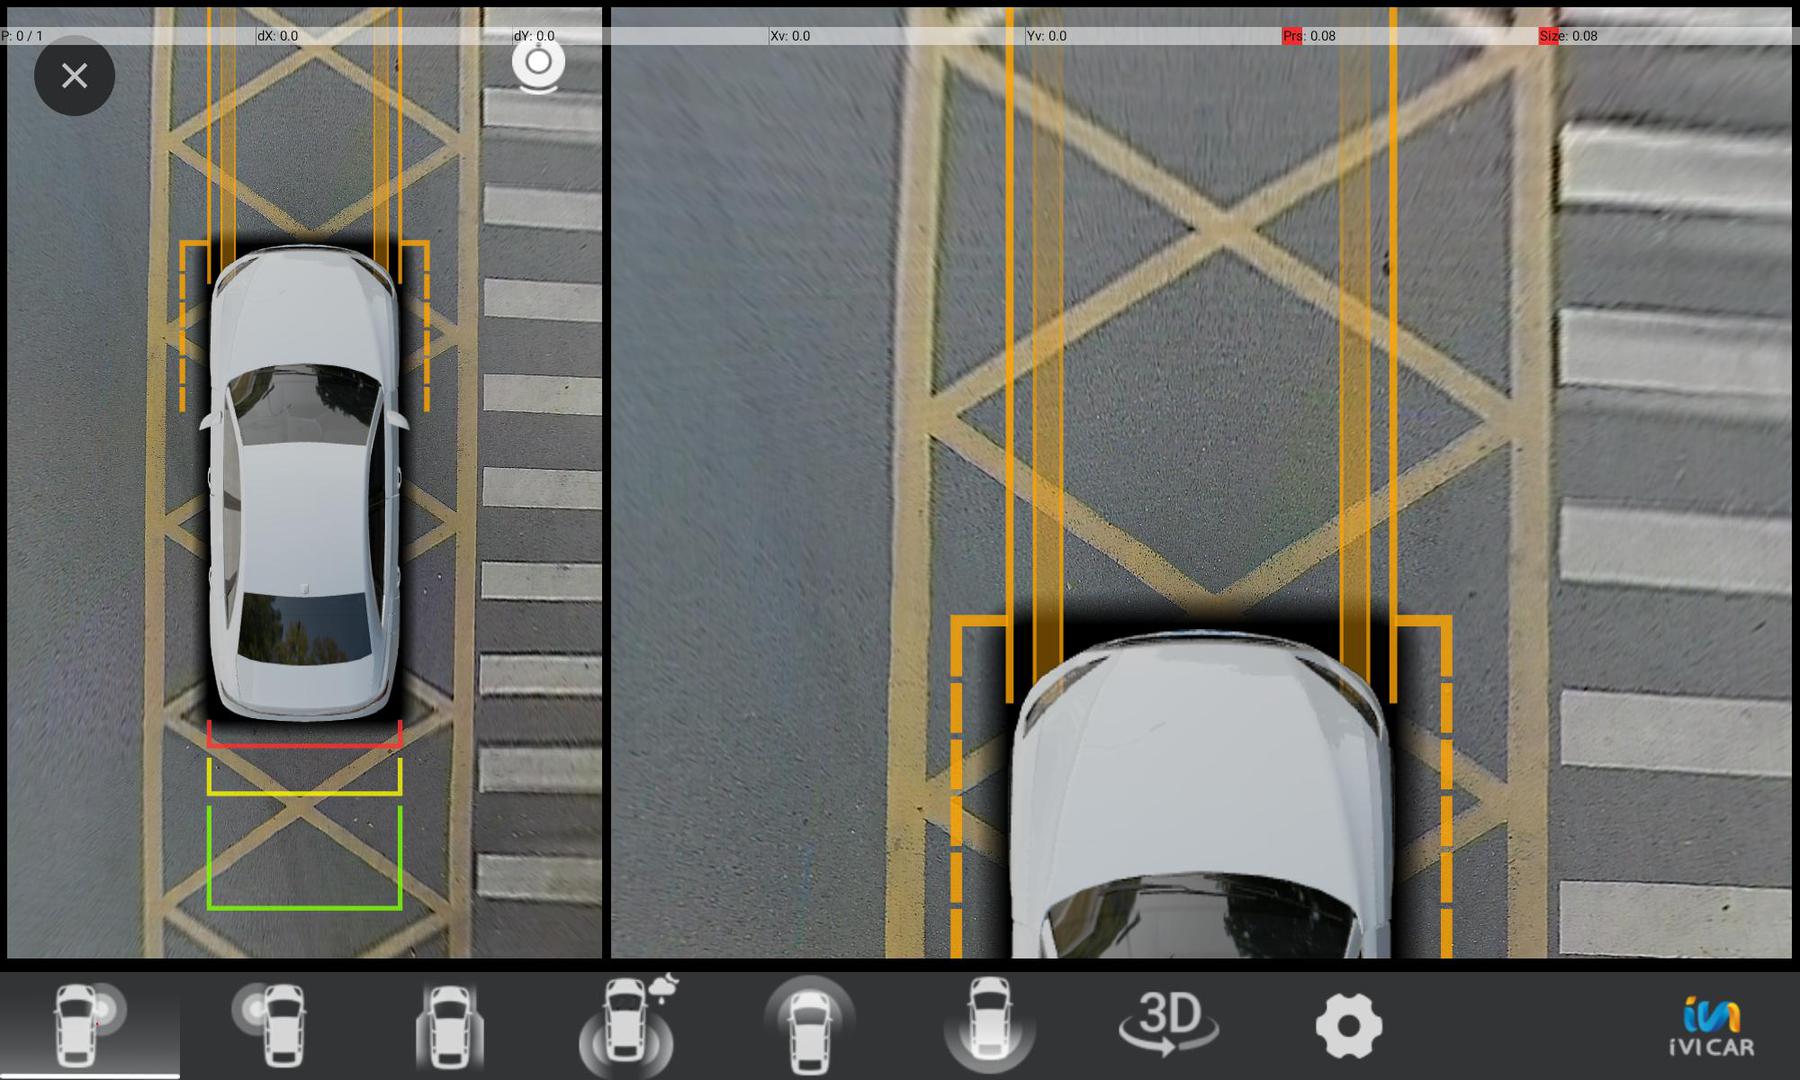
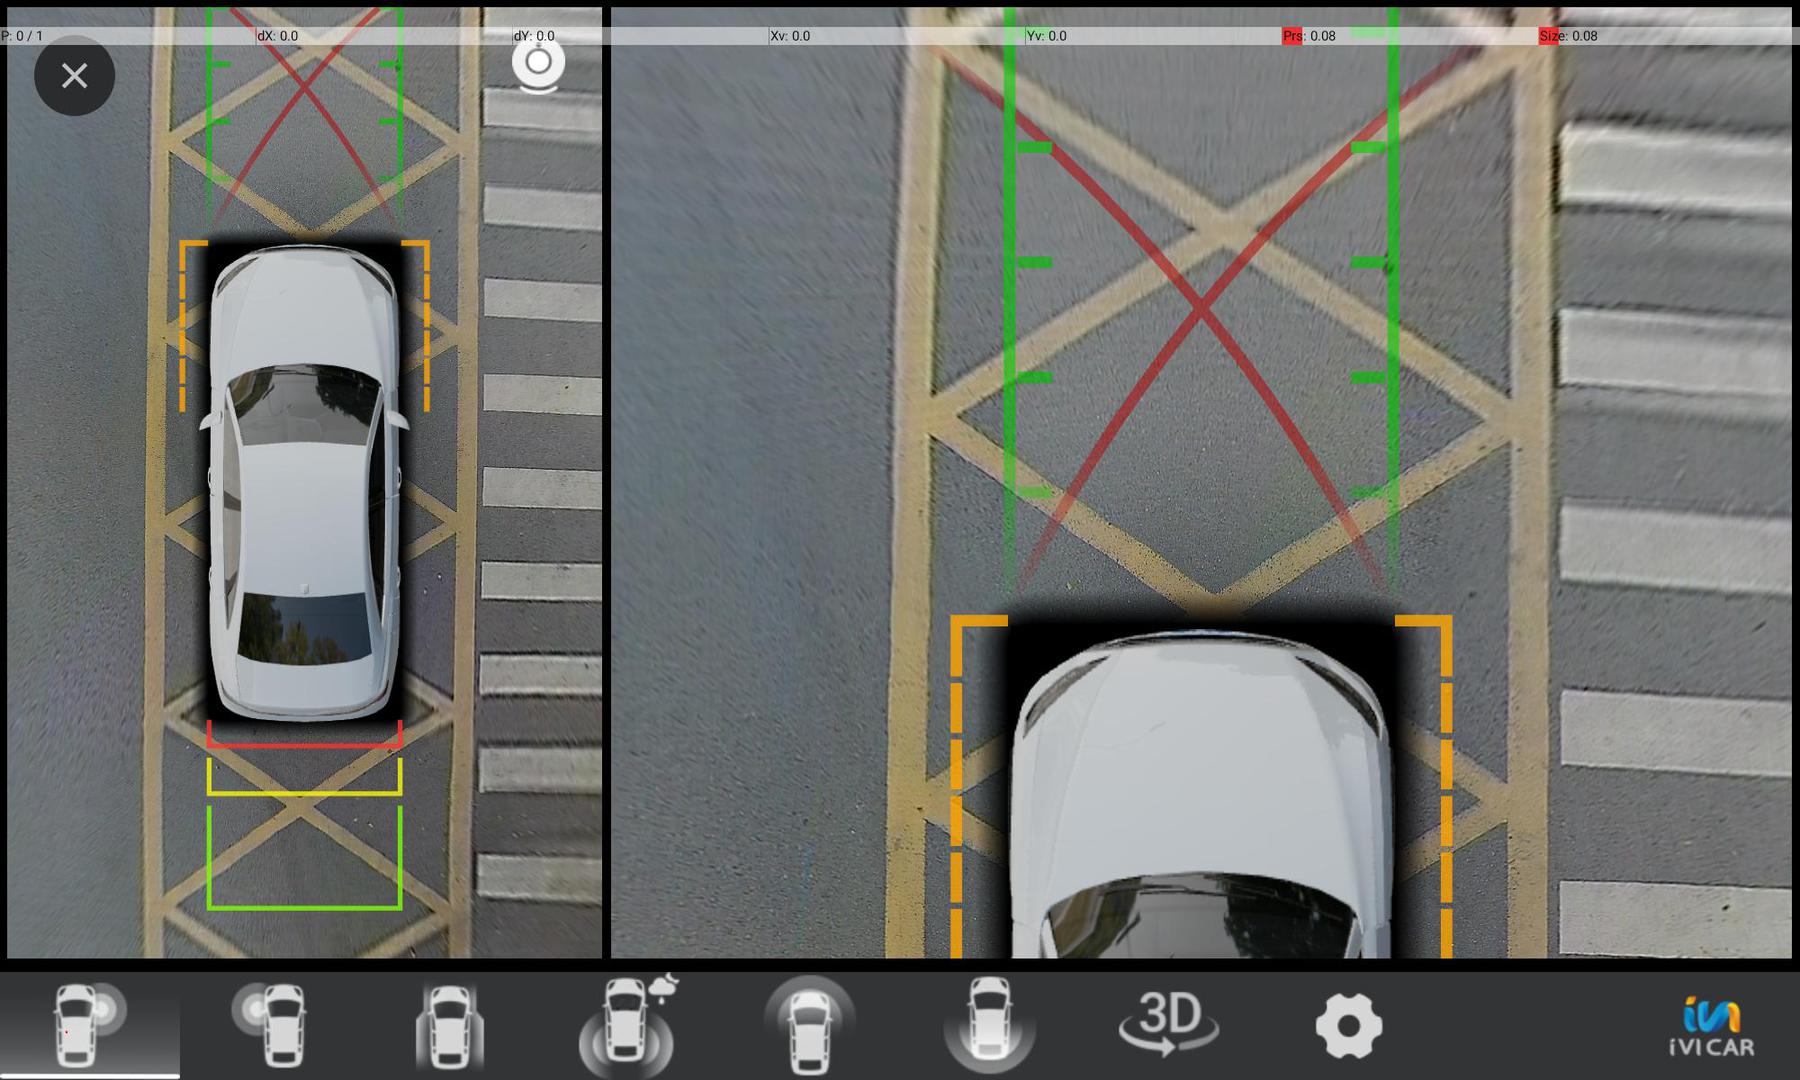
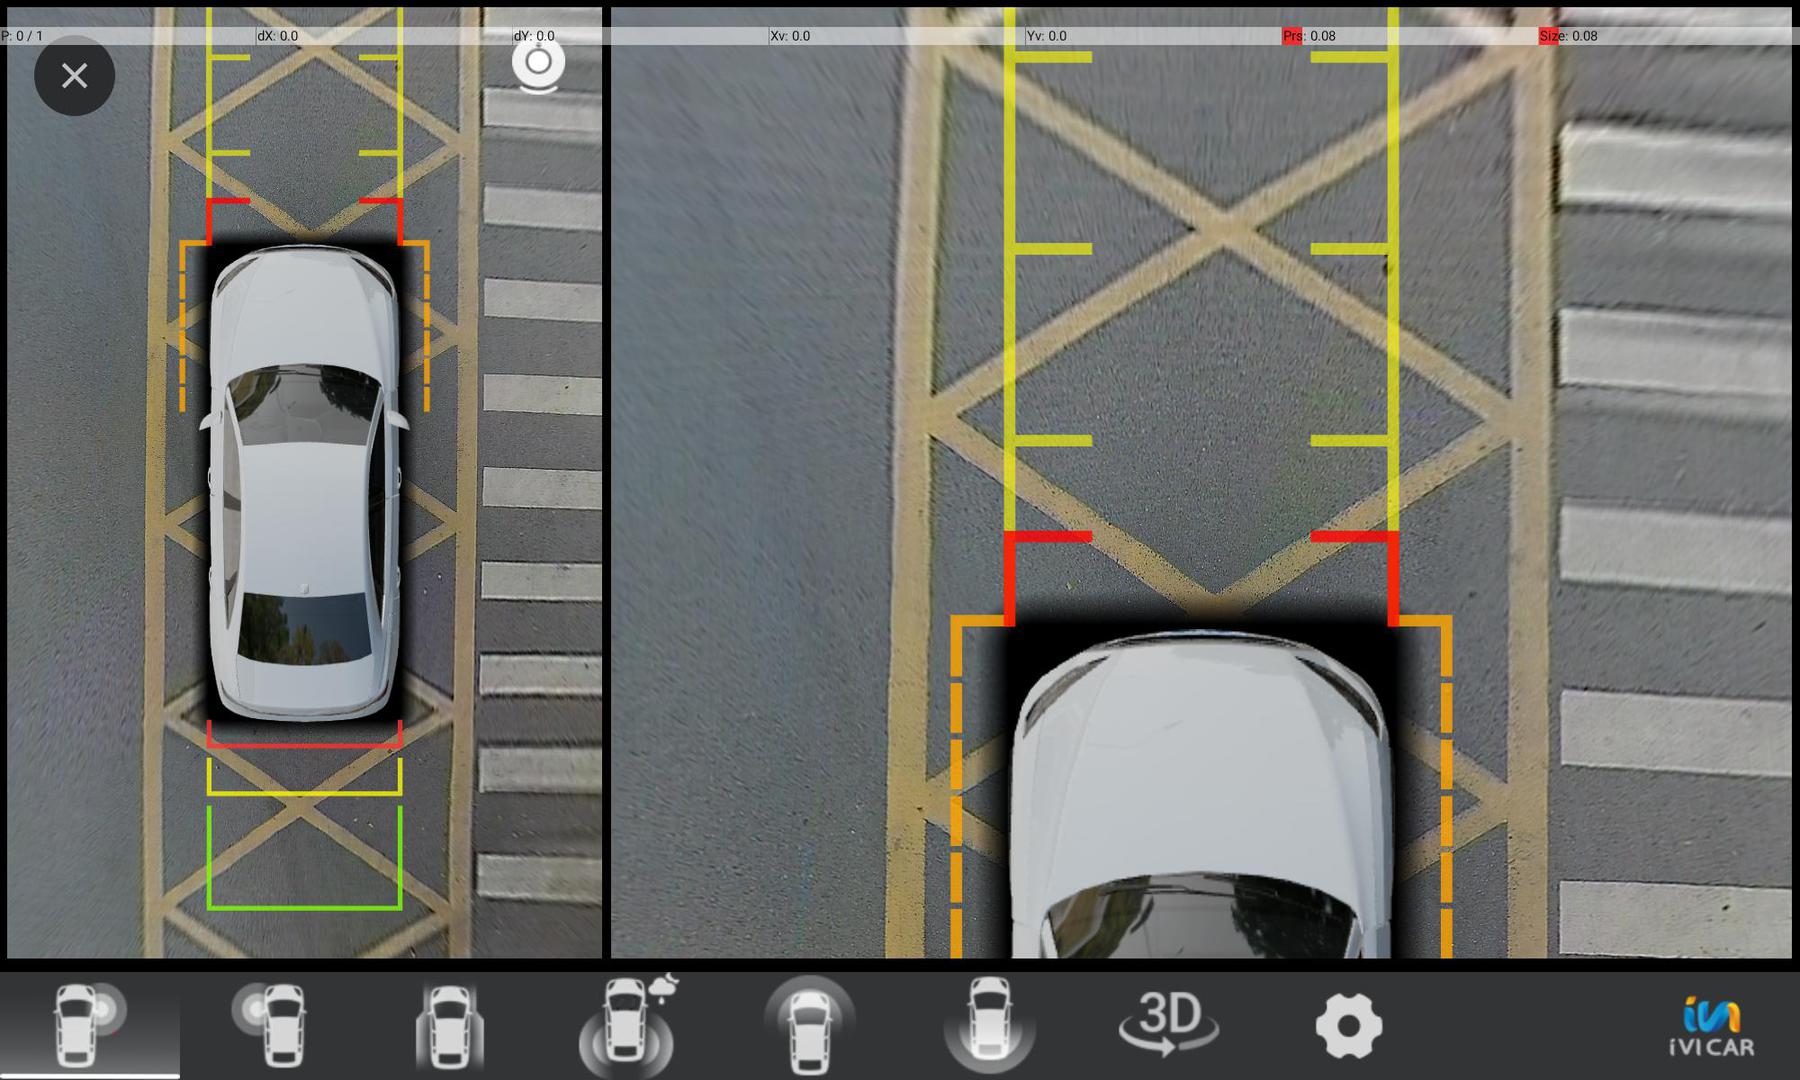
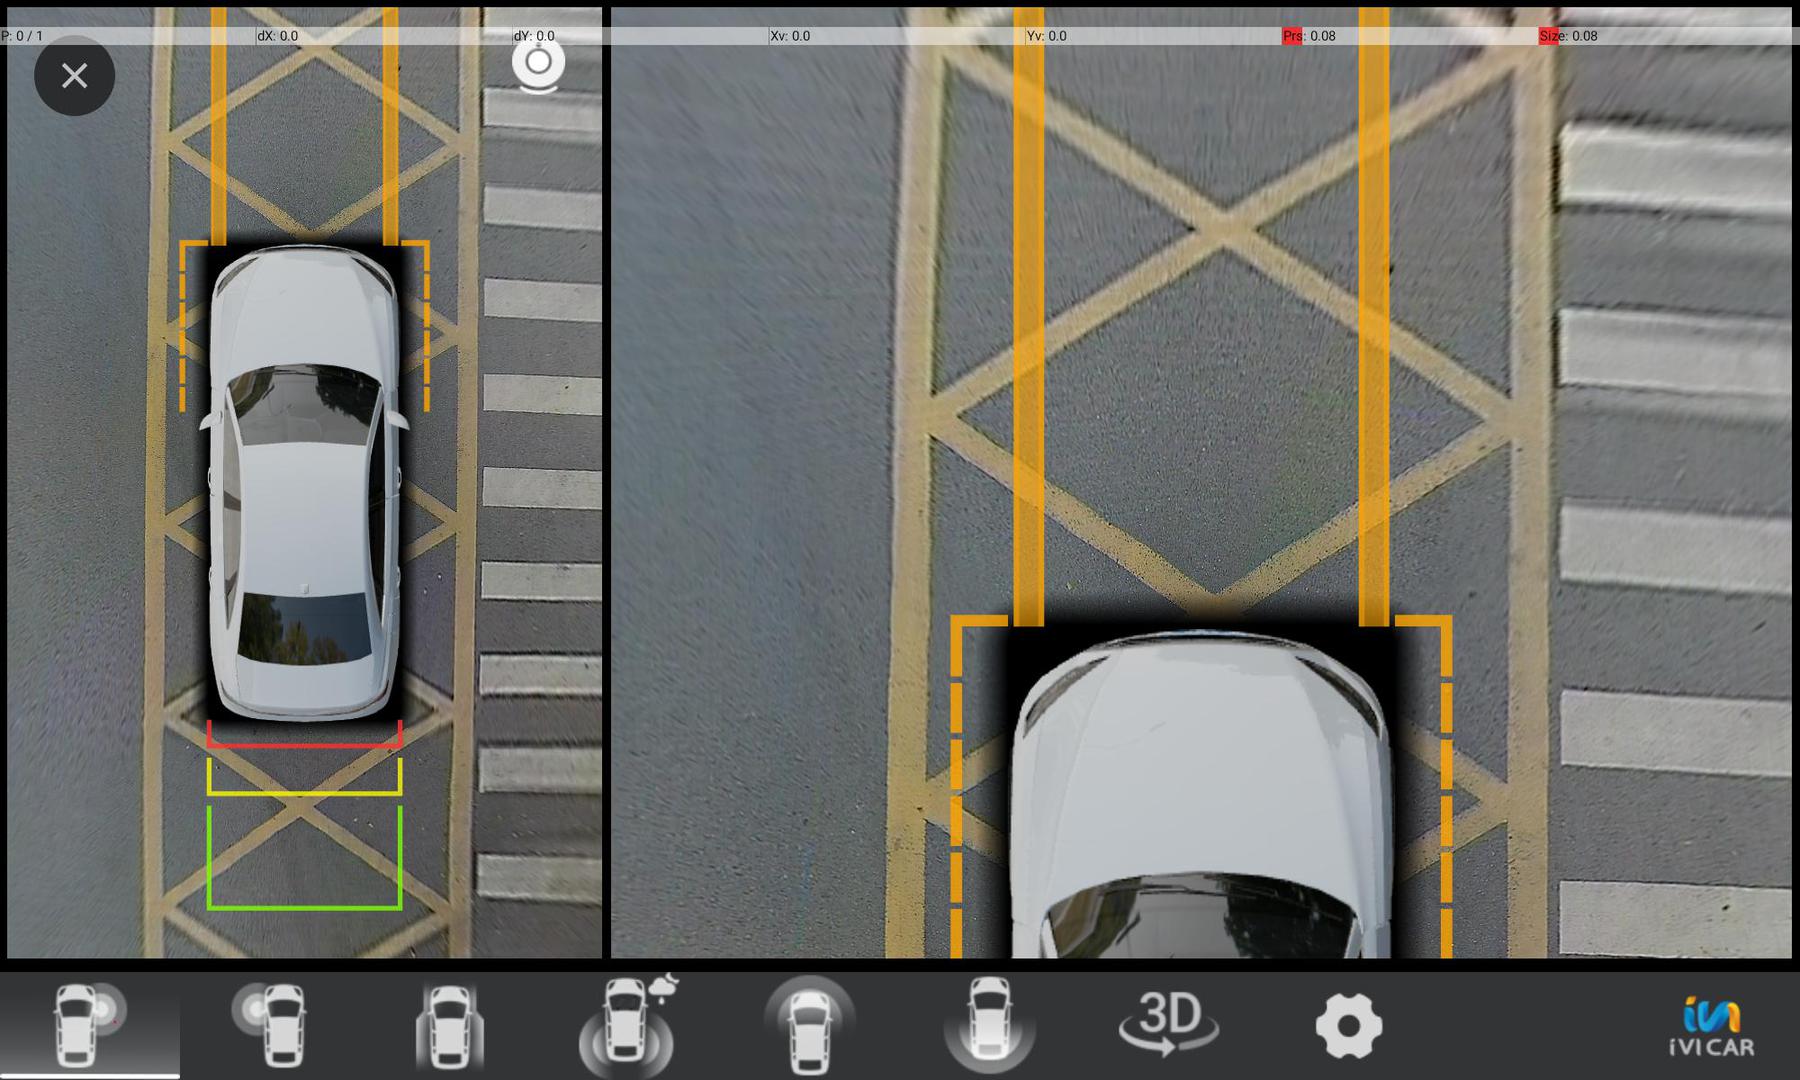
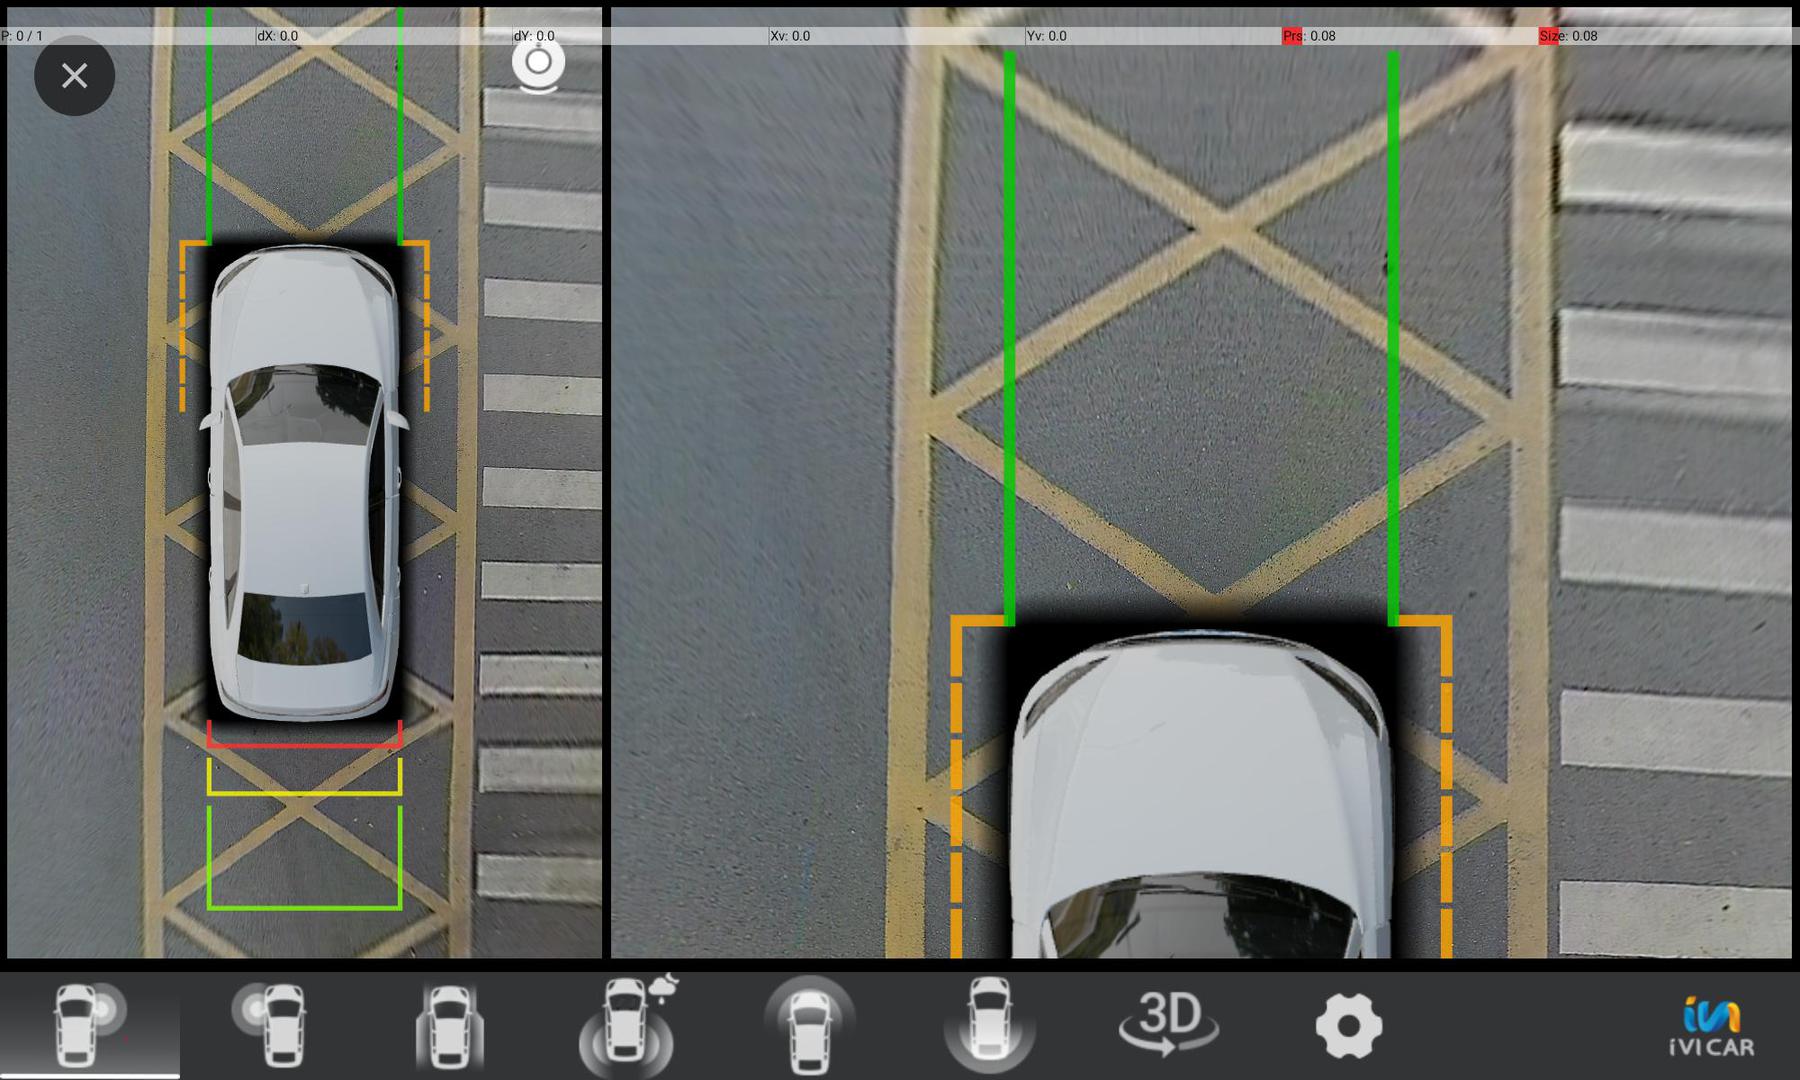
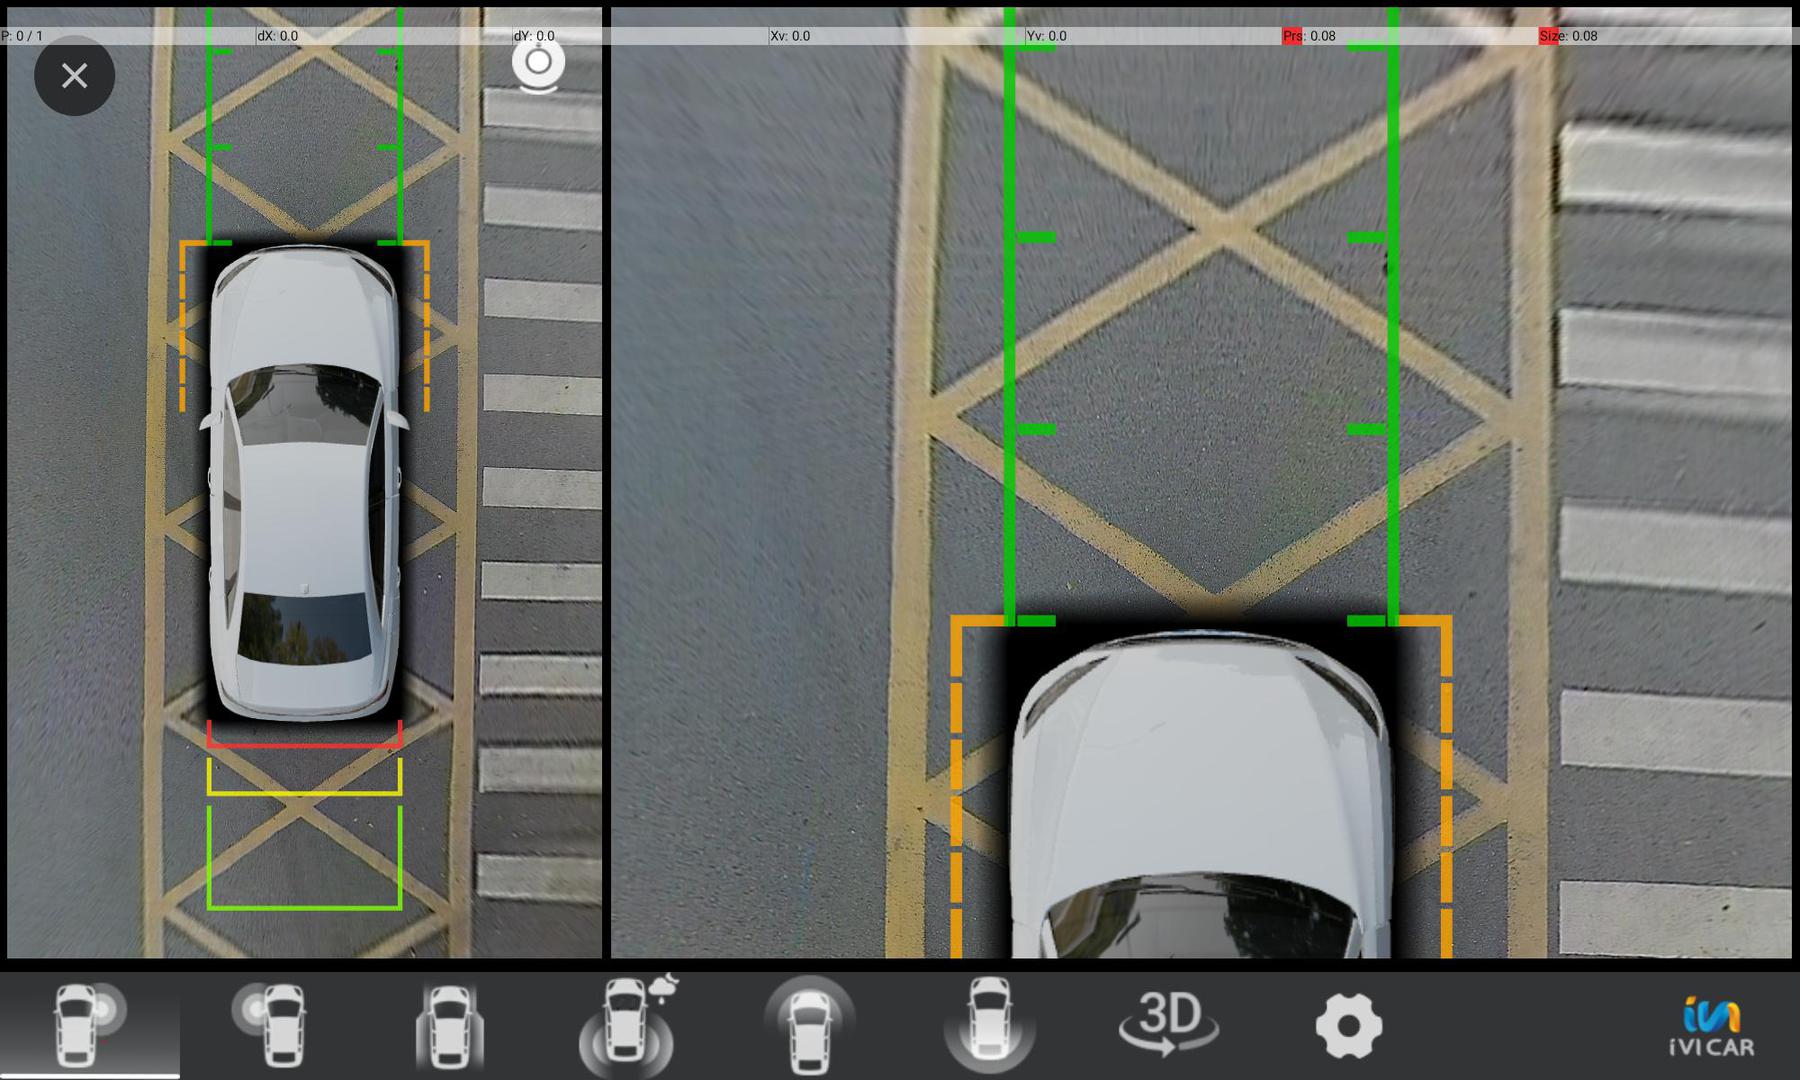
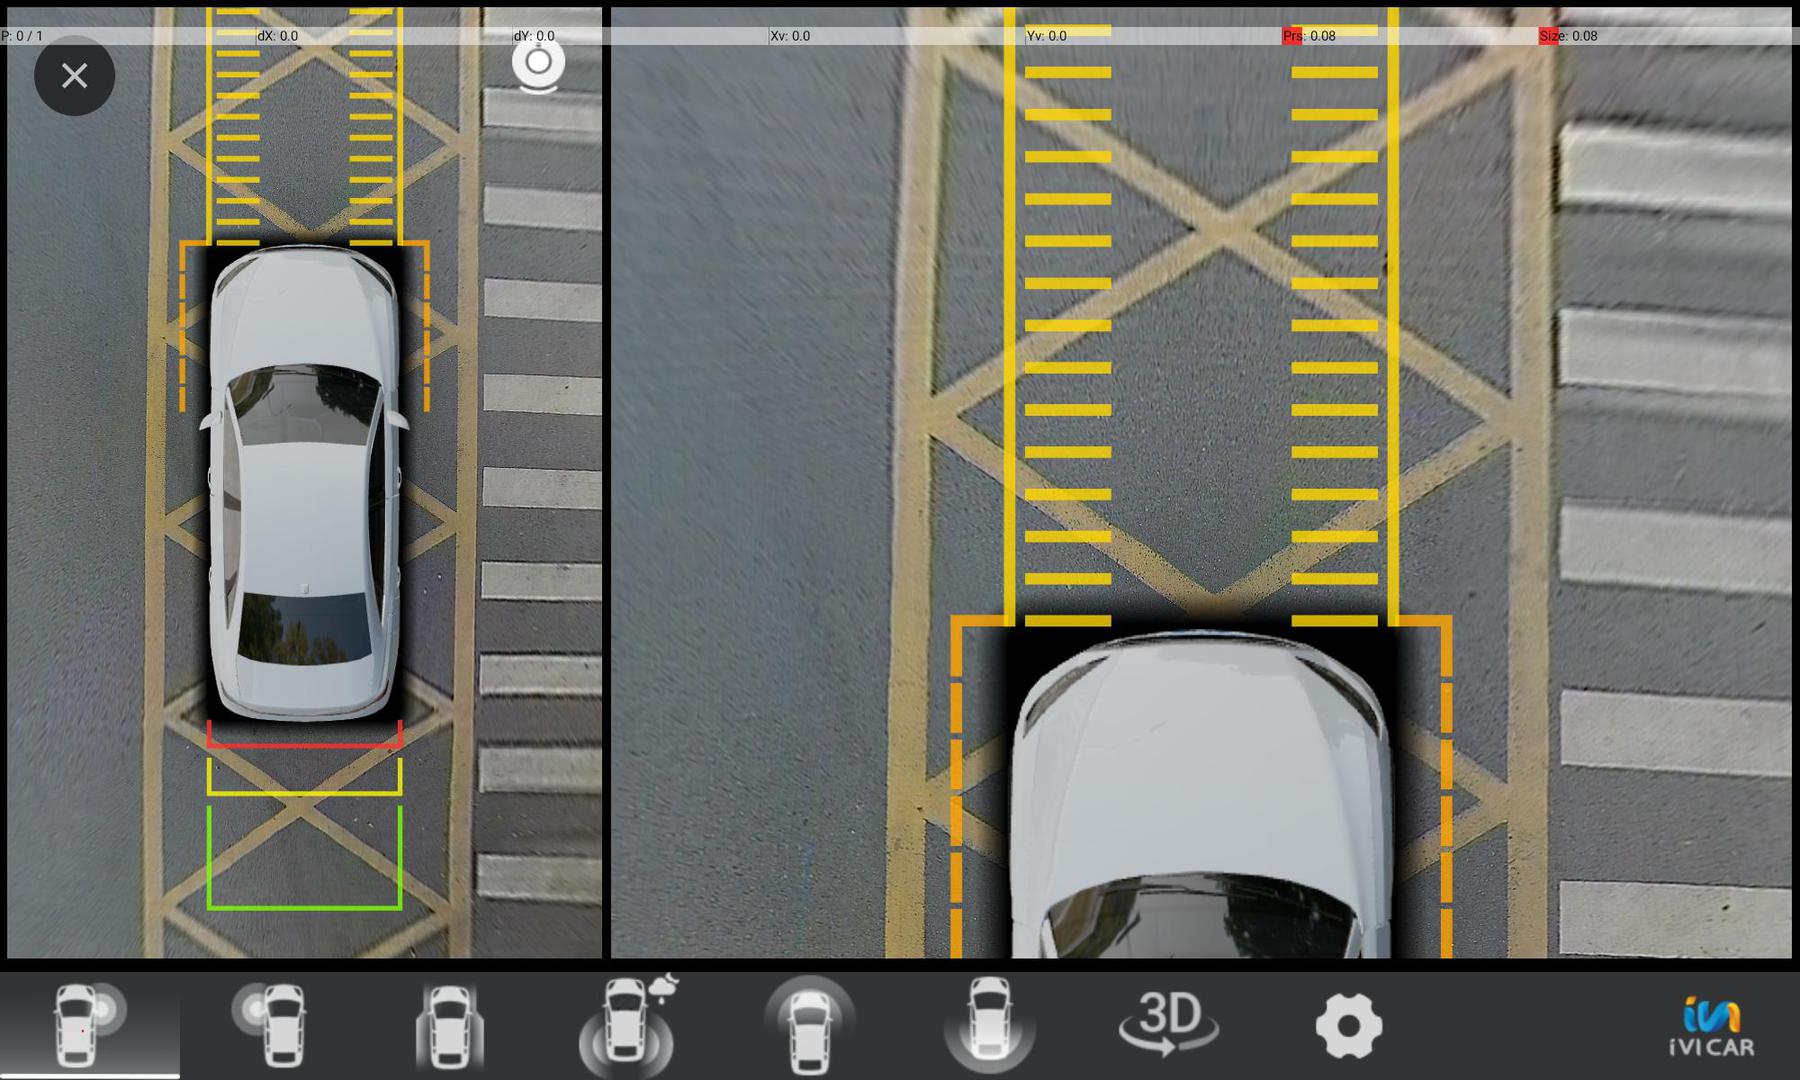
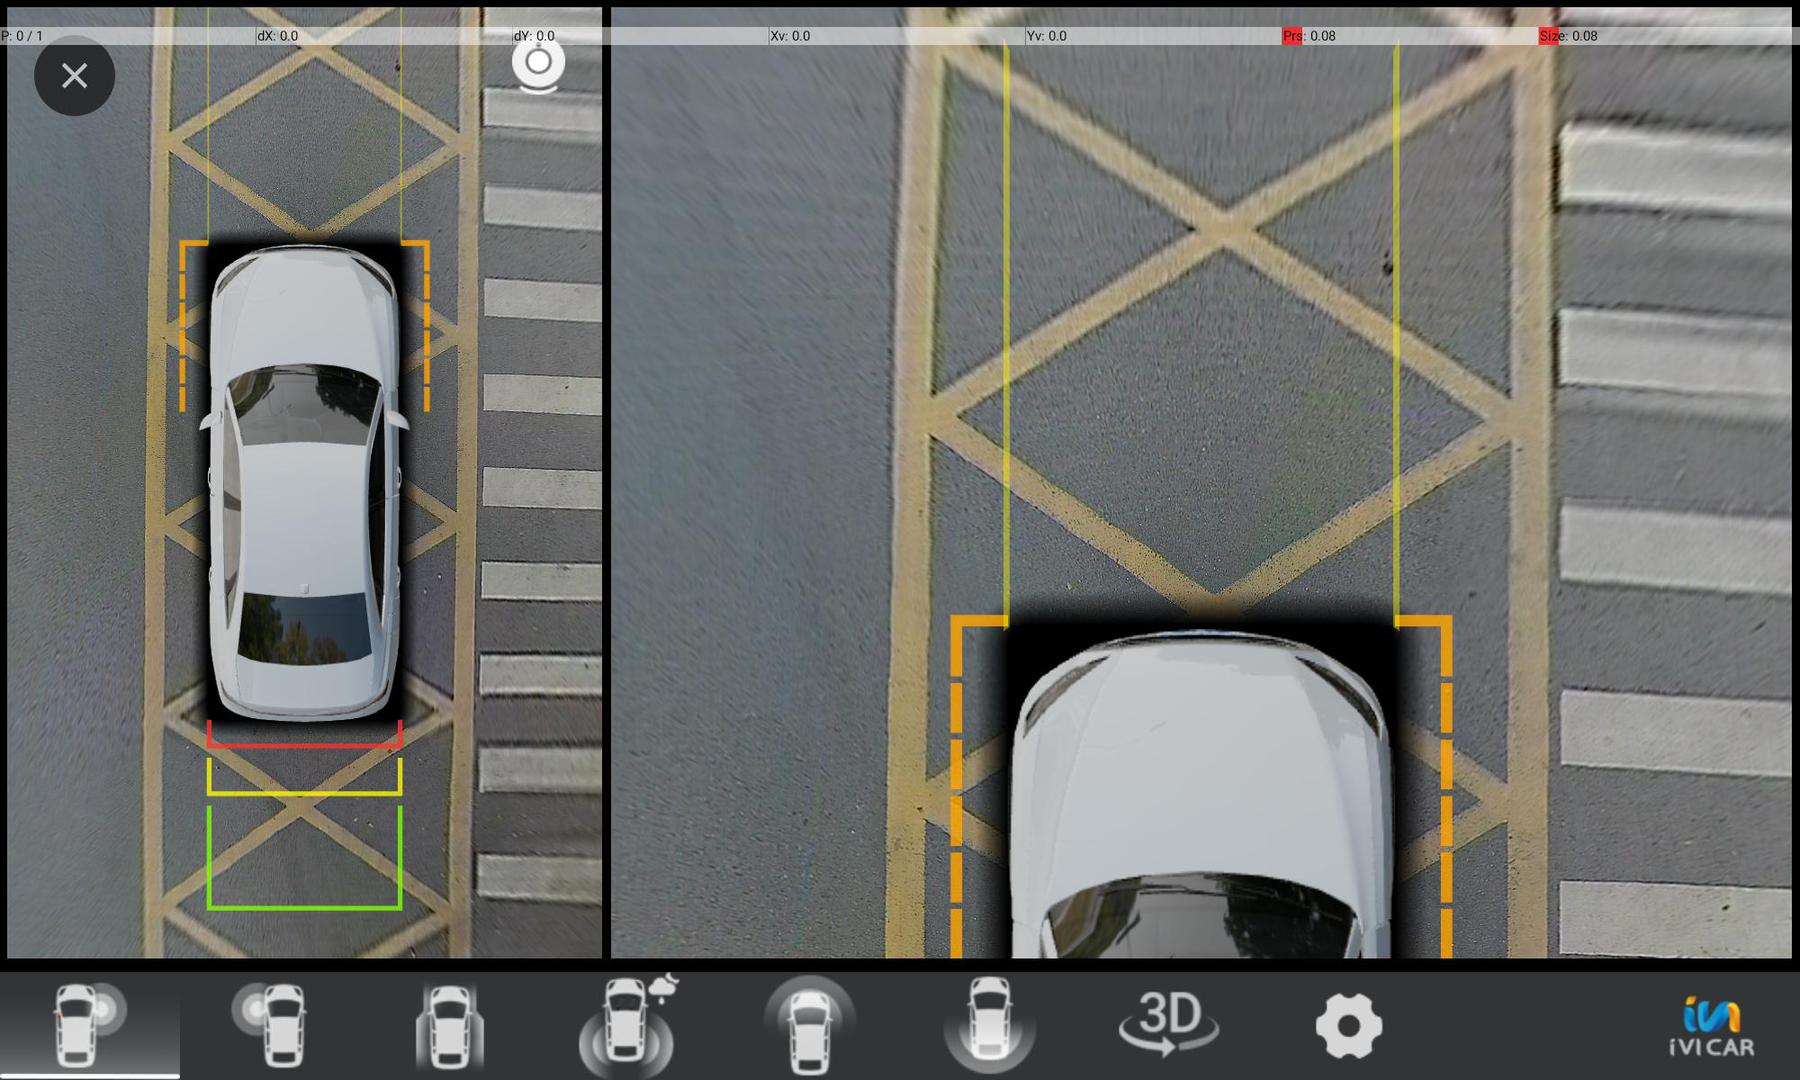
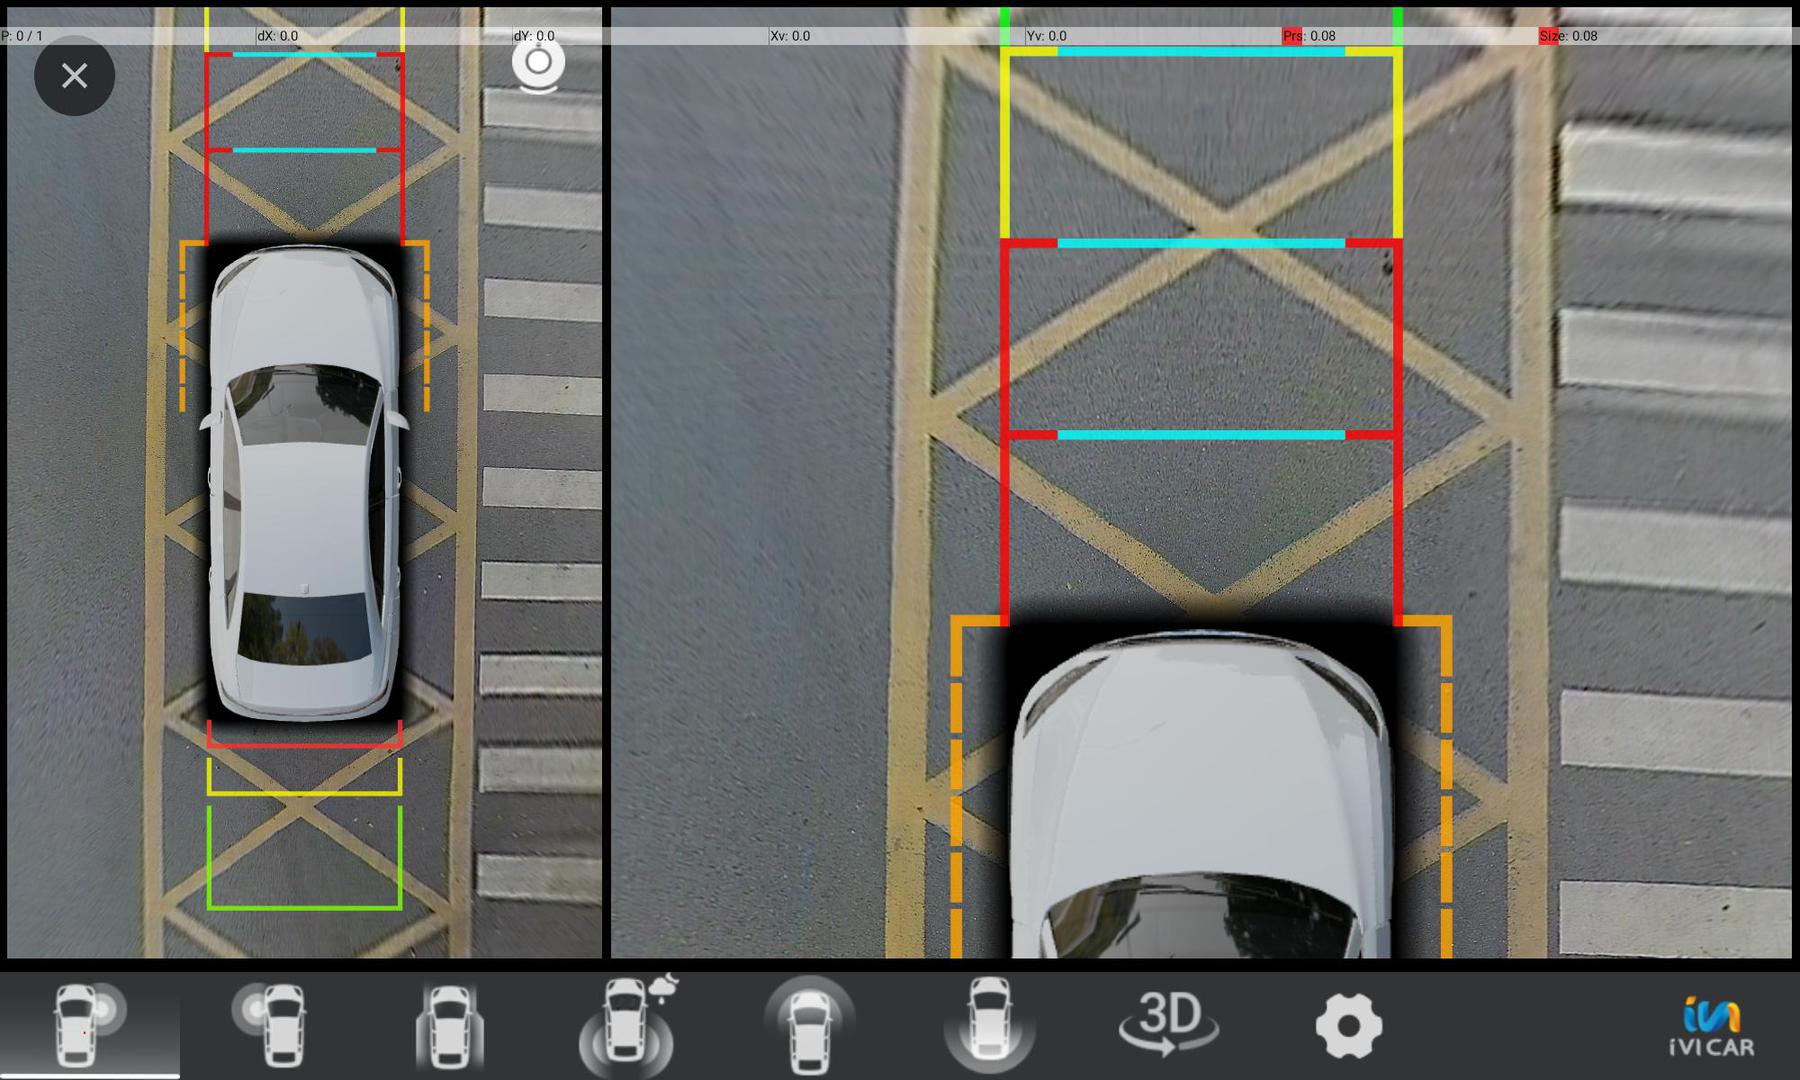
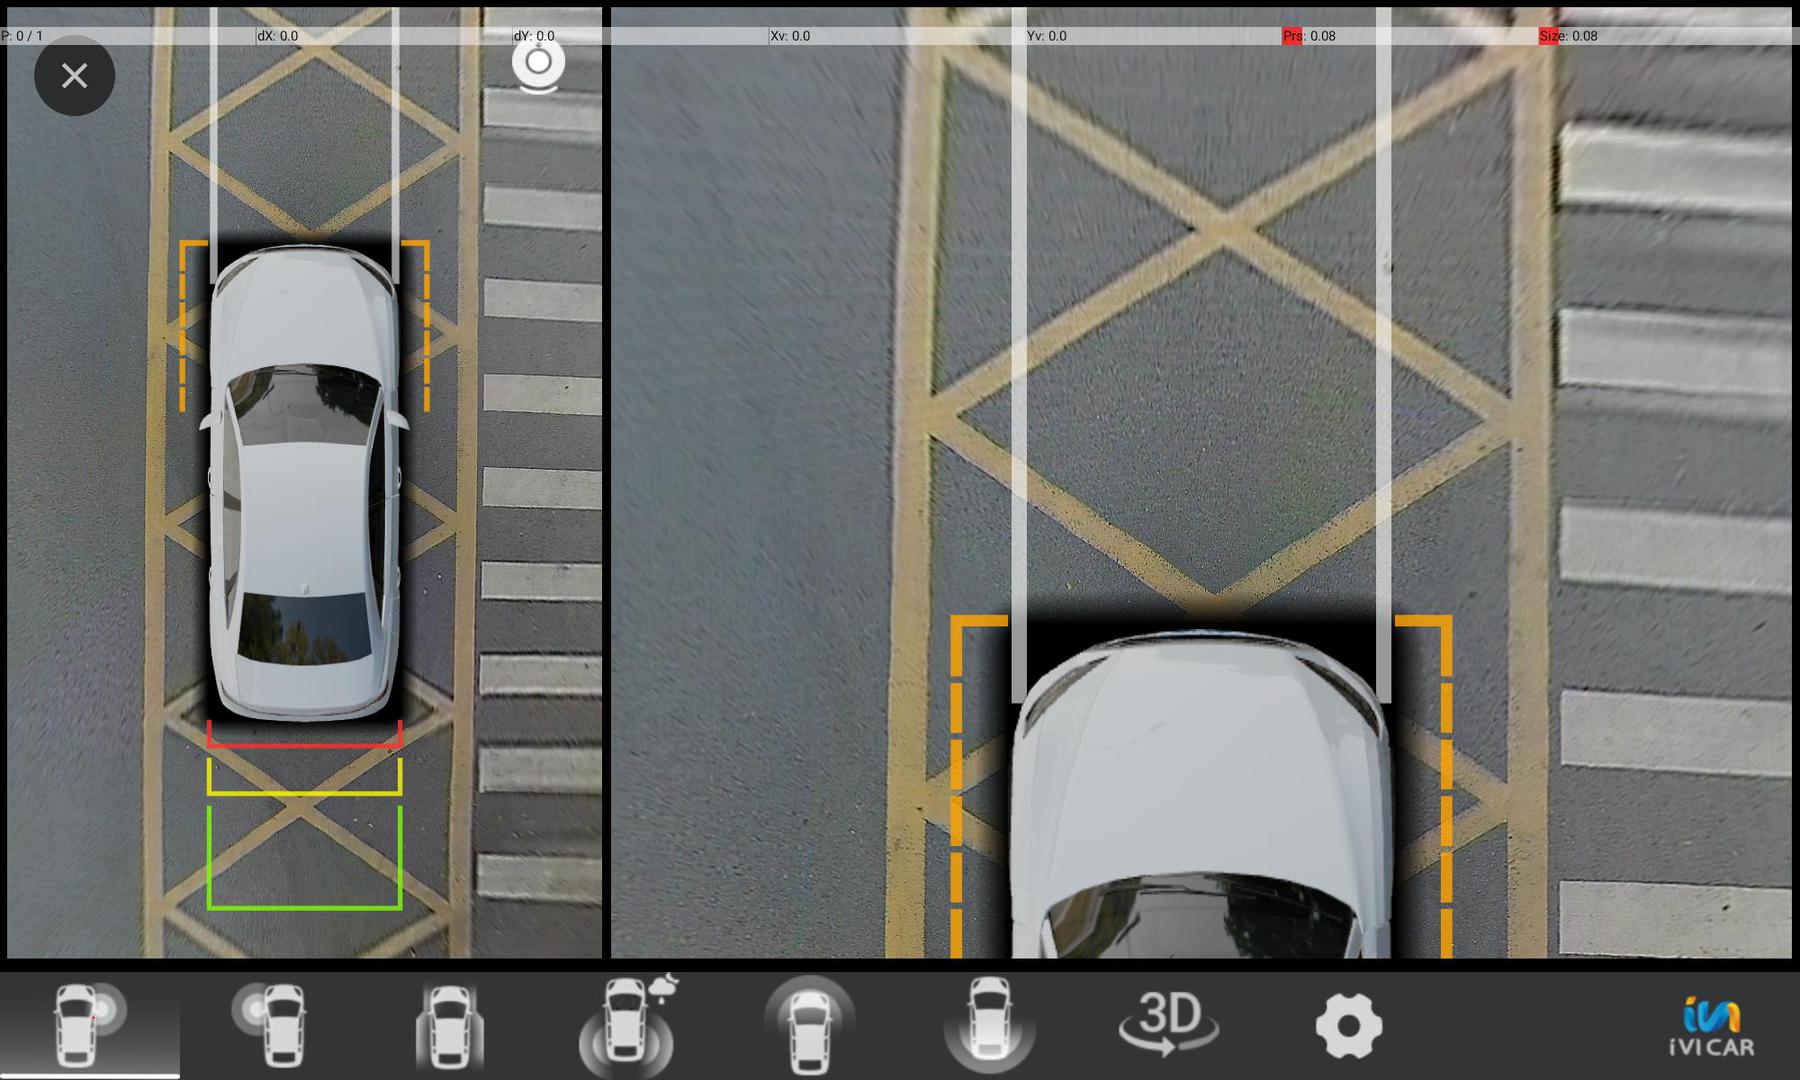
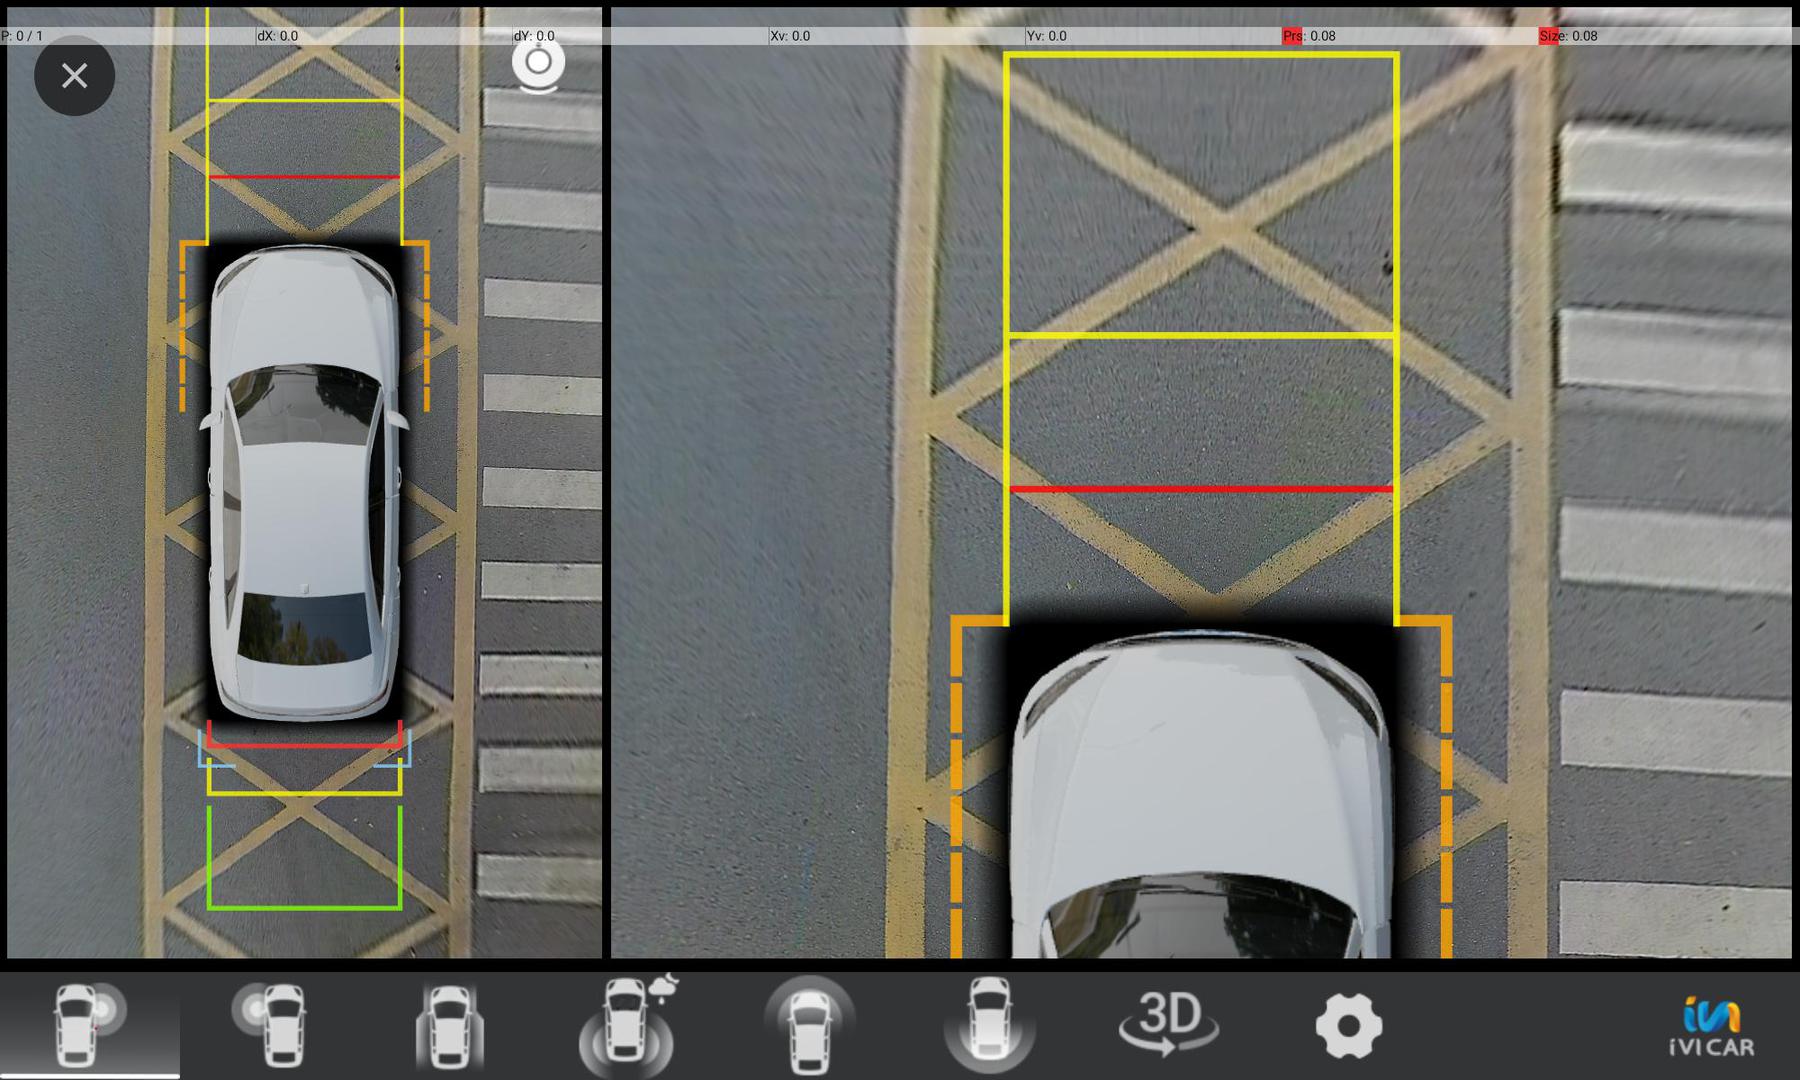
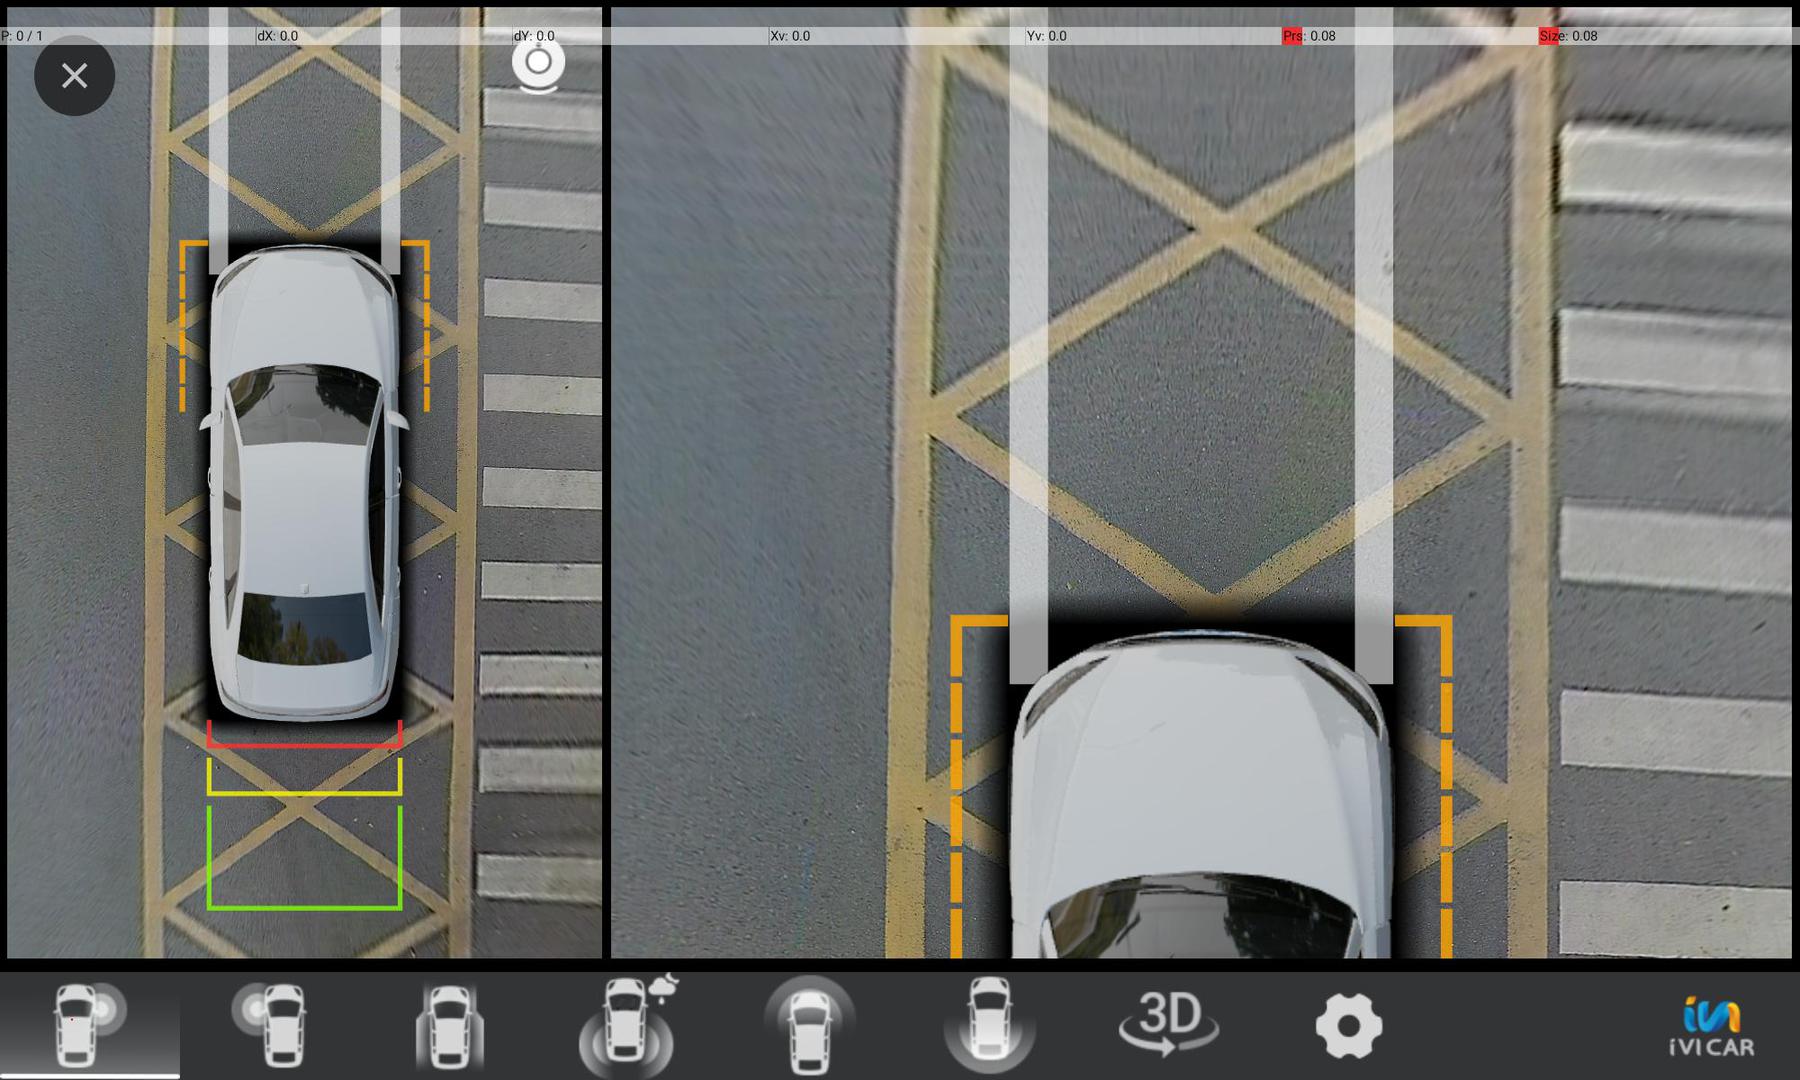
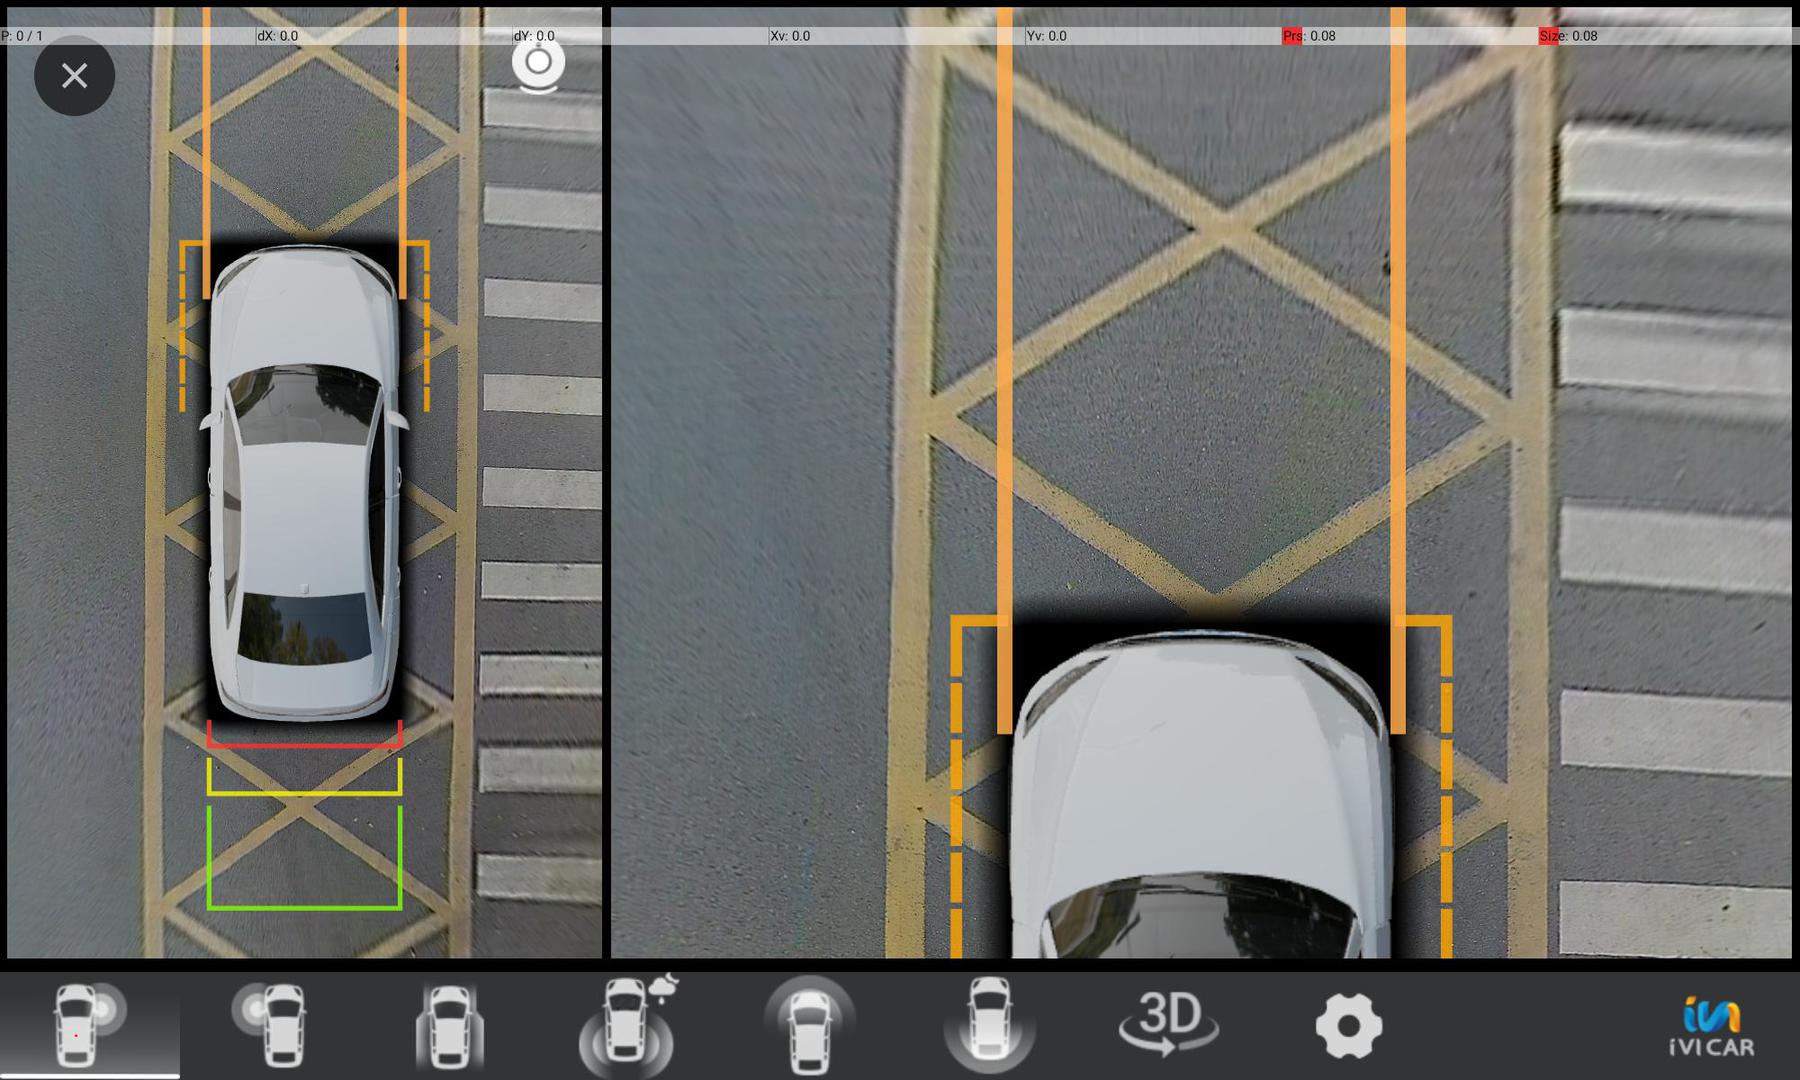
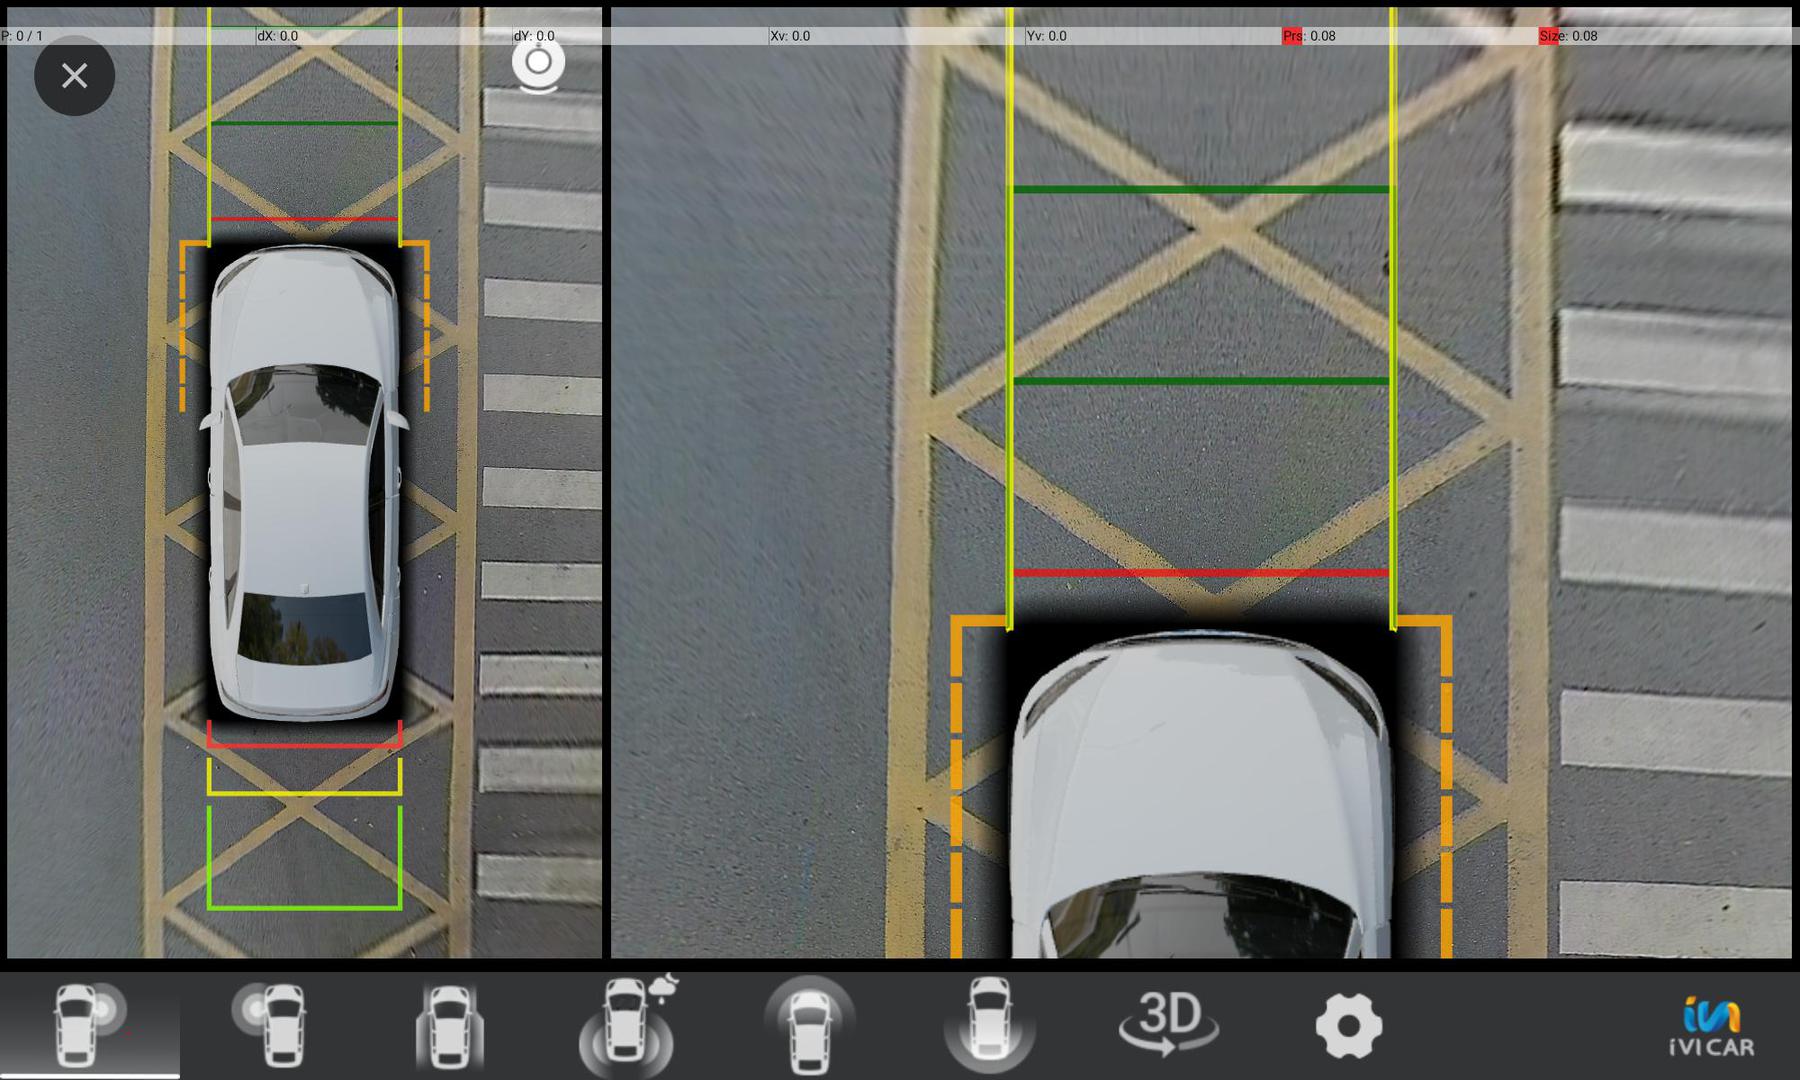
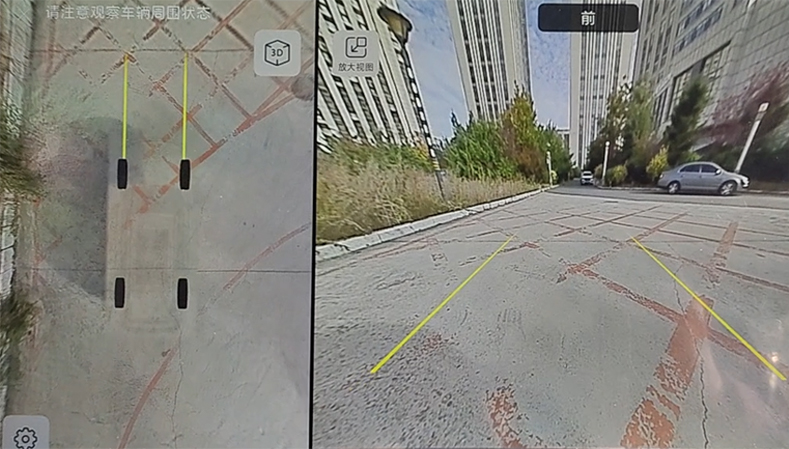
根据方向盘转角,实时生成随动的倒车轨迹线,精确预测车辆的行驶路径。可显示在鸟瞰图、2D视图、3D视图内。
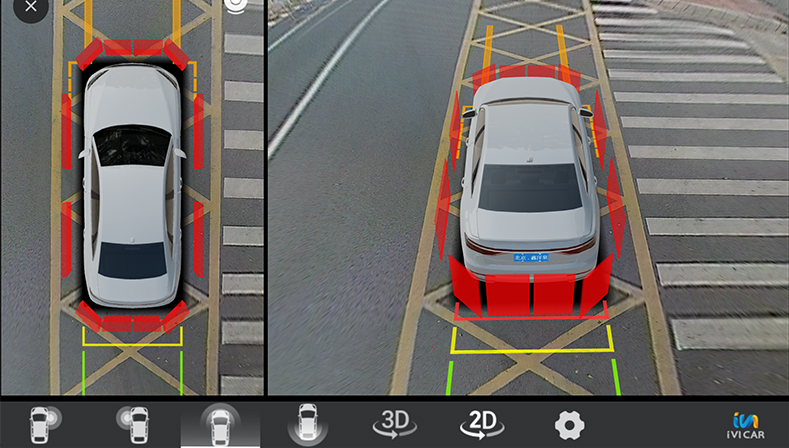
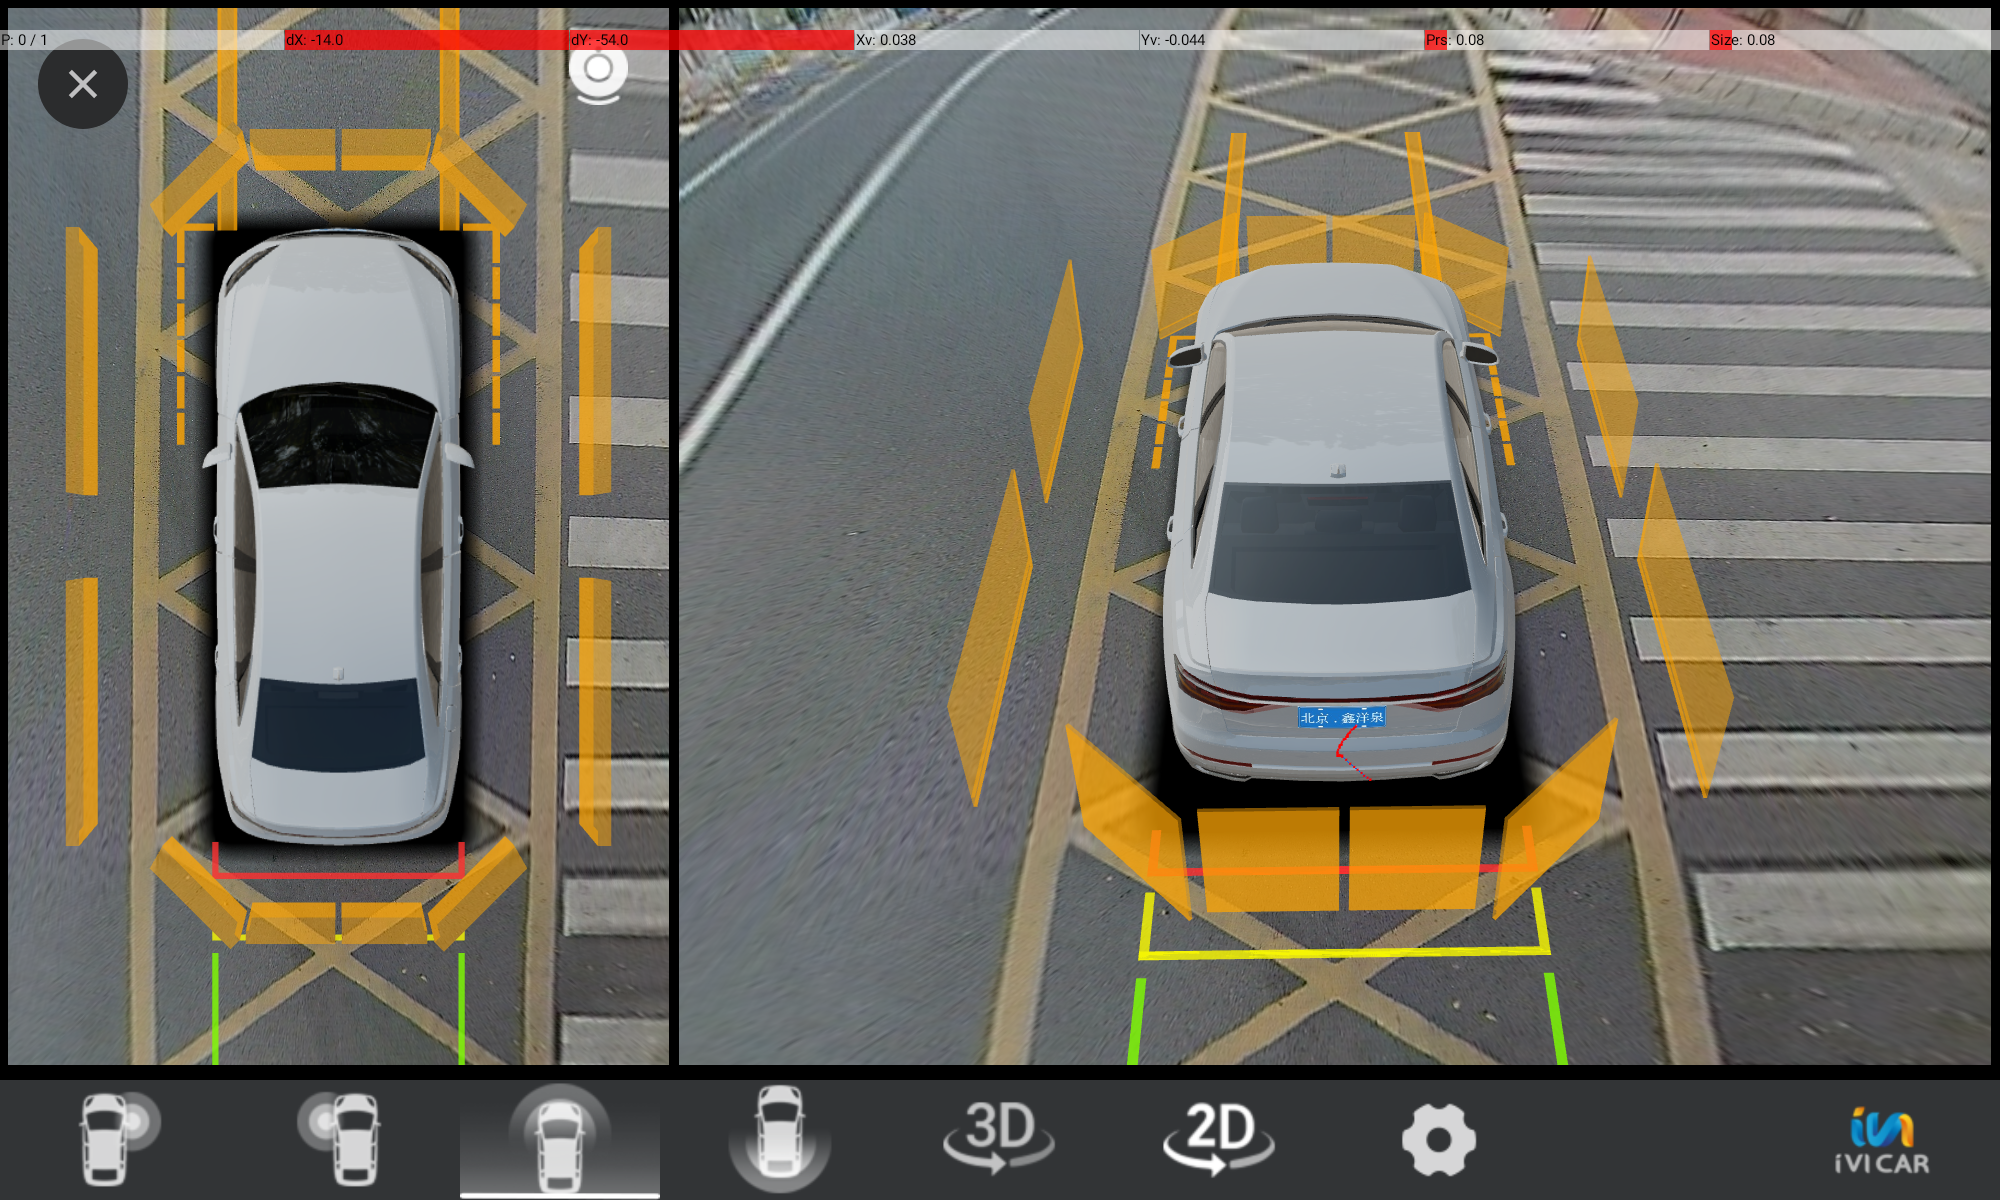
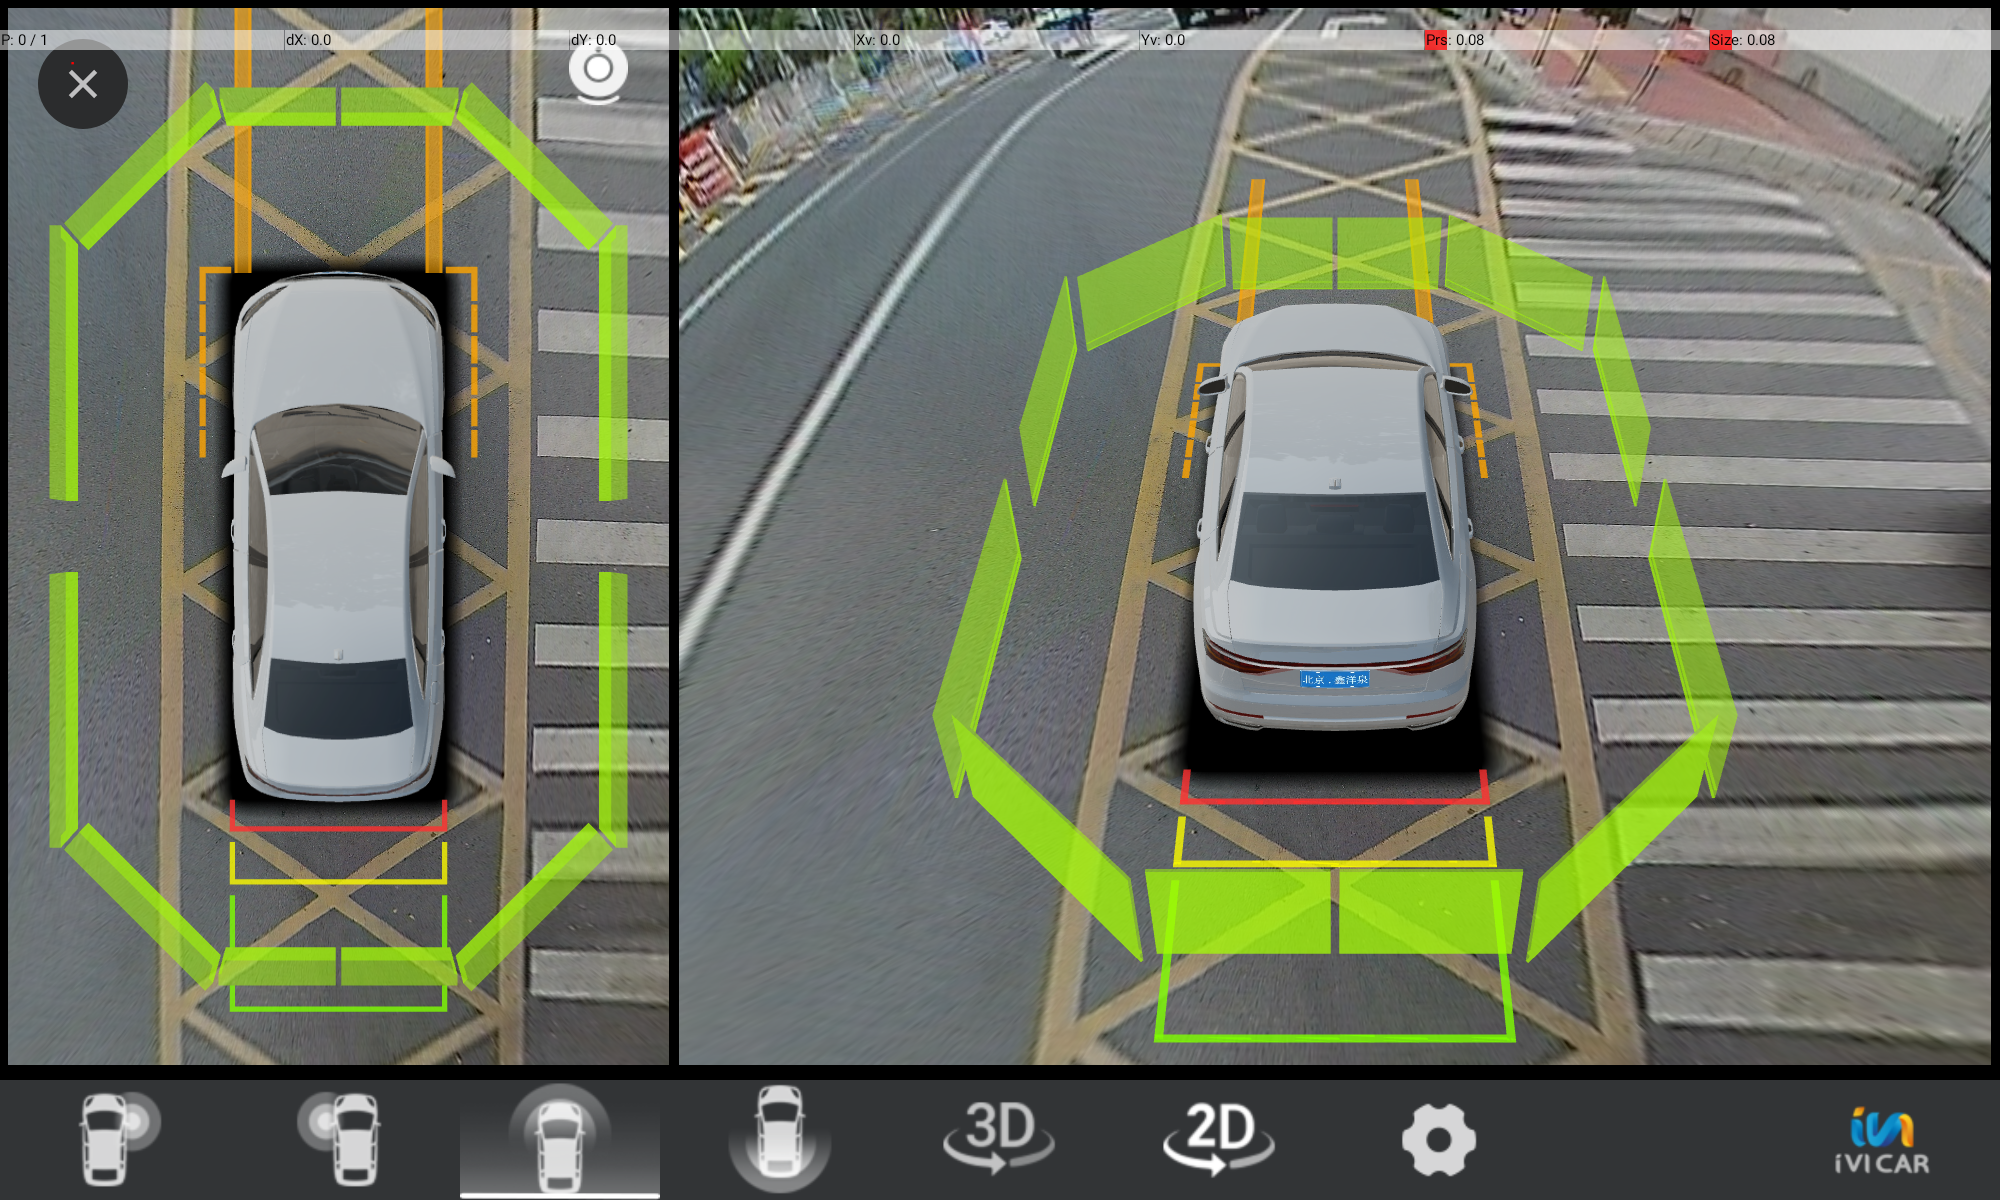
利用超声波雷达传感器的探测数据,在画面中以色块形式显示的障碍物距离提示。可显示在鸟瞰图、2D视图、3D视图内。
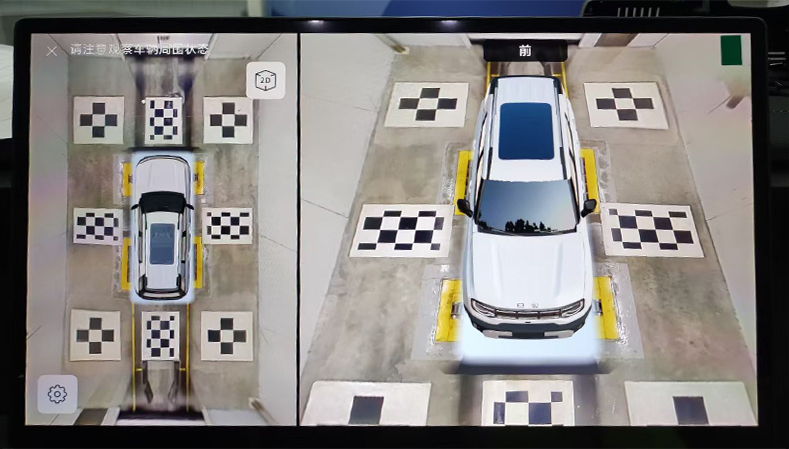
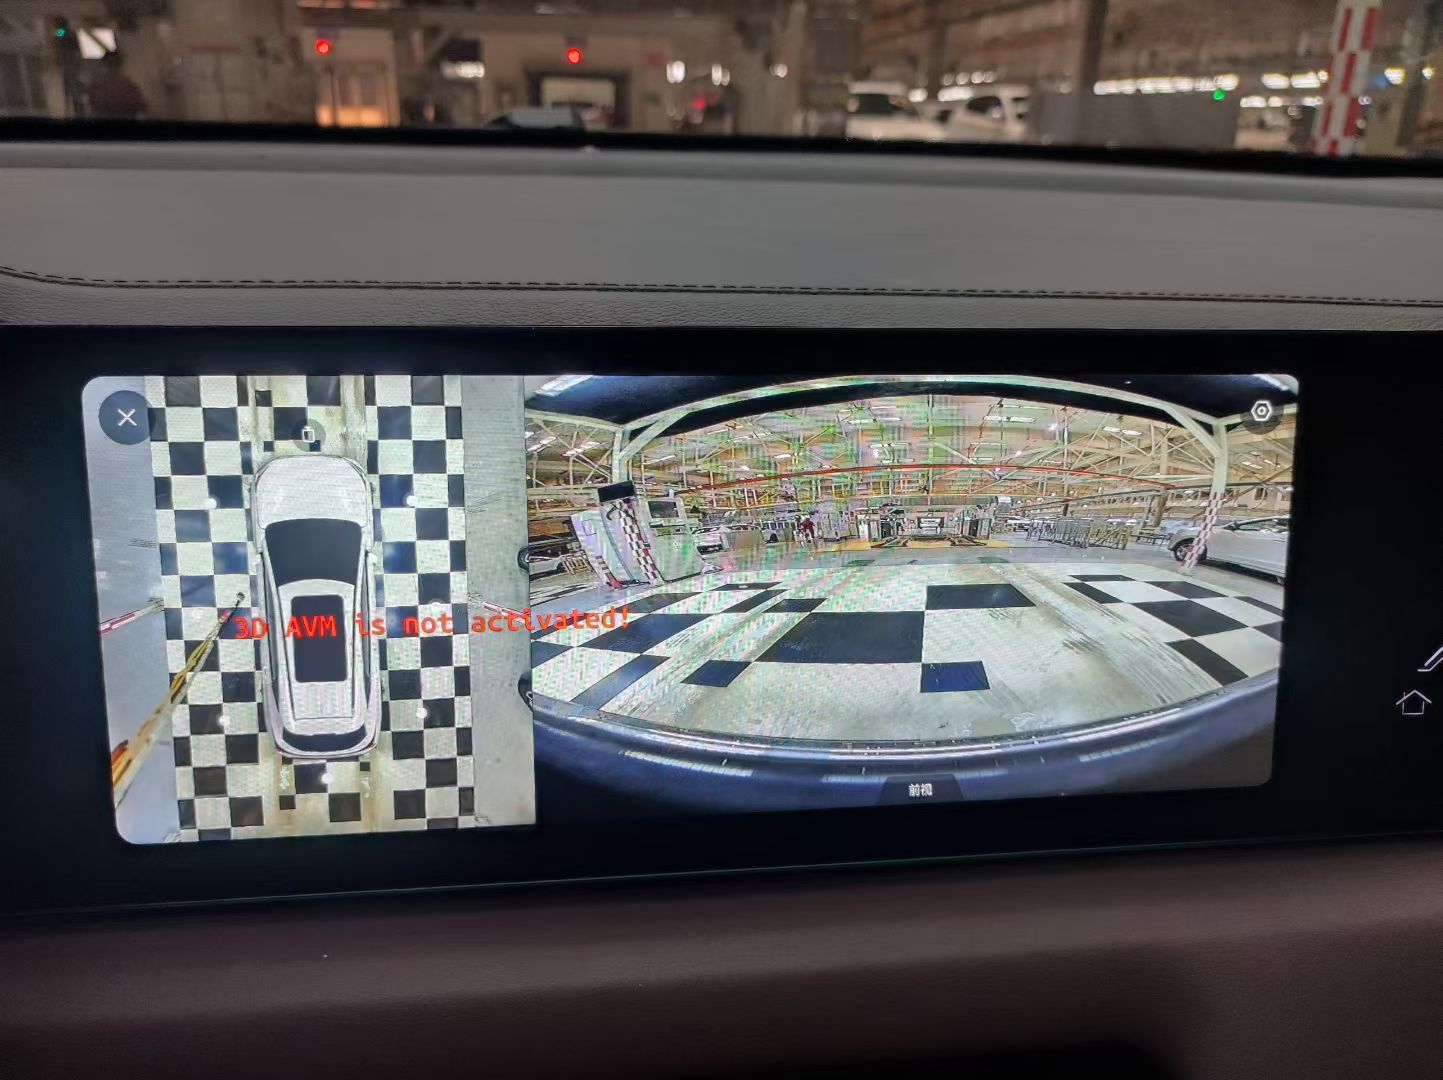
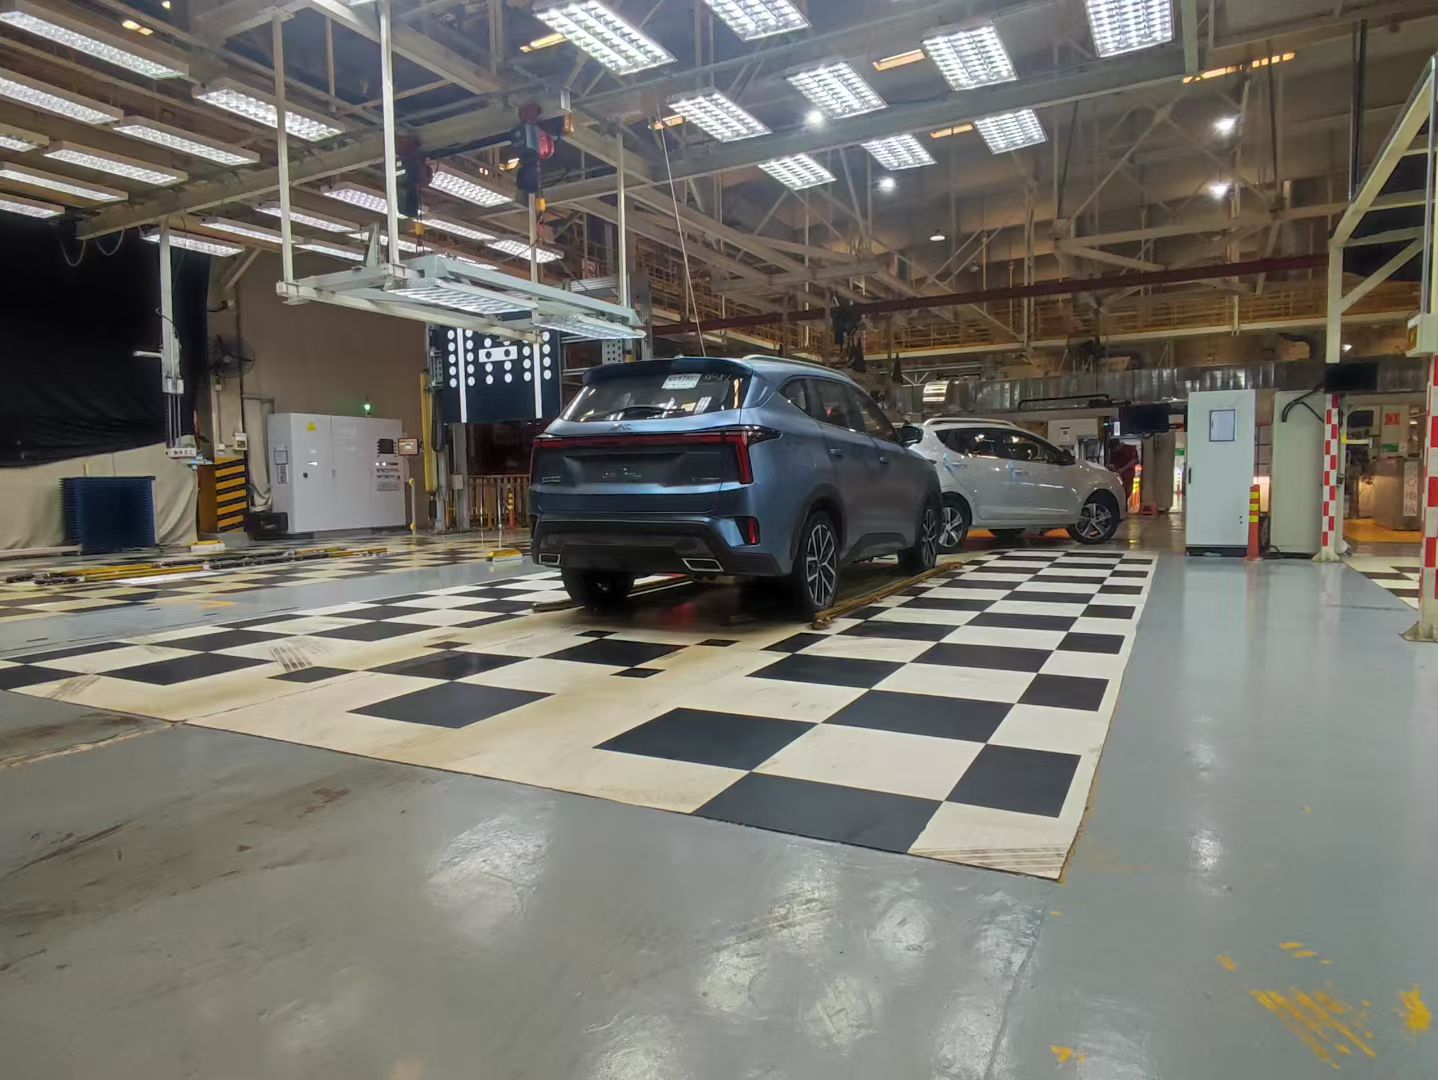
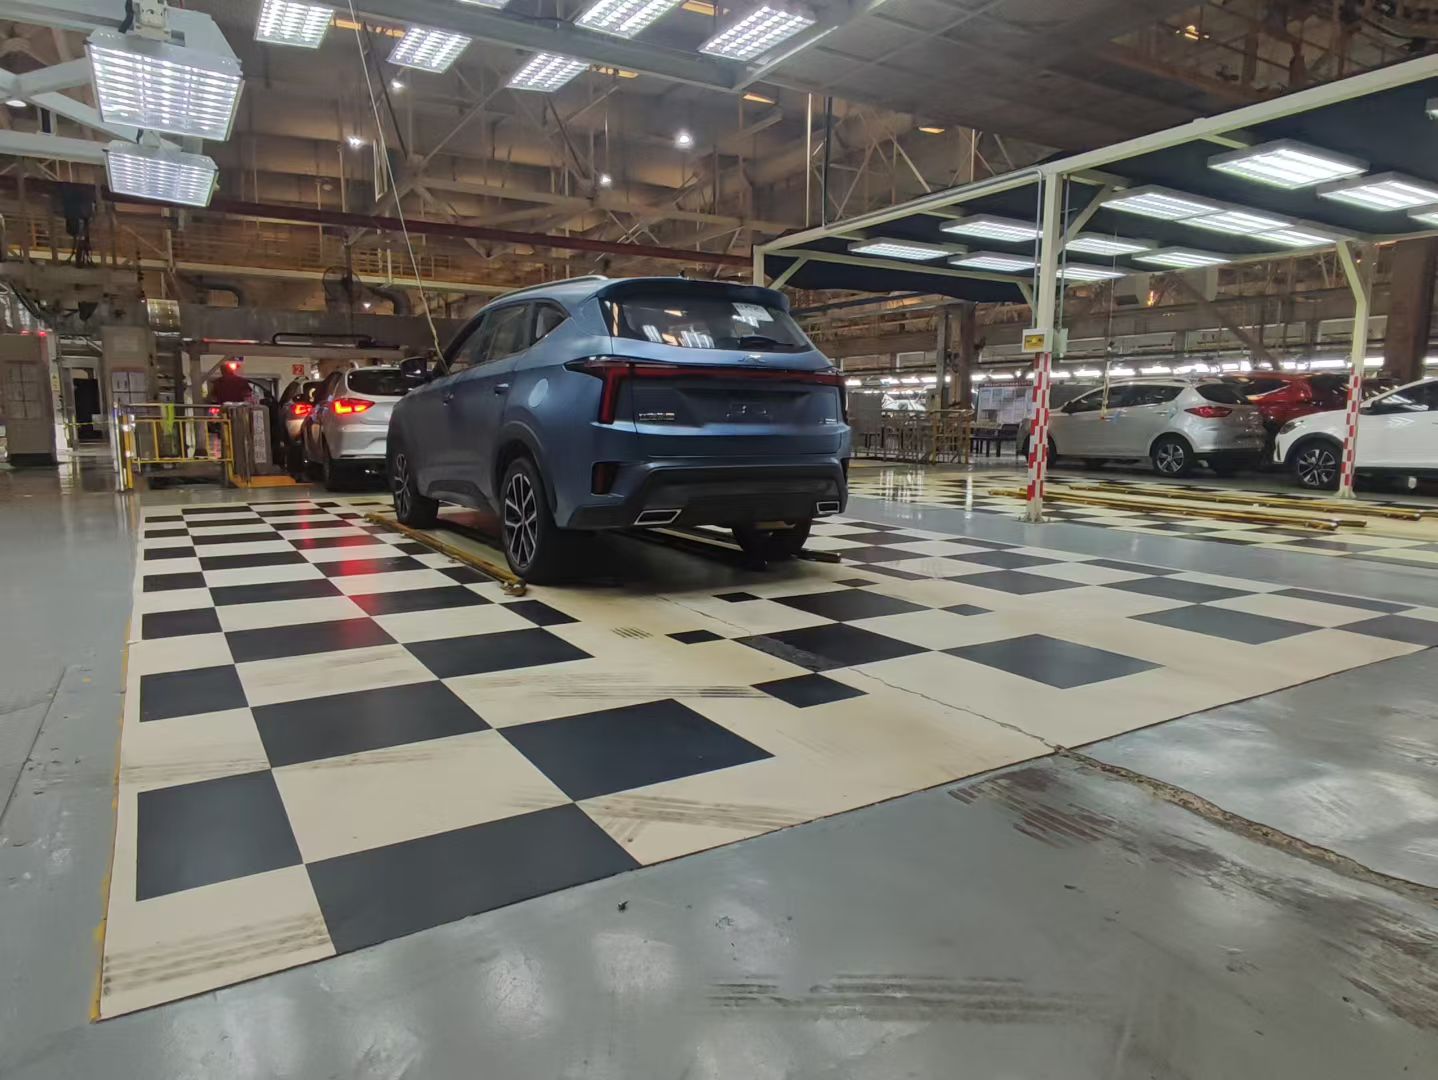
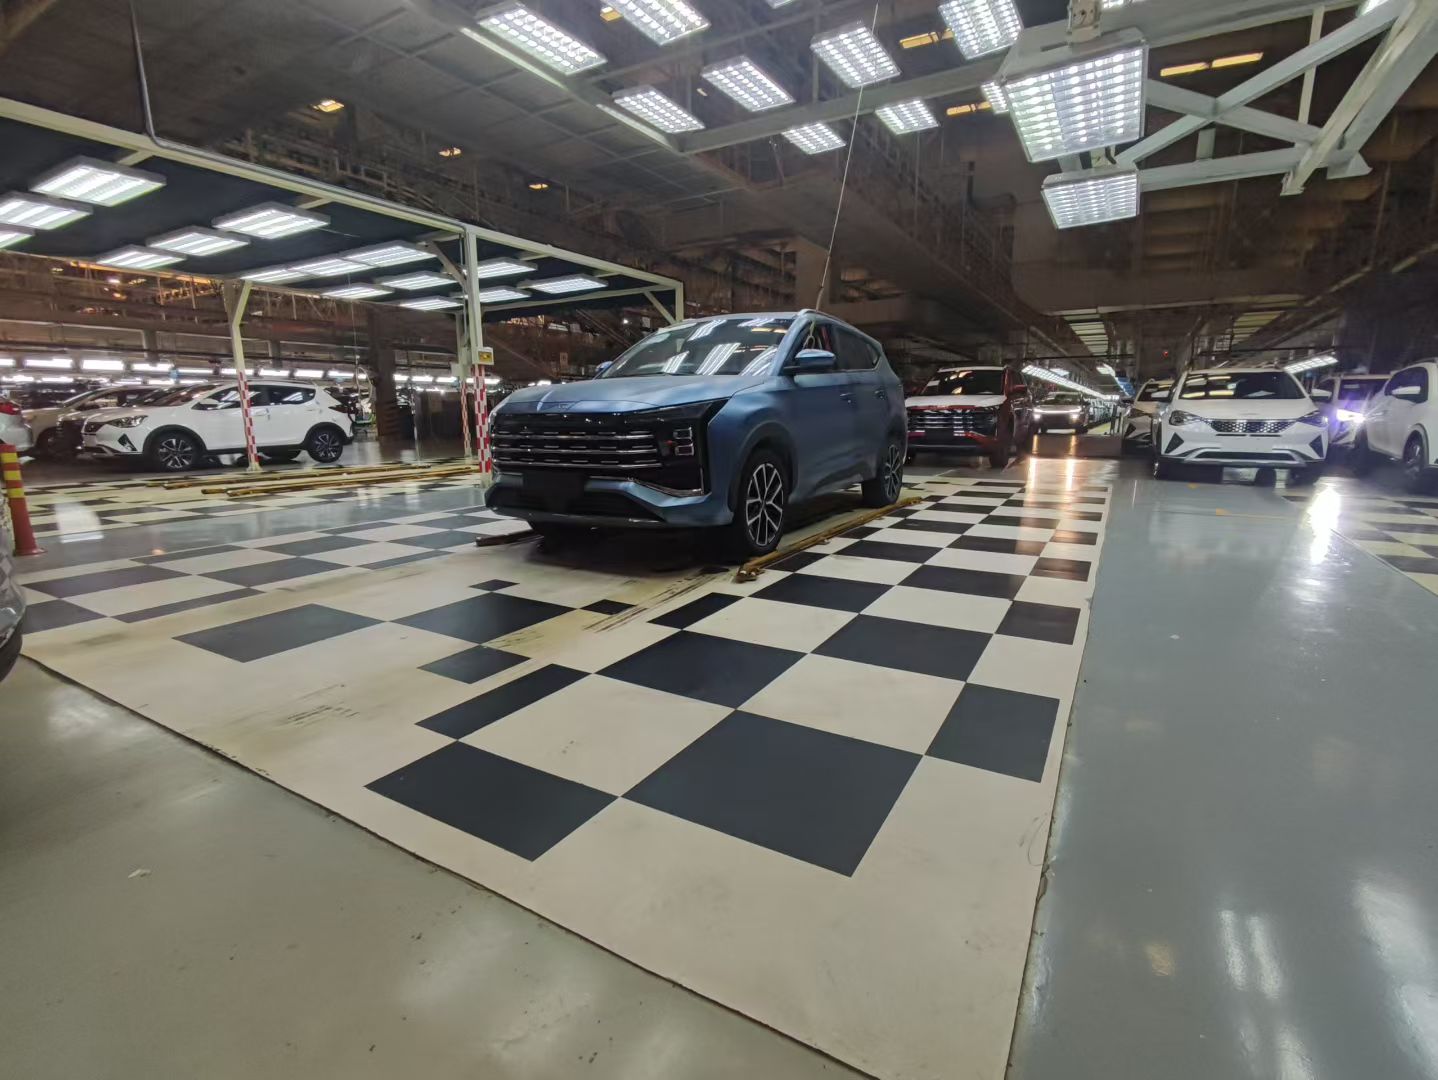
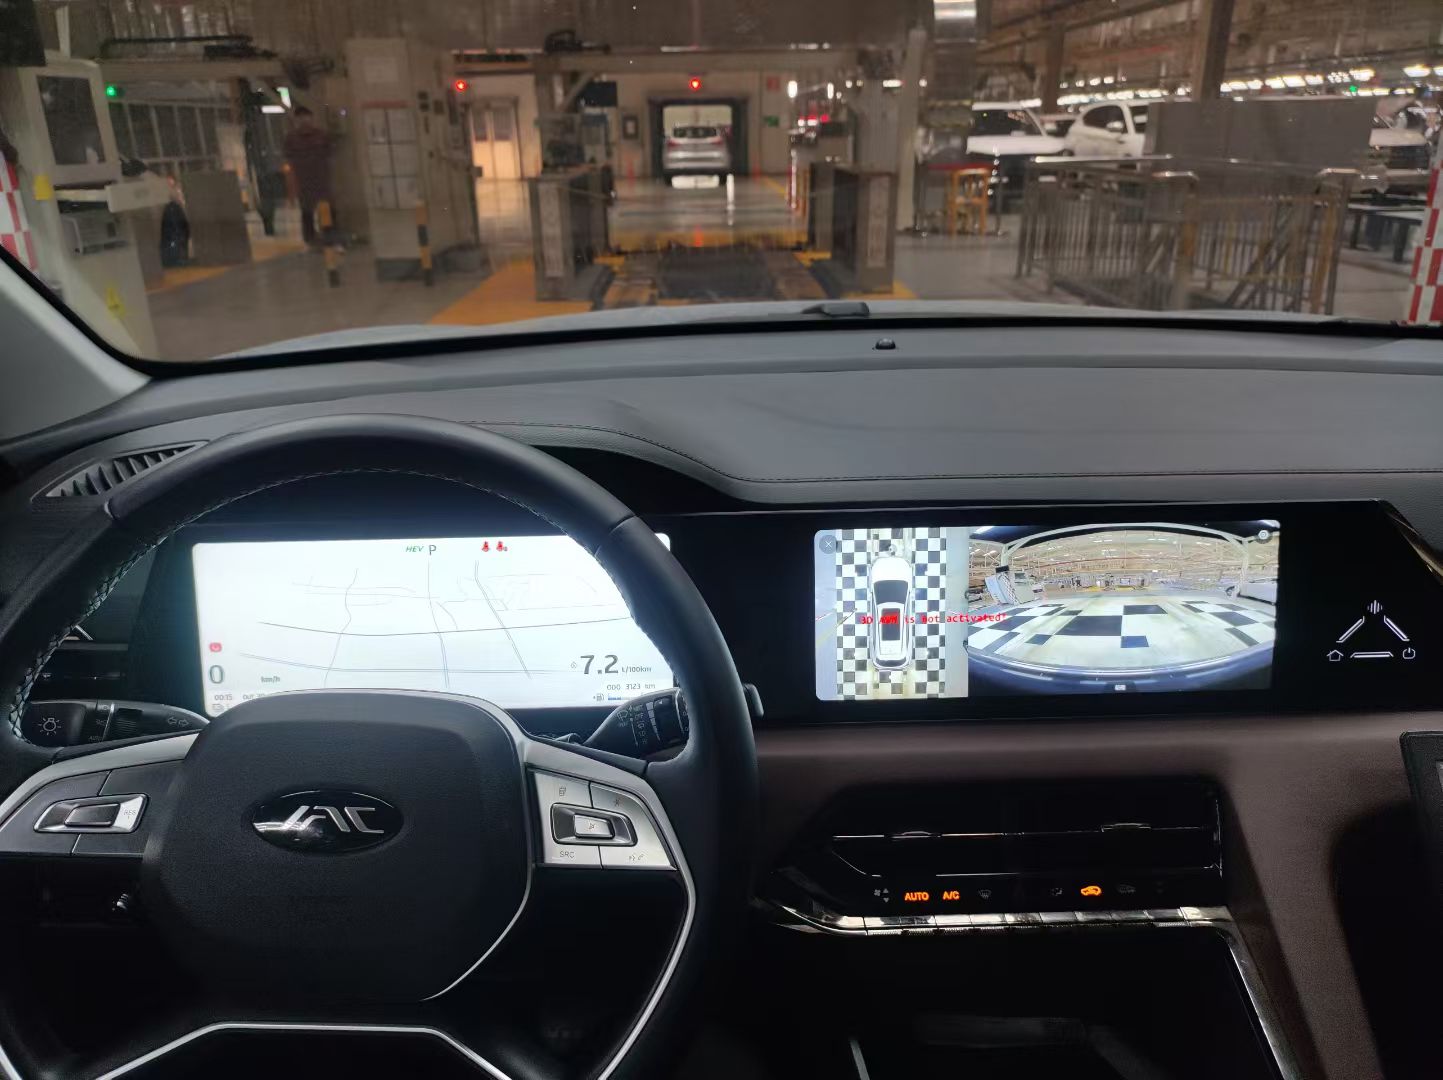
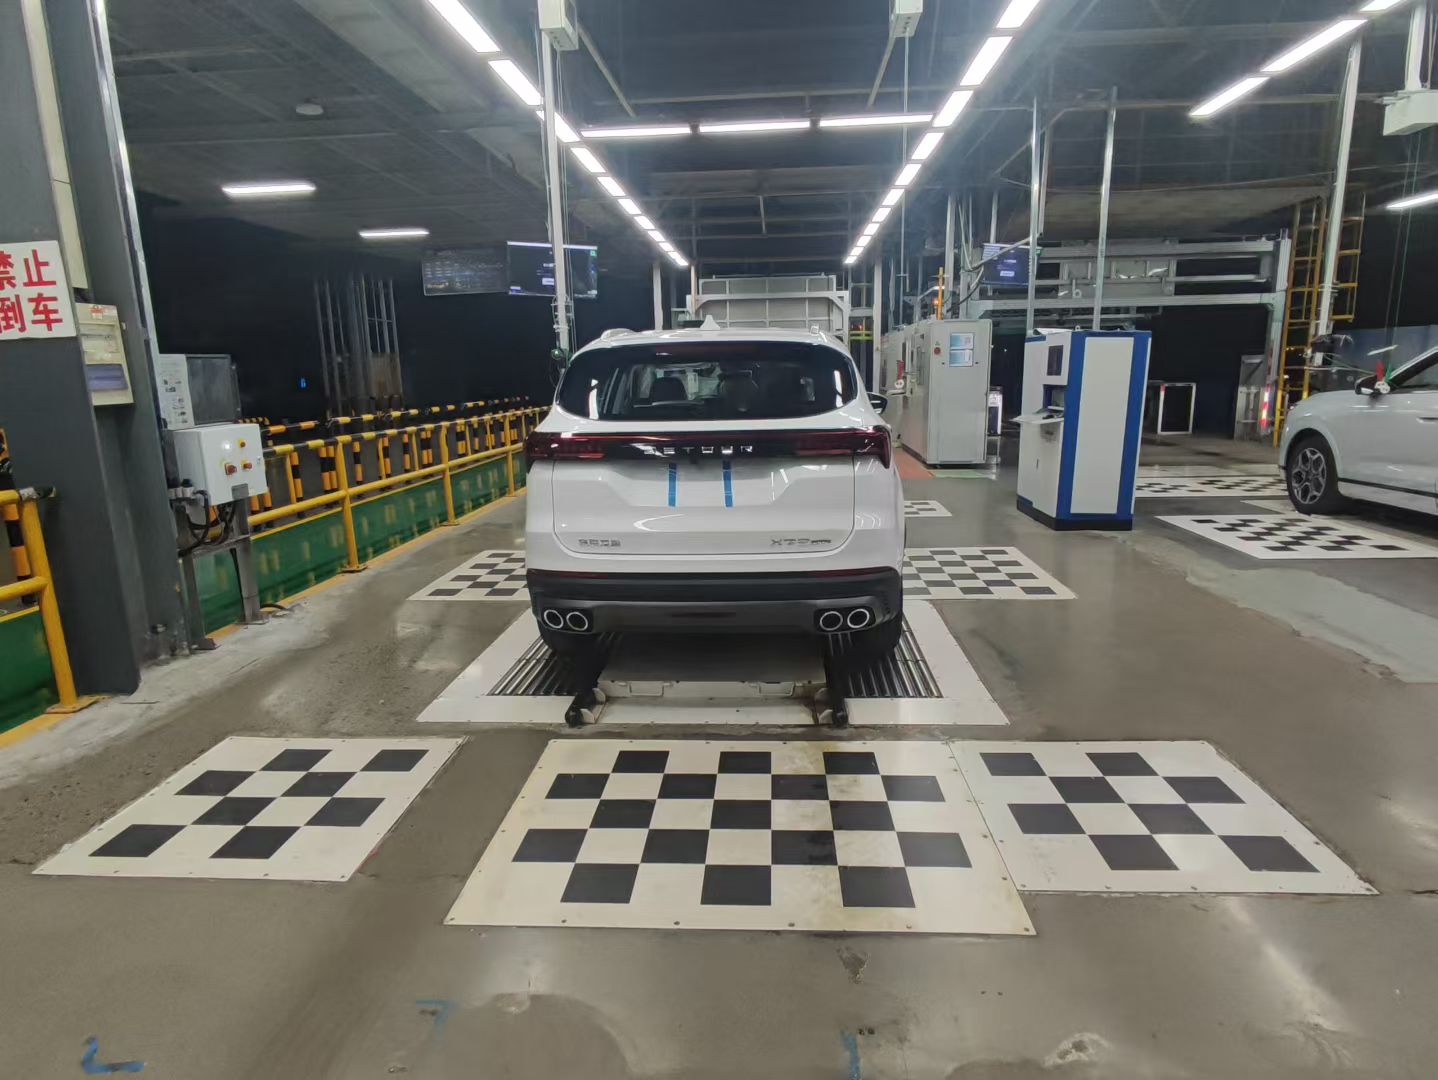
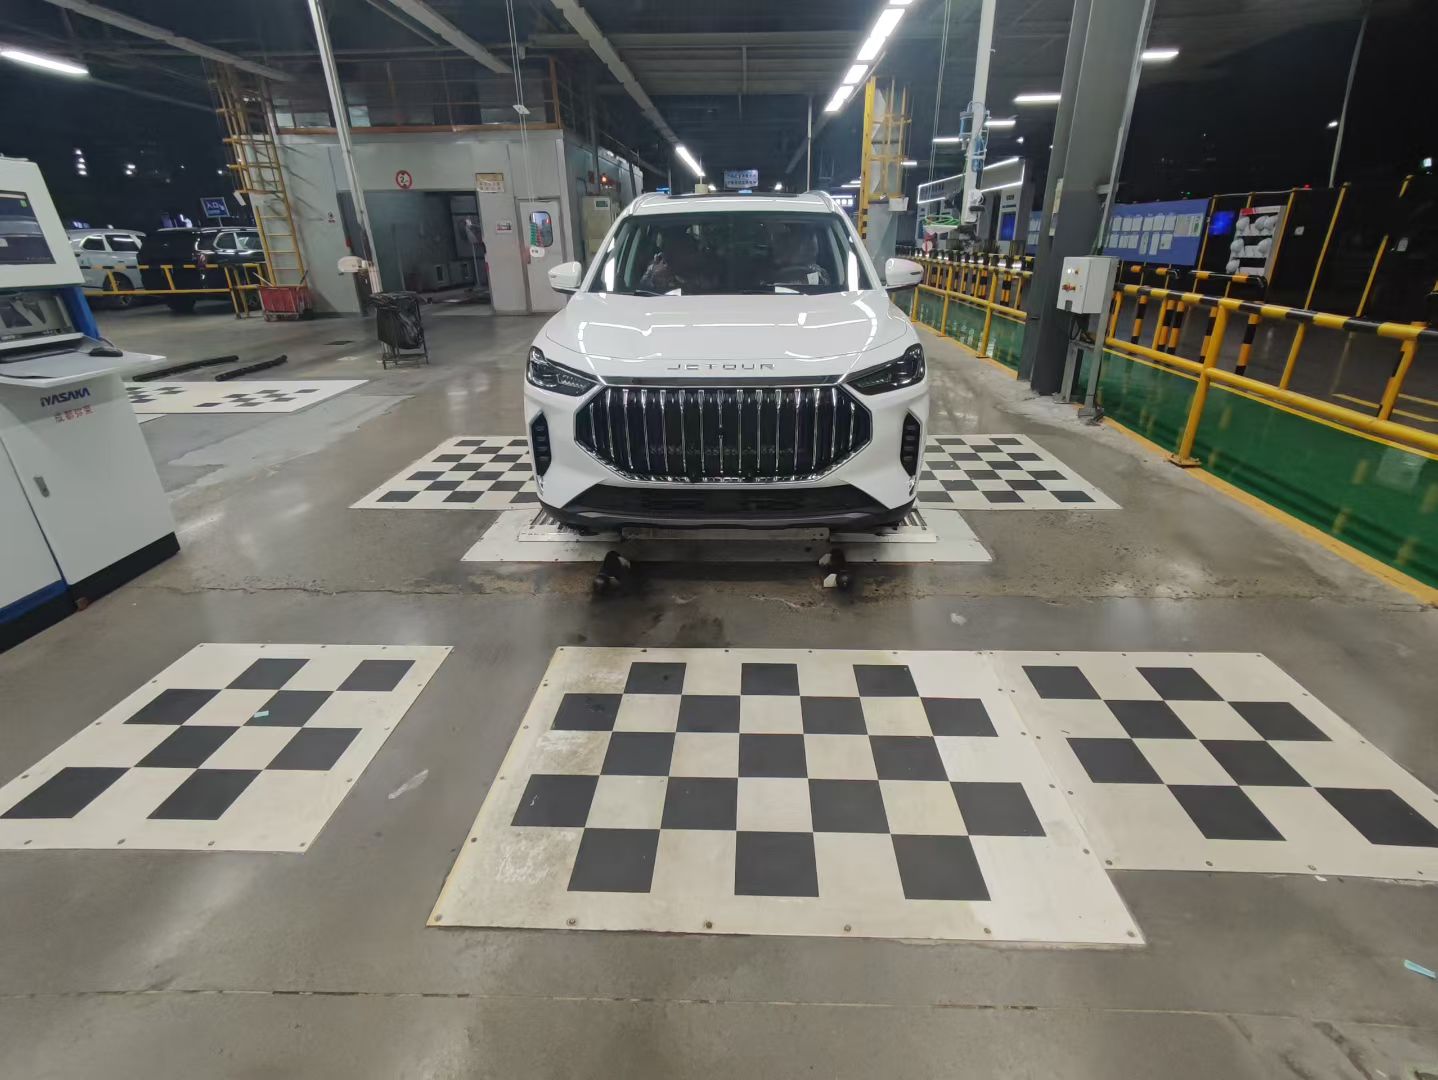
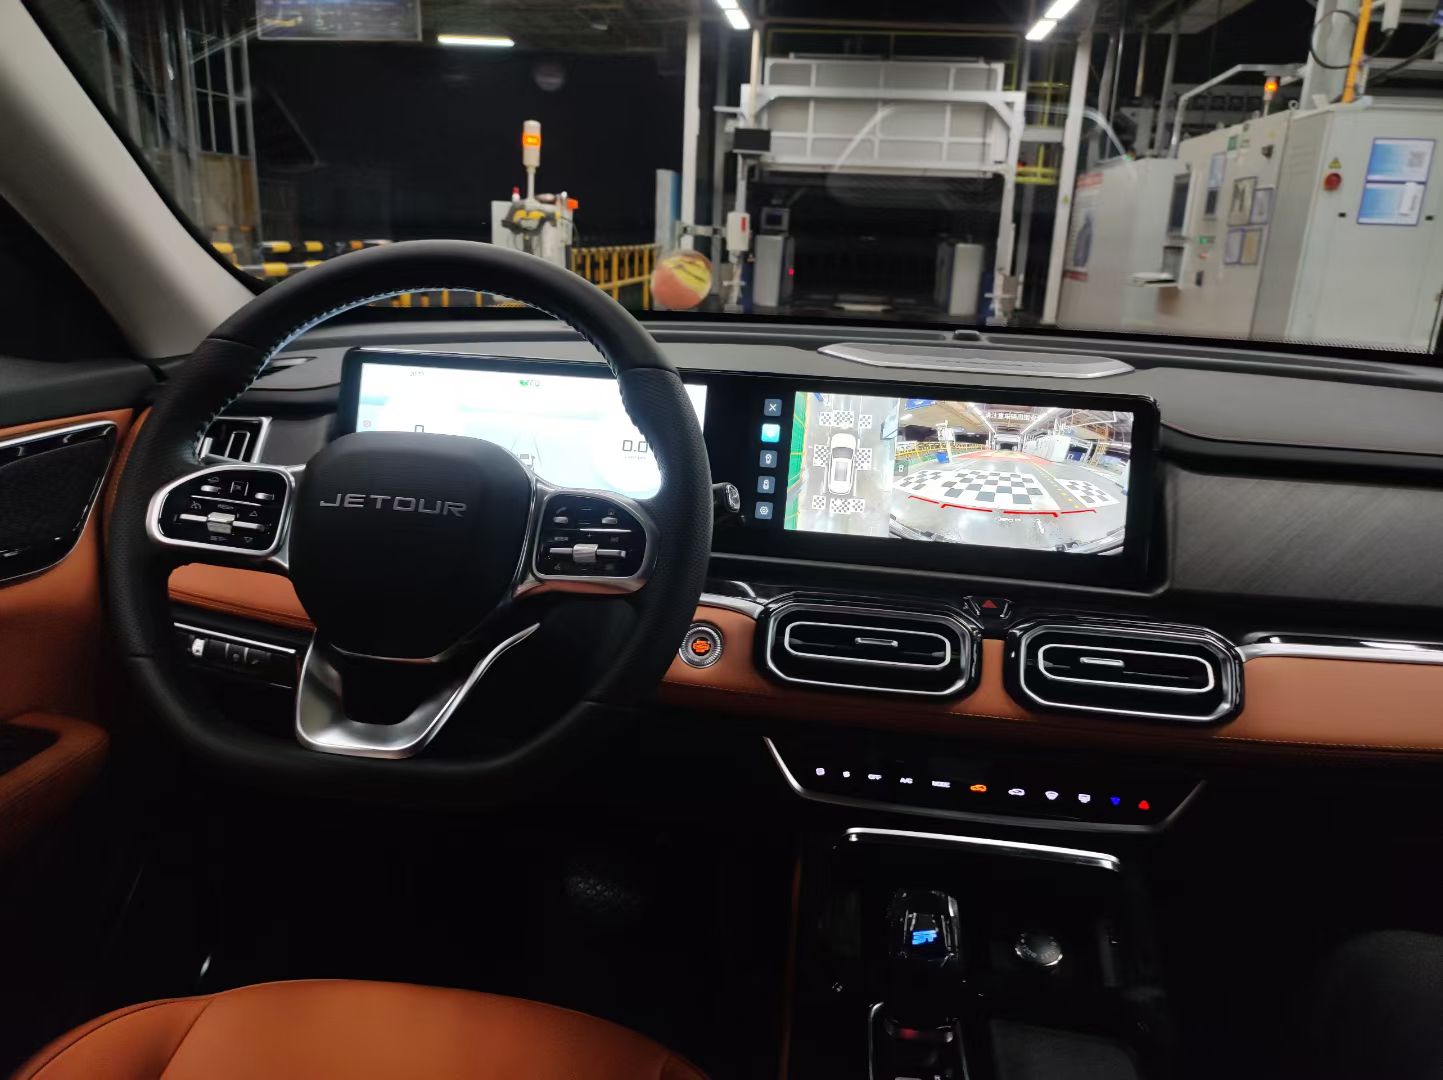
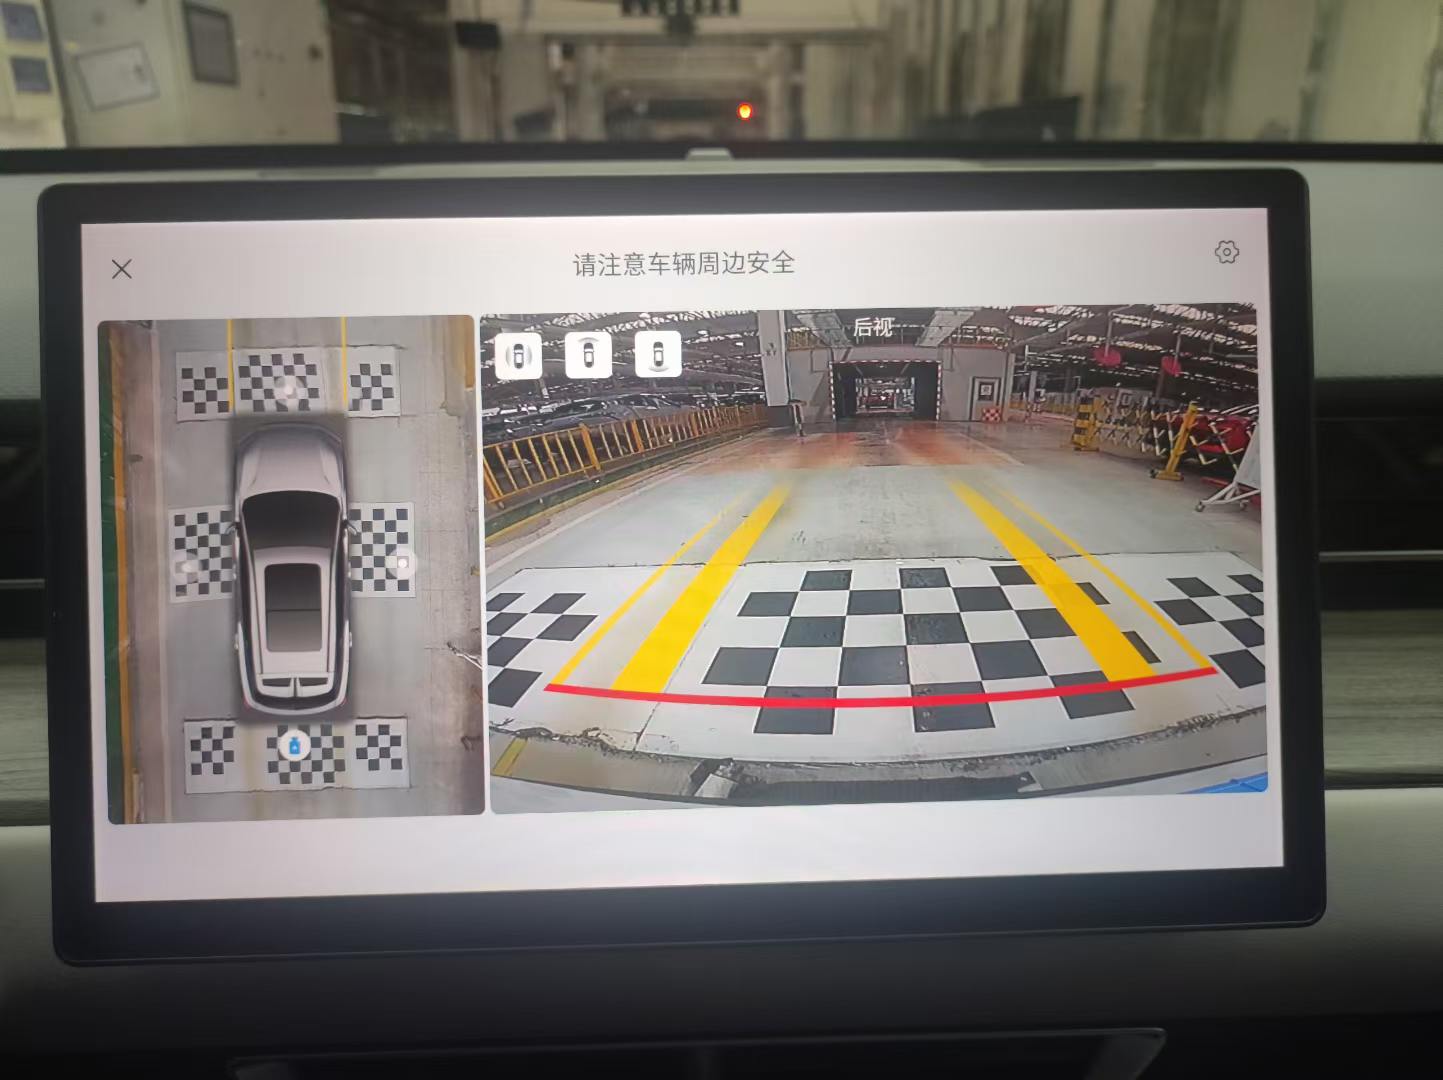
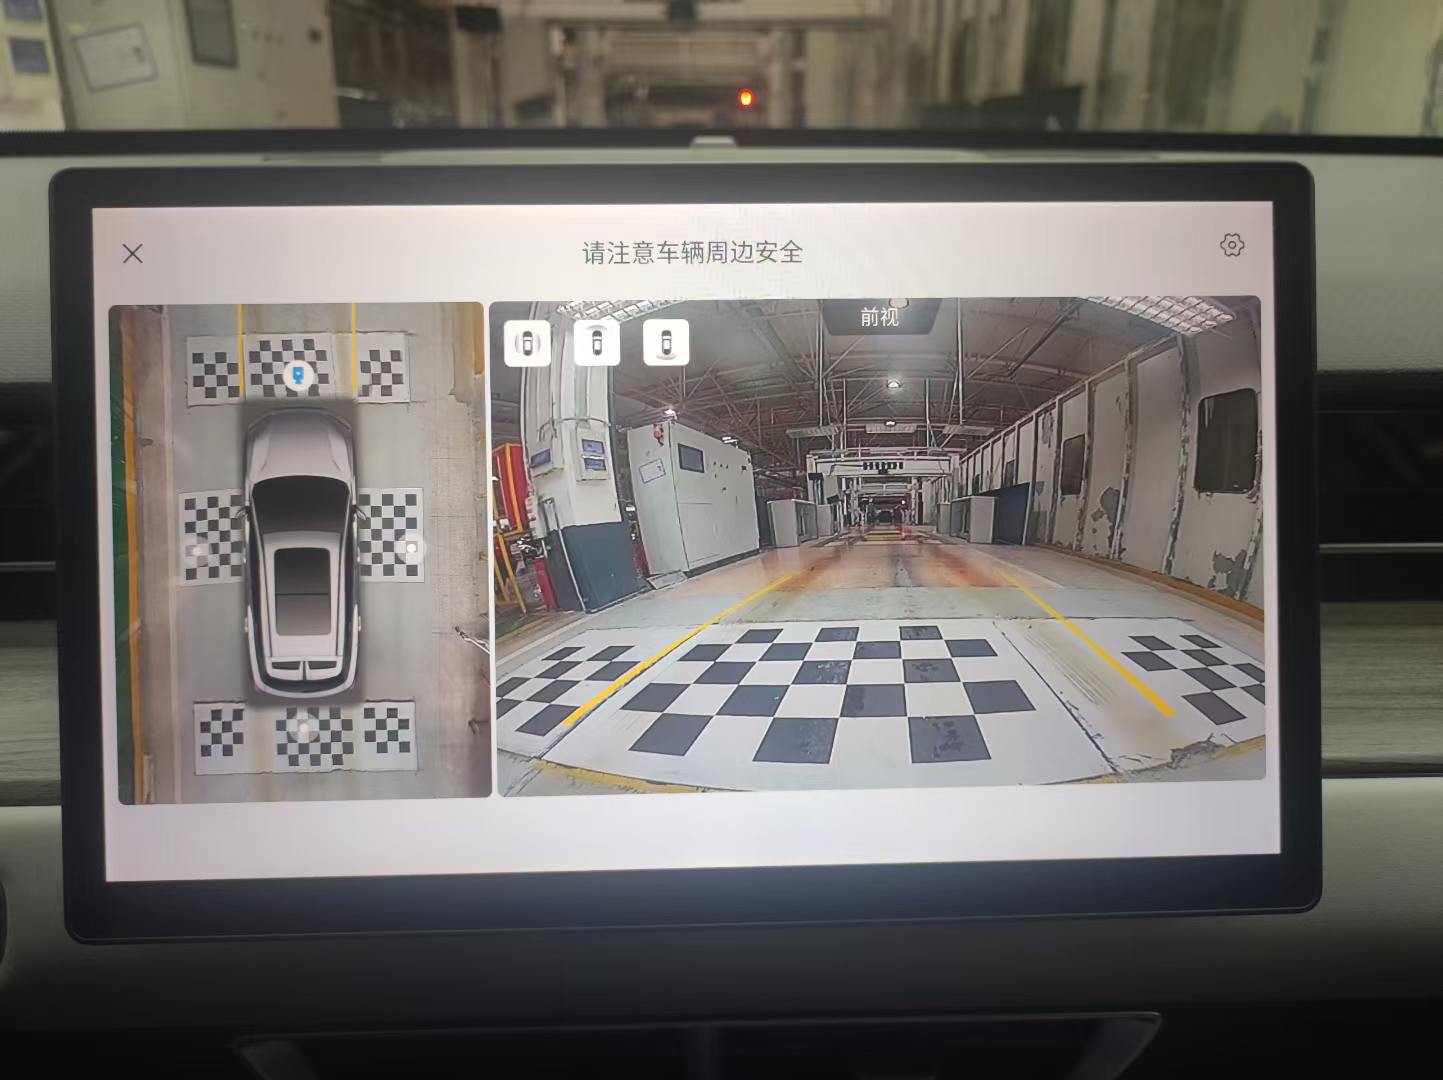
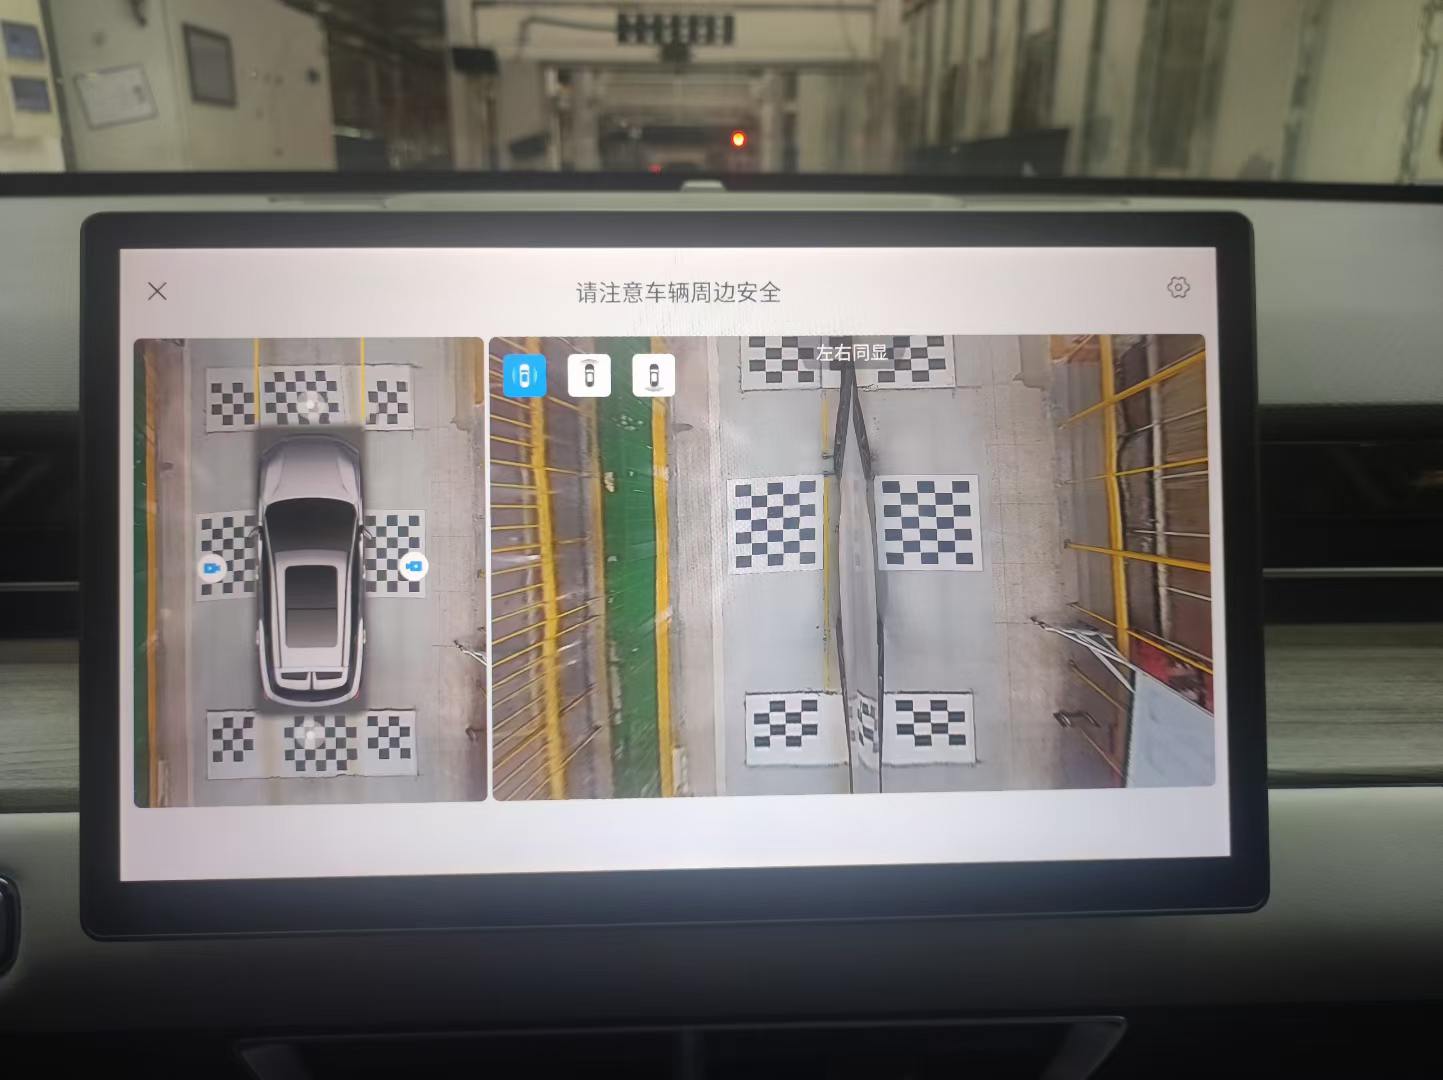
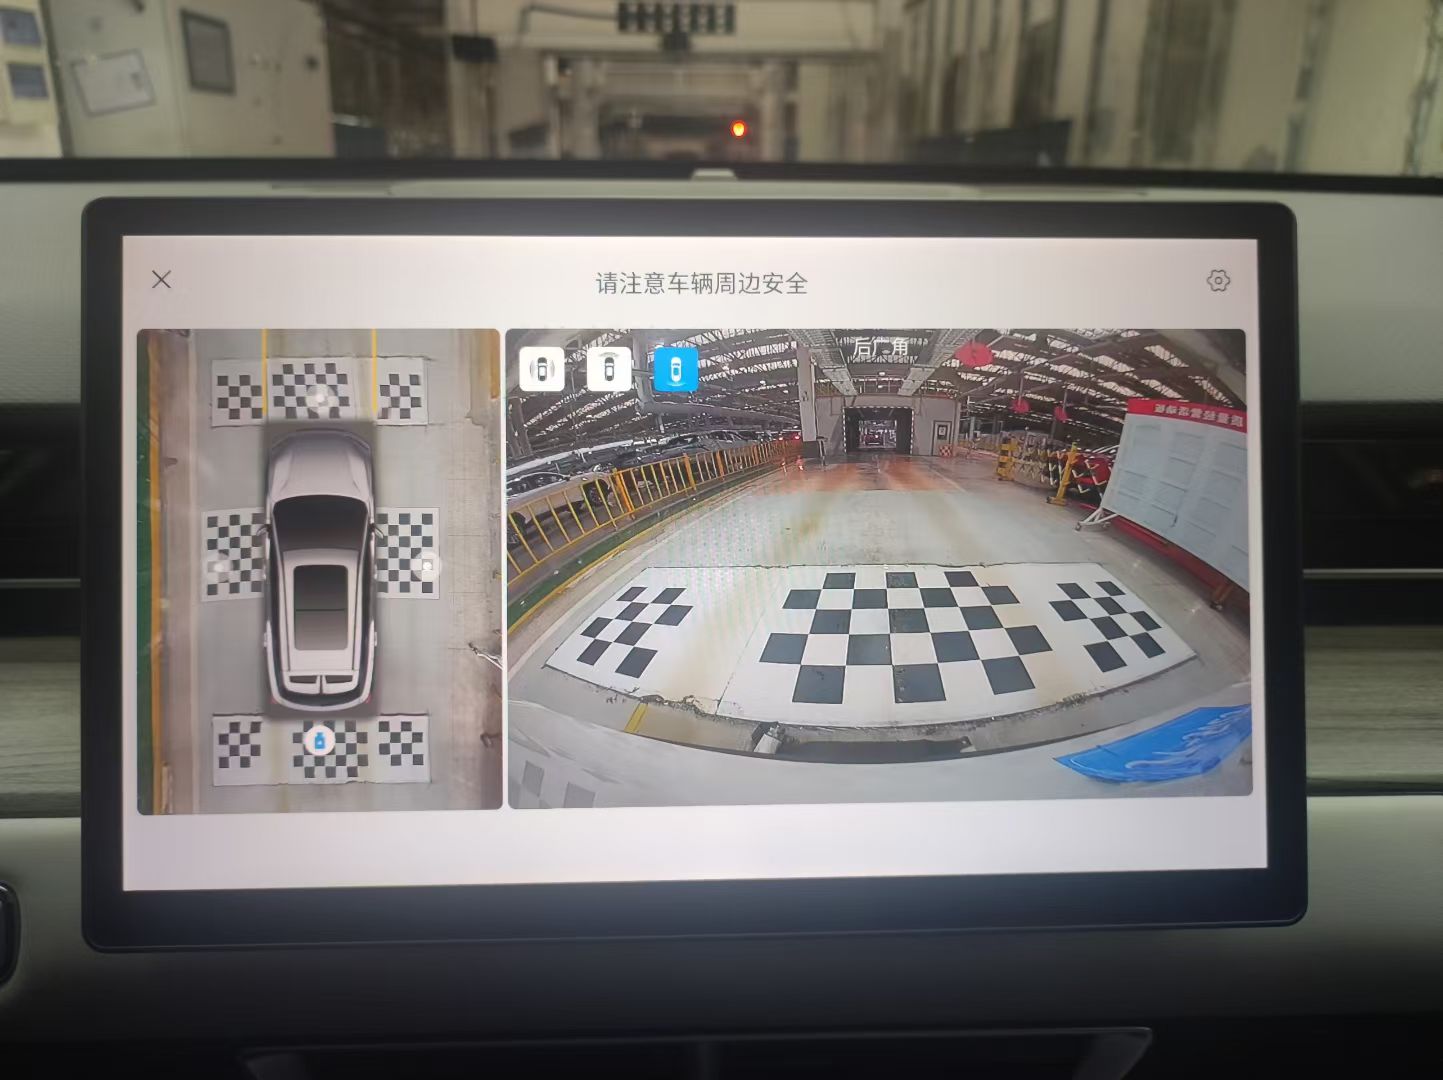
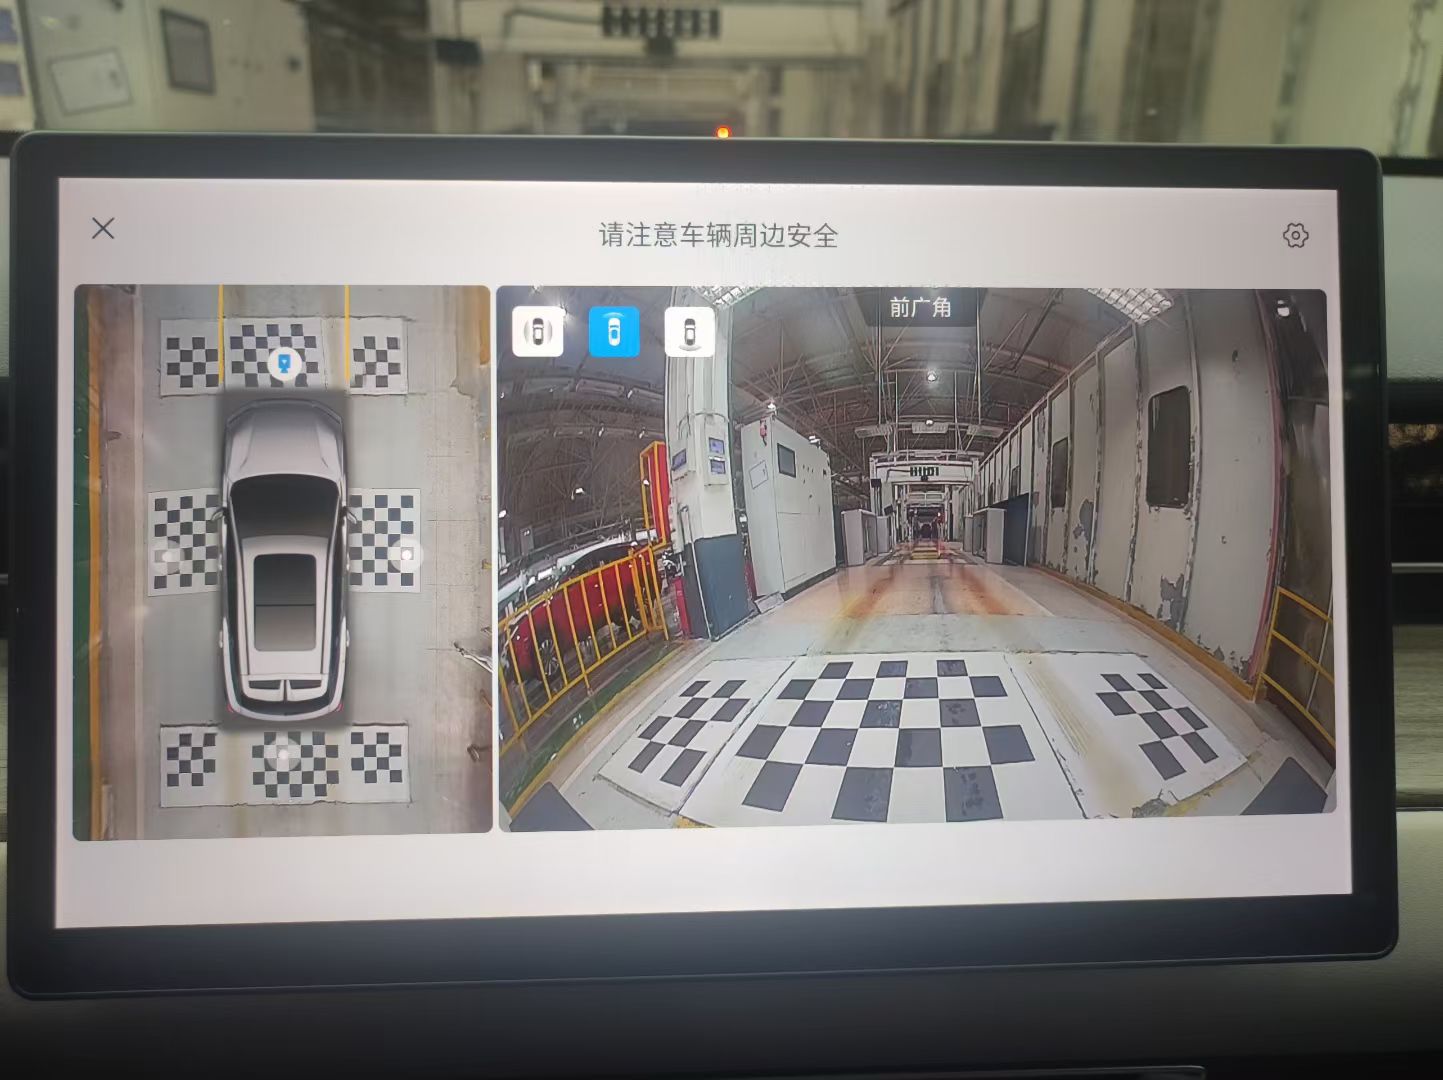
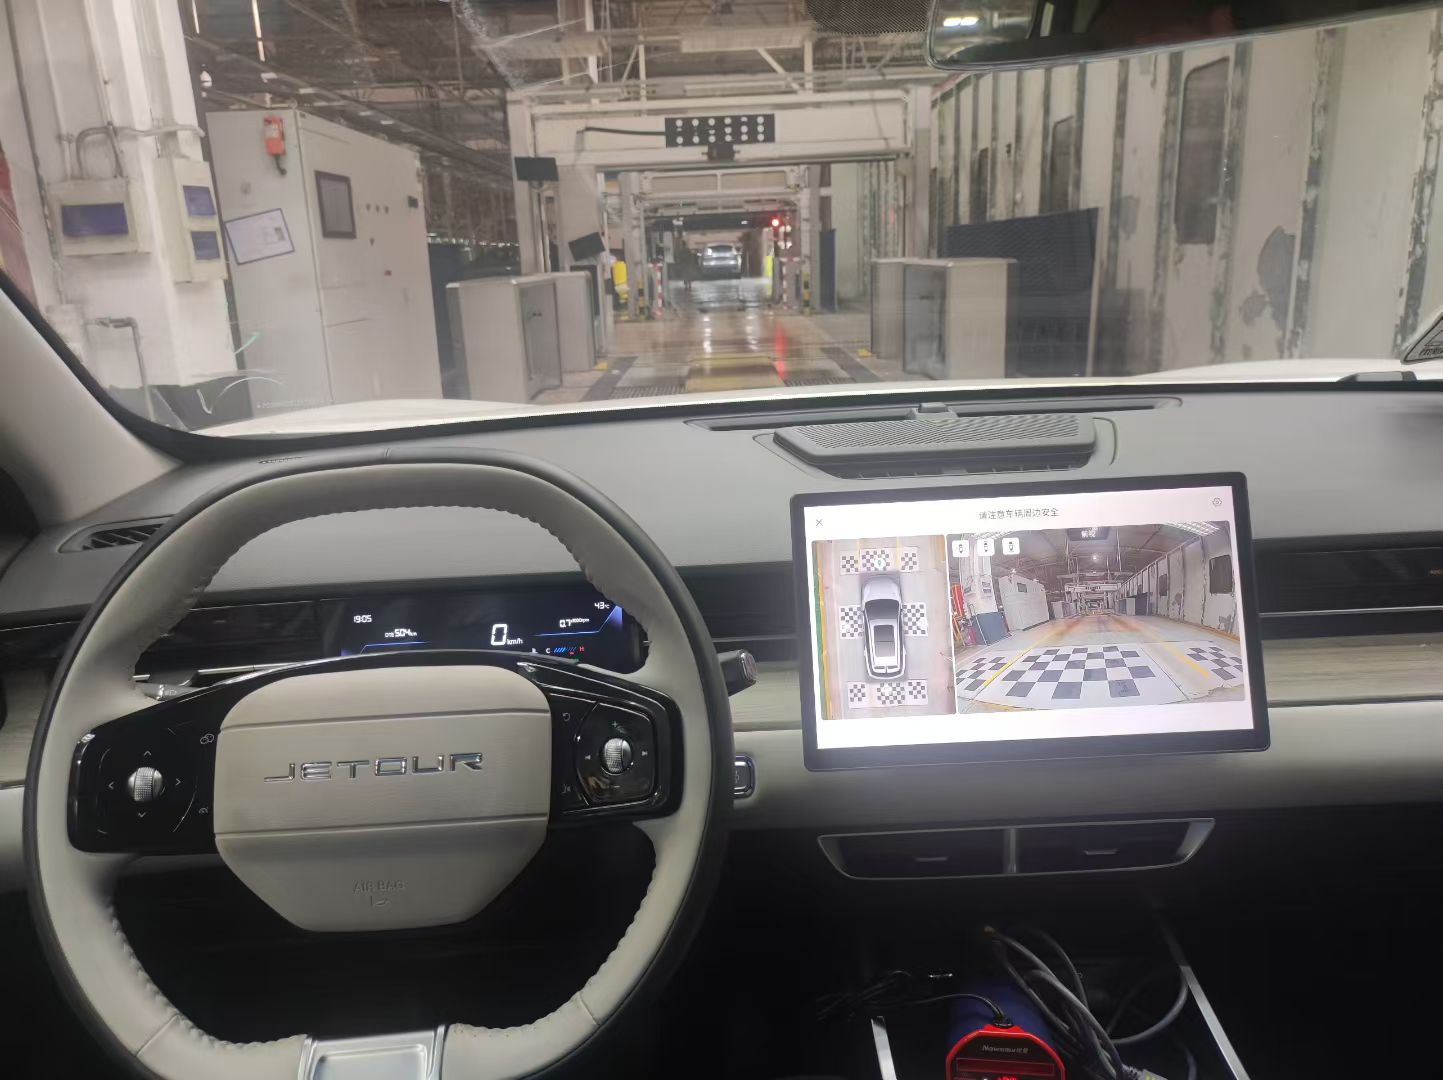
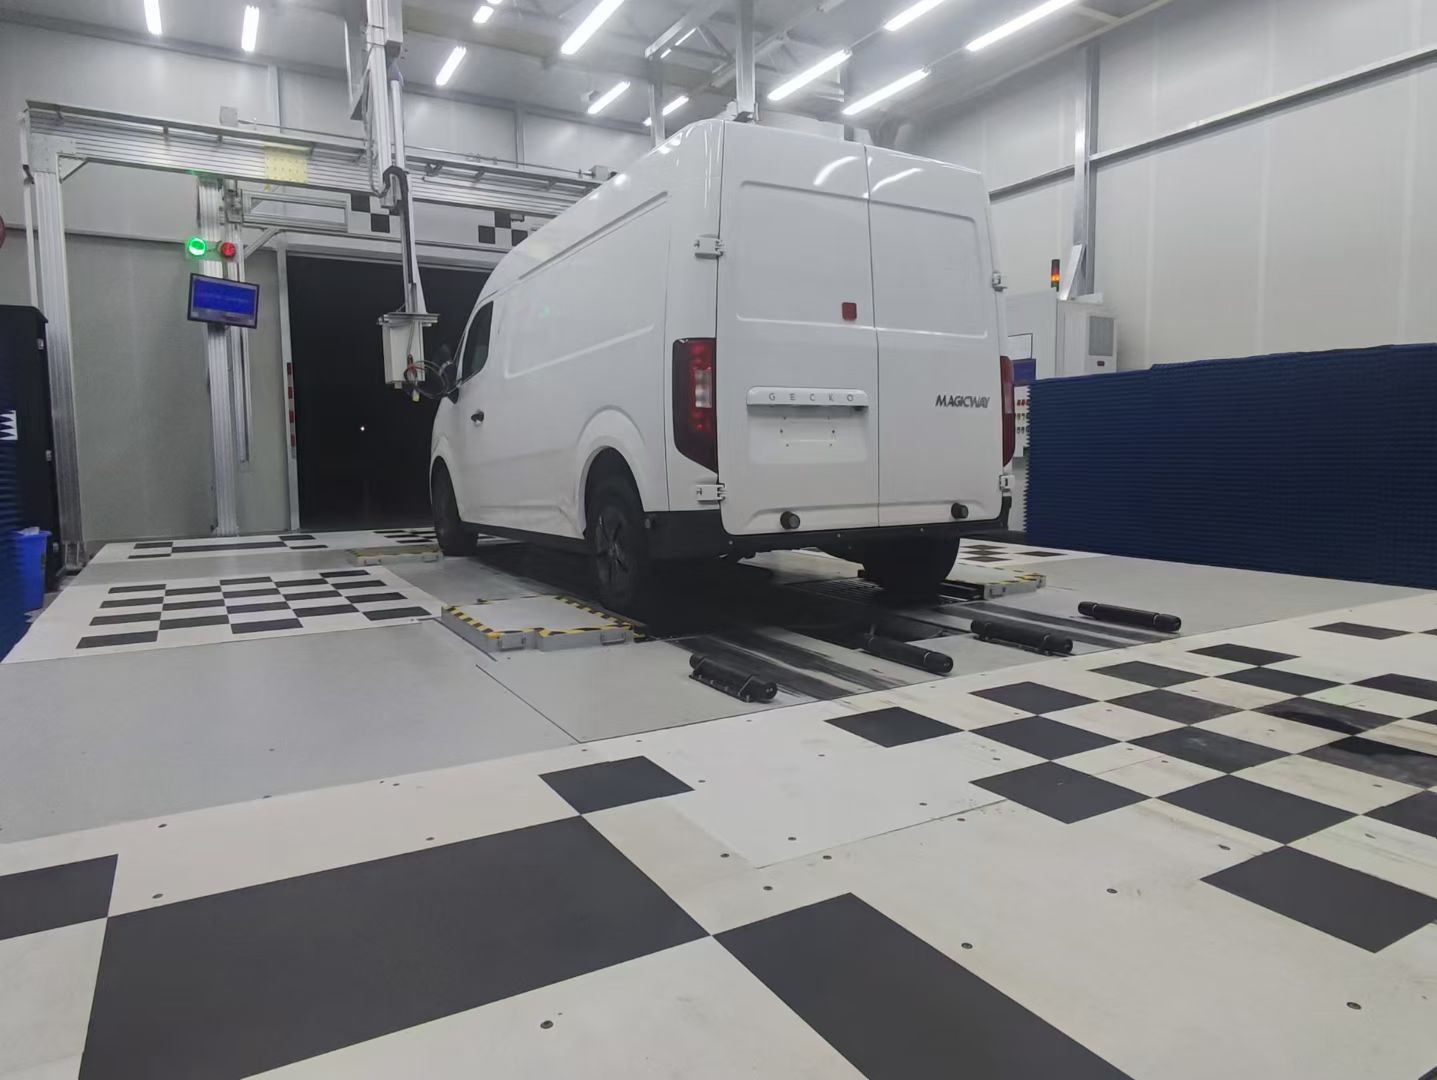
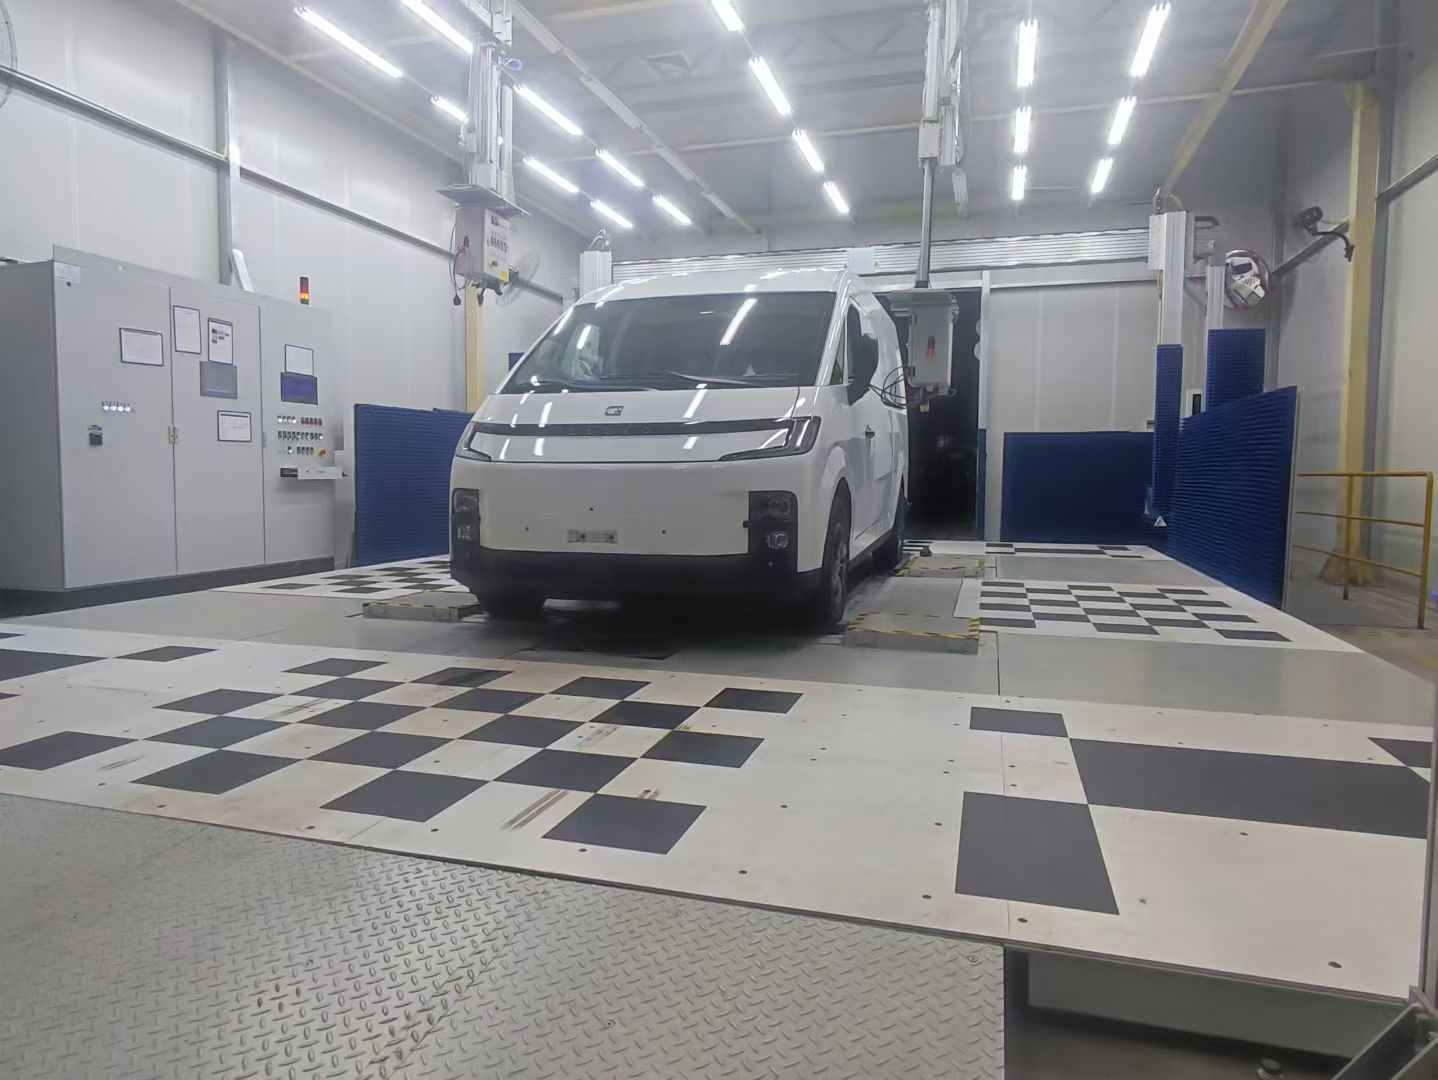
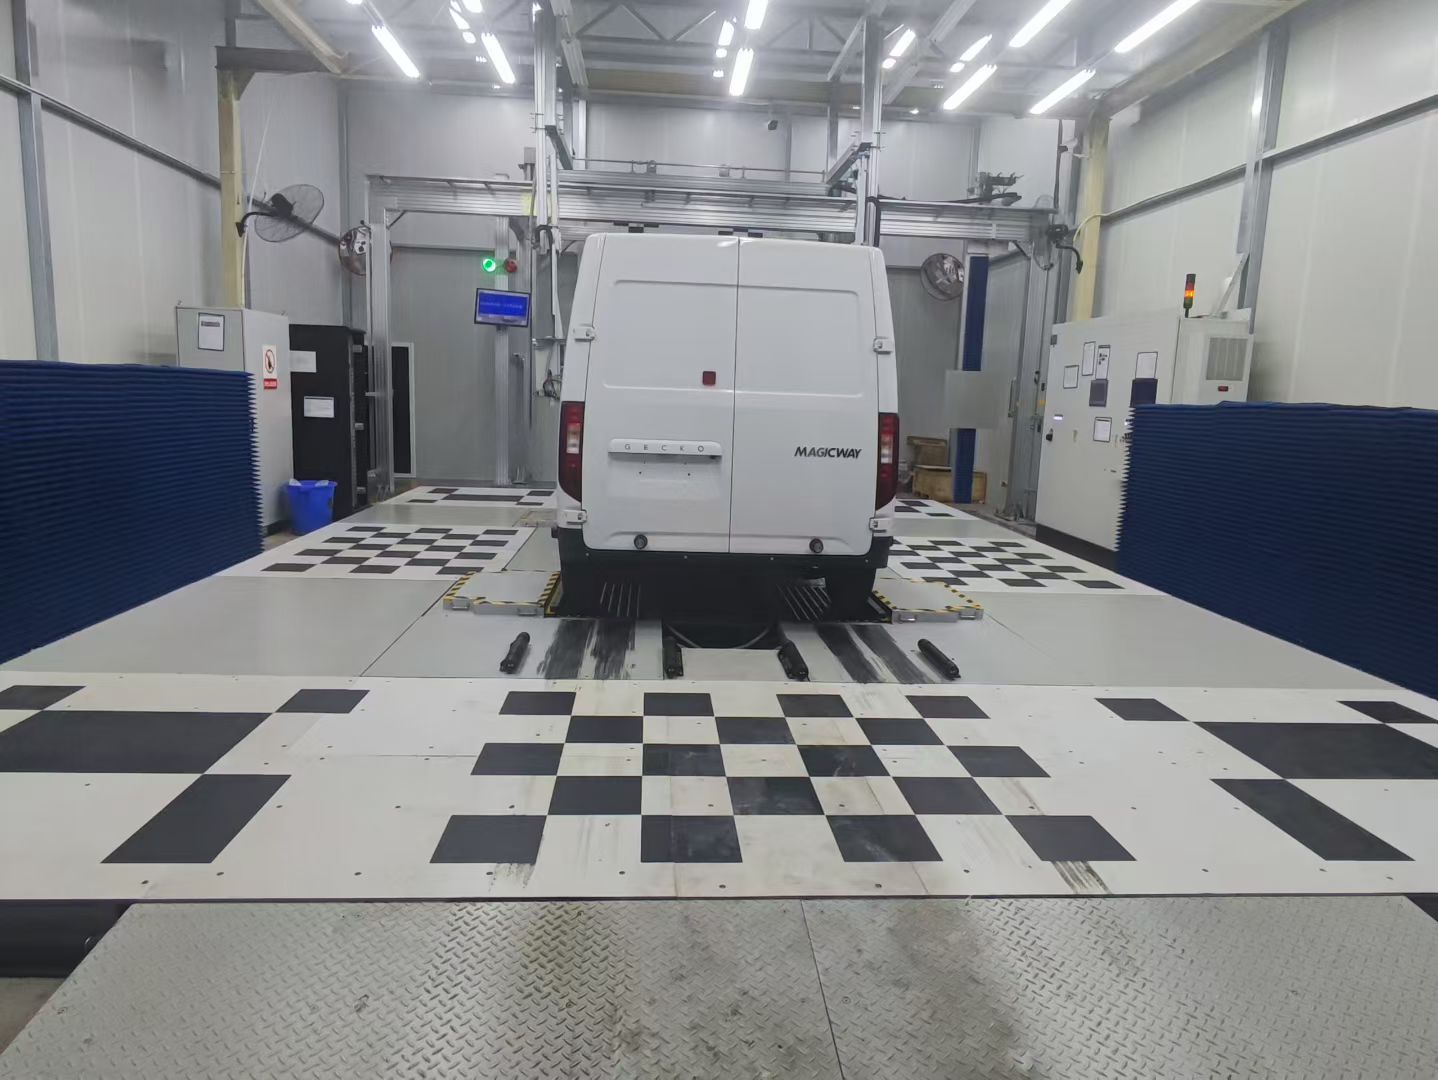
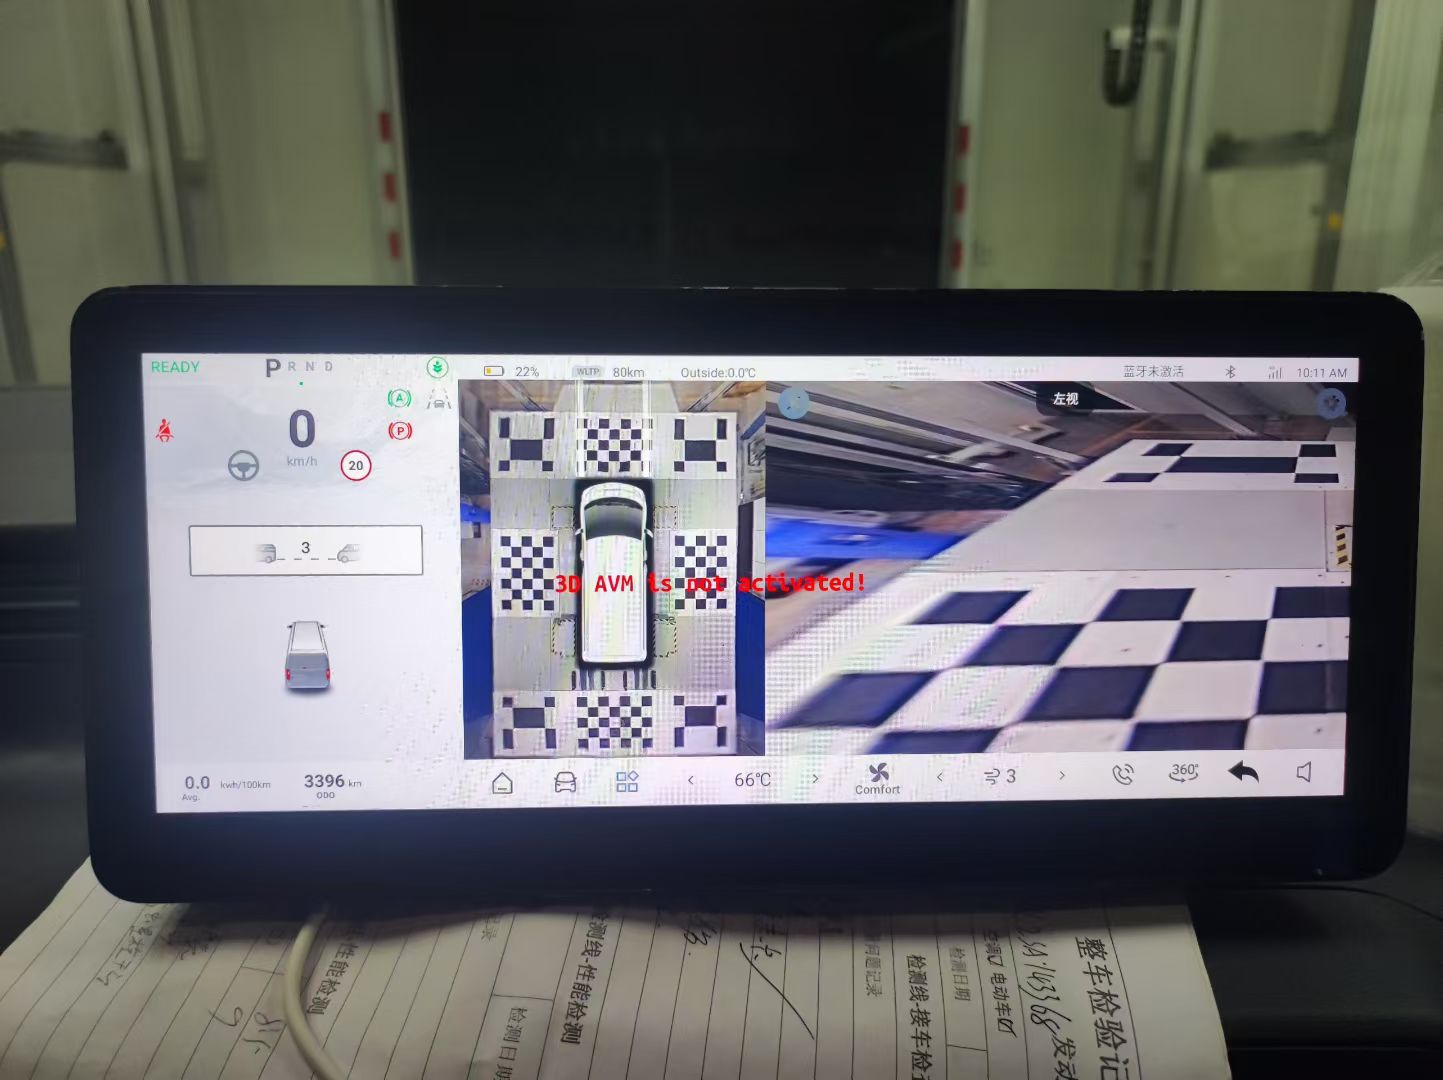
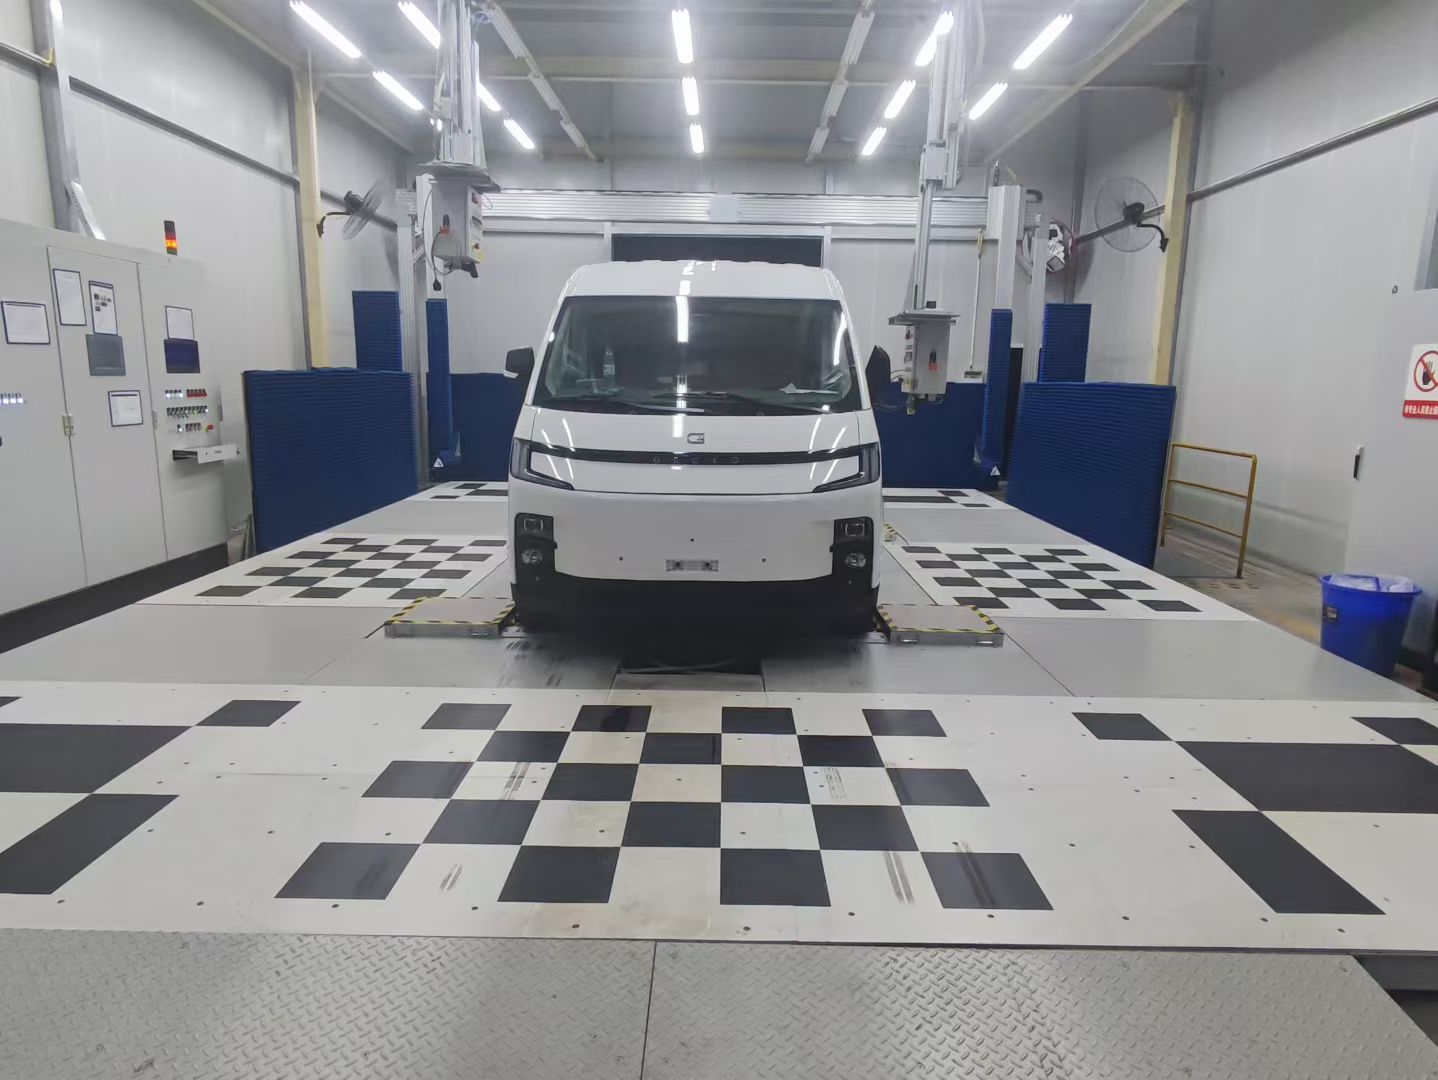
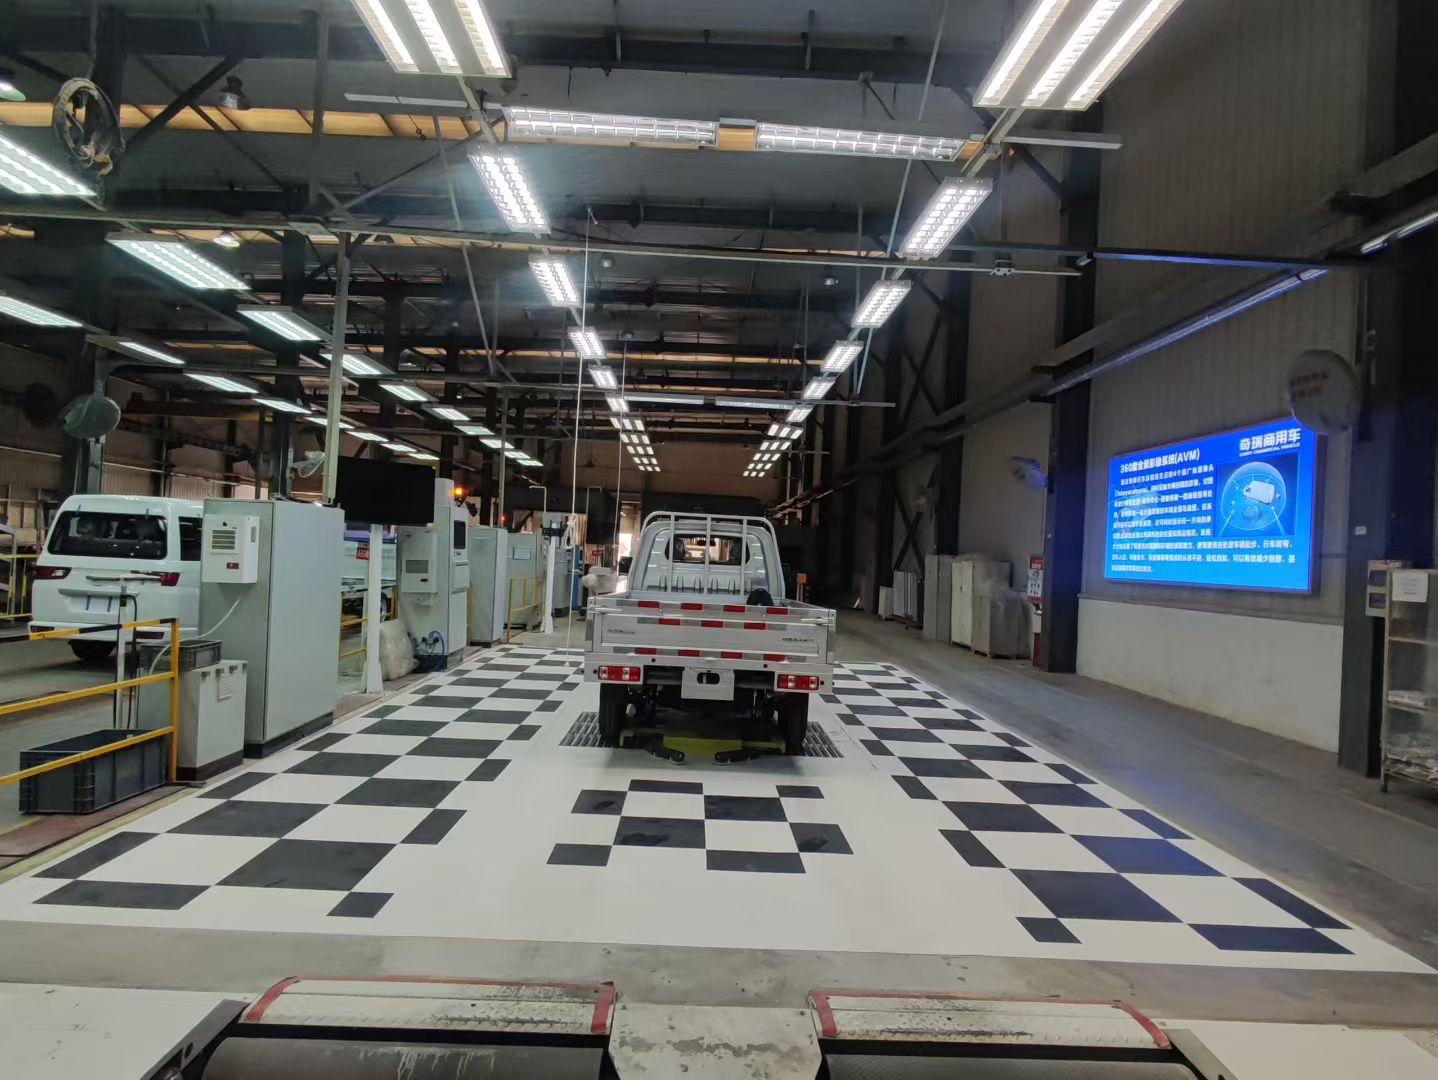
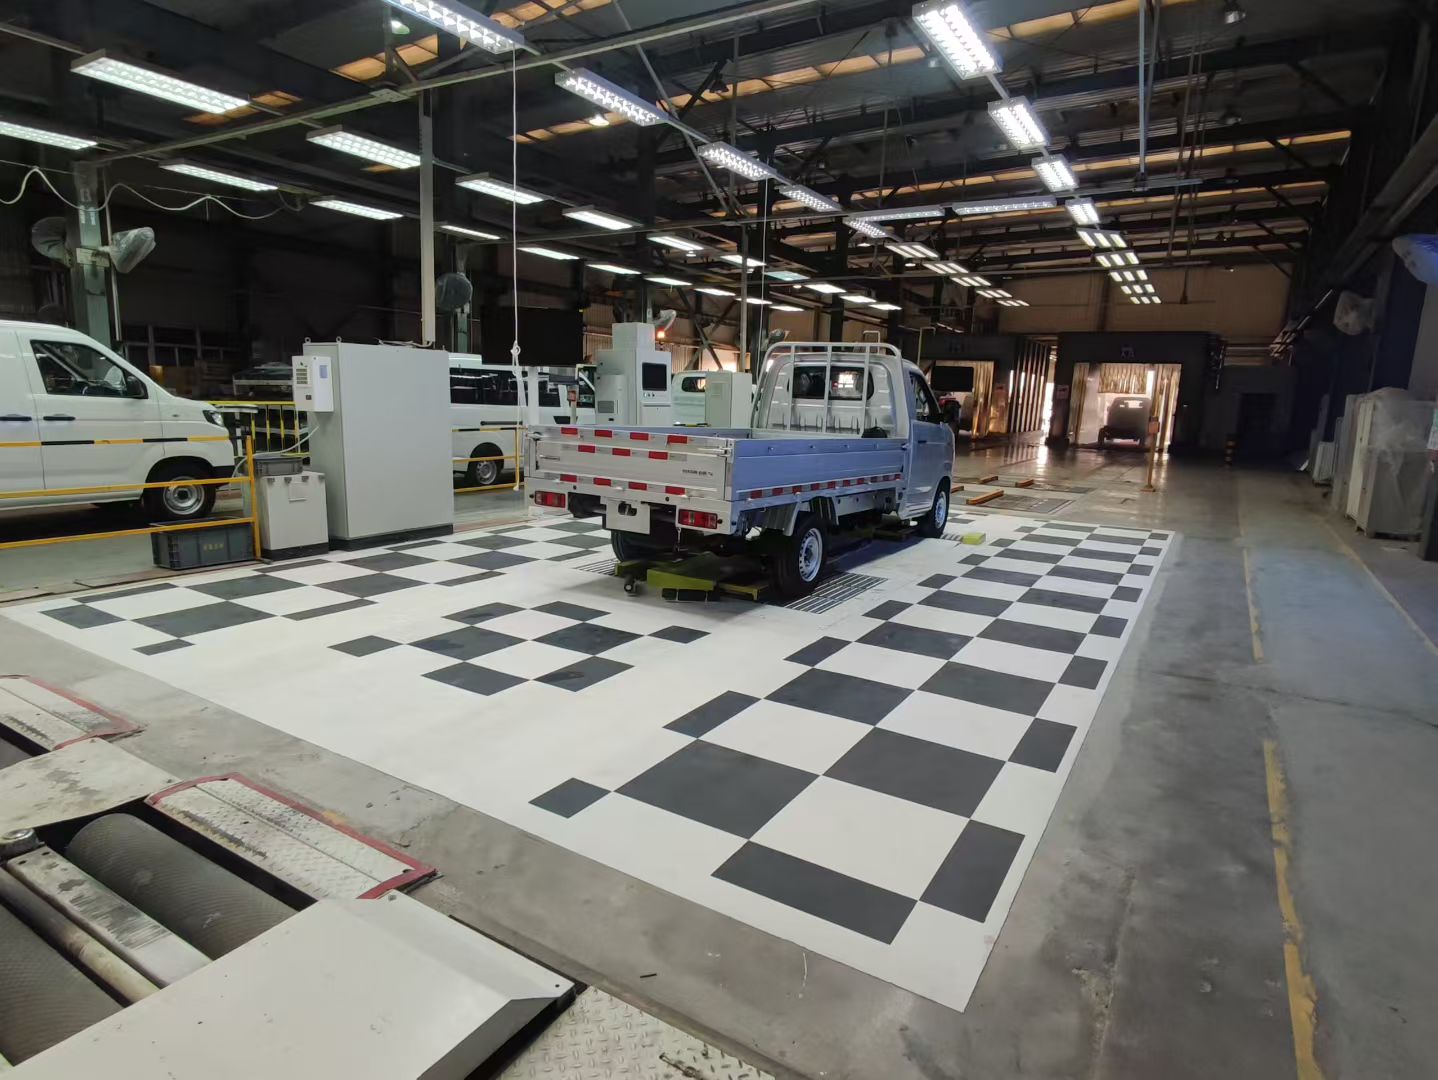
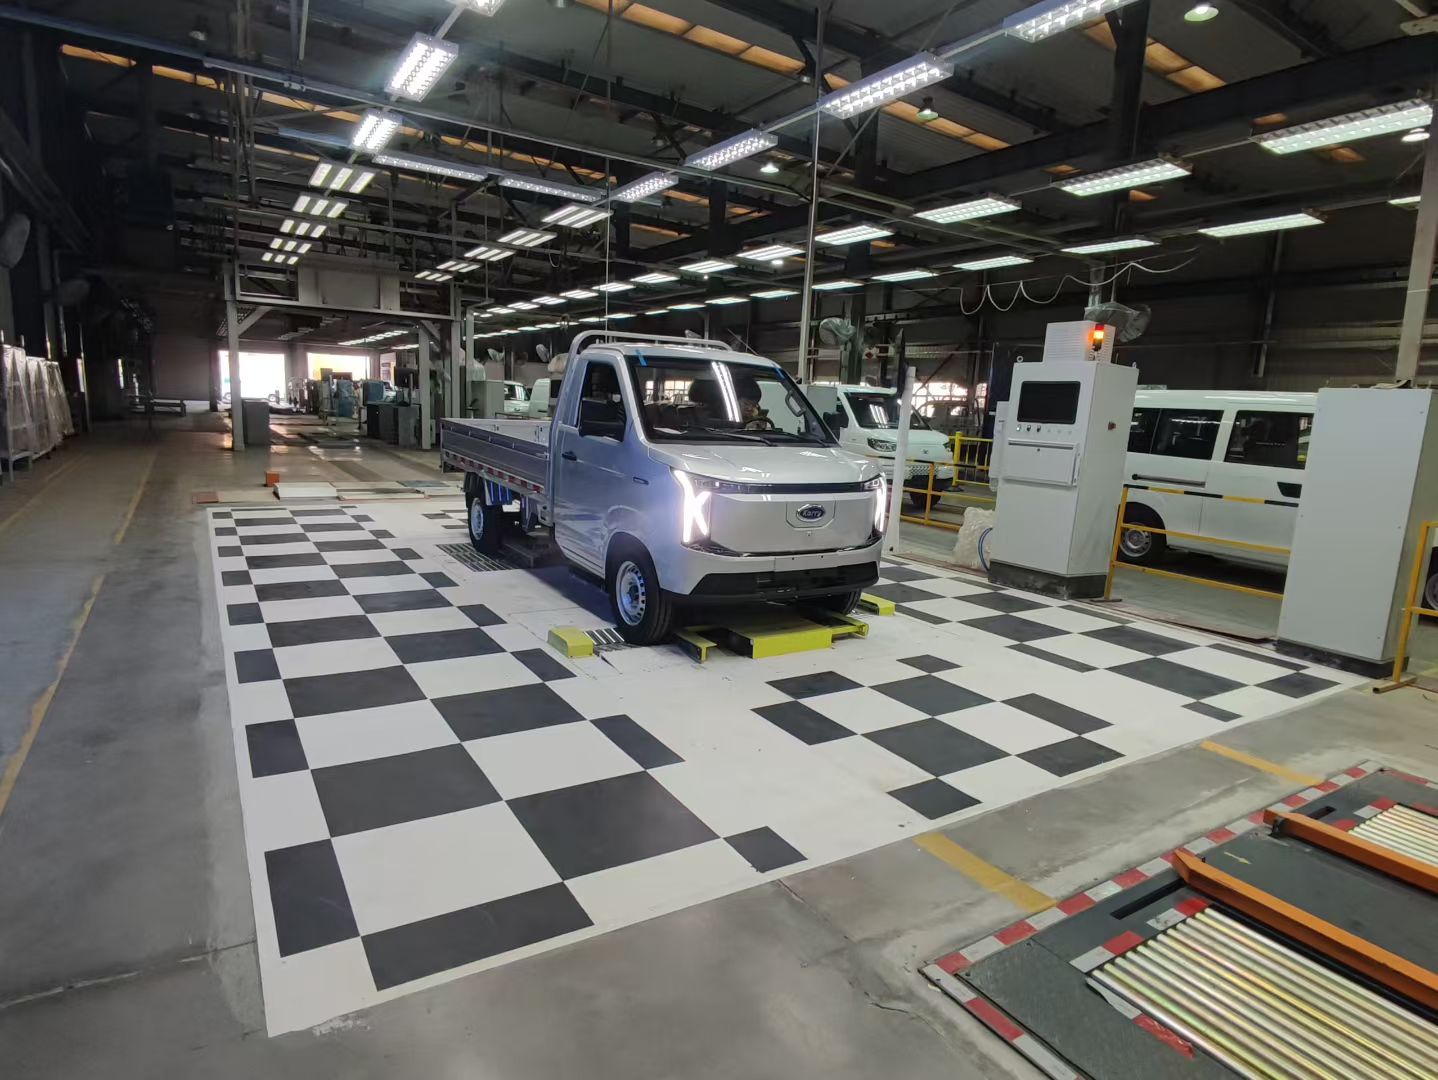
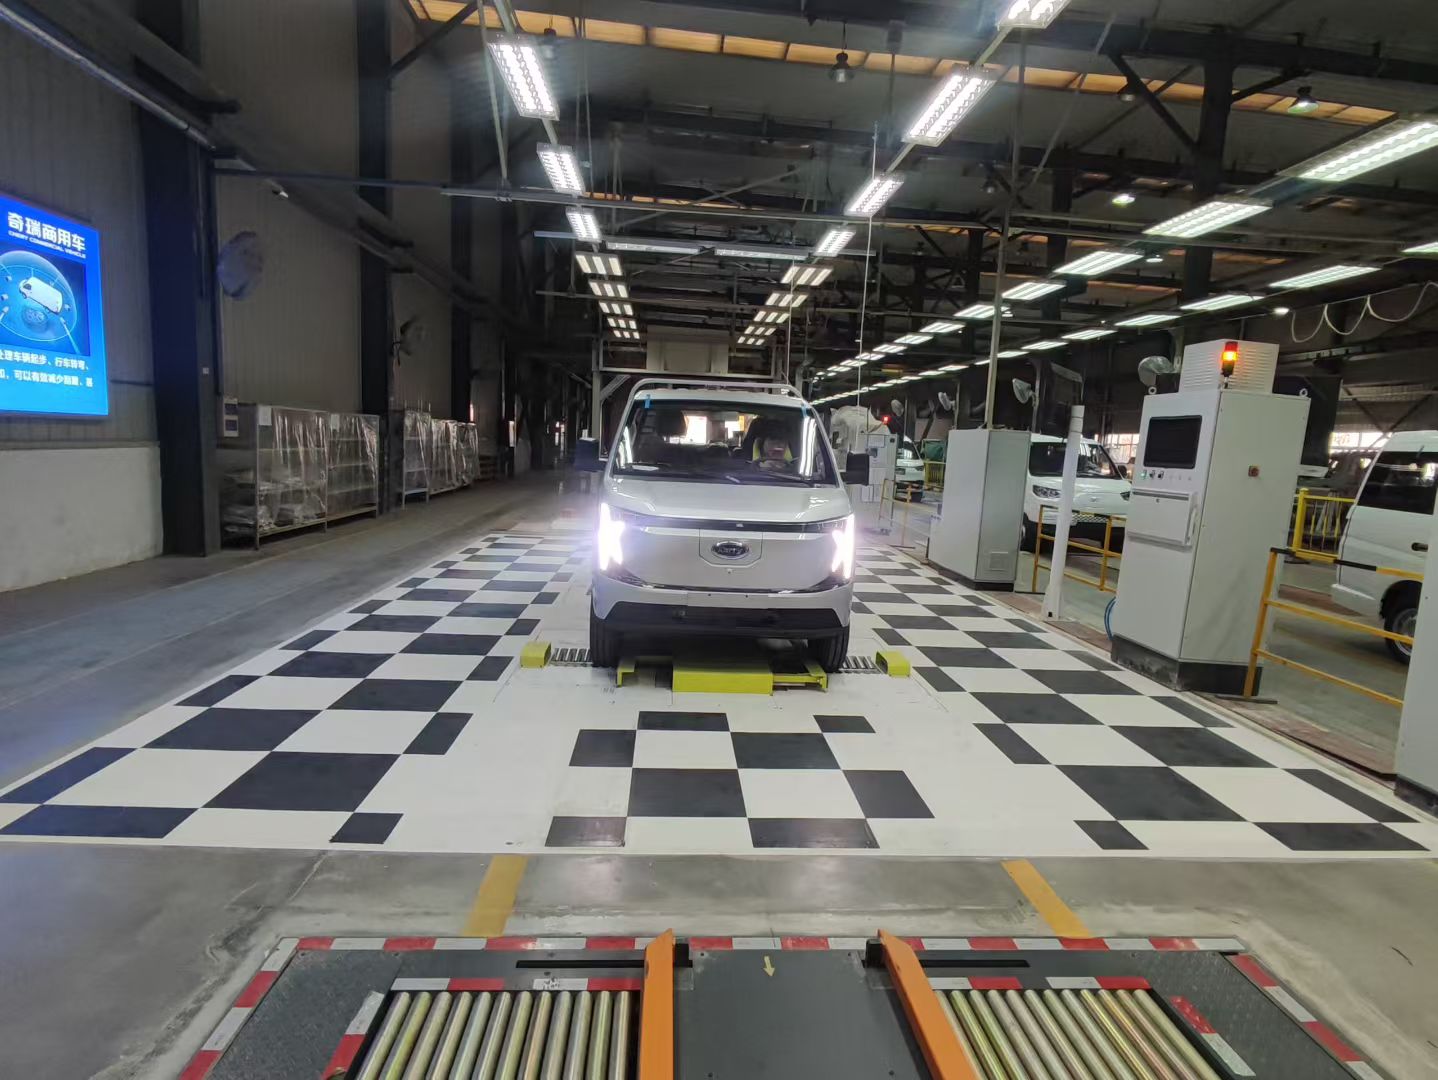
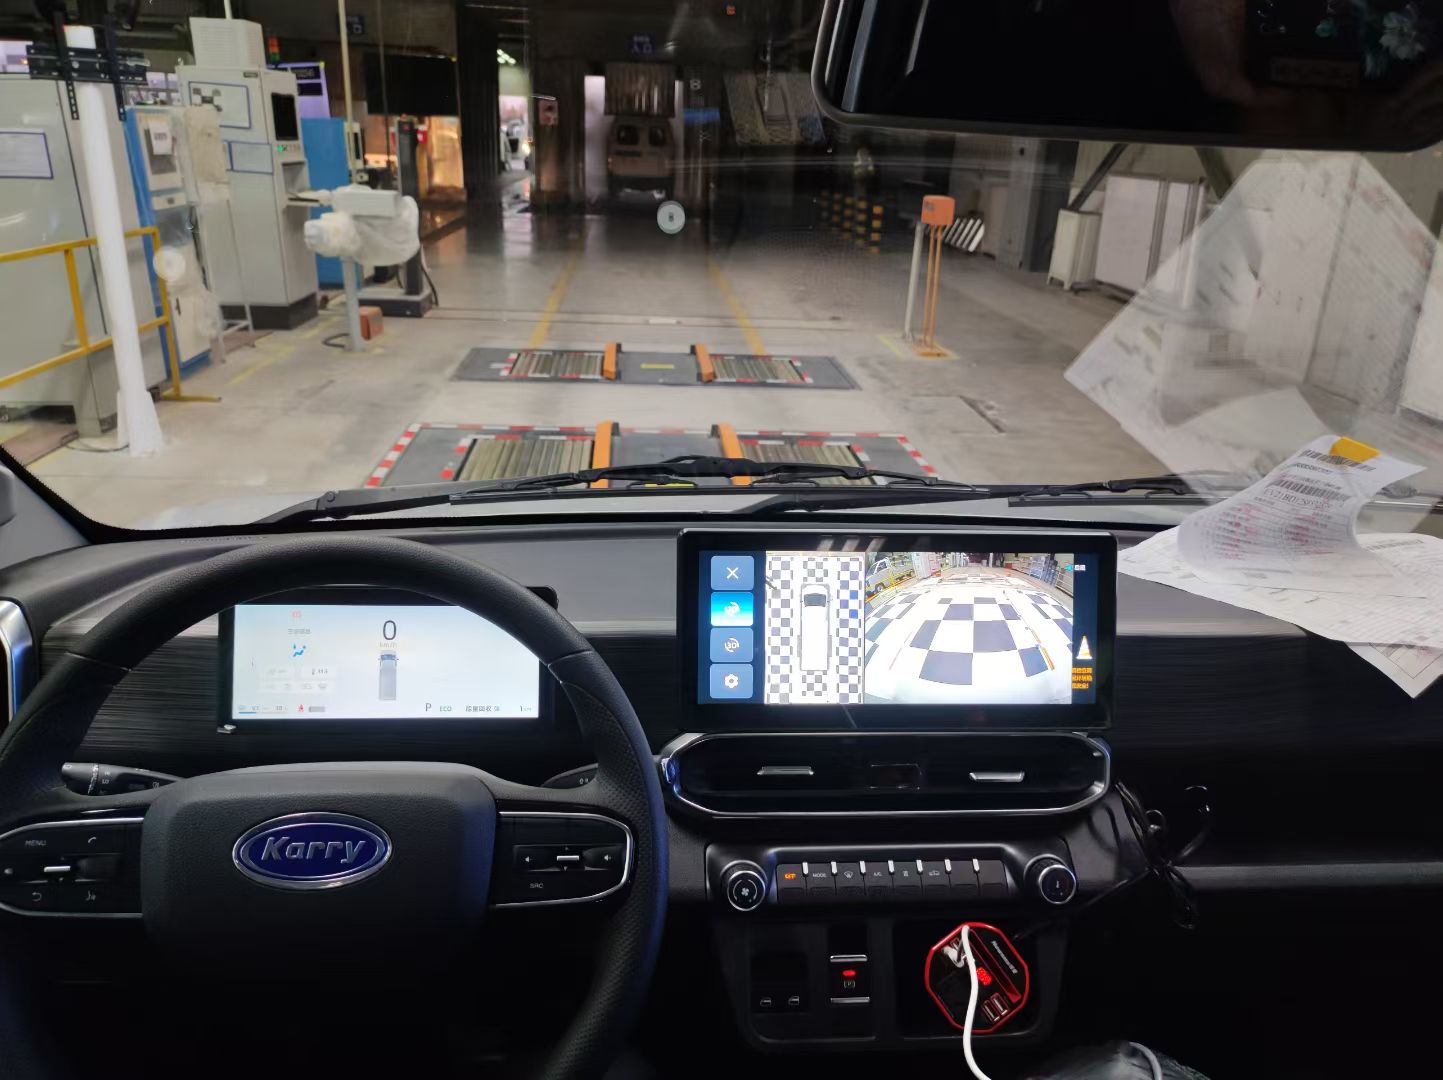
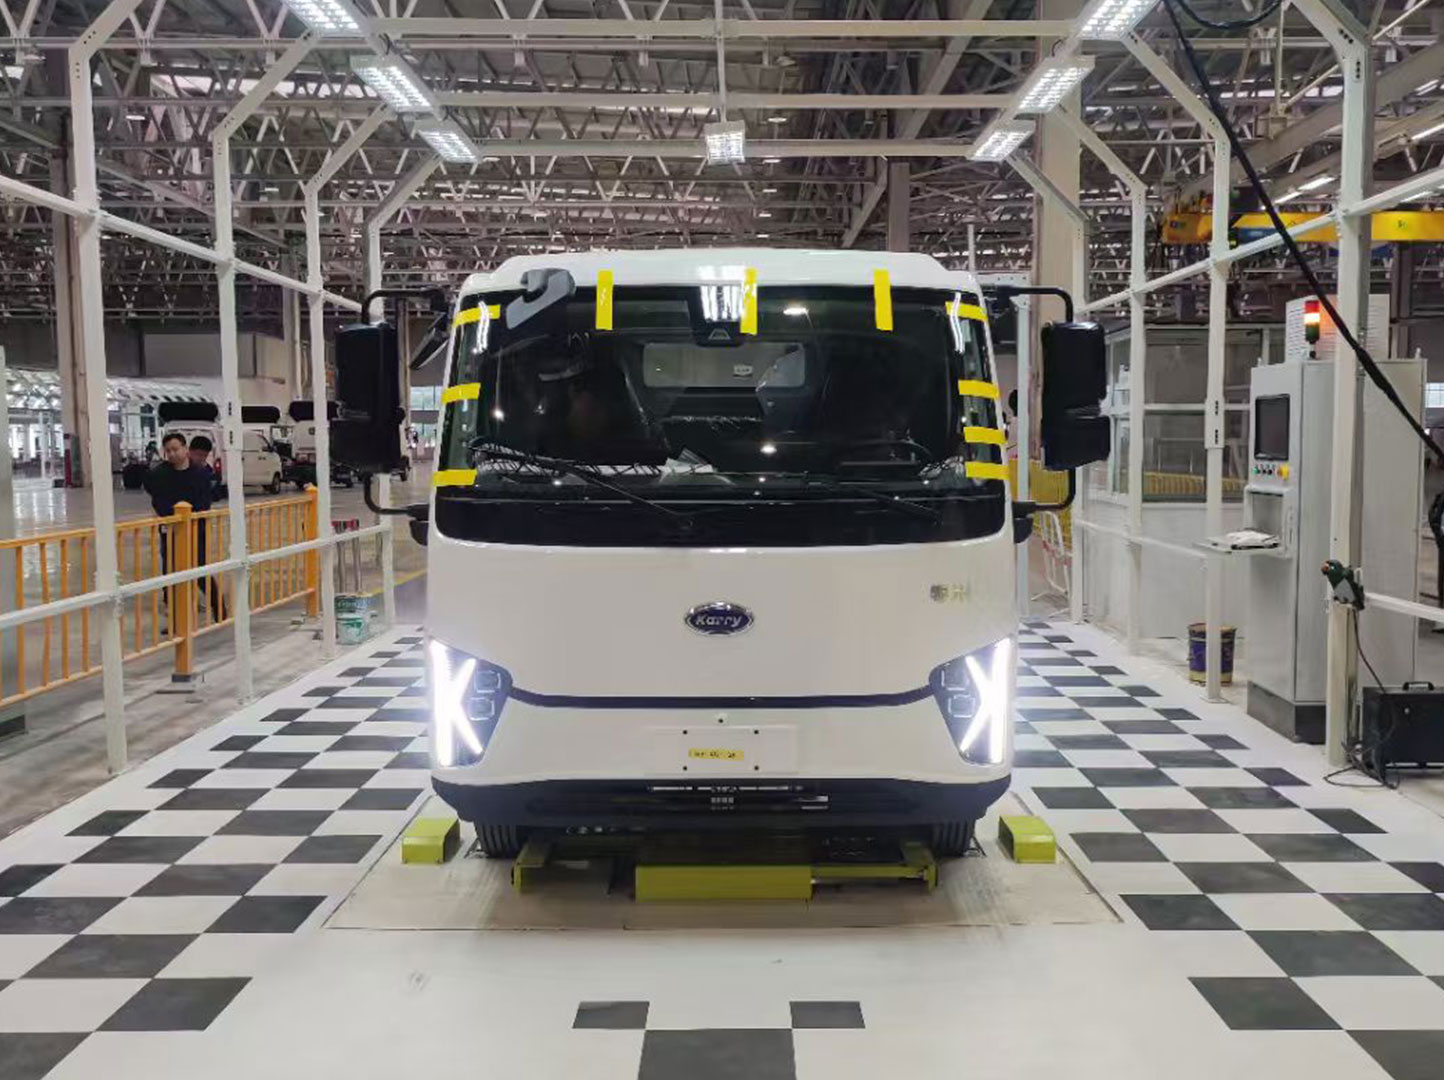
车辆出厂前,在工厂的总装车间内进行标定。
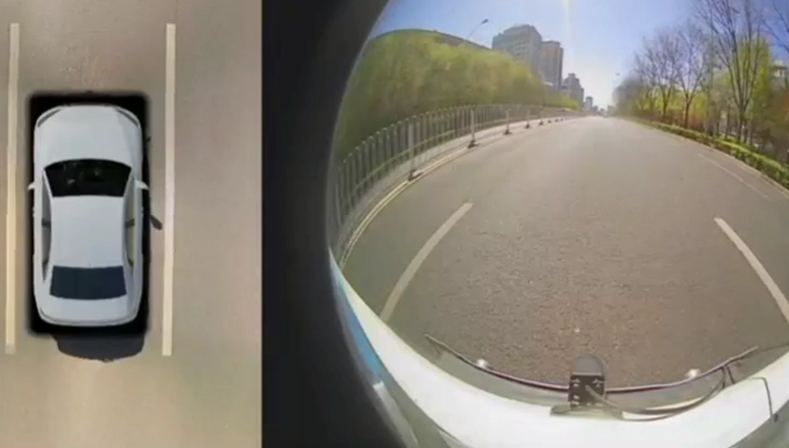
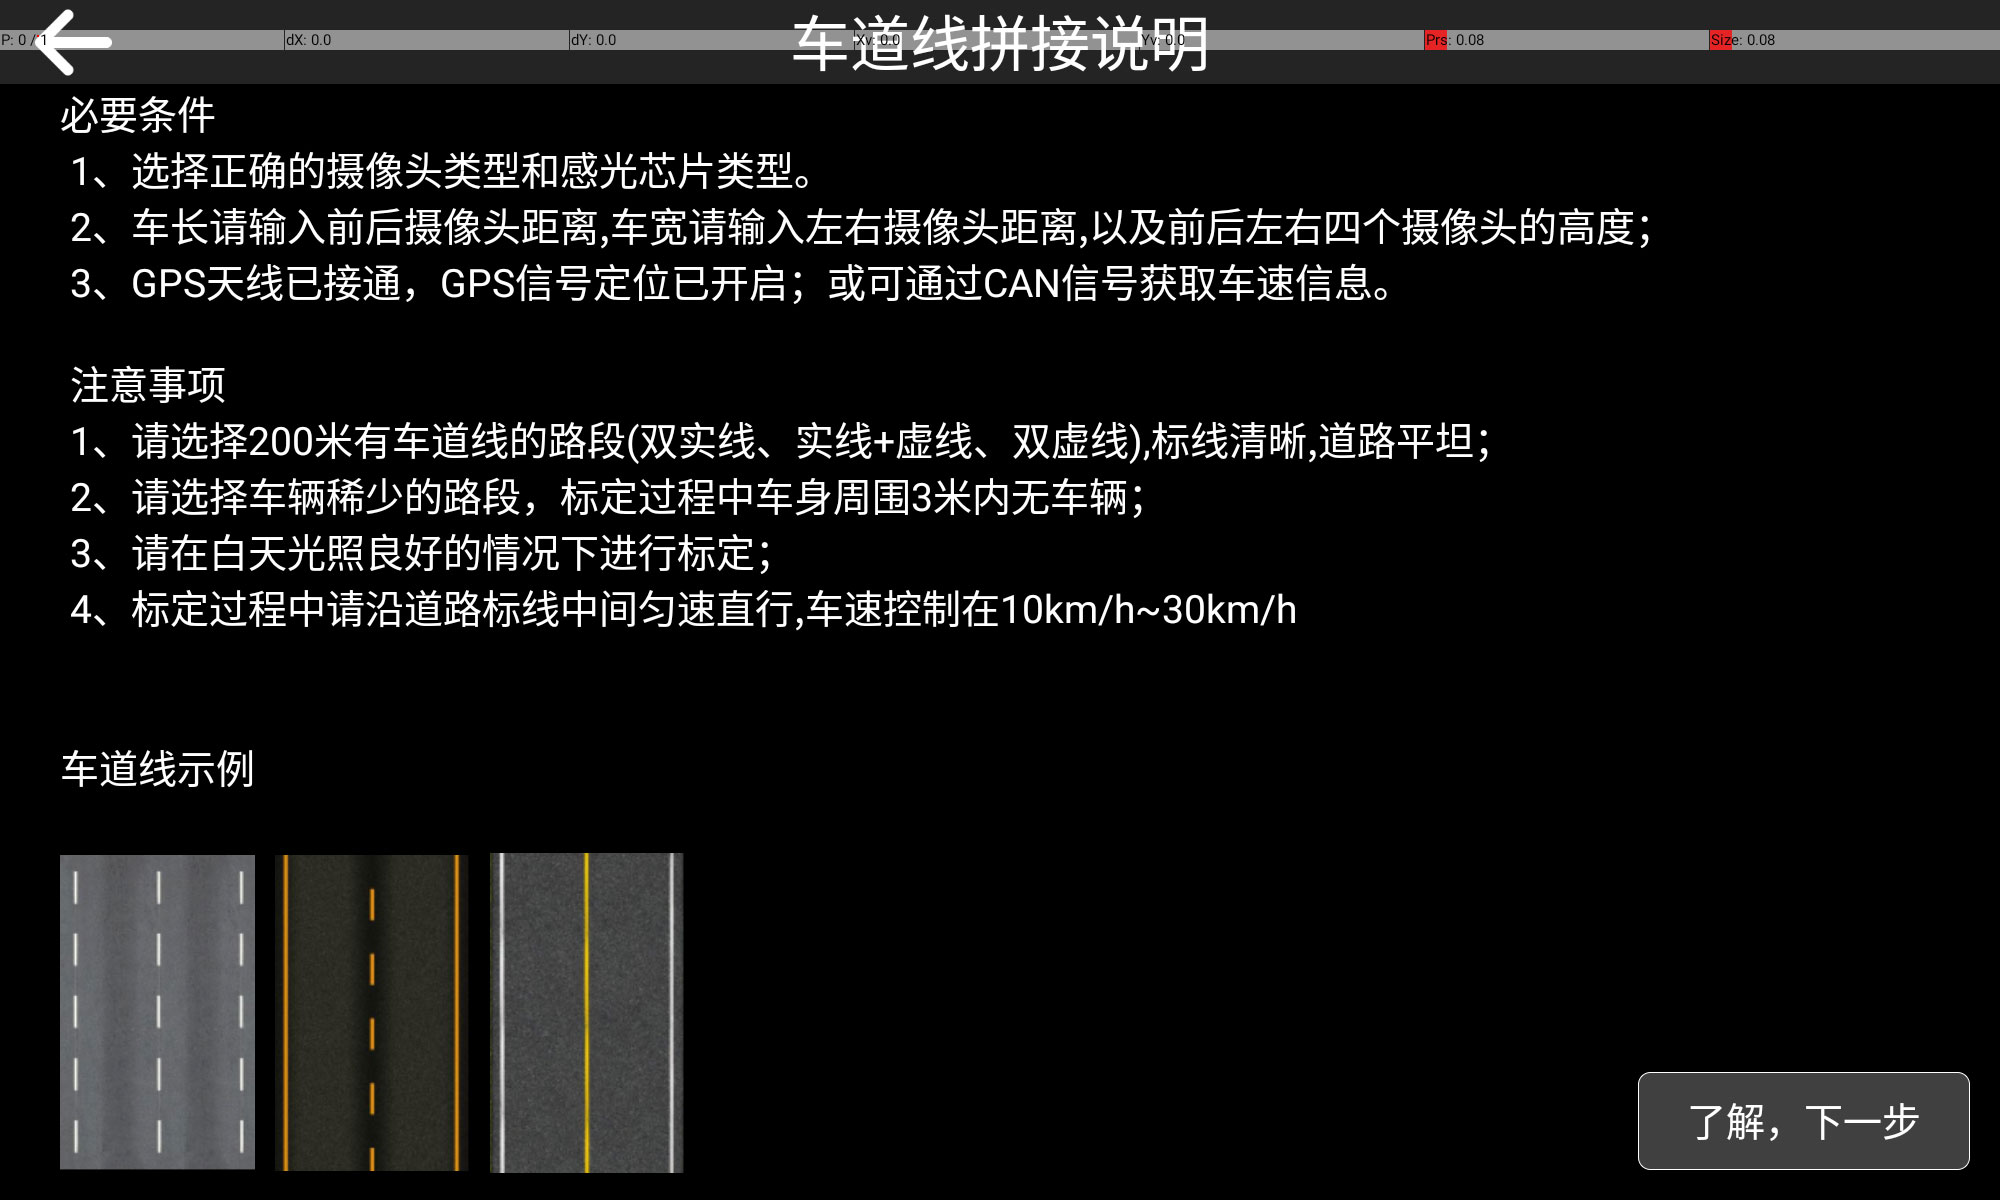
车辆行驶过程中,在有道路线上运行,依据道路线进行标定。
 让每一次出行
北京办公地址: 北京市海淀区大柳树北富海国际港1407
深圳办公地址: 深圳市宝安区航城智谷·中城未来产业园1栋202
电话: 13911712961(周先生)


